
GPS 차단 농업 환경에서 3D LiDAR SLAM 을 활용한 UAV 자율 주행의 현장 평가

Copyright© ICROS 2026
Abstract
Autonomous driving is essential for the automation of agricultural systems, and current research primarily relies on using global positioning system (GPS) signals. However, in environments where GPS signals are unstable or denied, such as canopies and smart farms, GPS-based autonomous driving systems face limitations. Therefore, this study proposes an unmanned aerial vehicle autonomous driving system using three-dimensional light detection and ranging simultaneous localization and mapping (3D LiDAR SLAM). The proposed algorithm follows three steps: (1) A map is generated using 3D LiDAR. Because it targets an environment with height restrictions, lightweight and ground-optimized LiDAR odometry and mapping (LeGO-LOAM), which has the characteristic of extracting the ground, is used as a 3D LiDAR SLAM algorithm. (2) Noise is removed through post-processing. (3) A path is generated using the A* algorithm. To evaluate the performance of the proposed system, field evaluations were conducted in an outdoor canopy orchard using GPS and real time kinematic (RTK) GPS data as references. The experimental results verified the limitations of existing GPS- and RTK GPS-based methods and demonstrated the good performance and effectiveness of autonomous driving using 3D LiDAR SLAM. These findings suggest the feasibility of automated operations in environments where GPS is unstable or denied, and efficient agricultural automation may be achieved in conjunction with future harvesting and pollination operations.
Keywords:
3D LiDAR SLAM, A* algorithm, LeGO-LOAM, path planning, unmanned aerial vehicleI. 서론
농업은 인간 생존에 필수적인 식량, 사료, 섬유를 제공하는 핵심 산업이다[1]. 최근 전 세계적인 인구 증가로 인해 식량 자원에 대한 관심이 높아지고 있으며, 이는 경지 면적의 확대와 노동 부담 증가로 이어지고 있다[2]. 그러나 최근 인구 고령화와 농업 인구 감소로 인해 농업은 지속적인 노동력 부족 문제에 직면해 있다. 이러한 한계를 극복하기 위해 기존의 노동 집약적 방식에서 벗어나 농업의 생산성과 효율성을 향상시킬 수 있는 정밀농업과 자율 로봇에 대한 연구가 활발히 진행되고 있다. 정밀농업은 데이터 기반 기술 지원에 기초한 농업 관리 전략으로, 토양과 작물의 상태를 분석하여 비료, 물, 농약 등 자원 투입을 최적화한다. 자율 로봇은 데이터 분석 결과를 현장에서 수행하여 정밀농업의 실질적 구현을 가능하게 한다. 농업에 자율 로봇을 적용하면 지속가능성과 자원 효율성 향상, 화학물질 사용량 감소, 그리고 작물 수확량 증가와 같은 이점을 얻을 수 있다[3].
농업 분야에서 무인 지상 차량(unmanned ground vehicle, UGV)과 무인 항공기(unmanned aerial vehicle, UAV)를 포함한 자율 로봇의 도입이 꾸준히 확대되고 있다. 특히 UAV는 농업 환경 내 높은 유연성 및 기동성, 넓은 작업 영역 등으로 주목받고 있으며, 항공 방제 및 원격 탐사 등의 작업에 널리 활용되고 있다[4,5]. UGV는 경작지 내에서 자율적으로 주행하며 파종, 수확, 운송 등의 작업을 수행할 수 있어 농작업의 자동화 수준을 크게 향상시킨다. 이외에도 자율 로봇은 농업에서 병해충 탐지, 작물 생육 상태 진단 등 다양한 영역에 응용 가능하다. 그러나 이러한 자율 작업을 위해서는 로봇이 주변 환경을 정밀하게 인식하고 스스로 위치를 추정하며 장애물을 회피하고 최적 경로를 계획할 수 있어야 한다. 이를 위한 핵심 기술로 자율주행 및 매핑에 대한 연구가 활발히 이루어지고 있다.
자율주행 및 매핑은 환경 지도를 구축하는 동시에 자체 위치를 추정하는 과정을 포함하며 이를 통해 로봇은 의사 결정을 내리고 향후 경로를 계획할 수 있다[6]. 지금까지의 농업에서 자율주행 연구는 범지구위치결정시스템 (global positioning system, GPS) 및 실시간 운동학 범지구위치결정시스템 (real time kinematic global positioning system, RTK GPS) 기술을 중심으로 이루어져 왔다. 이는 비교적 저렴한 비용으로 높은 편의성과 정확도 확보가 가능하고 추가적인 지도 생성 과정이 불필요하다는 장점이 있기 때문이다. 특히 RTK GPS는 신호 보정 과정을 포함하여 센티미터 수준의 높은 정확도를 나타낸다. 그러나 농업 환경은 계절과 작물 생장에 따라 환경 변동성이 크고 비정형적이며, GPS 신호 수신이 제한되는 경우가 많다. 예를 들어, 스마트팜은 실내 구조로 인해 위성 신호가 차단되고 과수원의 캐노피 환경에서는 나뭇가지나 과실 등 장애물로 인해 신호가 불안정하다. 이러한 환경에서는 GPS 수신기가 위성 항법 데이터를 직접 디코딩하기 어렵고 장애물로 인한 신호 반사로 발생하는 에코는 의사거리 오차를 유발하여 위성 신호의 정확도가 크게 저해된다. 따라서 장애물이 다수 존재하고 고도가 제한되는 농업 환경에서는 GPS 기반 자율주행이 불가능하다.
이러한 한계를 극복하기 위해 GPS 신호 의존도를 낮추기 위한 연구가 진행되고 있으며, 지난 수십 년 동안 동시적 위치 추정 및 매핑(simultaneous localization and mapping, SLAM) 기반 기술은 로봇 공학 분야에서 가장 주목받는 분야가 되었다. SLAM 기반 자율주행 로봇은 험난한 지형, 심해, 행성 탐사 등 다양한 지역의 탐사와 같은 여러 응용 분야에서 응용되어 왔다[7]. 그러나 잡초 감지, 농약 살포, 관개 등에 사용되는 대부분의 농업 로봇은 여전히 유인으로 운영되거나 GPS 기반 자율주행으로 이루어지고 있다[8]. 위성 지도는 일반적으로 농업 환경의 대략적 영역만 나타낼 뿐, 나무의 위치와 같은 구체적인 장애물은 포함하지 않는다. 또한, 스마트팜과 같은 실내 농업 환경은 내부 지도가 존재하지 않는다. SLAM은 이와 같이 기존 지도에 나타난 정보가 제한되거나 지도 자체에 접근이 어려울 때 유용한 기술로, 사전 지식 없이 환경 지도를 구축하는 동시에 생성된 지도 내에서 인간의 개입 없이 로봇의 위치를 추정할 수 있다[9]. SLAM은 사용하는 센서의 종류에 따라 visual SLAM과 LiDAR SLAM으로 구분된다. Visual SLAM은 단안 카메라, 양안 카메라, RGB-D 카메라를 센서로 사용하지만 조명 조건에 민감하고 드리프트(drift) 문제가 발생할 수 있다[10]. 반면, 3D LiDAR SLAM은 높은 매핑 정확도, 조명 변화에 대한 강인성, 그리고 스케일 드리프트 없음 등의 장점을 제공하여 보다 안정적이고 신뢰성 높은 자율주행을 가능하게 한다[11].
따라서 본 논문에서는 GPS 신호가 불안정하거나 차단된 농업 환경에서도 적용 가능한 3D LiDAR SLAM 기반 UAV 자율 주행 시스템을 제안한다. 주요 3D LiDAR SLAM 알고리즘으로는 LOAM, LeGO-LOAM, SLOAM 등이 있다[12,13,14]. 본 연구에서는 UAV를 사용하지만, UGV를 타겟으로 설계된 LeGO-LOAM 알고리즘을 활용한다. LeGO-LOAM은 UGV 중심으로 설계된 알고리즘이므로 UAV의 일반적인 6-DoF 운동 조건에서 성능 한계가 존재할 수 있다. 그러나, 본 논문은 GPS 신호 수신이 제한되는 농업 환경을 대상으로 하며 이러한 환경은 캐노피 구조 등으로 인해 고도에 제약이 존재하므로 저고도 비행이 필수적이다. 또한, 본 논문에서는 비교적 간단한 경로를 저속으로 주행하도록 비행 조건을 설정함으로써 급격한 롤·피치 변화와 큰 고도 변화를 제한하였다. 이러한 비행 조건에서는 UAV의 운동 특성이 UGV와 유사하다고 가정할 수 있다. 이 경우, LeGO-LOAM의 지면 추출 기능이 유용하게 작용하며 타 알고리즘 대비 연산량 감소의 장점이 있다. 경로 계획은 로봇이 장애물을 회피하면서 목표 지점까지 최적의 경로를 생성할 수 있도록 하는 기술이다. 대표적인 경로 계획 알고리즘으로는 Dijkstra, RRT, RRT*, A*가 있다[15,16,17,18]. 스마트팜 환경에서 이 네 가지 알고리즘의 성능을 비교한 결과, A*가 타 알고리즘 대비 지속적으로 높은 위치 정확도와 예측 가능성을 보였다[19]. 따라서 본 논문에서는 경로 계획 알고리즘으로 A*를 사용하였다. 성능 비교를 위해 동일한 환경 및 조건에서 GPS 기반 자율주행과 RTK GPS 기반 자율주행을 수행하고, 제안된 시스템의 성능을 정량적 지표에 따라 평가하였다.
본 논문의 목적은 다음과 같다.
- 1) GPS 신호가 불안정하거나 차단되는 농업 환경에서도 적용 가능한 3D LiDAR SLAM 기반 자율주행 시스템을 제안한다.
- 2) 실제 농업 환경인 캐노피 구조 과수원에서 UAV를 활용한 현장 실험을 수행한다.
- 3) 동일 조건에서 GPS 및 RTK GPS 기반 자율주행과의 비교 평가를 통해 GPS가 불안정하거나 차단되는 농업 환경에서 3D LiDAR SLAM의 성능을 평가한다.
II. 관련 연구
1. 농업 분야에서 자율 로봇의 응용
농작업 자동화를 위해 농업 분야에 자율 로봇이 활발하게 도입되고 있으며 이는 주로 GPS 기반 자율 주행을 토대로 이루어졌다. 자율 농업 로봇을 위해 저비용으로 고정밀 내비게이션이 가능한 RoboNav 시스템이 제안되었다[20]. 이 시스템은 이중 GPS 모듈과 세 개의 관성측정장치(inertial measurement unit, IMU)를 가우시안 합 필터와 결합하여 사용하여 GPS 신호 손실이나 IMU 편향을 보정한다. 포도원에서 실험한 결과, 평균 위치 오차 0.2m, 평균 yaw 각도 오차 0.2°의 성능을 달성하였다. GPS와 자력계로 제어되는 다목적 자율 농업 로봇 시스템도 제안되었다[21]. 이 시스템은 GPS와 자력계를 통해 로봇의 위치를 파악하고 경로를 제어하며 초음파 센서를 통해 장애물을 회피한다. 쟁기질, 파종, 땅 고르기 기능을 성공적으로 수행함을 보였으며 이동통신 표준(global system for mobile communications, GSM) 모듈을 통해 사용자에게 작업 완료 메세지를 전달할 수 있다. 이외에도 목화밭에서 모바일 로봇을 자율 주행시키기 위해 GPS와 시각 항법을 통합한 시스템이 제안되었다[22]. GPS는 전역 경로 계획, 완전 합성곱 네트워크와 동적 창 접근법(dynamic window approach, DWA)는 지역 경로 계획에 사용되어 로봇은 GPS 전역 경로를 따르면서도 시각 정보를 기반으로 움직임을 실시간 조정할 수 있었다. 실험 결과, 목화 줄 사이를 주행할 때 평균 9.5cm의 횡방향 오차를 보였다.
이후, GPS에 비해 매우 높은 위치 정확도를 가지는 RTK GPS 기반 자율 주행을 농업에 도입하려는 연구가 수행되었다. 사탕무 밭에서 자율 주행하기 위한 RTK-DGPS 기반 내비게이션 시스템이 제안되었다[23]. 이 시스템은 RTK-DGPS 기반으로 로봇의 위치와 방향을 제어하고 머신 비전을 결합하여 밭머리에서 자동으로 선회하는 기능을 포함한다. 실험 결과, 0.3m/s 속도로 직선 경로를 따를 때 측방향 오차 표준 편차 1.6cm, 방향 오차 표준 편차 0.008 rad을 기록하여 정밀한 경로 추종 능력을 입증하였다. 또한, 감자 바이러스 Y에 감염된 식물을 효율적으로 제거하기 위한 RTK GPS 및 Pixhawk 기반 자율 농업 로봇 내비게이션 시스템이 제안되었다[24]. 이 시스템은 UAV와 자율 지상 차량(autonomous ground vehicle, AGV)의 조합으로, UAV가 감염 식물의 좌표를 수집하고 AGV가 로봇 팔을 통해 감염 식물을 제거한다. 실험 결과, RTK GPS의 정확도는 평균 오차 5.6cm로 높은 정확도를 기록했다. 실제 농업 환경 적용을 위해 자율 전기 트랙형 농업 로봇의 성능을 평가하는 연구가 수행되었다[25]. RTK-GNSS와 초음파 센서를 통해 장애물을 감지하고 경로를 따라 주행하는 시스템으로, 경운기와 예초기를 연결하여 농작업 수행이 가능하도록 하였다. 실험 결과, 2m 포도밭 열간에서 0.154m의 평균 횡방향 오차로 성공적인 경로 유도 능력을 입증하였다. 그러나 GPS 및 RTK GPS 기반 자율 주행은 캐노피나 온실 등 신호 수신이 어려운 환경에서는 적용이 제한된다는 한계가 존재한다.
2. 농업 환경에서 SLAM 기반 자율 주행 시스템
GPS의 한계를 극복하고 의존성을 낮추고자 SLAM에 대한 연구가 활발하게 이루어졌다. GPS 신호가 불확실한 저조도 농업 환경에 특화된 스테레오 비전 SLAM 시스템인 AGRI-SLAM이 제안되었다[26]. 제안된 시스템은 ORB 특징점(Oriented FAST and Rotated BRIEF) 및 LSD 라인(Line Segment Detector) 특징 복구를 위한 이미지 개선 기술을 통합하여 SLAM의 강인성을 높였다. ORB는 FAST와 BRIEF를 결합하고 방향성과 회전을 고려하도록 개선된 특징점 추출 알고리즘이다. 실험 결과, VINS-Fusion, PL-SLAM 등 기존의 방법들보다 높은 정확도를 보여 성능을 입증하였다. 캐노피 구조에서 저비용으로 자율주행하기 위한 시각 기반 내비게이션 시스템인 CropFollow가 제안되었다[27]. 이 시스템은 RGB 카메라 이미지에서 로봇의 주행 방향과 위치를 예측하는 합성곱 신경망을 사용하며, 이를 IMU 데이터와 통합하는 확장 칼만 필터와 모델 예측 제어 기반의 제어 모듈과 결합하여 작동한다. 실제 농경지 주행 테스트 결과, CropFollow는 개입당 485m 자율 주행하여 높은 성능을 입증하였다. 질감이 낮고 반복적인 패턴이 많은 농업 환경에서 강인한 지도 생성을 위해 객체 수준 SLAM 시스템이 제안되었다[28]. 제안된 시스템은 딥러닝 기반 객체 감지 및 분할을 통해 수수 씨앗을 의미론적 랜드마크로 활용하고 씨앗 간의 기하학적 관계에 기반한 특징 연관 알고리즘을 통해 특징점을 매칭한다. 실제 수수밭에서 수집한 데이터셋으로 실험한 결과, 제안된 시스템은 평균 78%의 수수 재배지를 성공적으로 매핑하여 기존 visual SLAM 알고리즘보다 뛰어난 성능을 입증하였다. 농업 등 비정형 환경에서 기존 visual SLAM 알고리즘의 성능을 평가하고 한계를 분석하기 위한 연구가 수행되었다[29]. ORB-SLAM3, DSO, DXSLAM, DROID-SLAM, MonoVit 알고리즘을 대상으로 궤적 추정 정확도를 비교 분석하였다. 실험 결과, 대부분의 알고리즘이 비정형 환경에서 성능 저하를 보였으며 농업 데이터셋의 경우 평균 절대 궤적 오차 9.79m를 기록하였다.
3D LiDAR SLAM은 주로 visual SLAM에 비해 높은 정확도와 안정성을 보인다. 이에 과수원 방제 로봇의 자율 주행을 위해 3D LiDAR SLAM을 적용한 연구가 수행되었다[30]. 정규 분포 변환(normal distributions transform, NDT)와 ICP(Iterative Closest Point)를 결합한 점군 정합 알고리즘을 통해 3D 지도 생성 후, 이를 2D 격자 지도로 변환하여 경로 계획에 활용하였으며 다중 스레드 협력 장애물 회피 방법을 적용하여 안정적 주행을 가능하게 하였다. 실제 복숭아 과수원에서의 실험 결과, 평균 위치 오차는 약 1.17m, 측방향 주행 오차는 16cm 이하를 기록하였다. 폐색이 특징인 농업 환경에서 정확한 LiDAR SLAM 내비게이션을 수행하기 위한 연구도 수행되었다[31]. LOAM 프레임워크 기반 LiDAR SLAM과 GIMP (GNU Image Manipulation Program)를 사용하여 지도를 생성한 후, 적응형 몬테카를로 위치 추정(adaptive monte carlo localization, AMCL) 기법을 통해 로봇의 위치를 추정한다. 야외 내비게이션 실험 결과, 평균 오차는 0.205m로 로봇이 안정적 위치 추정이 가능함이 검증되었다. 복잡한 과수원 환경에 적합한 SLAM 기법에 대한 연구가 수행되었다[32]. 해당 연구에서 제안하는 시스템은 LeGO-LOAM 기반으로, Faster_GICP와 NDT를 융합한 루프백 정합 알고리즘을 통해 지도 구축 시 발생하는 누적 오류 문제를 해결하였다. 궤적 제곱평균제곱근과 표준편차는 각각 0.45m 와 0.26m로 누적 오차의 영향을 효과적으로 줄였음이 검증되었다.
III. 3D LiDAR SLAM 기반 UAV 자율주행 시스템
1. 3D LiDAR 기반 지도 생성
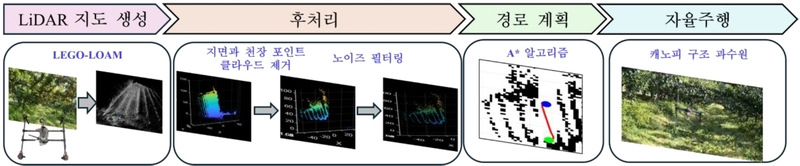
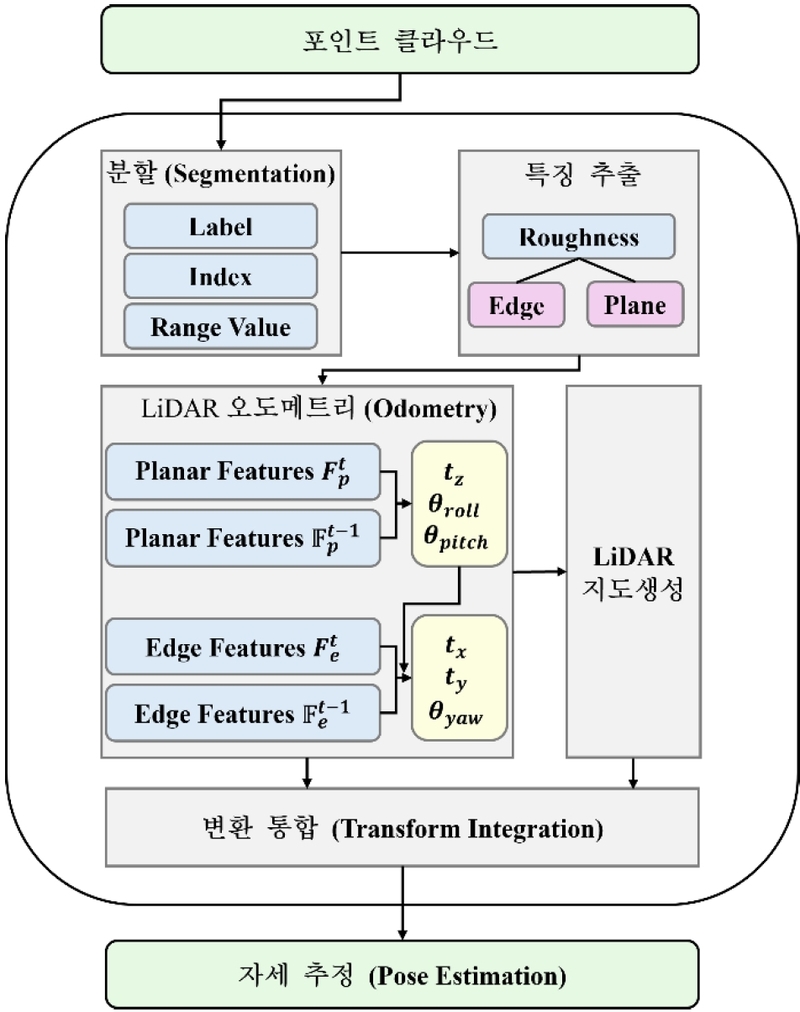
제안하는 3D LiDAR SLAM 기반 UAV 자율주행 시스템의 흐름도는 그림 1에 나타난 것과 같다. 첫 번째 단계는 지도 생성이다. 위성 지도는 GPS 없이 사용 불가능하며, 실내 환경 등 세부적인 정보를 파악하기 어렵다는 한계가 있다. 스마트팜, 캐노피 등 농업환경은 GPS 수신이 어렵고 내부 환경이 복잡하다는 특징이 있다. 따라서 이러한 농업 환경에서 자율 주행을 위해서는 대체 센서를 활용하여 새로운 지도를 생성하는 과정이 필수적이다. LiDAR는 높은 정밀도, 넓은 측정 범위, 그리고 우수한 내구성을 갖추고 있어 로봇 분야에서 널리 활용되고 있다. LiDAR는 목표물에 레이저를 발사하고 반사된 신호를 분석하여 거리를 계산한다. 이를 SLAM 기법과 결합하면 GPS 신호가 불안정하거나 수신이 불가능한 환경에서도 고정밀 지도를 생성할 수 있으며 소형 장애물 인식에도 효과적이다. 본 논문은 3D 지도 생성에 LeGO-LOAM을 사용하였다. LeGO-LOAM은 LOAM 기반 경량화 LiDAR SLAM 알고리즘으로, 정확도를 유지하면서 계산 복잡성을 낮추기 위해 지상 정보를 활용하는 최적화 방식을 적용한다. LeGO-LOAM의 구조는 그림 2에 나타난 것과 같이 분할(segmentation), 특징 추출, LiDAR 오도메트리(odometry), LiDAR 지도 생성, 변환 통합(transform integration)의 5단계로 나눌 수 있다.
Flow chart of 3D LiDAR SLAM based UAV autonomous driving system.
Flow chart of LeGO-LOAM algorithm.
분할은 LiDAR가 획득한 3D 포인트 클라우드에서 지상 포인트와 비지상 포인트를 분리하는 단계이다. 시간 𝑡에서 획득한 포인트 클라우드를 𝑃𝑡 = {𝑝1, 𝑝2, … , 𝑝𝑛}라 하고 𝑝𝑖는 𝑝𝑡 내의 한 점이라고 할 때, 𝑝𝑡는 거리 영상 (range image)에 투영된다. 이때 𝑝𝑡 내의 각 유효한 포인트 𝑝𝑖는 거리 영상 내에서 고유한 픽셀이 된다. 거리값 (range value)을 뜻하는 𝑟𝑖는 해당 점 𝑝𝑖에서 센서까지의 유클리디안 거리를 의미한다. 이후, 거리 영상에서 열(column) 평가를 통해 지면 포인트를 추출한다. 지면 포인트는 하나의 클러스터로 처리되며 이후 분할 과정에서 제외된다. 이미지 기반 분할 방법을 거리 영상에 적용하여 포인트를 여러 클러스터로 그룹화한다. 이때, 30개 미만의 포인트를 가진 클러스터는 특징 추출 정확도 향상을 위해 필터링된다. 동일한 클러스터 점에는 고유한 레이블(label)이 할당되며 이 과정을 통해 각 포인트는 포인트 레이블, 거리 영상에서 열 및 행 인덱스, 거리값 3가지 속성을 획득한다.
특징 추출 단계에서는 분할 단계에서 획득한 비지상 포인트 클라우드에서 핵심 특징을 추출하고, 거칠기를 분석하여 에지 (edge) 특징과 평면 (plane) 특징으로 분류한다. 거칠기 𝑐는 (1)과 같이 계산된다.
| (1) |
여기서 𝑆는 거리 영상의 동일한 행에서 𝑝𝑖의 연속적인 점들의 집합이며, LeGO-LOAM에서 |𝑆|는 10으로 설정되었다. 분할 단계에서 계산된 𝑟𝑖를 사용하여 𝑆에서 𝑝𝑖의 거칠기가 평가된다. 모든 방향에서 균등한 특징 추출을 위해 거리 영상을 여러 개의 동일한 하위 이미지로 수평으로 나눈 후, 하위 이미지의 각 행에 있는 포인트들을 𝑐값을 기준으로 정렬한다. 임계값 𝑐𝑡ℎ보다 큰 포인트는 에지 특징, 작은 포인트는 평면 특징이 된다. 𝔽𝑒와 𝔽𝑝는 각각 하위 이미지에서 가져온 모든 에지 특징 집합과 평면 특징 집합이다. 하위 이미지의 각 행에서 지면에 속하지 않는 최대 𝑐를 가진 𝑛𝐹𝑒개의 에지 특징과 최소 𝑐를 가진 𝑛𝐹𝑝개의 평면 특징을 추출한다. 이 과정에서 얻은 모든 에지 특징 집합은 𝐹𝑒, 평면 특징 집합은 𝐹𝑝로 정의한다. 이때 𝐹𝑒 ⊂ 𝔽𝑒, 𝐹𝑝 ⊂ 𝔽𝑝이 된다.
LiDAR 오도메트리 단계는 추출된 특징을 사용하여 현재 프레임과 이전 프레임을 정합하고 두 프레임 간의 상대 변환을 추정하여 로봇의 이동 궤적을 계산한다. 레이블 매칭과 두 단계의 Levenberg-Marquardt 최적화 단계로 이루어져 있다. 레이블 매칭에서는 효율성을 위해 분할된 포인트에서는 와 사이의 대응관계를, 지면 포인트에서는 와 에서 찾는다. 이후, 속도 효율성을 높이기 위해 두 단계로 나누어 최적화를 진행한다. 의 평면 특징과 의 대응 관계를 매칭하여 [𝑡𝑧, 𝜃𝑟𝑜𝑙𝑙, 𝜃𝑝𝑖𝑡𝑐ℎ]를 추정하고, 의 에지 특징과 의 대응 관계를 사용하여 나머지 [𝑡𝑥, 𝑡𝑦, 𝜃𝑦𝑎𝑤]를 추정한다. 마지막으로 [𝑡𝑧, 𝜃𝑟𝑜𝑙𝑙, 𝜃𝑝𝑖𝑡𝑐ℎ]와 [𝑡𝑥, 𝑡𝑦, 𝜃𝑦𝑎𝑤]를 융합하여 두 연속 스캔 사이의 6D 변환을 찾는다.
마지막으로 LiDAR 지도 생성 및 변환 통합 단계에서는 누적된 데이터를 기반으로 환경 지도를 구축하고 오차 누적을 보정하는 최적화를 수행한다. 지도 생성 모듈은 의 특징을 주변 포인트 클라우드 맵 과 매칭하여 자세 변환을 개선하며 오도메트리보다 낮은 빈도로 실행된다. 단일 포인트 클라우드 지도를 저장하는 대신 개별 특징 집합 을 저장한다. 은 센서의 시야 범위 내에 있는 특징 집합을 선택하거나 pose-graph SLAM을 통합하여 획득할 수 있다.
2. 지도 후처리
지도 후처리 단계는 경로 계획 과정에 필수적인 전처리이다. 경로 계획 과정에서 모든 포인트 클라우드 데이터는 장애물로 인식되므로 불필요한 포인트 클라우드를 제거하지 않을 경우 경로 탐색이 불가능해질 수 있다. 실험 환경인 캐노피 구조 과수원은 그림 3(a)에 나타난 것과 같이 중앙이 뚫린 아치형 형태를 보이며 지면에는 풀과 나뭇가지, 상부에는 나뭇가지, 잎, 과실 등 장애물이 존재한다. 이러한 환경에서 지도 후처리를 수행하지 않을 경우, 생성된 지도는 그림 3(b)와 같이 목표 주행 영역 전체를 장애물로 분류하므로 경로 계획이 불가능하다.
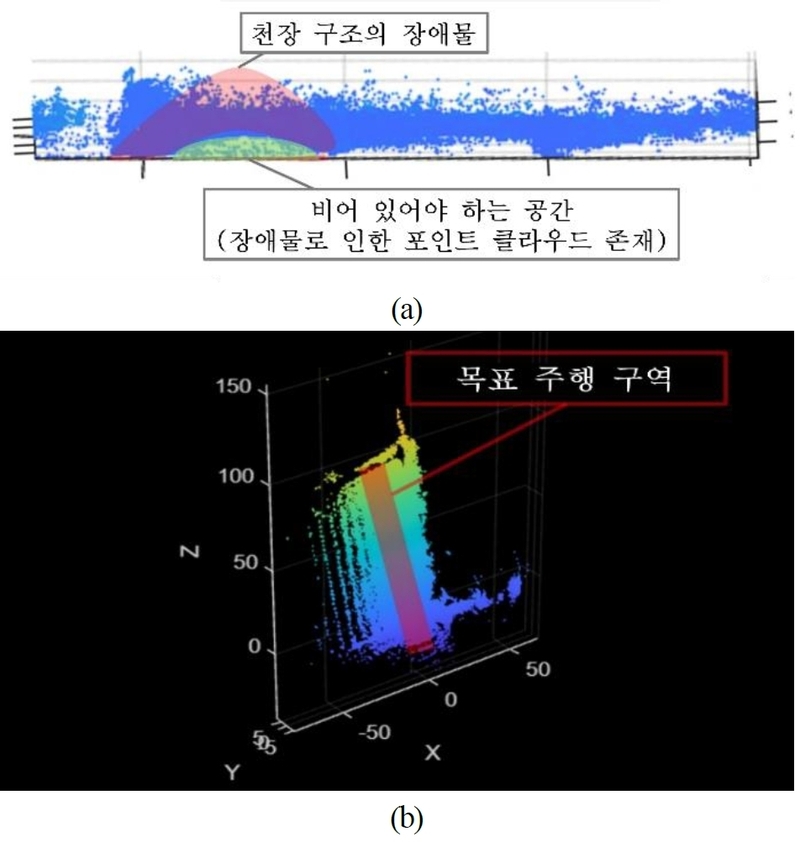
Map before post-processing: (a) front view of the map, (b) top view of the map.
이 문제를 해결하기 위해 3단계의 지도 후처리 과정을 수행한다. 먼저, 주행 관심 영역(region of interest)를 지정한다. 이는 경로 계획 목적과 무관한 시설물에 의한 영향을 방지하기 위해서이며 작업 목표 구역이 매번 달라지는 농업 환경의 특성상 수동으로 지정하는 것이 불가피하다. 이후, 관심 영역 내부 포인트 클라우드의 높이 분석을 위해 𝑧값 분포도를 시각화한다. 캐노피 구조 과수원은 중앙이 비어있고 지면과 천장 구조물에서 높은 포인트 클라우드 밀집도를 가진다. 따라서 𝑧값 분포도에서 밀도가 높은 두 구간을 지면층과 천장층으로 판별하여 해당 높이의 포인트 클라우드를 일괄 제거한다. 이 과정을 통해 UAV가 실제 주행하고자 하는 중앙 통로 부분에 대한 포인트 클라우드만 남게 된다. z값 분포도 기반 포인트 제거 방식은 절대적인 높이 임계값에 의존하지 않으며 임계값의 변화에 비교적 낮은 민감도를 가진다. 해당 과정은 클러스터링, 학습 기반 분류 기법 등을 통한 자동화 가능성이 있다. 마지막으로 다운샘플링을 통해 노이즈를 제거하면 주행 목표 구역의 실제 장애물만 표시된 최종 지도를 생성할 수 있다. 최종 지도는 그림 4와 같다. 본 후처리 방식은 주행 통로가 명확한 캐노피 구조 과수원을 대상으로 설계되었으며 유사한 구조의 농업 환경에서는 계절 변화나 수관 밀도 차이가 존재하더라도 동일하게 적용 가능하다. 그러나, 수관 구조가 크게 변화하거나 주행 통로가 명확하지 않은 환경의 경우 추가 단계가 필요할 수 있다.
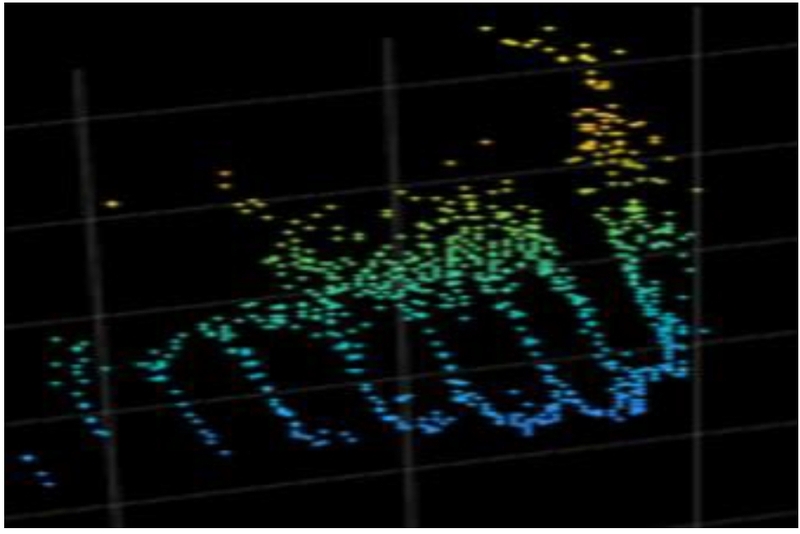
3D LiDAR SLAM-based final map after post-processing.
3. 경로 계획
본 연구에서는 UAV가 캐노피 구조 과수원 내 주행 통로를 따라 일정 고도를 유지하며 비행하는 환경을 대상으로 한다. 따라서, UAV의 고도는 지면층과 천창층 사이의 사전에 설정된 값으로 유지되며 경로 계획은 수평면 상의 이동 경로를 결정하는 문제로 단순화된다. 본 논문에서는 A* 알고리즘을 통한 경로 계획을 수행하였다. 경로는 오프라인 단계에서 한 번 생성되며 경로 계획 결과는 웨이포인트 시퀀스로 변환된 후, UAV에게 순차적으로 전달된다. 만약 비행 중 비정상 상태가 감지되거나 경로를 크게 이탈할 경우, 비행을 중단하거나 수동 제어로 전환하는 안전 절차를 따른다.
A*는 Dijkstra 방식에 휴리스틱을 결합하여 경로 탐색 효율성을 향상시킨 알고리즘이다. 그림 5(a)의 Dijkstra와 그림 5(b)의 A*를 비교하면 탐색 노드 영역이 A*가 훨씬 적은 것을 확인할 수 있다. 이와 같이 A*는 간선의 가중치만 고려하는 타 알고리즘과 대비 적은 수의 노드를 탐색할 수 있어 수행 시간이 짧다는 장점이 있다. 맨해튼 거리, 유클리드 거리 등이 휴리스틱 함수로 쓰일 수 있으며 A*는 휴리스틱 기대값에 큰 영향을 받으므로 휴리스틱 함수 선택이 중요하다. 본 논문에서는 휴리스틱 함수로 유클리드 거리를 사용하였다.
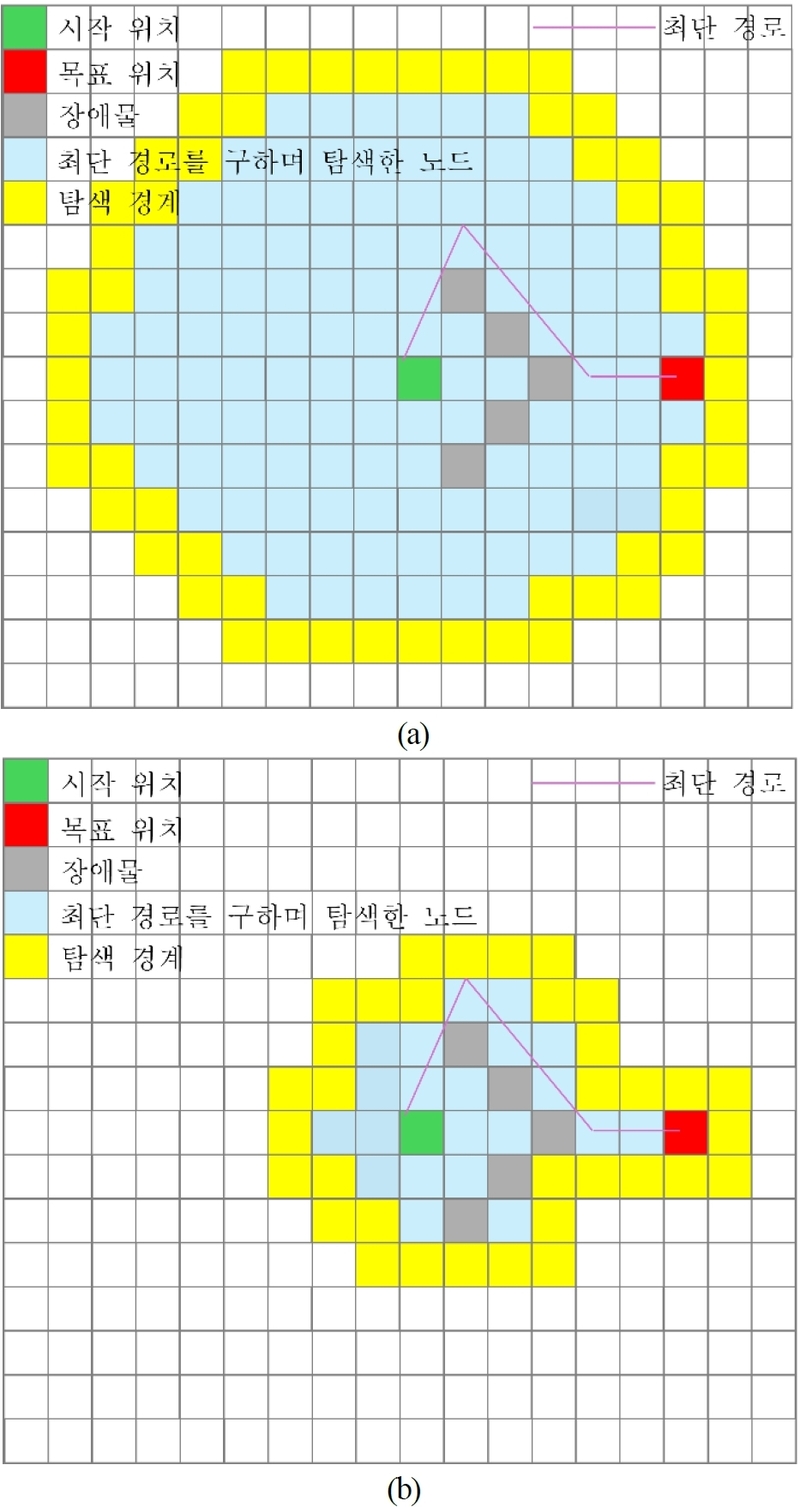
Comparison of path planning algorithms. (a) Dijkstra algorithm. (b) A* algorithm.
A*는 각 노드 𝑛에 대해 휴리스틱 비용 함수 𝑓(𝑛) 값을 계산하여 노드 간 이동 비용을 계산하고 경로 탐색을 수행한다. 𝑓(𝑛)은 (2)와 같이 계산된다. 여기서 𝑓(𝑛)은 노드 𝑛에서의 총 예상 비용, 𝑔(𝑛)은 시작 노드에서 노드 𝑛까지의 실제 이동 비용, ℎ(𝑛)은 노드 𝑛에서 목표 노드까지의 예상 비용으로 휴리스틱 기대값을 의미한다.
| (2) |
A* 알고리즘의 의사 결정 과정은 다음과 같다. 먼저, 초기화 단계에서는 시작 노드 𝑠를 OPEN 집합에 추가하고 𝑓(𝑠) 값을 계산한다. 이후 선택 단계에서는 현재 OPEN 상태인 노드들 중 𝑓(𝑛) 값이 가장 작은 노드 𝑛을 선택한다. 만약 여러 노드가 동일하게 가장 작은 𝑓(𝑛) 값을 가지는 경우, 임의로 하나를 선택하지만, 목표 노드가 있다면 항상 목표 노드를 우선으로 선택한다. 노드 선택 단계에서 선택된 노드 𝑛이 목표 노드 𝑇인 경우 노드 𝑛을 탐색이 완료된 노드들의 집합인 CLOSED에 추가하고 알고리즘을 종료한다. 선택된 노드 𝑛이 목표 노드 𝑇가 아닌 경우, 𝑛을 CLOSED 집합에 추가하고 후속 노드 생성 연산자 (successor operator) Γ를 𝑛에 적용해 𝑛의 모든 후속 노드(successor)를 생성한다. Γ는 특정 노드 𝑛에 적용되었을 때 해당 노드로부터 직접 도달할 수 있는 모든 노드와 그 노드로 이동하는 데 드는 비용 정보를 반환하는 함수이다. 각 후속 노드의 𝑓(𝑛)을 계산하고 아직 CLOSED 집합에 속하지 않은 노드들은 OPEN 집합에 추가한다. 만약 후속 노드 중 이미 CLOSED 상태였던 노드 𝑛이 있다면 새로 계산된 𝑓(𝑛) 값이 이전 CLOSED 상태일 때의 𝑓(𝑛) 보다 작은 경우에만 다시 OPEN 집합에 추가한다. 이후 노드 선택 단계로 돌아가 선택 노드가 목표 노드 𝑇가 선택될 때까지 과정을 반복한다.
본 논문에서 사용한 경로 계획 방식은 정적 장애물이 지배적인 농업 환경을 대상으로 하며 동적 장애물 대응은 포함하지 않는다. 이는 추후 카메라 등 실시간 센서 데이터를 통한 동적 장애물 인식 및 회피 알고리즘 추가로 개선 가능하다.
IV. 실험 및 결과
1. 실험 시스템
본 논문에서는 3D LiDAR SLAM 기반 자율주행의 성능을 평가하기 위해 동일한 환경과 조건 하에서 GPS 및 RTK GPS 기반 자율 주행을 참조로 설정하였다. 실험에 사용한 하드웨어는 그림 6에 나타난 것과 같다. Ceres7, Jetson nano board, Ouster LiDAR가 사용되었으며 상세 규격은 표 1에 나타난 것과 같다. GPS 및 RTK GPS 기반 자율 주행의 시스템 흐름도는 그림 7에 나타난 것과 같다. 제안하는 3D LiDAR SLAM 기반 자율주행 시스템과의 차이점은 지도 생성 단계와 지도 후처리 단계가 존재하지 않는다는 점이다. GPS와 RTK GPS는 위성 지도를 사용하기 때문에 지도 생성이 불필요하다. 본 논문에서는 Bing의 위성지도를 사용하였다. 경로 계획은 QGC (QGroundControl)의 미션 함수를 통해 이루어졌다. QGC는 PX4 및 ArduPilot 기반 로봇을 관리하는 오픈소스 지상 제어 소프트웨어이다. 별도의 미션 편집기에서 출발점과 도착점, 중간 웨이포인트들을 정의하면 각 웨이포인트를 연결하는 최단 직선 경로를 자동 생성하고 해당 미션을 자율 비행 명령으로 수행할 수 있다.
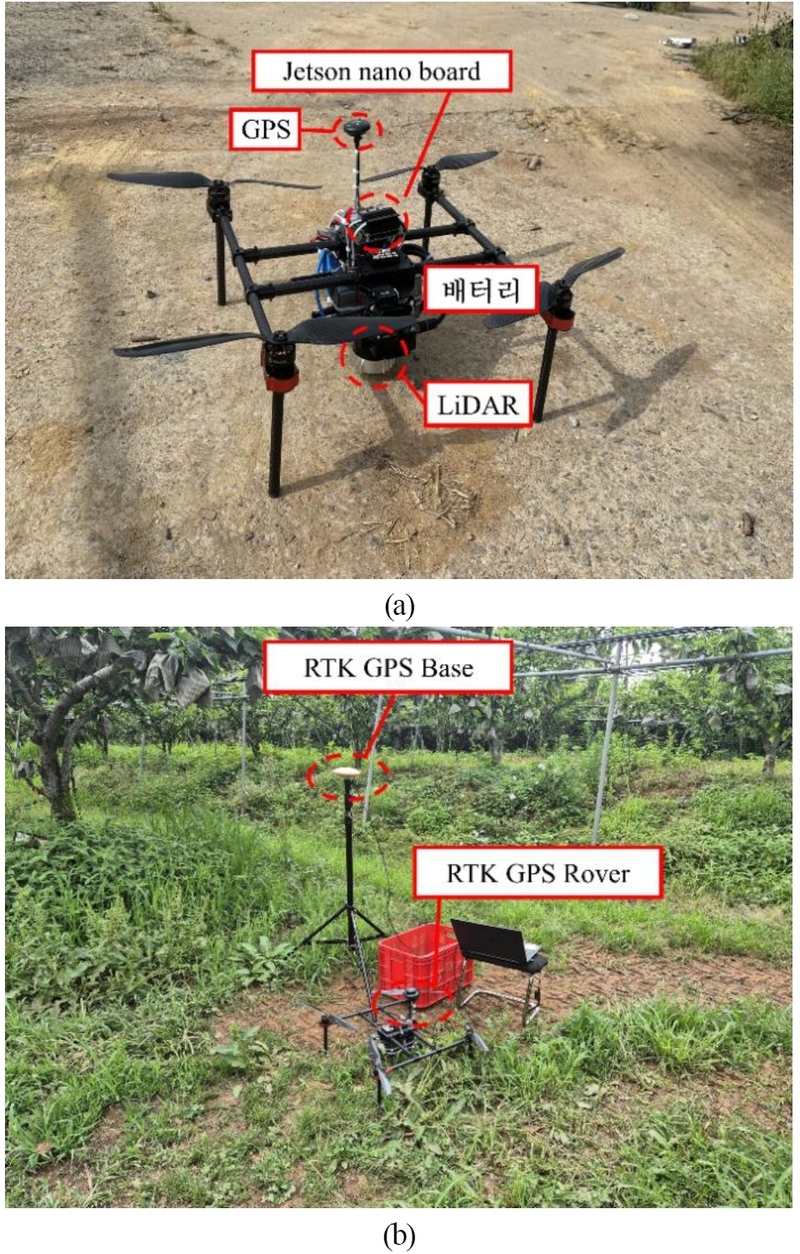
Hardware setup. (a) Ceres7 with GPS. (b) Ceres7 with RTK GPS rover and RTK GPS base.

Hardware specifications used in the experiment.
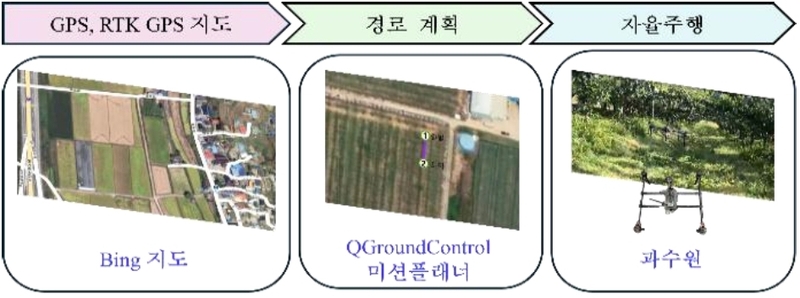
Flowchart of GPS and RTK GPS-based UAV autonomous driving system.
2. 실험 설계
실험은 그림 8(a)와 같은 야외 캐노피 구조의 과수원인 나주 봉황농장에서 수행하였다. 그림 8(b)에 나타난 것과 같이 캐노피는 나무 수관이 아치 형태로 상부를 부분적으로 덮고 있어 완전 밀폐형 천장은 아니다. 그러나 잎이나 과실 등의 장애물로 인해 GPS 신호 수신이 불안정한 특성을 보인다.
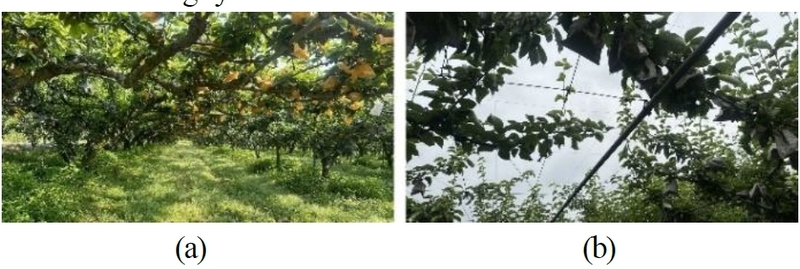
Experimental environment. (a) canopy structure of pear orchard where the experiment was conducted. (b) canopy ceiling.
본 논문에서는 GPS 신호의 안정성에 따른 GPS, RTK GPS, 3D LiDAR SLAM 기반 자율주행의 성능을 비교하기 위해 실험 환경을 GPS 신호 안정성에 따라 세 가지 경우로 구분하였다. GPS 신호의 안정성을 평가하기 위해 UAV를 실제로 이동시키며 GPS 수신 상태를 반복적으로 측정하였으며 이를 통해 신호 특성에 따라 구간을 구분할 수 있었다. 여기서 거리(m)는 과수원 입구로부터 UAV가 주행한 상대적 거리를 의미한다. 경우 1은 약 30 m에서 20 m 구간으로, 반복 측정 결과 대부분의 경우에서 GPS 신호가 지속적으로 수신되지 않는 구간이었다. 경우 2는 약 20 m에서 10 m 구간으로, GPS 신호가 완전히 차단되지는 않으나 간헐적으로 수신되어 안정성이 저하되는 구간이다. 마지막으로 경우 3은 약 10 m에서 0 m 구간으로, 대부분의 측정 지점에서 GPS 신호가 비교적 안정적으로 수신되는 구간이다. 경우 1은 GPS가 차단되는 구역으로 안전상의 이유로 GPS 및 RTK GPS 기반 주행이 불가능하다. 따라서 경우 1에서의 GPS 및 RTK GPS 기반 자율주행은 정량적 성능 비교 대상에서 제외하였으며, 나머지 경우에서 모든 주행은 반복 수행되어 평가지표에 따라 비교 분석되었다.
3. 평가 지표
평가 지표로는 주행 성공률, 주행 시간, 주행 정확도가 사용되었다. 주행 성공률은 UAV가 충돌이나 추락 없이 도착지점까지 주행 완료 후 착륙한 경우를 성공, 이외는 모두 실패로 간주하여 계산된다. 주행 시간은 UAV의 이륙부터 착륙까지의 전체 소요 시간으로 계산한다. 주행 정확도는 계획 경로 대비 실제 주행 경로의 위치 오차를 정량화한 지표로, QGC에 저장된 UAV의 주행 로그를 바탕으로 계산된다. 따라서 모든 실험은 GPS를 활성화한 상태로 주행하며 이를 통해 생성된 GPS 기반 주행 로그는 실제 주행 경로로, A* 알고리즘을 통해 생성된 경로는 목표 주행 경로로 정의한다. 주행 정확도는 실제 주행 경로와 목표 주행 경로를 동일한 격자 공간에 투영한 후 두 경로의 픽셀 중첩 비율을 계산하여 산출된다.
4. 실험 결과
GPS, RTK GPS, 3D LiDAR SLAM 기반 자율주행의 결과는 표 2에 나타난 것과 같다. GPS 기반 자율주행에서 경우 1은 GPS 신호가 차단되는 구역으로, 추락 등 사고의 위험성이 높으므로 주행이 불가능하였으며 경우 2는 5번, 경우 3은 4번 반복 주행하였다. 성공률은 경우 2가 더 높았으며 주행 시간은 경우 3이 가장 짧았다. 주행 정확도는 경우 2와 경우 3이 비슷한 수준을 기록했다.
Experimental result of autonomous driving for each case.
RTK GPS 기반 자율주행의 경우, GPS 기반 자율주행과 같은 이유로 경우 1에서는 주행이 불가능하였으며 경우 2는 5번, 경우 3은 4번 반복 주행하였다. GPS 기반 자율주행과 마찬가지로 성공률은 경우 2가 더 높았으며 주행 시간은 경우 3이 가장 짧았다. 주행 정확도 역시 경우 2와 3이 비슷한 수준을 기록하였다. GPS 기반 자율주행과 비교했을 때, RTK GPS 기반 자율주행은 주행 성공률, 주행 시간, 주행 정확도 세 가지 평가지표 모두에서 우수한 성능을 보였다.
3D LiDAR SLAM 기반 자율주행의 경우, 경우 1에서도 주행이 가능하였으며 경우 1은 3번, 경우 2와 경우 3은 각각 4번씩 반복 주행하였다. 주행 성공률, 주행 시간, 주행 정확도 3가지 평가지표 모두 경우 3에서 가장 우수한 성능을 보였다.
그림 9, 그림 10, 그림 11은 GPS, RTK GPS, 3D LiDAR SLAM 기반 자율주행의 성능을 각각 주행 성공률, 주행 시간, 주행 정확도로 비교한 결과이다. 경우 1은 3D LiDAR SLAM 기반 시스템에서만 주행 가능했으므로 해당 구역에서는 성능 비교가 어렵다. 경우 2에서 주행 성공률과 주행 시간은 RTK GPS 기반 시스템에서 가장 우수했으며 주행 정확도는 RTK GPS와 3D LiDAR SLAM이 동일했다. 경우 3에서 주행 성공률과 주행 정확도는 3D LiDAR SLAM에서 가장 우수했으며 주행 시간은 RTK GPS가 가장 짧았다. 모든 경우를 포함한 시스템 자체의 평균 성능으로 비교하면 주행 성공률은 3D LiDAR SLAM이 가장 높고 주행 시간은 RTK GPS에서 가장 짧다. 주행 정확도의 경우 RTK GPS와 3D LiDAR SLAM이 약 1% 차이로 비슷한 수준이다. 3D LiDAR SLAM의 경우, GPS 및 RTK GPS에 비해 같은 경우에서도 주행 시간이 긴데 이는 보드 사양의 향상으로 해결할 수 있을 것으로 예상된다.
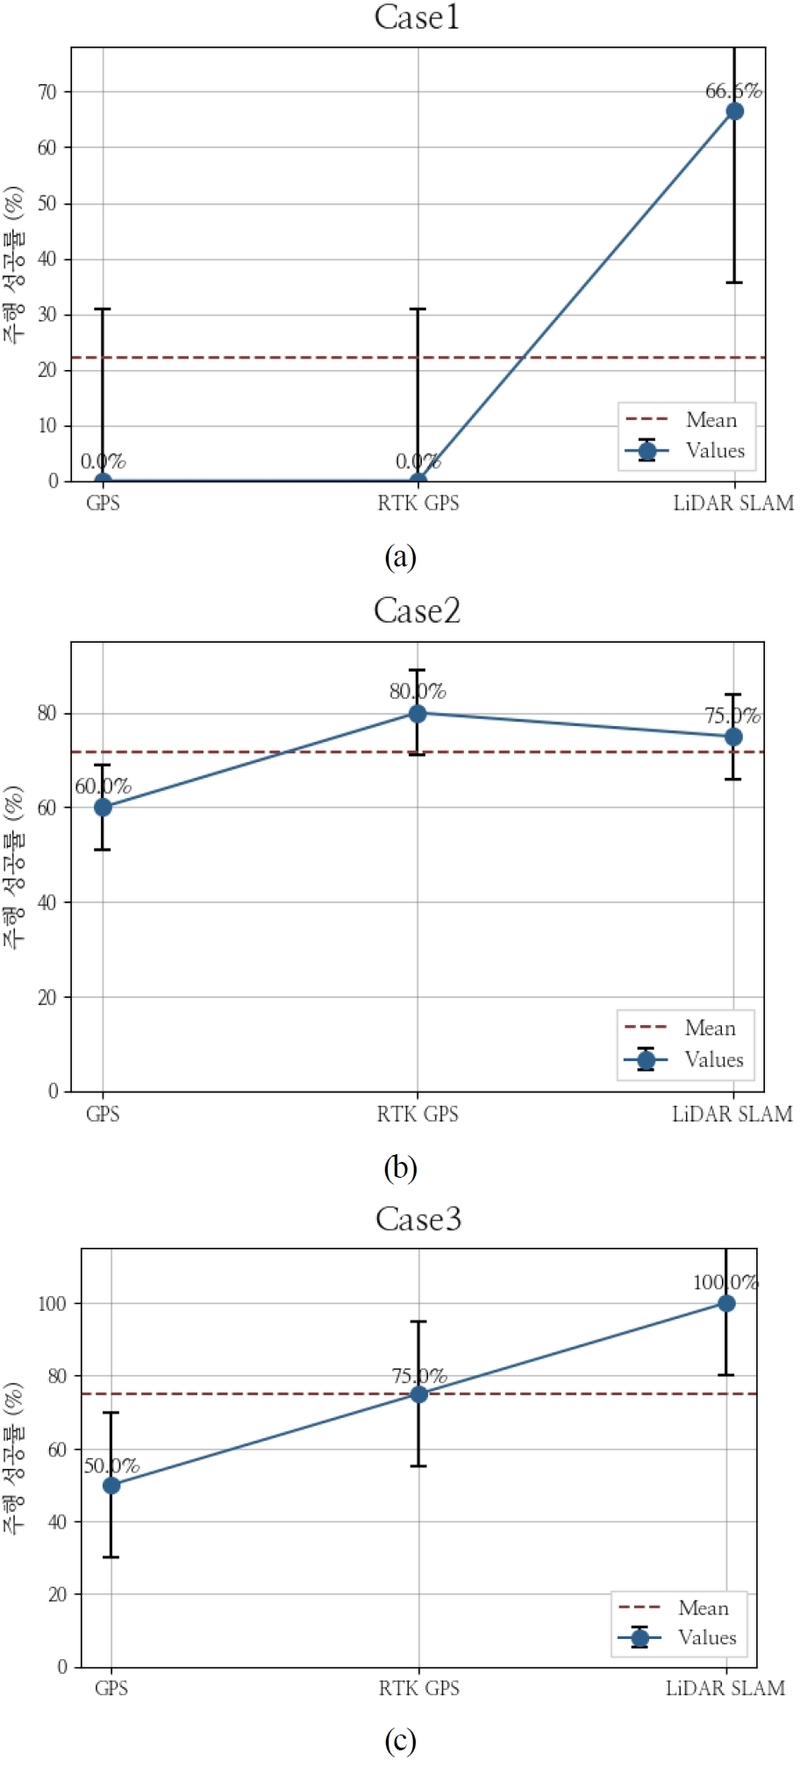
Comparison of driving success rates of GPS, RTK GPS, and LiDAR SLAM. (a) case 1 when GPS is blocked. (b) case 2 when GPS is unstable. (c) case 3 when GPS is stable.
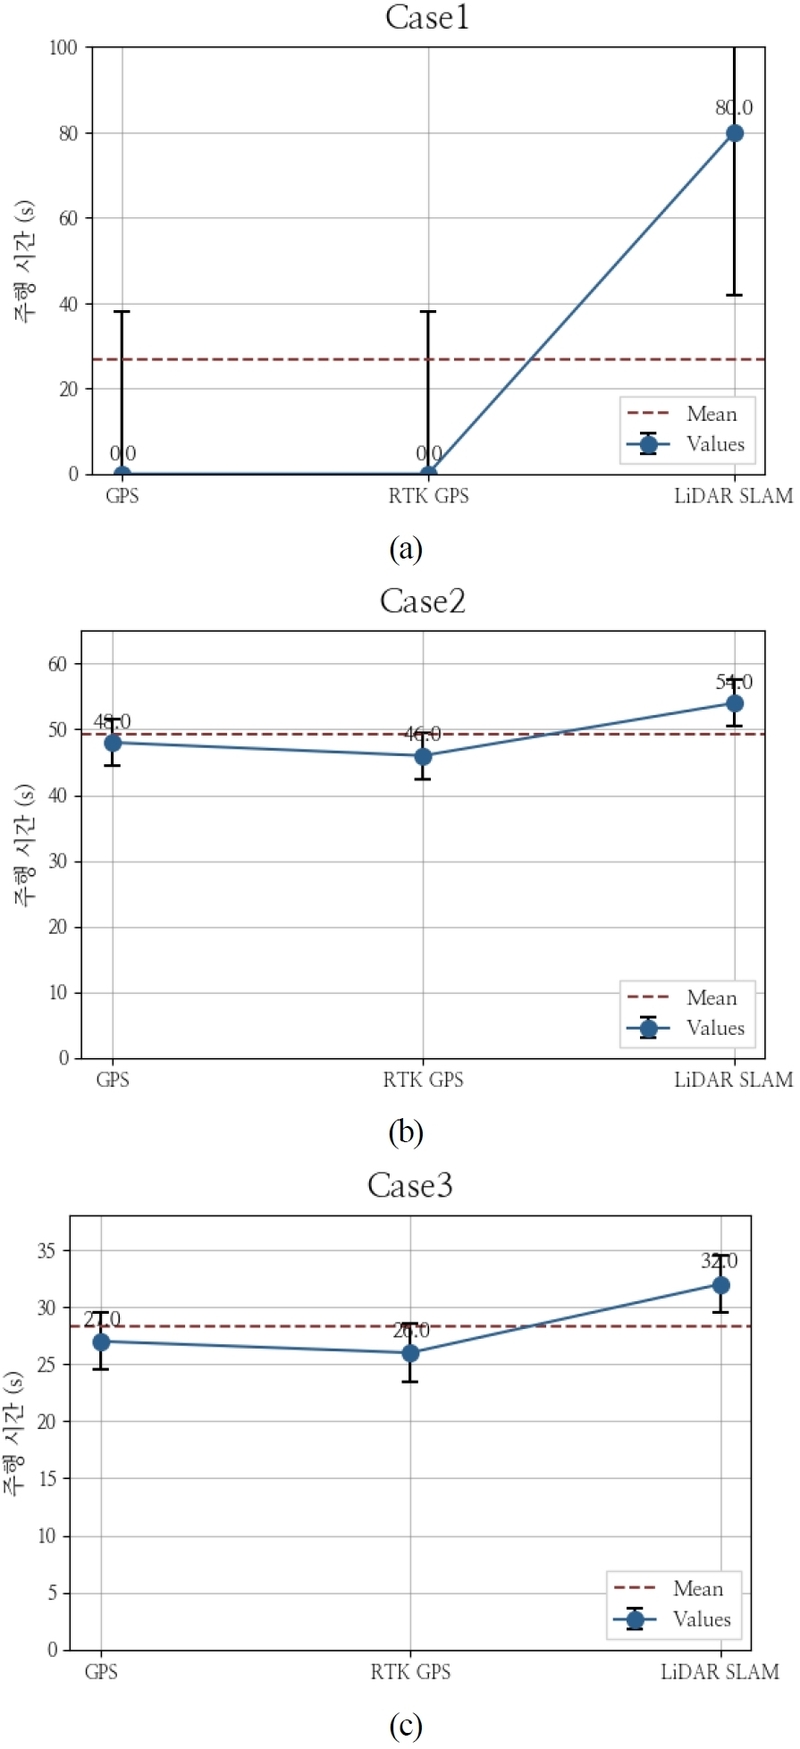
Comparison of driving time of GPS, RTK GPS, and LiDAR SLAM: (a) case 1 when GPS is blocked. (b) case 2 when GPS is unstable. (c) case 3 when GPS is stable.
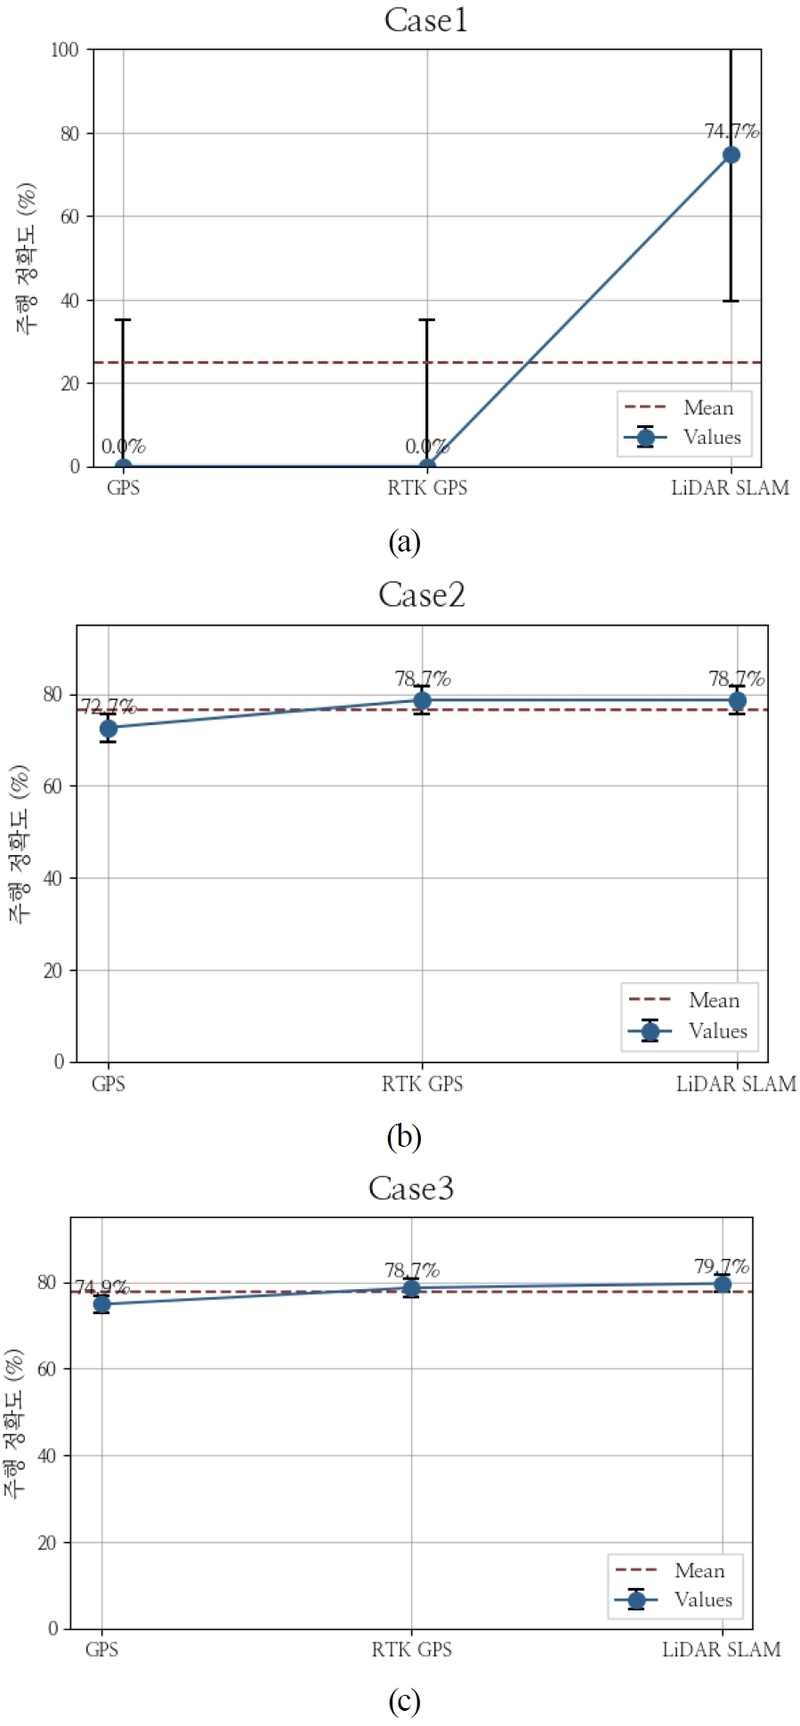
Comparison of driving accuracy of GPS, RTK GPS, and LiDAR SLAM. (a) case 1 when GPS is blocked. (b) case 2 when GPS is unstable. (c) case 3 when GPS is stable.
V. 결론
본 연구는 GPS 의존도를 낮추고 스마트팜, 캐노피 구조 과수원 등 GPS 신호가 제한된 농업 환경에서도 사용 가능한 3D LiDAR SLAM 기반 자율 주행 프레임워크를 제안하였다. 제안된 시스템은 LeGO-LOAM을 통해 3D 지도를 생성하고 후처리 과정을 거쳐 노이즈를 제거한 후, A* 알고리즘을 통해 주행 경로를 생성한다. 3D LiDAR SLAM 기반 자율 주행의 성능은 GPS 및 RTK GPS 기반 자율주행의 성능을 참조로 설정하여 야외 캐노피 구조의 과수원에서 평가되었다.
본 연구 결과를 통해 GPS 신호가 불안정하거나 차단된 환경에서도 3D LiDAR SLAM 기반 시스템을 통한 자율 주행이 가능함을 확인하였다. 또한, 3D LiDAR SLAM 기반 자율 주행의 경우, GPS, RTK GPS 기반에 비해 높은 주행 성공률을 보이며 주행 정확도의 경우 RTK GPS와 비슷한 수치를 기록하였으므로 보다 안정적인 주행이 가능함을 시사하였다. 향후, 수확 및 수분 작업과 연계하여 효율적인 농업 자동화를 달성할 것으로 기대된다.
Acknowledgments
본 결과물은 농림축산식품부의 재원으로 농림식품기술기획평가원의 노지스마트농업활용모델개발사업의 지원을 받아 연구되었음(RS-2025-02307274).
REFERENCES
- M. S. A. Mahmud, M. S. Zainal Abidin, A. Abiodun Emmanuel, and H. S. Hasan, “Robotics and automation in agriculture: present and future applications,” Applications of Modelling and Simulation, vol. 4, pp. 130–140, 2020.
-
Y. Jo and H. I. Son, “A prioritized path planning algorithm for heterogeneous agricultural robot team,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 6, pp. 634–642, 2024.
[https://doi.org/10.5302/J.ICROS.2024.23.8003]

-
A. Pretto et al., “Building an aerial-ground robotics system for precision farming: an adaptable solution,” IEEE Robotics and Automation Magazine, vol. 28, no. 3, pp. 29–49, 2021.
[https://doi.org/10.48550/arXiv.1911.03098]
- Y. Jo, Y. H. Park, C. J. Kim, and H. I. Son, “Trends and applications of dual-arm agricultural robot for digital agriculture,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 4, pp. 8–20, 2024.
-
B. H. Y. Alsalam, K. Morton, D. Campbell, and F. Gonzalez, “Autonomous UAV with vision based on-board decision making for remote sensing and precision agriculture,” IEEE Aerospace Conference, Big Sky, MT, USA, pp. 1-12, 2017
[https://doi.org/10.1109/AERO.2017.7943593]
-
J. Patoliya, H. Mewada, M. Hassaballah, M. A. Khan, and S. Kadry, “A robust autonomous navigation and mapping system based on GPS and LiDAR data for unconstraint environment,” Earth Science Informatics, vol. 15, no. 4, pp. 2703–2715, 2022.
[https://doi.org/10.1007/s12145-022-00791-x]
-
H. Ding, B. Zhang, J. Zhou, Y. Yan, G. Tian, and B. Gu, “Recent developments and applications of simultaneous localization and mapping in agriculture,” Journal of field robotics, vol. 39, no. 6, pp. 956–983, 2022.
[https://doi.org/10.1002/rob.22077]
-
F. A. Auat Cheein and R. Carelli, “Agricultural robotics: Unmanned robotic service units in agricultural tasks,” IEEE Industrial Electronics Magazine, vol. 7, no. 3, pp. 48-58, 2013.
[https://doi.org/10.1109/MIE.2013.2252957]
-
H. Taheri and Z. C. Xia, “SLAM; definition and evolution,” Engineering Applications of Artificial Intelligence, vol. 97, pp. 104032, 2021.
[https://doi.org/10.1016/j.engappai.2020.104032]
-
W. Chen, C. Zhou, G. Shang, X. Wang, Z. Li, C. Xu, and K. Hu, “SLAM overview: From single sensor to heterogeneous fusion,” Remote Sensing, vol. 14, no. 23, pp. 6033, 2022.
[https://doi.org/10.3390/rs14236033]
-
Y. Zhang, P. Shi, and J. Li, “3D LiDAR SLAM: A Survey,” The Photogrammetric Record, vol. 39, no. 186, pp. 457–517, 2024.
[https://doi.org/10.1111/phor.12497]
-
J. Zhang and S. Singh, “LOAM: Lidar odometry and mapping in real-time,” Robotics: Science and systems, vol. 2, no. 9, pp. 1-9, 2014.
[https://doi.org/10.15607/RSS.2014.X.007]
-
T. Shan and B. Englot, “LeGO-LOAM: Lightweight and ground-optimized lidar odometry and mapping on variable terrain,” 2018 IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), pp. 4758–4765, 2018.
[https://doi.org/10.1109/IROS.2018.8594299]
-
S. W. Chen, G. V. Nardari, E. S. Lee, C. Qu, X. Liu, R. A. F. Romero, and V. Kumar, “SLOAM: Semantic lidar odometry and mapping for forest inventory,” IEEE Robotics and Automation Letters, vol. 5, no. 2, pp. 612-619, 2020.
[https://doi.org/10.1109/LRA.2019.2963823]
-
E. W. Dijkstra et al., “A note on two problems in connexion with graphs,” Numerische Mathematik, vol. 1, no. 1, pp. 269–271, 1959.
[https://doi.org/10.1007/BF01386390]
- S. M. Lavalle, “Rapidly-exploring random trees: A new tool for path planning,” 1998.
-
S. Karaman and E. Frazzoli, “Sampling-based algorithms for optimal motion planning,” The International Journal of Robotics Research, vol. 30, no. 7, pp. 846–894, 2011.
[https://doi.org/10.1177/0278364911406761]
-
P. E. Hart, N. J. Nilsson, and B. Raphael, “A formal basis for the heuristic determination of minimum cost paths,” IEEE Transactions on Systems Science and Cybernetics, vol. 4, no. 2, pp. 100–107, 1968.
[https://doi.org/10.1109/TSSC.1968.300136]
-
J. Pak, J. Kim, Y. Park, and H. I. Son, “Field evaluation of path-planning algorithms for autonomous mobile robot in smart farms,” IEEE Access, vol. 10, pp. 60253–60266, 2022.
[https://doi.org/10.1109/ACCESS.2022.3181131]
-
R. Galati, G. Mantriota, and G. Reina, “RoboNav: An affordable yet highly accurate navigation system for autonomous agricultural robots,” Robotics, vol. 11, no. 5, pp. 99, 2022.
[https://doi.org/10.3390/robotics11050099]
-
K. Shaik, E. Prajwal, S. B., M. Bonu, and B. V. Reddy, “GPS based autonomous agricultural robot,” 2018 International Conference on Design Innovations for 3Cs Compute Communicate Control (ICDI3C), pp. 100–105, 2018.
[https://doi.org/10.1109/ICDI3C.2018.00030]
-
C. Mwitta and G. C. Rains, “The integration of GPS and visual navigation for autonomous navigation of an Ackerman steering mobile robot in cotton fields,” Frontiers in Robotics and AI, vol. 11, pp. 1359887, 2024.
[https://doi.org/10.3389/frobt.2024.1359887]
-
T. Bakker, K. van Asselt, J. Bontsema, J. Müller, and G. van Straten, “Autonomous navigation using a robot platform in a sugar beet field,” Biosystems Engineering, vol. 109, no. 4, pp. 357–368, 2011.
[https://doi.org/10.1016/j.biosystemseng.2011.05.001]
-
R. Moeller, T. Deemyad, and A. Sebastian, “Autonomous navigation of an agricultural robot using RTK GPS and Pixhawk,” 2020 Intermountain Engineering, Technology and Computing (IETC), pp. 1–6, 2020.
[https://doi.org/10.1109/IETC47856.2020.9249176]
-
G. Sara, G. Todde, D. Pinna, and M. Caria, “Evaluating an autonomous electric robot for real farming applications,” Smart Agricultural Technology, vol. 9, pp. 100595, 2024.
[https://doi.org/10.1016/j.atech.2024.100595]
-
R. Islam, H. Habibullah, and T. Hossain, “AGRI-SLAM: A real-time stereo visual SLAM for agricultural environment,” Autonomous Robots, vol. 47, no. 6, pp. 649–668, 2023.
[https://doi.org/10.1007/s10514-023-10110-y]
-
A. N. Sivakumar, S. Modi, M. V. Gasparino, C. Ellis, A. E. B. Velasquez, G. Chowdhary, and S. Gupta, “Learned visual navigation for under-canopy agricultural robots,” arXiv preprint, arXiv:2107.02792, , 2021.
[https://doi.org/10.48550/arXiv.2107.02792]
-
M. Qadri and G. Kantor, “Semantic feature matching for robust mapping in agriculture,” arXiv preprint, arXiv:2107.04178, , 2021.
[https://doi.org/10.48550/arXiv.2107.04178]
-
V. Romero-Bautista, L. Altamirano-Robles, R. Díaz-Hernández, S. Zapotecas-Martínez, and N. Sanchez-Medel, “Evaluation of visual SLAM algorithms in unstructured planetary-like and agricultural environments,” Pattern Recognition Letters, vol. 186, pp. 106–112, 2024.
[https://doi.org/10.1016/j.patrec.2024.09.025]
-
S. Jiang, P. Qi, L. Han, L. Liu, Y. Li, Z. Huang, … and X. He, “Navigation system for orchard spraying robot based on 3D LiDAR SLAM with NDT_ICP point cloud registration,” Computers and Electronics in Agriculture, vol. 220, pp. 108870, 2024.
[https://doi.org/10.1016/j.compag.2024.108870]
-
J. Qu, Z. Qiu, L. Li, K. Guo, and D. Li, “Map Construction and Positioning Method for LiDAR SLAM-Based Navigation of an Agricultural Field Inspection Robot,” Agronomy, vol. 14, no. 10, pp. 2365, 2024.
[https://doi.org/10.3390/agronomy14102365]
-
J. Zhang, S. Chen, Q. Xue, J. Yang, G. Ren, W. Zhang, and F. Li, “LeGO-LOAM-FN: An improved simultaneous localization and mapping method fusing LeGO-LOAM, Faster_GICP and NDT in complex orchard environments,” Sensors, vol. 24, no. 2, pp. 551, 2024.
[https://doi.org/10.3390/s24020551]
2025년 전남대학교 지역·바이오시스템공학과 (공학사). 2025~현재 전남대학교 융합바이오시스템기계공학과 석사과정 재학 중. 관심분야는 autonomous control of UAV, field robotics, and agricultural robotics.
1998년 부산대학교 생산기계공학과(공학사). 2000년 부산대학교 지능기계공학과(공학석사). 2010년 KAIST 기계공학과(공학박사). 2003~2005년 LG전자 생산기술원 선임연구원. 2005~2009년 삼성전자 ITD센터 책임연구원. 2010년 일본 동경대학교 생산기술연구소 박사후 연구원. 2010~2012년 독일 막스플랑크연구소 박사후 연구원. 2012~2015년 삼성중공업 중앙연구소 수석연구원. 2015~현재 전남대학교 융합바이오시스템기계공학과 교수. 관심분야는 field robotics, hybrid systems, systems and synthetic biology.