
뇌졸중 환자의 보행 비대칭성 평가를 위한 Phase Portrait 기반 지표

Copyright© ICROS 2026
Abstract
Gait asymmetry in stroke patients results in various disadvantages, such as increased fall risks and metabolic costs. To tackle this problem, various wearable robots were introduced for daily assistance, improving gait asymmetry of stroke patients. However, their performances were limited because they couldn’t target gait asymmetry over whole gait phases. Furthermore, their gait asymmetry measurements include errors under variable speeds, which are common in stroke patients. To solve this problem, a new metric quantifying gait asymmetry in real-time is required. In this study, we propose an index that defines real-time gait asymmetry by comparing the phase portraits of the affected and unaffected limbs. Proposed asymmetry index is advantageous for improving gait asymmetry due to its real-time measurability over gait phases and robustness over variable gait speeds. We investigated whether the index is consistent with conventional gait symmetry index, Range of Motion Symmetry Index. Three stroke patients’ data were analyzed and revealed a positive correlation between the two. Also, we validated that the proposed index can be calculated over gait phases in real-time.
Keywords:
phase portrait, gait asymmetryI. 서론
만성 뇌졸중으로 인한 대표적 증상 중 하나는 편측 보행 능력의 저하로 인한 비대칭보행이다[1]. 비대칭보행은 대사 비용과 낙상 위험을 증가시키며 근골격질환을 유발한다[2]. 따라서 보행 비대칭성 개선은 만성 뇌졸중 환자들의 삶의 질 향상을 위하여 필수적이다. 또한 만성 뇌졸중의 경우 재활치료로는 보행 개선에 한계가 있기 때문에, 일상생활 보행 보조가 필요하다.
만성 뇌졸중 환자의 일상생활 보행 보조를 위한 다양한 연구들 중, 특히 착용형 로봇을 이용하여 보행 비대칭성을 개선한 사례가 다수 존재한다[3,4]. 하지만 대부분의 연구에서는 미리 정해진(predefined) 보조력을 인가했을 뿐 보행 비대칭성 개선을 목표로 한 제어 방법론을 사용하지 않았기 때문에, 이러한 로봇 보조를 이용하더라도 보행 비대칭성이 강건하게 개선된다고 할 수 없다. 뇌졸중 환자들의 비대칭보행 패턴은 다양하므로[5], 특정 환자의 비대칭성이 개선되더라도 다른 환자 또는 다른 보행 환경에서의 비대칭성 개선을 보장할 수 없기 때문이다. 나아가, 비대칭성 지표를 제어 변수로 활용하지 않으므로 비대칭성의 정량적 개선이 어렵다.
따라서 보행 비대칭성 개선을 직접적인 목표로 하는 로봇 보조에 대한 연구가 다양하게 진행되었는데[6,7,8], 그 중 대표적으로 Y. Qian et al.은 하나의 보행 주기가 끝날 때마다 고관절 최대 굴곡/신전에서의 양 측 고관절 각도와 위상 차이를 이용하여 공간적, 시간적 보행 비대칭성을 평가했다.
이러한 연구들에서는 하나의 보행 주기 동안의 거시적 보행 대칭성(최대/최소 각도, 최대 굴곡/신전 시점 등)을 확보하는 성과가 있었다. 해당 연구들에서 이용한 비대칭성 지표는 주로 이산지표(discrete measures)로써, 보행 중 특정 시점에서의 특정한 값에 대한 비교를 통해 계산한다. 이러한 이산지표는 거시적인 보행 비대칭성을 평가하는데 널리 활용되고 있고[9], 위의 연구들에서도 지표가 계산되는 시점에서의 보행 비대칭성은 크게 개선할 수 있었으나, 그 이외 시점에서의 보행 비대칭성을 직접적으로 개선할 방법이 존재하지 않았다. 결국 보행 전 주기에 걸친 비대칭성 개선을 보장할 수 없고, 이는 보행 안정성 저하로 이어질 수 있다.
따라서 보행 전 주기에 걸쳐 비대칭성을 실시간으로 평가할 수 있는 지표가 필요하다. 또한 이를 실제 보행 환경에 적용하기 위해서는 다양한 보행속도 변화에도 안정적으로 동작할 수 있어야 한다. 특히, 뇌졸중 환자는 보행 능력 저하로 인해 일정한 속도를 유지하지 못하고 가변적인 속도로 보행하는 경우가 많기 때문에[10], 비대칭성 평가 지표는 가변속도 환경에서도 강건하게 측정될 수 있어야 한다.
따라서 가변속도에서도 강건하게 사용할 수 있으며, 실시간으로 모든 보행 주기에 대하여 보행 비대칭성을 정량적으로 평가할 수 있는 새로운 지표가 필요하고, 본 연구에서는 그러한 특성을 가진 지표를 제시한다. 먼저, 위상평면과 주파수적응형 필터를 차용하여 가변속도에서도 동일한 보행위상에서 비대칭성 지표를 계산할 수 있도록 하였다. 나아가, 위상평면 상에서 정의되는 비대칭성 지표를 정의함으로써 보행 전 주기에 걸쳐 실시간으로 비대칭성 정도를 나타낼 수 있도록 하였다. 제안 지표의 타당성을 기존 이산지표와의 비교를 통해 검증하고, 보행 주기 내 제안 지표의 변화 양상으로부터 환자별 비대칭성 특성을 분석한다.
II. 방법론
위상평면은 시간에 따른 허벅지 각도와 각속도를 각각 x, y축에 나타내는 방법이며[11], 이를 이용한 보행위상 추정 알고리즘 또한 다양하게 연구되었다. S. choi et al.은 보행주파수 적응형 필터(gait frequency adaptive filter)를 이용하여 위상평면이 가변속도에서도 위상지연 강건성을 가지도록 하였으며[12], 본 연구에서는 이 방법론에 착안하여 비대칭성 지표를 정의한다.
1. 위상평면
비대칭성 지표는 보행자의 양 허벅지의 위상평면이 얼마나 큰 차이를 가지는지로 정의한다. 이를 위하여 양 쪽 위상평면의 각도와 각속도를 정규화할 때, 다음 수식과 같이 더 큰 가동범위를 가지는 쪽의 각도와 각속도의 최대, 최솟값을 기준으로 진행했다.
| (1) |
| (2) |
는 해당 보행주기에서의 각도 및 각속도 평균값이며, 는 해당 보행주기에서 가동범위가 더 큰 쪽의 각도 및 각속도 범위를 뜻한다. 이를 통해 그림 1과 같이 건측과 편측의 위상평면을 중첩하여 그릴 수 있다.
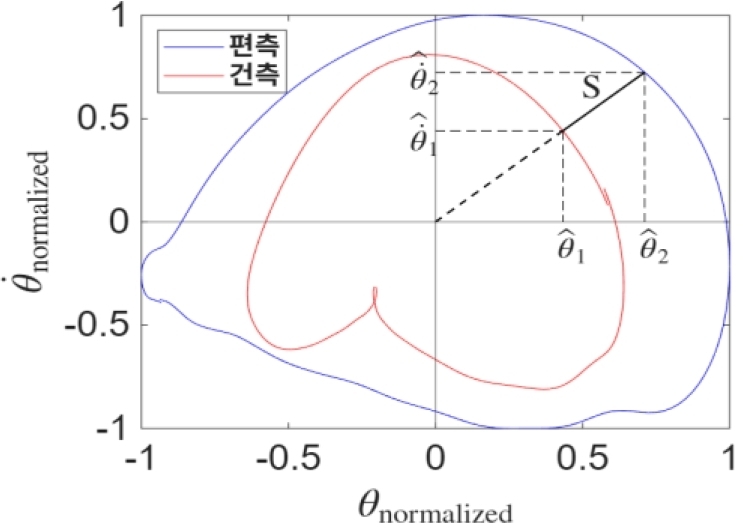
It represents normalized phase portrait of patient S1.
나아가, 가변속도에 대해 정확한 보행위상을 추정하기 위해 보행주파수 적응형 필터를 적용한다. 본 연구에서는 1차 버터워스 필터를 사용했고, 전달함수는 다음과 같다.
| (3) |
이 경우 위상지연 는 보행주파수가 변화함에 따라 달라진다. 이는 가변속도 하에서 보행위상 추정 정확도를 낮추는 원인이 된다. 보행주파수 적응형 필터는 이 문제를 보행주파수에 비례하는 차단주파수를 적용함으로써 해결한다. 즉, 상수 α에 대해 𝑤c = α𝑤gait으로 두면, 위상지연은 아래와 같이 보행주파수에 관계없이 항상 일정하게 된다.
| (4) |
따라서, 보행속도에 관계없이 만큼의 위상지연을 보정함으로써 보행위상 추정 오차를 제거할 수 있다.
2. 비대칭성 지표 정의
본 연구에서 사용할 지표는 그림 1에 나타낸 것처럼 동일 위상에서의 두 위상평면 사이의 거리(𝑆)이며, 이는 (5)로 계산할 수 있다. 는 정규화된 각도, 각속도이다. 공간적 비대칭성 정보를 포함한다.
| (5) |
3. 비대칭성 지표 검증 방법
본 연구에서는 만성 뇌졸중 환자 3인(S1, S2, S3)에 대한 보행 모션캡쳐 데이터를 활용했다. 각 피험자는 선호속도 3가지를 정해서 트레드밀 보행 실험을 진행하였다. 각 피험자의 편측과 선호속도, 기능적 보행지수(functional ambulatory categories, FAC)는 아래 표 1과 같다.

3 stroke patients’ paretic side, preferred gait velocity, and FAC.
비대칭성 지표 검증을 위하여, 단일 보행주기에서 측정되는 𝑆값들의 평균, 즉 𝑆avg를 해당 보행주기에서의 가동범위 대칭성 지표(range of motion symmetry index, ROM SI)와 비교한다. 가동범위 대칭성 지표는 이산지표 중 하나이며, 가동범위에 대한 로빈슨 지표이다. 로빈슨 지표는 건측과 편측 보행 지표의 차이를 건측과 편측 보행 지표의 산술평균으로 나눈 값이다[13]. 값이 클수록 보행 비대칭성이 높으며, 0일 때 완전한 대칭 보행이다. 건측(unaffected side, UAF)의 가동범위를 ROMUAF, 편측(affected side, AF)의 가동범위를 ROMAF라 할 때, 가동범위 대칭성 지표는 (6)과 같이 계산한다.
| (6) |
III. 실험 결과
그림 2 (a)에서 볼 수 있듯이, S가 클수록 가동범위 대칭성 지표 또한 크게 나타났다(R2 = 0.6907). 환자 S1, S2, S3 각각에 대하여 가동범위 대칭성 지표와 Savg의 선형회귀직선을 그려본 결과, 직선의 기울기는 각각 1.21, 1.04, 0.96으로 S와 가동범위 대칭성 지표의 양의 상관관계를 보여준다(보충자료1. 참고). 환자 내 데이터 간 편차는 뇌졸중 환자의 공간적, 시간적 보행변동성을 나타낸다.
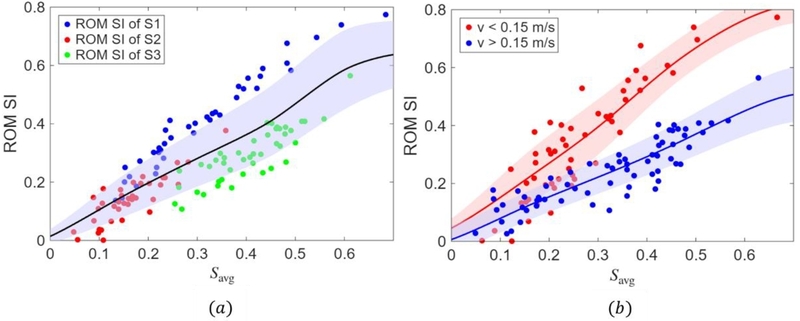
They are graphs representing Savg and corresponding ROM SI values for each stride. (a) It shows relationship between Savg and ROM SI for all speed range. Solid line represents mean values, and shaded area represents standard deviations. (b) It shows relationship between Savg and ROM SI for each gait speed range. Solid lines represent mean values, and shaded areas represent standard deviations.
그림 2 (b)는 임의로 보행속도 범위를 구분하여 각 속도범위별로 가동범위 대칭성 지표와 Savg 간의 상관관계를 나타낸 것이다. 그 결과, 보행속도 범위가 달라져도 Savg와 가동범위 대칭성 지표는 양의 상관관계 (v < 0.15 m/s : R2 = 0.8032, v > 0.15 m/s : R2 = 0.7688)를 나타냈다.
그림 3은 보행위상에 대한 S의 그래프이며, 모든 보행위상에 대해 정량화된 비대칭성을 나타낸다. 또한 비대칭성이 최대일 때의 보행위상이 S1은 95%, 87.3%, 87.7%(각각 v = 0.11, 0.09, 0.07 m/s ), S2는 13%, 25.7%, 24%(각각 v = 0.22, 0.18, 0.13 m/s ), S3는 22.7%, 19.3%, 39.7%(각각 v = 0.3, 0.24, 0.18 m/s)였다. 이는 각각 말기 유각기, 중간 입각기, 중간~말기 입각기에 해당한다. 이를 통해 환자별 비대칭성 패턴이 상이함을 알 수 있으며, 위 정보는 환자 맞춤형 보조에 활용될 수 있다.
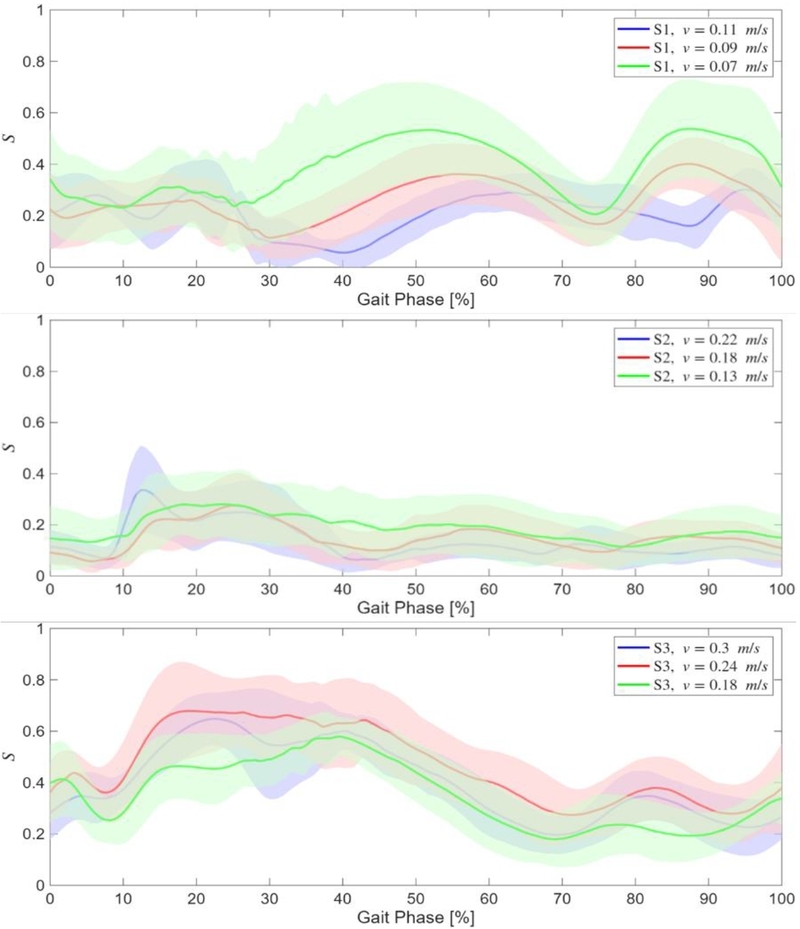
It represents graphs of 𝑆 with respect to gait phase(left heel strike ~ left heel strike) for each patient. Solid lines represent mean values, shaded areas represent standard deviations. They represent (a) graph of 𝑆 with respect to gait phase for S1, (b) graph of 𝑆 with respect to gait phase for S2, (c) graph of 𝑆 with respect to gait phase for S3.
그림 4는 특정환자의 실험 데이터 중 발뒤꿈치 닿기에서 다음 발뒤꿈치 닿기까지 보행주기 동안의 S의 그래프와, 그에 대응하는 위상평면이다. S는 특정 보행 이벤트, 즉 발뒤꿈치 닿기 시점에서뿐만 아니라 보행주기 전체에서 정의되며, 양 측의 위상평면 상의 거리가 클수록 증가한다. 이는 S가 매 샘플링 주기마다 측정되며, 보행주기 전체에 걸쳐 측정 시의 비대칭성을 나타낼 수 있음을 보여준다.
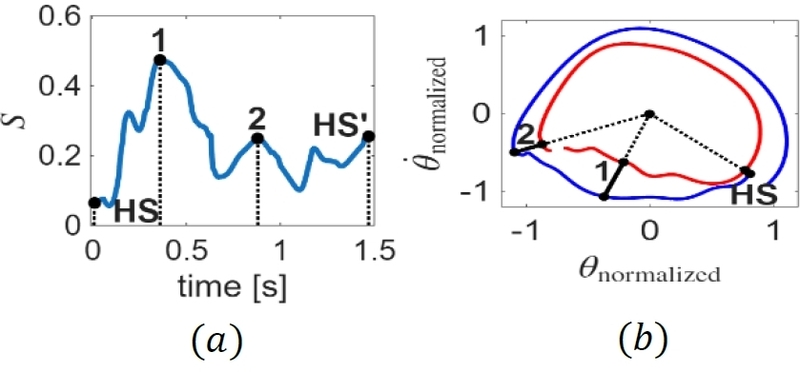
(a) It represents graph of S for a gait cycle with respect to time (b) It is phase portrait of the same gait cycle. Blue and red line represent unaffected side and affected side, respectively. HS, HS’ represent heel strikes, and 1, 2 are local maxima of S. Data from S2, v = 0.13 m/s, 6th stride was used for graphs
또한, S는 보행주파수 적응형 필터를 적용한 위상평면 상에서 정의되고 여러 보행속도에서도 기존 비대칭성 지표와 정합성을 나타내므로, 가변속도 하에서도 정확한 보행위상 추정 및 비대칭성 평가가 가능하다. 이를 통해, 가변속도 하에서 안정적인 보행 보조가 가능하다.
IV. 결론
본 논문은 뇌졸중 환자 보행 비대칭성 지표 S를 위상평면 상에서 정의하고, 가동범위 대칭성 지표와 정합성이 있는지 검증하였다. 그 결과, Savg는 가동범위 대칭성 지표와 양의 상관관계를 나타냈으며, 이는 다양한 보행속도에서도 마찬가지였다. 실험 결과로부터 다음과 같은 점을 알 수 있다.
첫째, S는 기존 이산지표 중 공간적 비대칭성 지표와 정합성이 있다. Savg는 한 보행주기 내에서 S의 평균이며, 가동범위 대칭성 지표는 한 보행주기 내에서 양 측 가동범위의 차이를 나타낸다. 따라서 Savg 와 가동범위 대칭성 지표 간 양의 상관관계는 곧 S와 가동범위 대칭성 지표 간 양의 상관관계를 나타낸다. 즉, 비대칭성 지표 S가 증가할수록 양 측의 가동범위 차이가 증가한다. 가동범위 대칭성 지표는 공간적 비대칭성을 나타내는 이산지표이므로, S는 기존 공간적 비대칭성 지표와 정합성이 있다.
둘째, S를 활용해 실시간으로 보행 비대칭성을 평가할 수 있다. 모든 보행위상에 대해 계산되는 S값을 확인할 수 있다. 나아가, 보행위상에 따른 환자별 비대칭성 패턴을 파악할 수 있다.
셋째, 가변속도에 대한 강건성을 가지며, 이는 S가 보행주파수 적응형 필터가 적용된 위상평면 상에서 정의되었기 때문에 가지는 특성이다. 이를 이용하여 보행위상을 정확히 추정할 수 있다. 그림 2 (b)에서 다양한 보행속도에 대해 기존 비대칭성 지표와 양의 상관관계를 나타낸 점은 이러한 특성을 잘 나타낸다.
본 연구는 제안한 비대칭성 지표를 되먹임 제어를 수행하면 실제로 보행 비대칭성이 개선되는지 검증하지 못한 한계점이 있다. 또한, 환자 3인에 대한 데이터만을 분석했기 때문에 통계적 일반성이 떨어진다. 추후 웨어러블 고관절 보조 로봇을 이용하여 비대칭성 개선이 가능한지 실험적으로 검증하고, 보다 많은 뇌졸중 환자에 대하여 임상적으로 검증할 것이다.
Acknowledgments
이 논문은 2025 제40회 제어·로봇·시스템학회 학술대회에 초안이 발표되었음.
본 연구는 피험자들로부터 사전동의를 받아 KAIST 생명윤리위원회의 승인 하에 진행되었다(KH2020-135).
REFERENCES
-
J. Y. Lee, H. S. Lee, M. K. Kim, J. Y. Han, J. W. Yoon, “Development of mobile manipulator system providing grounded haptic information during gait training for the stroke,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 4., pp.265-268, Apr. 2025.
[https://doi.org/10.5302/J.ICROS.2025.24.8007]

-
S. Wang and Bhatt, “Gait kinematics and asymmetries affecting fall risk in people with chronic stroke: A retrospective study,” Biomechanics, vol. 2, no. 3, pp.453-465, 2022.
[https://doi.org/10.3390/biomechanics2030035]
-
C. K. Chang, C. Lee, R. Nuckols, A. Erdheim, D. Orzel, M. Herman, J. Traines, S. Prokup, A. Jayaraman, and C. Walsh, “Implementation of a unilateral hip flexion exosuit to aid paretic limb advancement during inpatient gait retraining for individuals post-stroke: a feasibility study,” Journal of NeuroEngineering and Rehabilitation 21, 121, 2024.
[https://doi.org/10.1186/s12984-024-01410-0]
-
H. J. Lee, S. H. Lee, K. H. Seo, M. H. Lee, W. H. Chang, B. O. Choi, G. H. Ryu, and Y. H. Kim, “Training for walking efficiency with a wearable hip-assist robot in patients with stroke: a pilot randomized controlled trial,” Stroke vol. 50, no.12, 2019.
[https://doi.org/10.1161/STROKEAHA.119.025950]
-
H. Nedergård, A. Arumugam, M. Sandlund, A. Bråndal, and C. K. Häger, “Effect of robotic-assisted gait training on objective biomechanical measures of gait in persons post-stroke: a systematic review and meta-analysis,” Journal of NeuroEngineering and Rehabilitation, vol. 18, no. 64, 2021.
[https://doi.org/10.1186/s12984-021-00857-9]
-
D. Zanotto, P. Stegall, and S. Agrawal, “Adaptive assist-as-needed controller to improve gait symmetry in robot-assisted gait training,” Proc. of IEEE International Conference on Robotics & Automation (ICRA) 2014, Hong kong, China, May, Jun. 2014.
[https://doi.org/10.1109/ICRA.2014.6906934]
-
Y. Qian, H. Yu, and C. Fu, “Adaptive Oscillator-Based Assistive Torque Control for Gait Asymmetry Correction With a nSEA-Driven Hip Exoskeleton,” IEEE Transactions on Neural Systems and Rehabilitation Engineering, vol. 30, pp.2906-2915, 2022.
[https://doi.org/10.1109/TNSRE.2022.3213810]
-
Y. Qian, J. Xiong, H. Yu, and C. Fu, “Assist-as-needed hip exoskeleton control for gait asymmetry correction via human-in-the-loop optimization,” arXiv preprint arXiv:2503.18051, , 2025.
[https://doi.org/10.48550/arXiv.2503.18051]
-
Y. S. Kim, S. M. Ha, J. K. No, S. W. Hwang, and W. S. Kim, “Development of a terrain-specific modified gait index using the anybody modeling system,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 8, pp.900-905, Aug. 2025.
[https://doi.org/10.5302/J.ICROS.2025.25.0116]
-
P. Patel, D. Enzastiga, A. Casamento-Moran, E. Christou, and N. Lodha, “Increased temporal stride variability contributes to impaired gait coordination after stroke,” Scientific Reports 12, 12679, 2022.
[https://doi.org/10.1038/s41598-022-17017-1]
-
L. DiBerardino III, J. Polk, K. Rosengren, J. Smith, and E. Hsiao-Wecksler, “Quantifying complexity and variability in phase portraits of gait,” Clinical Biomechanics, vol. 25, no. 6, pp.552-556, 2010.
[https://doi.org/10.1016/j.clinbiomech.2010.03.007]
-
S. U. Choi and C. Y. Ko, “Walking-speed-adaptive gait phase estimation for wearable robots,” Sensors, vol. 23, no. 19, 2023.
[https://doi.org/10.3390/s23198276]
-
S. Viteckovaa, P. Kutileka, Z. Svobodab, R. Krupickaa, J. Kaulera, and Z. Szaboaa, “Gait symmetry measures: A review of current and prospective methods,” Biomedical Signal Processing and Control, vol. 42, pp.89-100, 2018.
[https://doi.org/10.1016/j.bspc.2018.01.013]
- H. I. Shin, C. Y. Ko, and K. C. Kong, “Gait asymmetry assessment via phase portrait method,” Proc. of 2025 40th ICROS Annual Conference (ICROS 2025), Jeonju, Korea, Jun 2025.
Appendix
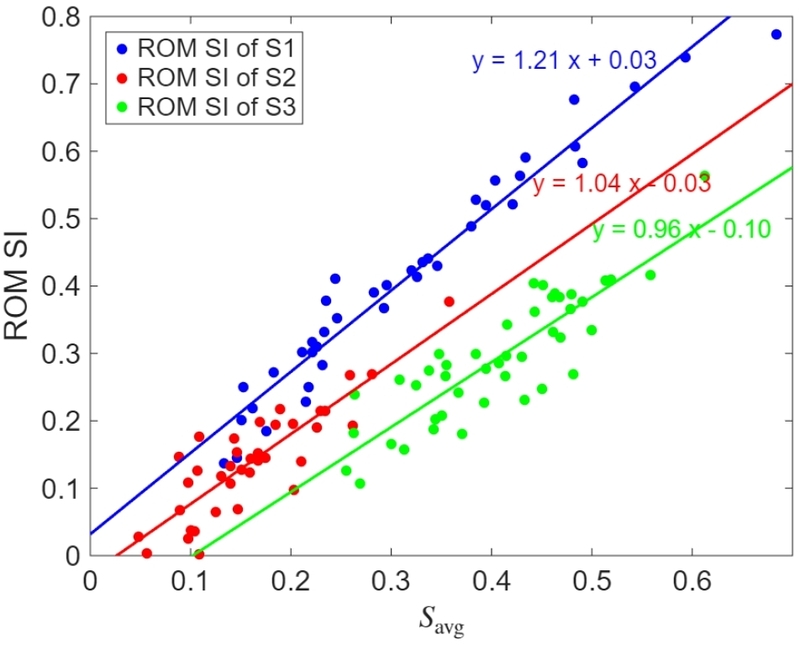
It represents linear regression lines of ROM SI and 𝑆avg for each patient.
2023년 KAIST 기계공학과 졸업. 2025년~동 대학원 석사과정. 관심분야는 헬스 센서, 센서 퓨전, 센서 신호처리 등.
2021년 연세대학교 기계공학과 졸업. 2023년 KAIST 기계공학과 석사. 2023년~현재 동 대학원 박사과정 재학 중. 관심분야는 인간보조 웨어러블 로봇의 디자인 및 제어.
2004년 서강대학교 기계공학과(공학사), 물리학과(이학사). 2006년 서강대학교 기계공학과(공학석사). 2009년 University of Californica, Berkeley 기계공학과(공학박사). 2019년~2024년 KAIST 기계공학과 부교수. 2024년~현재 KAIST 기계공학과 교수. 관심분야는 보행보조 로봇, 인간보조 로봇.