
산업용 자율이동로봇의 장애물 회피를 위한 전역-지역 경로 계획과 4WS 기반 추종 제어 아키텍처

Copyright© ICROS 2026
Abstract
This paper presents a hierarchical control architecture for autonomous mobile robots (AMRs) that enhances obstacle avoidance and trajectory smoothness in industrial-like navigation tasks. A global A*-based planner generates a collision-free path on an occupancy grid map and triggers replanning when newly detected obstacles invalidate the current route; dynamic obstacles are handled by projecting their short horizon predicted occupancy as virtual walls on the grid. A timed elastic band (TEB) local planner refines the global path in the spatiotemporal domain to satisfy nonholonomic constraints, velocity and acceleration limits, and obstacle-avoidance requirements, producing a smooth reference trajectory with moderated curvature variations. For tracking, a four-wheel steering (4WS) 2-degrees of freedom (DOF) lateral dynamics model is controlled by a discrete-time linear quadratic regulator (LQR) feedback controller combined with an Ackermann-based feedforward term to proactively compensate the reference curvature and stabilize lateral and heading errors under steering constraints. Simulations in MATLAB and a high-fidelity multi-DOF vehicle dynamics simulation program compare five schemes under both static and dynamic obstacle scenarios: A* with Pure Pursuit (short/medium/long look-ahead), A* with LQR/feedforward, and the proposed A*-TEB-LQR/feedforward architecture. The proposed method successfully avoids obstacles and achieves the smallest average curvature and shortest arrival time among collision-free algorithms, while Pure Pursuit suffers from look-ahead sensitivity and A*-LQR/feedforward shows increased local curvature near obstacles.
Keywords:
autonomous mobile robot, path planning, timed elastic band, 4WS lateral dynamics, LQR control, obstacle avoidanceI. 서론
자율 이동 로봇(AMR)은 제조·물류 현장에서 반복 작업의 자동화 수준을 높이기 위한 핵심 플랫폼으로 활용되고 있다[1]. AMR은 작업 공간 내에서 목표 지점까지의 이동 경로를 자율적으로 생성하고, 정적 장애물(static obstacle)뿐 아니라 작업자·차량 등 동적 장애물(dynamic obstacle)과의 충돌을 회피하며 주행해야 한다. 이때 주행 안정성을 확보하기 위해서는 경로 계획기(path planner)와 추종 제어기(tracking controller)가 실시간 환경 변화에 효과적으로 대응해야 한다[2].
기존 경로 계획 연구는 지도 기반의 전역 경로(global path)를 산출하는 정적 환경을 가정하는 경우가 많았다. 그러나 실제 산업 현장은 지도 정보의 불완전성, 비정형 장애물, 작업 공정에 따른 환경 변화가 상시적으로 존재한다. 따라서 주행 중 획득되는 센서 기반 장애물 정보를 반영하여 국소 경로를 재구성하는 지역 경로 계획(local path planning)의 중요성이 확대되고 있다[3]. 또한 AMR은 조향 한계, 차륜 구동·조향 구조, 속도·가속도 제약 등 다양한 시스템 제약을 갖기 때문에, 생성된 지역 경로는 추종 제어(tracking control)와의 결합을 통해서만 실제 주행 성능으로 연결될 수 있다[4].
지역 경로 계획과 추종 제어의 결합 구조는 최적화 방식과 분리형 병렬 구조로 구분된다[5]. 통합 최적화 방식은 경로와 제어 입력을 동일한 목적함수 하에서 동시에 결정함으로써 회피 성능과 최적성을 기대할 수 있다[6]. 반면 장애물의 출현·이동, 작업자 동선, 장비 운반 등으로 환경 변화가 빠른 산업용 적용에서는 계산 비용이 실시간성을 제한하는 요인이 될 수 있다. 이에 비해 분리형 병렬 구조는 장애물 정보를 빠르게 반영하여 지역 경로를 갱신하고, 별도의 추종 제어기가 이를 즉각적으로 추종할 수 있어 현장 요구에 부합하는 반응성을 제공한다[7]. 따라서 산업용 AMR 운용 조건에서는 병렬 기반 분리 구조가 실용적 대안으로 평가된다[11].
전역 경로 계획(global path planning)은 주어진 지도 환경에서 시작점부터 목표점까지의 무충돌 경로를 산출하는 절차로, A* 알고리즘[9]과 RRT* (rapidly-exploring random tree star) [10] 계열이 대표적으로 활용되어 왔다. A*는 휴리스틱 기반 탐색으로 최단 경로를 효율적으로 도출하며, 장애물이 다수 존재하는 격자 환경에서도 재현성 높은 경로를 산출하는 장점이 보고되어 산업용 이동로봇의 기본 전역 계획기로 채택되는 경우가 많다. RRT*는 무작위 탐색 기반 RRT*에 최적성 보장을 추가하여 경로 길이가 최적해로 수렴하는 특성을 갖지만, 환경 복잡도가 증가할수록 계산량이 커져 실시간 적용에 제약이 발생할 수 있다.
지역 경로 계획(local path planning)은 전역 경로를 기준으로 주변 장애물 정보를 실시간 반영하여 국소 구간의 경로를 생성·갱신하는 기능을 담당한다. 속도 장애물(velocity obstacle, VO) 기법[11]은 동적 장애물의 상대 속도를 고려하여 충돌 가능성이 있는 속도 조합을 배제함으로써 높은 실시간 회피 성능이 보고되어 왔다. 다만 장애물 밀집 상황에서는 회피 가능한 속도 공간이 축소되어 경로 불연속 또는 정체가 유발될 수 있다. 반면 시간 탄성 밴드(timed elastic band, TEB) 기법은 경로를 시공간으로 동시에 최적화함으로써 비홀로노믹(nonholonomic) 제약, 속도·가속도 제한, 장애물 회피 조건을 일괄적으로 고려할 수 있어 연속적이고 매끄러운 궤적 생성에 유리하다[12]. 이러한 특성은 장애물 출현 빈도가 높고 환경 변화가 잦은 산업용 AMR 운용 조건에서 주행 안정성과 궤적 품질 측면의 이점을 제공하는 것으로 평가된다[13].
아울러 AMR 제어를 위한 시스템 모델은 기구학(kinematic) 모델[14]과 동역학(dynamic) 모델[15]로 구분하여 발전해 왔다. 기구학 모델은 계산량이 작고 구현이 용이하여 실시간 제어에 적합하지만, 관성·마찰·구동 토크 등 실제 거동 요소를 직접 반영하기에는 한계가 있다. 반면 동역학 모델은 실제 주행 거동을 보다 정밀하게 표현할 수 있으나 계산 부담이 증가하여 실시간 계획·제어와 결합할 때 설계 상의 상충 관계가 발생한다.
경로 추종 제어(tracking control) 영역에서는 비례·적분·미분 (PID), 순차 추종(pure pursuit, PP)과 같은 단순 제어부터 선형 이차 조절기(linear quadratic regulator, LQR) [16], 모델 예측 제어 (model predictive control, MPC) [17] 등 모델 기반 제어가 폭넓게 적용되어 왔다. 단순 제어는 구현이 용이하나 속도 변화 및 복잡한 장애물 상황에서 안정성이 제한될 수 있다. LQR은 선형화된 모델을 기반으로 경로 오차와 요(yaw) 각 오차를 안정적으로 보정하면서 계산 부담이 작아 실시간 적용에 유리한 것으로 알려져 있다. MPC는 제약 조건을 직접 포함하여 성능 향상을 기대할 수 있으나, 최적화 계산 비용으로 인해 실시간성이 중요한 산업용 AMR 환경에서는 적용이 제한될 수 있다.
본 연구에서는 전역 경로 계획기로 A*를 채택하고, 지역 경로 계획기로 TEB를 적용하여 주행 중 환경 변화를 반영하는 국소 궤적을 생성하도록 구성하였다. 또한 추종 제어기에는 LQR을 기반으로 하되, 차량의 횡방향 동역학을 반영한 4휠 조향(four wheel steering, 4WS) 구조를 도입하여 경로 오차 및 요 각 오차 보정 성능을 강화하고자 하였다[18]. 제안 구조는 전역 경로 기반 주행의 안정성을 유지하면서도 장애물 상황에서 신속한 국소 경로 재구성을 통해 실시간성과 주행 안전성을 동시에 확보하는 것을 목표로 한다.

Comparison of performance characteristics of path planning and tracking control algorithms.
본 연구는 산업용 AMR의 장애물 회피 주행에서 i) 격자 기반 전역 경로(A*)의 불연속성으로 인한 곡률 피크 및 조향 입력 급변, ii) 동적 장애물 출현 시 안정적 추종이 어려워지는 문제, iii) 저연산·실시간 요구 하에서 실현가능 궤적과 추종 안정성을 동시에 확보해야 하는 요구를 핵심 한계로 정의하고, 이를 해결하기 위해 다음의 기여를 제시한다.
본 연구의 기여는 다음과 같다. 1) 기존 전역 경로 생성 알고리즘 A*는 충돌 회피 경로를 제공하나, 장애물 인근에서 곡률 급증으로 추종 안정성이 저하될 수 있다는 한계를 가진다. 본 연구에서는 A* 전역 경로에 대해 TEB 최적화를 수행함으로써, 동역학·구동 제약을 만족하는 실현가능한 부드러운 지역 궤적을 생성하는 전역·지역 계층 구조를 제안한다. 2) 동적 장애물과 같은 환경 변화에 대응하기 위해 장애물의 위치와 속도 정보를 기반으로 예측 점유영역을 가상 제약(가상 벽)으로 반영하고, 경로 유효성 훼손 시 경로를 재계획하는 규칙을 제시하여 실시간 대응성을 확보하였다. 3) 추종 성능을 확보하고 곡률 정보를 선제적으로 반영하기 위해 횡동역학 기반 LQR 피드백과 아커만 피드포워드를 결합한 추종 제어기를 설계하였다. 최종적으로 기존 대비 안전성, 효율, 곡률 지표의 개선을 시뮬레이션으로 정량 검증하였다.
본 논문의 구성은 다음과 같다. 제2장에서는 전역 경로 계획 알고리즘과 지역 경로 계획 알고리즘을 결합한 경로 생성 기법을 설명한다. 제3장에서는 차량의 횡방향 동역학을 반영한 모델링 기반 제어기와 LQR 및 피드포워드(feedforward) 제어 기법을 포함한 경로 추종 제어 구조를 제시한다. 제4장에서는 제안된 알고리즘의 시뮬레이션 결과를 분석하고, 제5장에서는 연구의 결론과 향후 연구 방향을 제시한다.
II. 경로 생성 알고리즘
본 연구에서는 AMR의 주행 효율성과 안전을 동시에 확보하기 위해 전역 경로 계획과 지역 경로 계획을 계층적으로 결합한 하이브리드 경로 생성 구조를 제안한다. 정적 환경 정보가 포함된 지도 기반의 전역 경로는 A* 알고리즘을 통해 생성하며, 이를 기반으로 장애물 회피와 로봇의 운동학적 제약을 고려한 지역 경로는 TEB 기법을 적용하여 최적화한다.
1. 전역 경로 계획
전역 경로 계획은 사전에 주어진 점유 그리드 지도(occupancy grid map) 정보를 바탕으로 로봇의 현재 위치(start node)에서 목표 지점(goal node)까지의 무충돌 최적 경로를 산출하는 과정이다. 본 연구에서는 채택한 A* 알고리즘은 다익스트라(Dijkstra) 알고리즘의 탐색 방식에 휴리스틱 정보를 결합하여 탐색 효율을 높인 기법으로, 각 노드 𝑛에 대한 평가 함수 𝑓(𝑛)을 기반으로 탐색 우선순위를 결정한다. 평가 함수는 식 (1)과 같이 정의된다.
| (1) |
여기서 𝑔(𝑛)은 시작 노드로부터 현재 노드 𝑛까지 이동하는 데 소요된 실제 누적 비용을 의미하며, ℎ(𝑛)은 현재 노드 𝑛에서 목표 노드까지 도달하는 데 예상되는 휴리스틱 비용(heuristic cost)을 나타낸다.
본 연구에서는 격자 지도 상에서의 목표지점과의 직선거리를 유클리드 거리(Euclidean distance)로 산정하였으며, 동일한 𝑓(𝑛)값을 갖는 노드들 사이의 불필요한 탐색을 줄이고 목표 지향적인 직선 경로를 유도하기 위해 휴리스틱 비용 ℎ(𝑛) 계산 시 유클리드 거리에 가중치를 곱하여 적용하였다.
알고리즘은 우선순위 큐(open list)를 사용하여 𝑓(𝑛)값이 최소인 노드를 반복적으로 확장해 나가며, 목표 노드에 도달할 때까지 주변 8방향(상, 하, 좌, 우 및 대각선)의 이웃 노드를 탐색한다. 이때, 장애물이 존재하는 격자는 탐색 영역에서 배제되며, 충돌 안전성을 확보하기 위해 장애물 주변에 팽창(inflation) 처리를 한 맵 기반으로 경로를 생성한다.
그러나 그리드 기반의 A* 알고리즘으로 생성된 초기 경로는 격자의 형태에 종속되어 지그재그 형태의 불연속적인 궤적을 갖는 한계가 있다. 이는 로봇의 잦은 조향 변경을 유발하여 주행 효율을 저하시킨다. 이를 개선하기 위해 본 연구에서는 경로 직선화(path smoothing)를 후처리 과정으로 적용하였다. 구체적으로 경로상의 두 지점을 직선으로 이을 때 장애물과 충돌하지 않는다면, 구불구불한 중간 경로를 생략하고 두 지점을 바로 연결하여 이동 거리를 단축시켰다. 최종적으로 생성된 전역 경로는 일정한 간격으로 보간(interpolation)되어 지역 경로 계획기의 참조 경로(reference path)로 입력된다.
2. 지역 경로 계획
실제 주행 환경에서는 새로운 장애물의 출현 등으로 인해 전역 경로를 단순히 추종하는 것만으로는 동적 환경에서의 주행 안전성을 담보하기 어렵다. 본 연구에서는 이러한 환경적 불확실성에 대응하고 운동학적 제약을 실시간으로 반영하기 위해 TEB 알고리즘을 적용한다[3].
TEB는 기존의 탄성 밴드(elastic band, EB) 기법을 시간 영역으로 확장한 것으로, 로봇의 경로를 일련의 자세(pose) 집합과 두 자세 사이의 이동 시간 간격(time interval)의 집합으로 정의한다. 이 알고리즘은 경로를 변형 가능한 고무 밴드로 간주하고, 이를 실시간으로 최적화하여 장애물을 회피하면서도 운동학적으로 실현 가능한 부드러운 궤적을 생성한다.
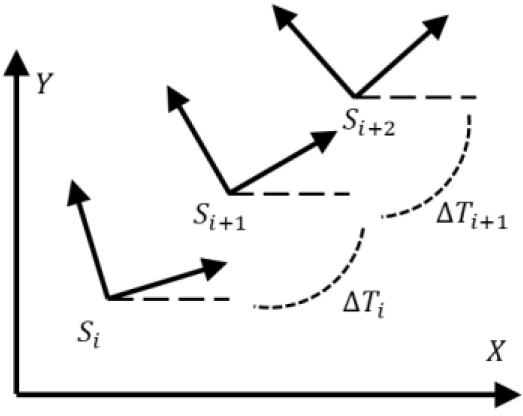
Concept of the timed elastic band algorithm.
본 연구에서는 신뢰성 있는 검증과 실시간 구현 가능성을 확보하기 위하여 MATLAB 내장함수 ‘controllerTEB’를 활용한다. 이는 그래프 최적화(g2o, general graph optimization) 프레임워크 기반의 Levenberg-Marquardt 알고리즘을 이용해 비선형 최적화 문제를 희소 행렬 형태로 변환하여 해결함으로써 높은 연산 효율을 확보할 수 있다.
해당 제어기는 전역 경로 계획기로부터 생성된 참조 경로와 로봇 주변의 국소 점유 격자 지도를 입력으로 받아, 매 주기 최적의 선속도와 각속도 명령을 산출한다. 또한 다목적 최적화 문제를 통해 경로 추종 성능과 장애물 회피 성능을 동시에 고려한다. 본 연구에서는 안정적인 주행 성능 확보를 위해 관련 파라미터 튜닝, 설계 전략을 적용하였다.
AMR이 전방의 장애물을 미리 인지하고 자연스러운 회피 기동을 수행할 수 있도록 전방 주시 거리 시간(LookAhead Time) 파라미터를 조정하여 최적화 예측 구간을 설정하였다. 예측 시간이 너무 짧으면 장애물에 급격하게 반응하여 거동이 불안정해질 수 있으며, 반대로 너무 길면 연산 부하가 증가하여 실시간성을 저해할 우려가 있다. 따라서 본 연구에서는 시뮬레이션 환경과 로봇의 최대 속도를 고려하여 예측 시간을 선정하였다. 또한, 실제 AMR 하드웨어의 물리적 한계를 시뮬레이션에 정확히 반영하기 위해 최고속도(MaxVelocity)와 최고 가속도(MaxAcceleration) 속성을 실제 구동 모터의 사양에 맞춰 제한하였다.
경로 추종 성능, 시간 효율성, 주행 부드러움, 장애물 회피 등 서로 상충할 수 있는 목표들을 동시에 만족시키기 위해, 본 연구에서는 지역 경로 생성 단계와 궤적 최적화 단계를 역할적으로 분리하였다. 장애물 회피를 위해 전역 경로와 장애물 배치에 따라 A* 기반 지역 경로를 반복적으로 재생성하였으며, TEB는 A*가 생성한 경로를 입력으로 받아 시간 파라미터를 포함한 연속 궤적으로 변환하고, 곡률 및 조향 변화가 급격해지지 않도록 평활화를 수행하는 데 집중하였다. 동시에 경로 추종 가중치를 적절히 배분하여 로봇이 전역 경로에서 과도하게 이탈하지 않도록 유도하였다.
3. 동적 장애물 예측 및 가상 벽 반영
산업 환경의 작업자·차량 등 동적 장애물에 대응하기 위해, 본 연구에서는 동적 장애물의 현재 위치와 속도를 이용하여 예측 궤적을 생성한다. 예측 시간 구간에 대해 등속도로 근사하고, 로봇의 안전 여유를 포함한 안전 반경을 고려하여 예측 점들의 점유 영역을 구성 후 이를 가상의 벽으로 반영하였다. 결과적으로 전역 경로 계획(A*)은 정적 장애물 및 동적 장애물의 예측 점유 영역을 동일한 점유 제약으로 취급하여 무충돌 경로를 생성한다.
한편 지역 경로 계획(TEB)은 로봇 주변 국소 맵에 반영된 장애물 정보를 입력으로 받아 시공간 궤적을 최적화한다. 본 연구에서는 동적 장애물의 예측 영역이 국소 맵에도 동일하게 반영되도록 하여, TEB가 장애물 회피 제약을 연속 궤적 수준에서 만족시키도록 구성하였다.
III. 추종 제어
협소한 작업 공간, 복잡한 장애물 환경, 동적 장애물이 혼재하는 산업 환경에서는 고정밀 추종 성능과 안정성 확보가 필수적이다. 본 장에서는 이러한 요구를 충족하기 위해 모델링 기반 제어, LQR 기반 최적 제어, 그리고 기준 곡률을 이용한 피드포워드 제어를 순차적으로 기술한다.
1. 모델링 기반 제어
산업용 AMR의 횡방향 거동을 정밀하게 제어하기 위해 본 연구에서는 차량의 2자유도(degree of freedom, DoF) 횡방향 모델을 기반으로 상태공간 방정식을 구성하였다[19]. 상태 벡터는 다음 식 (2)와 같이 정의한다. 식 (2)에서 ey는 기준 경로에 대한 횡방향 오차, eψ는 기준 자세 대비 요 오차, vy는 차량 질량 중심의 횡 속도, ωz는 요 레이트(rate)를 의미한다.
| (2) |
입력 벡터는 4WS 조향각으로 식 (3)과 같이 구성된다. 식 (3)에서 δ1, δ2은 전륜 좌·우 조향각, δ3, δ4은 후륜 좌·우 조향각을 의미한다.
| (3) |
기준 경로의 곡률 κd는 식 (4)와 같은 기준 요 레이트를 유발하며 이는 시스템의 외란 항으로 작용한다. 이를 포함한 차량의 선형화 2-DoF 상태방정식은 식 (5)~(8)과 같이 표현된다.
| (4) |
| (5) |
| (6) |
| (7) |
| (8) |
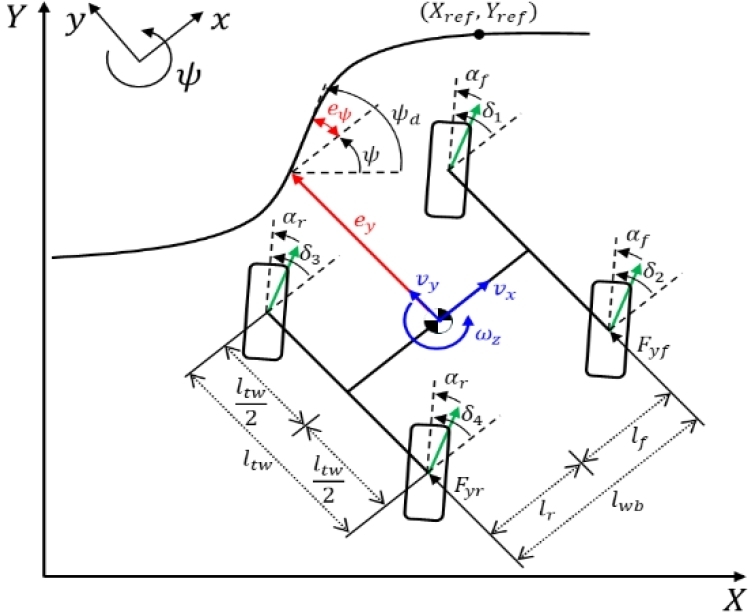
4WS 2-DoF lateral dynamics model.
본 연구에서 사용한 2자유도 횡방향 모델은 본래 자동차의 고속 횡거동을 표현하기 위해 널리 사용된다. 본 논문에서 해당 모델을 사용한 목적은 고속 코너링에서의 타이어 한계를 정밀 모델링하기 위함이 아니라, 코너 구간에서 횡오차와 요오차의 폐루프 수렴 특성을 제어기 설계 관점에서 정리하기 위한 제어지향(controls-oriented) 선형 오차모델로 활용하기 위함이다.
또한 해당 모델에는 분모에 vx0항이 포함되므로 정지 가까운 극저속에서는 수치적으로 부적절할 수 있다. 실제 제어기 계산에서는 전진속도에 대해 최소 유효속도 vx0,min을 적용하여 모델의 적용 범위를 명확히 하였다. 따라서 본 모델은 AMR의 목표 운용 속도 범위(저속 코너링 포함)에서 안정적인 추종 입력을 생성하기 위한 설계 모델로 사용된다.
2. LQR 기반 최적 제어
경로 추종 오차를 안정적으로 억제하기 위해 이산시간 LQR을 적용하였다. 이산화 된 시스템은 식 (9)와 같다.
| (9) |
식 (9)의 이산시간 시스템 행렬 (Ad, Bd, Ed)는 연속시간 모델 (A, B, E)에 대해 전진 오일러 이산화를 적용하였다. 샘플링 주기 Ts에 대해 이산시간 시스템은 다음과 같다.
| (10) |
선형 이차 조절기는 식 (11)의 비용함수를 최소화하는 최적 피드백 이득 K를 구한다. 식 (11)에서 Q는 상태오차 가중 행렬, R은 입력 가중 행렬을 의미한다. 본 연구에서는 상태오차와 입력에 대한 비용을 고려하여 Q = diag(1, 10, 0.1, 0.1) , R = diag(1, 1, 10, 10)을 사용하였다.
| (11) |
이산 Riccati 방정식을 통해 최적해 P를 구하고 피드백 이득 K는 식 (12)과 같이 계산된다[20].
| (12) |
또한, 본 연구에서는 추종 성능을 위해 제어 문제를 설정 점 제어 문제로 가정하였으며, 결과적으로 LQR 기반 피드백은 식 (13)의 형태로 적용된다.
| (13) |
3. 피드포워드 제어
피드포워드 제어는 기준 궤적의 목표 곡률을 만족시키는 이상적인 조향각을 미리 계산하여 제어 입력에 포함함으로써, 피드백 제어기가 주로 오차 보정에 집중하도록 하는 역할을 한다. 본 연구에서는 아커만 조향 기하(Ackermann steering geometry)에 기반한 피드포워드 보상 조향각 𝒖𝒇𝒇를 산출한다.
TEB가 제공하는 기준 곡률 𝜅𝑑는 차량의 2-DoF 모델 관점에서 식 (14)와 같은 아커만 조향각 𝛿𝐴𝑐𝑘 을 유도한다[21].
| (14) |
식 (14)는 기준 곡률 𝜅𝑑을 생성하기 위해 필요로 되는 이상적인 전륜 조향각을 정의하며, 곡률이 큰 구간에서는 더 큰 조향각이 선제적으로 요구됨을 의미한다.
실제 4WS 차량에서는 앞뒤 차축 및 좌우 휠의 기하학적 관계를 고려하여 조향각을 앞·뒤 및 좌·우 휠 조향각으로 분배해야 한다. 아커만 조향 기하를 반영하여 분배하면 전방향성 보상 제어 입력 𝒖𝒇𝒇는 식 (15)와 같이 표현된다.
| (15) |
최종 제어 입력은 피드백과 피드포워드 제어를 결합한 형태가 되며 식 (16)과 같다.
| (16) |
이와 같이, 피드포워드 제어를 통해 기준 곡률로 인해 발생하는 정적 외란을 사전에 보상할 수 있으며 피드백 제어를 통해 횡 방향 추종 오차를 줄일 수 있다.
IV. 결과
제안된 알고리즘은 시작 점과 목표 점 정보, 장애물 정보를 기반으로 부드러운 장애물 회피 성능을 보이는 것을 목표로 한다. 본 절에서는 MATLAB 상에서 구현된 AMR 시스템에 대해 제안된 알고리즘의 성능을 분석한다.
1. 제어 아키텍처
본 연구에서 제안하는 장애물 회피용 AMR 제어 아키텍처는 그림 3과 같다. 전역 경로 계획기는 점유 격자 지도를 기반으로 시작 점과 목표 점을 입력받아 A* 알고리즘을 통해 무충돌 전역 경로를 생성한다. 주행 중 전방에서 정지 장애물이 새롭게 탐지되면 해당 장애물 정보를 반영하여 동일한 A* 알고리즘으로 전역 경로를 재계산함으로써, 그림 4와 같이 작업 공간 내 환경 변화를 선제적으로 반영하도록 하였다. 특히 동적 장애물에 대응하기 위하여, 장애물의 현재 위치와 속도 벡터를 기반으로 이동 경로를 예측하고 해당 영역을 지도상에 가상 벽으로 나타나게 하여 동적 장애물을 안전하게 피해가도록 유도했다. 이렇게 생성·갱신된 전역 경로는 TEB 기반 지역 경로 계획기의 참조 경로로 전달되며, TEB는 전역 경로를 따라가면서 장애물 회피, 속도·가속도 한계, 비홀로노믹 제약을 동시에 고려한 부드러운 시공간 궤적을 산출한다. 생성된 지역 궤적의 곡률 및 자세 정보는 LQR 기반 피드백 제어기와 아커만 기구학을 이용한 피드포워드 제어기에 전달되며, 두 제어 입력을 결합하여 최종 조향각 명령을 구성한다.
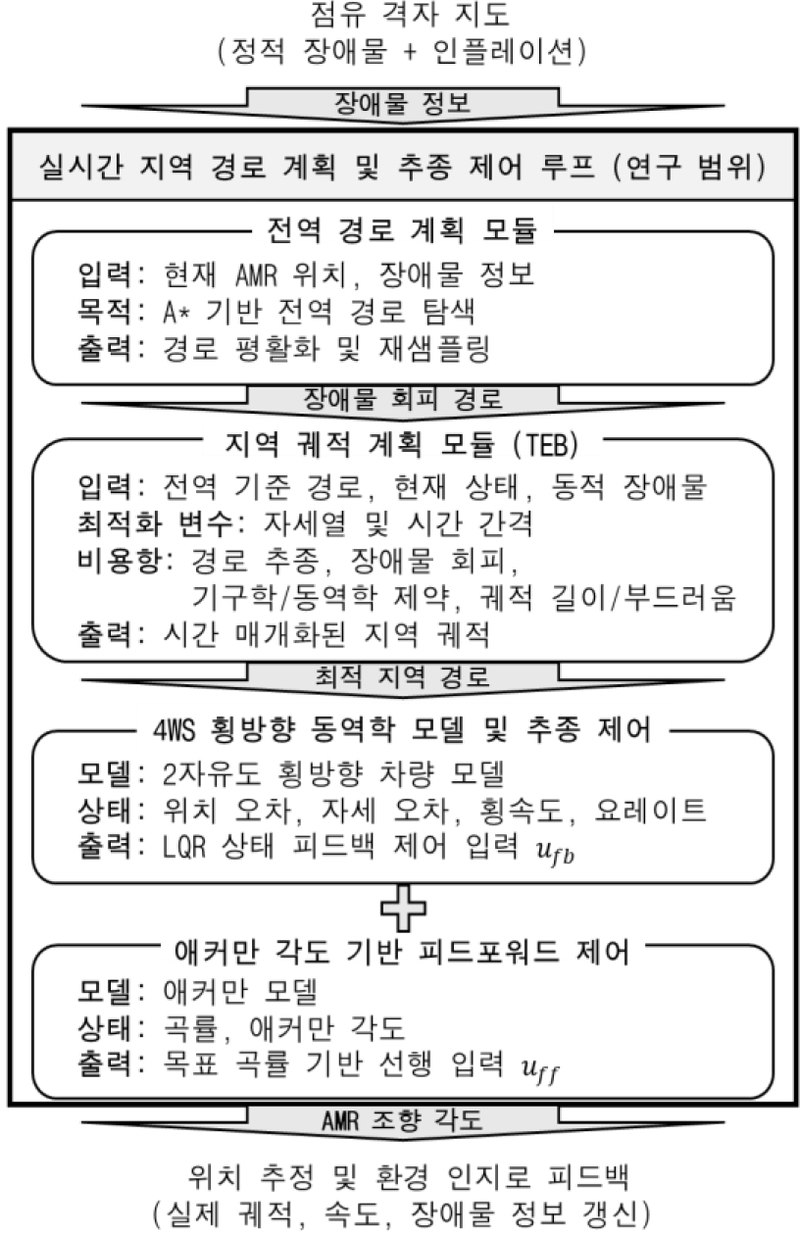
Proposed AMR control architecture for obstacle avoidance.
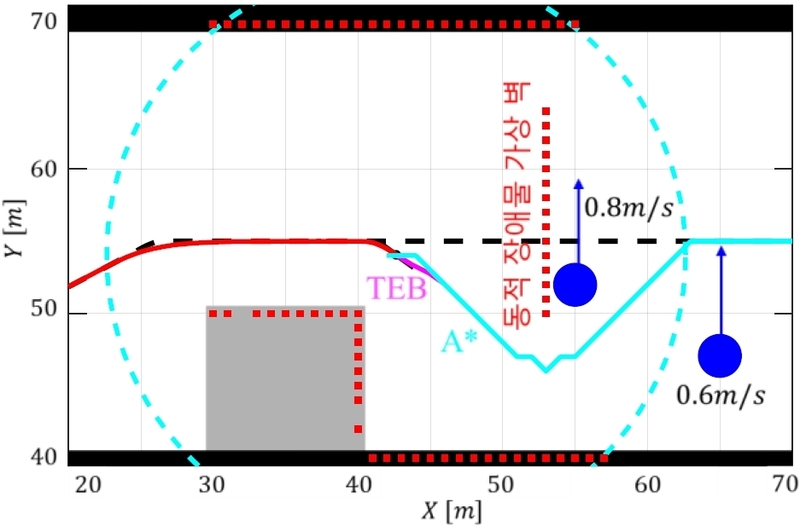
Obstacle-aware global path replanning using A* with dynamic obstacle handling.
계층형 구조에서 지역 계획기(TEB)는 장애물 회피 및 궤적 평활화를 위해 기준 궤적의 자세(𝜓𝑑)와 곡률(𝜅𝑑)을 생성한다. 반면 추종 제어기(LQR·피드포워드)는 동역학 모델 기반으로 오차(𝑒𝑦, 𝑒𝜓, 𝑣𝑦, 𝜔𝑧)를 억제하며 조향 입력을 산출한다. 이때 i) TEB가 생성한 𝜅𝑑의 국부 피크 또는 급격한 변화가 큰 경우, ii) LQR 가중(Q·R)이 공격적으로 설정된 경우, iii) 계획·제어 업데이트 주기·제약 불일치가 존재하는 경우, 두 모듈 간 간섭으로 조향 입력 진동 또는 장애물 인근 과도 응답이 유발될 수 있다. 이를 방지하기 위해 본 연구에서는 다음 튜닝 규칙(R1-R3)을 적용한다.
R1 (권한 분리): 장애물 회피와 궤적 형상(곡률) 생성은 TEB가 담당하고, LQR은 경로 오차 억제에 집중하도록 한다. 즉, 𝜅𝑑는 피드포워드로 선제 보상하되, 피드백 조향은 포화·변화율 제한 내에서만 오차를 보정하도록 설계한다.
R2 (TEB 파라미터 균형): 장애물 회피 가중과 경로 추종 가중의 비율을 조정하여 장애물 인근에서 𝜅𝑑 피크가 과도하게 증가하지 않도록 하고, 튜닝 파라미터를 시스템 사양에 맞게 제한하여 계획 단계에서 실현 가능 궤적만 생성되도록 한다.
R3 (LQR 평활화): Q, R 조정을 통해 요 오차 및 요 레이트에 대한 과도한 보정을 억제하고, 조향각 및 조향각 변화율 제한을 제어기에 명시적으로 적용하여, 계획·제어 결합 시 입력 진동을 최소화한다.
2. 시뮬레이션 환경
시뮬레이션 환경은 실제 산업용 AMR 운용 조건과의 유사성을 고려하여 구성하였다. 통로–교차로 형태의 주행 공간과 정적·동적 장애물 배치를 포함하여 현장에서 빈번한 회피 상황을 재현하였고, 계획–제어는 센서 갱신을 모사한 폐루프 구조에서 반복적으로 업데이트되도록 설정하였다. 또한 AMR의 저속 운용 및 조향 한계를 반영하여, 실제 구동 제약 하에서 추종 가능성과 회피 성능을 평가하도록 하였다.
전역 경로 참조, 지역 경로 계획 및 추종 제어는 모두 0.02s 주기로 수행되며, 전역 경로 재계산은 충돌이 예상되는 경우에 한해 최소 1.0 s 간격으로 이벤트 기반 수행되도록 제한하였다. 시뮬레이션에서는 정지 장애물뿐만 아니라 이동하는 동적 장애물을 포함하였고, 장애물 탐지 거리는 20m로 설정하였다. 시뮬레이션에서는 최대 종방향 속도를 8 km/h 로 제한하였으며, 조향각 한계와 조향각 변화율 한계는 각각 45 deg, 90 deg/s로 설정하였다.
제안된 알고리즘은 고정밀 차량 동역학 시뮬레이션 프로그램(CarSim, CarMaker 등)을 통해 성능이 검증되었다. 대상 시스템인 4WS AMR을 반영한 시뮬레이션 환경을 구성하였다. 그림 5와 같이, 대상 시스템 입력으로 제안된 알고리즘에서 출력된 스티어 각도를 사용하여 알고리즘의 성능을 검증하였다.
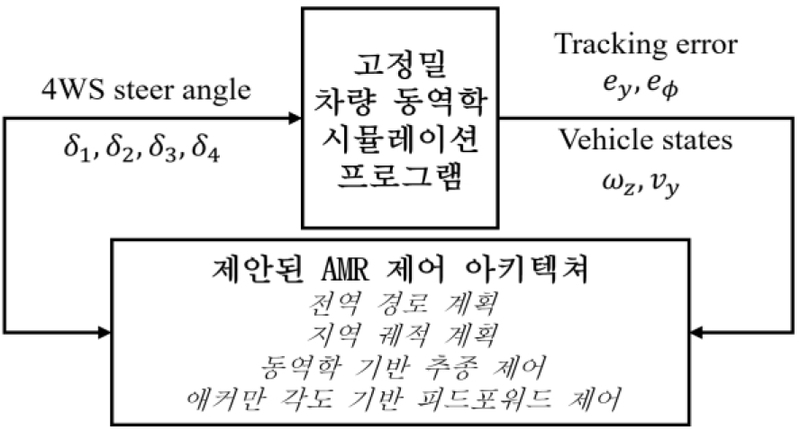
Simulation environments.
시나리오 기반 시뮬레이션을 통해 장애물 회피 여부, 평균 곡률 및 목표 지점 도달 시간 성능 지표로 평가하였다. 특히 정적·동적 장애물이 동시에 존재하는 환경에서의 대응 능력을 검증하기 위해 표 2 와 같이 비교 대상 구조는 총 다섯 가지로 구성하였다. 알고리즘 1 ~ 3: A* 전역 경로 계획과 각 2m·6m·10m의 전방 주시 거리(lookahead distance)를 가지는 PP 제어를 결합한 기본 구조, 알고리즘 4: A* 전역 경로 계획과 LQR·피드포워드 제어기를 결합한 구조, 알고리즘 5: A* 전역 경로 계획과 TEB 기반 지역 경로 계획 그리고 LQR·피드포워드 제어기를 순차적으로 결합한 제안 구조를 대상으로 동일한 환경에서 성능을 비교·분석하였다.
Construction of baseline algorithms for comparison.
3. 시뮬레이션 결과
제안된 장애물 회피 제어 아키텍처의 성능을 검증하기 위하여 하나의 대표 시나리오에 대해 다섯 가지 알고리즘의 성능 지표를 비교하였다.
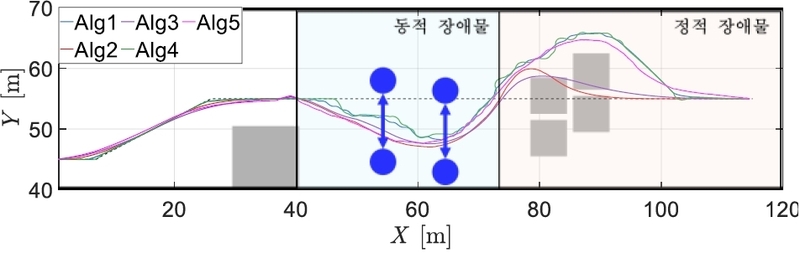
그림 6은 동일한 초기 위치와 목표 위치, 동일한 정지 장애물과 동적 장애물이 공존하는 환경에서의 AMR 주행 궤적을 비교하여 나타낸다. 파란색, 빨간색, 보라색, 초록색, 마젠타색 궤적은 각각 알고리즘 1부터 알고리즘 4, 그리고 제안된 알고리즘의 결과를 의미한다. 또한 시뮬레이션은 동적 장애물 구간과 정적 장애물 구간으로 나뉘어 진행되었다.
Overall trajectory results of five control algorithms.
PP 기반 알고리즘의 경우 전방 주시 거리 설정에 따라 상이한 거동이 관찰된다. 전방 주시 거리가 짧으면 추종 성능이 좋아지지만 과격한 스티어링, 진동을 야기한다. 반대로 전방 주시 거리가 길면 부드러운 주행이 가능하지만, 추종 성능이 약화되어 장애물 회피 가능성이 증가한다. 짧은 전방 주시 거리를 사용하는 알고리즘 1은 장애물에 민감하게 반응하여 회피에는 성공하였으나, 조향 입력이 급격하게 변하는 거동을 보였다. 반면 중간·긴 전방 주시 거리를 사용하는 알고리즘 2와 알고리즘 3은 경로 추종 시 코너를 가로지르는 경향을 보임에 따라 장애물 인근에서 횡방향 오차가 증가하였고, 결국 장애물과 충돌하여 회피에 실패하였다.
특히 동적 장애물 대응에 있어, 제안 알고리즘과 알고리즘 4를 비교하면, 두 구조 모두 장애물 회피에는 성공하였으나 궤적의 형상에서 뚜렷한 차이가 나타난다. 알고리즘 4는 전역 A* 경로의 형상이 직접적으로 반영되어 장애물 인근에서 상대적으로 큰 방향 전환이 발생하는 반면, 제안 알고리즘은 A* 경로를 TEB 기반 지역 경로 계획기를 통해 한 번 더 완화함으로써 동일 구간에서 궤적의 변화가 보다 완만하게 형성되는 경향을 보인다.
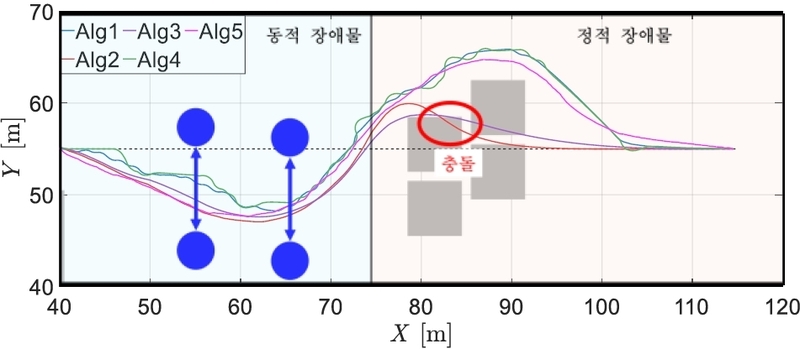
이러한 차이는 그림 7의 확대 결과에서 보다 명확하게 나타난다. 그림 7은 장애물 인근, 즉 궤적의 방향 전환이 집중적으로 발생하는 구간을 확대하여 나타낸 것이다. 짧은 전방 주시 거리를 가지는 PP 기반 알고리즘 1의 경우 장애물 회피 시 급격한 방향 변화가 관찰되며, 알고리즘 4에서도 A* 경로의 기하학적 특성이 그대로 반영되어 장애물 회피 시 비교적 급격한 전환이 발생한다. 반면, PP 기반 알고리즘 2와 알고리즘 3은 형상상으로는 비교적 완만한 궤적을 보이나, 충돌 회피에는 실패한다. 이에 비해 제안 알고리즘은 TEB를 통해 A* 경로를 시공간 상에서 재최적화 함으로써, 동일한 장애물 제약 조건 하에서도 장애물 인근 구간에서 보다 연속적인 경로 형상이 형성되는 경향을 보인다.
Zoomed-in trajectories of four control algorithms in the obstacle avoidance region.
그림 7에서 제안 경로가 단지 시각적으로 부드러워 보이는 것이 아니라 물리적으로 실현가능한 궤적으로 보정된다. A* 전역 경로는 격자 기반의 기하학적 경로로 동역학·구동 제약 만족을 직접 보장하지 않는다. 이에 반해, TEB는 비홀로노믹 제약, 장애물 거리 제약 등을 포함한 최적화를 통해 추종 가능한 궤적을 생성한다. 따라서 장애물 인근에서 발생하는 곡률 및 급격한 방향 전환이 완화되며, 조향 또한 감소한다.
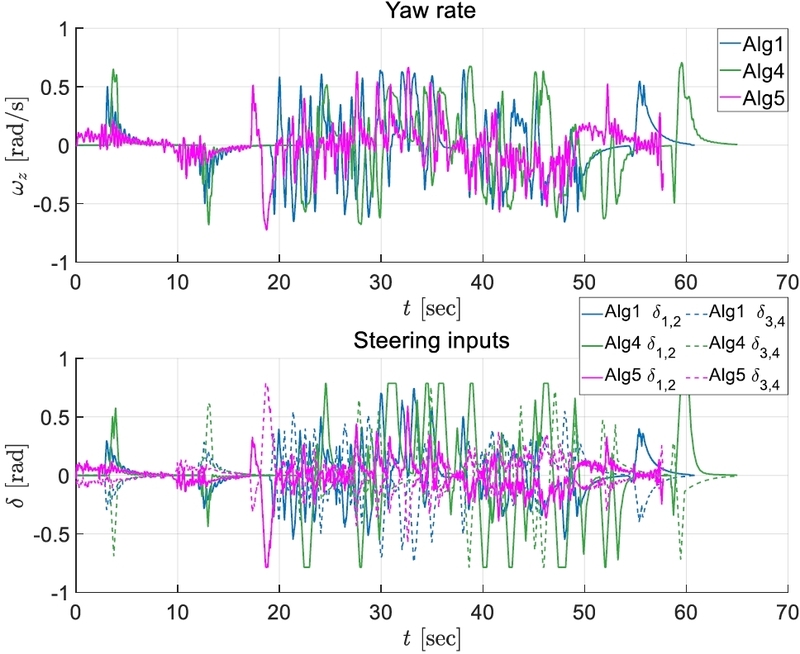
그림 8은 장애물 회피 시나리오에 대해 장애물 회피를 성공한 세 가지 알고리즘 (알고리즘 1, 4, 5)의 요 레이트와 조향 입력을 비교한 결과를 나타낸다. 충돌이 발생하지 않은 알고리즘들을 비교하면, PP 기반 알고리즘 1과 LQR·피드포워드 기반 알고리즘 4은 장애물 인근 구간에서 요 레이트와 조향 입력의 변동 폭이 상대적으로 크게 나타나는 반면, 제안된 알고리즘은 전 구간에 걸쳐 보다 제한된 범위 내에서 응답이 유지되는 특성을 보인다.
Comparison of yaw rate and steering input responses of the obstacle-avoidance success algorithms (Algorithms 1, 4, and 5).
이는 제안된 알고리즘이 TEB를 통해 사전에 완화된 곡률을 갖는 참조 궤적을 생성하고, 이를 LQR·피드포워드 제어기를 통해 추종함으로써, 경로 갱신 구간에서도 급격한 방향 전환이나 입력 변동을 효과적으로 완화할 수 있음을 의미한다. 특히 제안 알고리즘의 요 레이트 응답은 피크 값과 진동이 가장 작게 유지되며, 조향 입력 역시 포화 한계에 근접하지 않고 비교적 연속적으로 변화하는 모습을 보인다.
이러한 결과는 제안된 제어 구조가 장애물 회피 상황에서 상태 변수의 과도 응답을 억제하고, 불필요한 조향 기동을 줄임으로써 액추에이터의 부담을 완화하고, AMR의 주행 안정성과 승차감을 동시에 향상시킬 수 있는 것으로 분석된다.
알고리즘별 성능을 정량적으로 비교하기 위하여 전체 궤적에 대한 평균 곡률과 목표 지점 도달 시간을 평가 지표로 정의하였다. 표 3는 다섯 가지 알고리즘(알고리즘 1 ~ 5)에 대해 각 평가 지표를 비교한 결과를 나타낸다.
Performance evaluation metrics by algorithm.
PP 기반 알고리즘 2와 3은 평균 곡률이 작게 나타났으나, 장애물 회피 과정에서 충돌이 발생하여 목표 지점 도달에 실패하였다. 이는 평균 곡률과 같은 단일 지표만으로는 장애물 회피 성능을 충분히 평가하기 어렵다는 점을 보여준다. 한편, 장애물 회피에 성공한 알고리즘들(알고리즘 1, 4, 5)을 비교하면, PP 기반 알고리즘 1은 알고리즘 4에 비해 더 작은 평균 곡률과 짧은 도달 시간을 보였으나, 전방 주시 거리 설정에 따라 경로 갱신 구간에서의 거동이 달라지는 특성이 나타난다.
알고리즘 4은 LQR·피드포워드 제어기를 통해 참조 경로를 안정적으로 추종할 수 있으나, 전역 A* 경로의 기하학적 형상이 직접 반영됨에 따라 장애물 인근에서 상대적으로 큰 곡률과 조향 입력이 요구되는 한계가 확인되었다. 반면, 제안 알고리즘(알고리즘 5)은 장애물을 효과적으로 회피하면서도 평균 곡률이 가장 작고 목표 지점 도달 시간 또한 가장 짧아, 다섯 가지 알고리즘 중 가장 균형 잡힌 성능을 달성하였다.
이러한 결과는 전역 경로 계획(A*)-TEB 기반 지역 경로 최적화-4WS LQR·피드포워드 추종 제어를 계층적으로 결합한 제안 아키텍처가 단순한 모듈의 나열이 아니라, 각 단계의 장점을 상호 보완하도록 설계된 결합 구조임을 보여준다. 구체적으로 제안 구조는 i) 전역 단계에서 점유 격자 기반의 재계획을 통해 정적 장애물뿐 아니라 동적 장애물의 예측 점유 영역까지 반영함으로써 경로 선택의 기하학적 자유도를 확보하고, ii) 지역 단계에서 TEB의 시공간 최적화를 통해 비홀로노믹 제약 및 속도·가속도·조향 제한을 만족하는 연속 궤적을 생성하여 장애물 인근에서 발생하기 쉬운 곡률 피크와 급격한 곡률 변화율을 억제하며, iii) 추종 단계에서 4WS 동역학 기반 LQR과 곡률 피드포워드를 결합하여 기준 곡률을 선제적으로 보상함과 동시에 횡방향·자세 오차를 안정적으로 수렴시키고, 불필요한 조향 기동 및 입력 진동을 감소시킨다. 그 결과, 장애물 회피 과정에서도 경로의 연속성과 추종 안정성을 동시에 유지하면서 전체 궤적의 곡률 및 도달 시간을 개선할 수 있음을 확인하였다.
V. 결론
본 논문에서는 산업용 AMR의 장애물 회피 성능과 주행 매끄러움 향상을 위해 전역 경로 계획·지역 경로 계획·추종 제어로 구성된 계층형 아키텍처를 제안하였다. 전역 단계에서는 점유 격자 지도 상에서 A* 알고리즘을 이용하여 시작점과 목표점 사이의 무충돌 경로를 생성하였으며, 주행 중 경로 유효성이 훼손되는 상황에서 이벤트 기반으로 전역 재계획을 수행하도록 설계하였다. 특히 동적 장애물에 대해서는 장애물의 위치·속도 정보를 기반으로 지도 상에 가상 벽으로 반영함으로써, 전역 경로가 동적으로 갱신될 수 있도록 구성하였다. 지역 단계에서는 TEB를 적용하여 전역 경로를 시공간 상에서 재최적화함으로써 비홀로노믹 제약, 속도·가속도 한계, 장애물 회피 조건을 동시에 만족하는 연속 궤적을 생성하였다. 추종 단계에서는 4WS 2-DoF 횡방향 동역학 모델 기반의 이산시간 LQR 피드백 제어기와 아커만 기구학 기반 피드포워드 제어기를 결합하여 기준 곡률을 선제적으로 보상하면서 횡방향 위치 오차 및 자세 오차를 안정적으로 억제하는 구조를 제시하였다.
시뮬레이션 결과, 제안된 A*-TEB-LQR·피드포워드 구조는 정적 장애물뿐 아니라 동적 장애물이 포함된 시나리오에서도 안정적으로 회피 동작을 수행하였으며, 충돌이 없는 비교 알고리즘들 중 평균 곡률 및 국부 곡률 피크를 낮추고 목표 지점 도달 시간을 단축하는 경향을 보였다. PP 기반 구조는 전방 주시 거리 설정에 대한 민감도로 인해 코너 커팅 및 안전 거리 위반이 발생하거나, 경로 갱신 구간에서 조향 입력 변동이 증가하는 한계가 관찰되었다. 또한 A*-LQR·피드포워드 구조는 전역 경로의 불연속성과 장애물 인근 곡률이 국부적으로 증가하는 특성이 나타났다. 반면 제안 구조는 TEB 기반 지역 최적화를 통해 곡률의 최대값과 변화율을 완화하고, 추종 제어기와의 결합 시 보다 부드러운 회피 궤적을 유지할 수 있음을 확인하였다. 향후 연구에서는 i) 실제 AMR 하드웨어 실험을 통한 센서 노이즈·통신 지연·마찰 변화 등 산업 현장 불확실성에 대한 강인성 검증, ii) 다수 AMR 및 복수 동적 장애물이 공존하는 고밀도 환경으로의 확장, iii) TEB 비용 함수 및 LQR 가중 행렬의 자동 튜닝, iv) 안전성 보장을 위한 제약 기반 안전 제어와의 통합을 통해 성능과 신뢰성을 고도화할 계획이다.
Acknowledgments
본 연구는 2025년도 교육부 및 부산시의 재원으로 부산RISE혁신원의 지원을 받아 수행된 지역혁신중심 대학지원체계(RISE)의 결과입니다.(2025-RISE-02-004-202513130001-02). 본 연구는 2025학년도 부산대학교 교내학술연구비(신임교수연구정착금)에 의한 연구입니다. 본 연구는 2026년도 정부(산업통상자원부)의 재원으로 한국산업기술진흥원의 지원을 받아 수행된 연구입니다(RS-2024-00406796, 2026년 산업혁신인재성장지원사업).
REFERENCES
-
G. Y. Cho and D. H. Kim, “Design of port positions based on self-organizing maps for travel path of mobile robots in a logistics warehouse,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 10, pp. 1098-1105, Oct. 2025.
[https://doi.org/10.5302/J.ICROS.2025.25.0169]

-
J. H. Park and J. H. Kim, “Dynamic obstacle avoidance in blind spots for autonomous mobile robots using CCTV layer and velocity obstacle method,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 10, pp. 1137-1145, Oct. 2025.
[https://doi.org/10.5302/J.ICROS.2025.25.0178]
-
J. R. Sánchez-Ibáñez, C. J. Pérez-del-Pulgar, and A. García-Cerezo, “Path planning for autonomous mobile robots: A review,” Sensors, vol. 21, no. 23, Art. no. 7898, 2021.
[https://doi.org/10.3390/s21237898]
-
N. Adzhar, Y. Yusof, and M. A. Ahmad, “A review on autonomous mobile robot path planning algorithms,” Advances in Science, Technology and Engineering Systems Journal, vol. 5, no. 3, pp. 236–240, 2020.
[https://doi.org/10.25046/aj050330]
-
X. Xiao, B. Liu, G. Warnell, and P. Stone, “Motion planning and control for mobile robot navigation using machine learning: a survey,” Autonomous Robots, vol. 46, no. 5, pp. 569-597, 2022.
[https://doi.org/10.1007/s10514-022-10039-8]
-
B. Paden, M. Čáp, S. Z. Yong, D. Yershov, and E. Frazzoli, “A survey of motion planning and control techniques for self-driving urban vehicles,” IEEE Transactions on Intelligent Vehicles, vol. 1, no. 1, pp. 33–55, 2016.
[https://doi.org/10.1109/TIV.2016.2578706]
-
C. Rösmann, F. Hoffmann, and T. Bertram, “Integrated online trajectory planning and optimization in distinctive topologies,” Robotics and Autonomous Systems, vol. 88, pp. 142-153, 2017.
[https://doi.org/10.1016/j.robot.2016.11.007]
-
Y. Shen, Y. Shen, Y. Zhang, C. Huo, Z. Shen, W. Su, and H. Liu., “Research progress on path planning and tracking control methods for orchard mobile robots in complex scenarios,” Agriculture, vol. 15, no. 18, Art. no. 1917, 2025.
[https://doi.org/10.3390/agriculture15181917]
-
P. E. Hart, N. J. Nilsson, and B. Raphael, “A formal basis for the heuristic determination of minimum cost paths,” IEEE Transactions on Systems Science and Cybernetics, vol. 4, no. 2, pp. 100–107, 1968.
[https://doi.org/10.1109/TSSC.1968.300136]
-
S. Karaman and E. Frazzoli, “Sampling-based algorithms for optimal motion planning,” The International Journal of Robotics Research, vol. 30, no. 7, pp. 846-894, 2011.
[https://doi.org/10.1177/0278364911406761]
-
P. Fiorini and Z. Shiller, “Motion planning in dynamic environments using velocity obstacles,” The International Journal of Robotics Research, vol. 17, no. 7, pp. 760-772, 1998.
[https://doi.org/10.1177/027836499801700706]
- C. Rösmann, W. Feiten, T. Wösch, F. Hoffmann, and T. Bertram, “Trajectory modification considering dynamic constraints of autonomous robots,” Proc. of ROBOTIK 2012: 7th German Conference on Robotics, pp. 1-6, 2012.
-
T.-V. Dang, “Autonomous mobile robot path planning based on enhanced A* algorithm integrating with time elastic band,” MM Science Journal, vol. 2023, no. 1, pp. 6717-6722, 2023.
[https://doi.org/10.17973/MMSJ.2023_10_2023052]
-
J. Bai, J. DU, T. Li, and Y. Chen., “Trajectory tracking control for wheeled mobile robots with kinematic parameter uncertainty,” International Journal of Control, Automation and Systems, vol. 20, no. 5, pp. 1632-1639, 2022.
[https://doi.org/10.1007/s12555-021-0212-z]
-
X. Yue, J. Chen, Y. Li, R. Zou, Z. Sun, X. Cao, and S. Zhang, “Path tracking control of skid-steered mobile robot on the slope based on fuzzy system and model predictive control,” International Journal of Control, Automation and Systems, vol. 20, no. 4, pp. 1365-1376, 2022.
[https://doi.org/10.1007/s12555-021-0203-0]
-
S. Morales, J. Magallanes, C. Delgado, and R. Canahuire, “LQR trajectory tracking control of an omnidirectional wheeled mobile robot,” Proc. of the 2018 IEEE 2nd Colombian Conference on Robotics and Automation (CCRA), Barranquilla, Colombia, pp. 1-5, 2018.
[https://doi.org/10.1109/CCRA.2018.8588146]
-
B. Kim, D. Necsulescu, and J. Z. Sasiadek, “Autonomous mobile robot model predictive control,” International Journal of Control, vol. 77, no. 16, pp. 1438-1445, 2004.
[https://doi.org/10.1080/00207170412331317738]
-
E. Ozatay, S. Y. Unlusoy, and A. M. Yildirim, “Enhancement of vehicle handling using four wheel steering control strategy,” SAE Technical Paper 2006-01-0942, 2006.
[https://doi.org/10.4271/2006-01-0942]
-
D. Jeong and S. B. Choi, “Tracking control based on model predictive control using Laguerre functions with pole optimization,” IEEE Transactions on Intelligent Transportation Systems, vol. 23, no. 11, pp. 20652-20663, 2022.
[https://doi.org/10.1109/TITS.2022.3179613]
- R. E. Kalman, “Contributions to the theory of optimal control,” Boletín de la Sociedad Matemática Mexicana, vol. 5, no. 2, pp. 102-119, 1960.
- R. Rajamani, Vehicle Dynamics and Control. Boston, MA, USA: Springer, 2006.
2026년 부산대학교 기계공학부(공학사). 2026년~현재 부산대학교 기계공학부 석사과정 재학 중. 관심분야는 차량자율주행, 최적제어.
2026년 부산대학교 항공우주공학과(공학사). 2026년~현재 부산대학교 기계공학부 석사과정 재학 중. 관심분야는 자율이동로봇, 최적 제어.
2023년~현재 부산대학교 기계공학부 학사 과정 재학 중. 관심분야는 차량자율주행, 최적제어.
2021년~현재 부산대학교 기계공학부 학사 과정 재학 중. 관심분야는 차량자율주행, 최적제어.
1996~2017 오토닉스 연구소 그룹장. 2017년~현재 ㈜알파로보틱스 R&D Center 상무이사. 관심분야는 로봇자동화, 스마트 팩토리, 산업용통신.
2017년 한국과학기술원(KAIST) 기계공학과(공학사). 2019년 한국과학기술원(KAIST) 기계공학과(공학석사). 2023년 한국과학기술원(KAIST) 기계공학과(공학박사). 2023년~2025년 현대자동차 책임연구원. 2025년~현재 부산대학교 기계공학부 조교수. 관심분야는 자율이동로봇, 차량동역학, 최적제어.