
고가속 비행환경에 적합한 위성항법 수신기의 반송파 추적 루프 설계 검증 및 성능 분석

Copyright© ICROS 2026
Abstract
In high-speed or high-acceleration environments where dynamic characteristics change rapidly, the design of the carrier tracking loop is a critical aspect of global navigation satellite system (GNSS) receiver implementation. This study presents the design of a carrier tracking loop suitable for GNSS receivers operating under high-acceleration conditions. In this work, a frequency locked loop (FLL) - based carrier tracking loop is designed with three different bandwidth configurations. The performance analyses are first conducted using multiple constant-acceleration simulated trajectories, focusing on carrier-to-noise ratio (CNR) degradation and the number of navigation satellites. Furthermore, a GNSS receiver incorporating the designed FLL is implemented and installed on a real flight vehicle for experimental validation. The flight test results show that among the three bandwidth configurations, the largest FLL bandwidth provides the most stable CNR and maintains continuous navigation performance in high-acceleration environments. The proposed design is validated through both simulation and flight test applications, demonstrating its effectiveness and robustness in dynamic flight environments.
Keywords:
GNSS receiver, carrier tracking loop, frequency locked loop, high acceleration flight conditionI. 서론
위성항법 수신기는 GNSS (Global Navigation Satellite Systems) 위성으로부터 전송되는 위성 신호를 수신하여 항법 데이터를 추출하기 위해 우선적으로 반송파 추적 루프(Carrier Tracking Loop)를 통해 반송파를 추정하게 된다. 위성항법 수신기의 성능과 안정성은 이러한 추적 루프의 특성에 의해 많은 영향을 받기 때문에 위성항법 수신기의 사용 환경에 적합한 추적 루프를 설계해야 하므로, 이를 위한 다양한 연구가 진행되어 왔다[1-6]. 특히 국방 분야의 무기체계의 경우 민간 분야에 비해 고속 또는 고가속의 동특성 변화가 심한 환경에서 위성항법 수신기가 사용된다. 이러한 환경에서는 위성항법 수신기가 반송파를 제대로 추적하지 못하여 반송파 대 잡음비(CNR, Carrier to Noise Ratio) 저하에 의해 항법 위성수 감소로 위성항법을 유지하지 못하는 상황이 발생할 수 있다. 이 경우 무기체계의 항법 성능에 악영향을 주게 되므로 고가속 비행환경에 적합한 위성항법 수신기의 반송파 추적 루프 설계는 중요한 설계 요소이다.
위성항법 수신기의 반송파 추적에는 FLL (Frequency Locked Loop)과 PLL (Phase Locked Loop)이 사용된다[7-8]. 반송파 추적 루프 설계 분야에서 기존 연구들에서는 주로 PLL 중심의 잡음대역폭(이하 대역폭) 분석이나 FLL-assisted PLL 기법에 초점을 맞춰 동적 환경에서의 시뮬레이션 성능을 평가해왔다[9-15]. 참고 문헌 [9]에서는 발사체 시나리오에서 3차 PLL 루프 필터의 대역폭을 변화시켜 추적 및 항법 성능을 분석하였고, 대역폭이 클수록 추적성능이 안정적임을 제시하였다. 참고 문헌 [10]은 도플러 측정치를 기반으로 한 FLL-assisted PLL에 대한 내용을 다루었으며, 참고 문헌 [11]에서는 진동환경에서 FLL 루프 필터 대역폭에 따른 신호 추적 성능 및 CNR 등을 비교 분석하였다. 소프트웨어 위성항법 수신기 설계 연구[12]와 LQG 기반 신호 추적 루프 모델링 연구[13]에서는 FLL과 PLL의 특성 비교 및 FLL과 PLL 결합 루프와 벡터 추적 알고리즘 최적화에 대한 내용을 제시하였다. 또한 SDR 기반 다중 주파수 위성항법 수신기[14]와 샘플링 레이트 최적화 연구[15]는 2차 FLL과 3차 PLL 조합으로 신호의 획득 및 추적 성능을 검증하였다. 그러나 이러한 기존의 연구들[9-15]은 대부분 이상적인 AWGN 환경 또는 동적 환경을 가정한 시뮬레이션이나 가진 장비를 이용한 모의 환경에 기반하여 분석을 수행하였으며, 실제 GNSS 수신 신호와 실제 비행 환경에서의 성능 검증은 이루어지지 않았다. 본 논문에서는 고가속 환경에 적합한 반송파 추적 루프를 구현하기 위해 2차 FLL로 설계하였고, FLL의 대역폭 3종류에 대하여 다양한 가속도 환경의 모의 궤적에서 성능을 일차적으로 분석하였다. 더 나아가 설계된 반송파 추적 루프가 반영된 위성항법 수신기를 고가속 비행궤적을 갖는 비행체에 탑재하여, 제안하는 설계가 실제 고가속 비행 환경에서도 유효함을 확인하였다.
본 논문의 구성은 다음과 같다. II장에서는 위성항법 수신기의 반송파 추적 루프에 대한 설계 및 위성 시뮬레이터를 이용한 시뮬레이션 결과를 설명하고, III장에서는 설계된 위성항법 수신기를 비행환경의 가속도와 유사한 시나리오를 이용한 시뮬레이션 및 실제 비행체에 탑재한 비행시험을 통한 유효성을 검증한다. 마지막으로 IV장에서 결론을 제시한다.
II. 반송파 추적 루프 설계 검증
위성항법 수신기에서 신호 추적은 위성 신호 성분을 정밀하게 추정하는 과정이다. 신호 추적은 그림 1과 같이 성분 비교기(Discriminator), 루프 필터(Loop Filter) 및 Carrier NCO로 구성된 폐루프 구조를 갖는다. 성분 비교기는 입력 신호와 Carrier NCO에서 출력되는 생성 신호 사이의 반송파 주파수 오차, 반송파 위상오차 또는 코드 위상 오차 등을 계산한다. 이 오차는 루프 필터를 이용하여 여과되어 Carrier NCO의 제어 신호로 입력되며, Carrier NCO는 변경된 생성 신호를 성분 비교기로 출력한다. 이러한 과정을 통해 입력 신호와 생성 신호의 상관 결과는 최대치를 유지하게 된다.
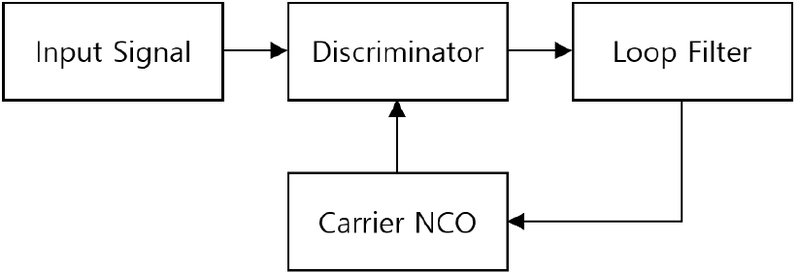
Carrier tracking loop structure.
반송파 추적에는 FLL과 PLL이 널리 사용되며, FLL의 경우 입력 신호와 생성 신호 간의 위상 오차가 존재할 수 있으나, 우수한 동특성을 갖는다. PLL의 경우 동특성 성능은 낮으나 입력 신호와 생성 신호 간의 위상 오차가 없으므로 정밀한 반송파 위상 측정치가 필요한 경우에 사용할 수 있다. 본 논문의 위성항법 수신기의 경우 고가속 비행환경에 강인한 특성을 갖기 위해 반송파 추적에 FLL을 이용하며, 성분 비교기의 경우 atan2 방식으로, 루프 필터의 경우 2차 필터로 설계하였다[4].
본 논문에서 적용하고 있는 FLL 성분 비교기는 atan2 방식의 식 (1)을 따르고 있다.
| (1) |
식 (1)에서 fk는 k번째 신호 성분 비교기의 출력, T는 선검출 적분 시간이며 XFk 및 DFk는 식 (2)와 같다.
| (2) |
식 (2)에서 Qp(ㆍ) 및 Ip(ㆍ)는 상관기의 동위상 및 직교 위상의 출력을 의미한다.
반송파 주파수 성분 비교기 출력은 루프 필터를 통해서 상관기 생성 신호 성분을 조정하게 되는데, 루프 필터의 차수는 입력 신호의 동특성을 고려하여 결정하였으며, 식 (3)에 나타낸 일반적인 2차 Jaffe-Rechtin 필터를 이용하였다.
| (3) |
식 (3)에서 , 및 ωnF는 각각 k번째 루프 필터에서 현재 추정된 주파수 오차(rad/sec), 주파수 변화율(가속도 성분 추정치) 및 루프 필터의 자연 진동수를 의미한다.
Carrier NCO는 루프 필터 출력으로부터 추정된 각주파수를 적분하여 로컬 반송파 위상을 생성하는 위상 적분기로 모델링하였다. 즉, NCO 출력은 형태의 복소반송파이며, 추정된 반송파 위상은 관계를 갖는다. 본 논문에서는 coherent integration 시간 T에서 이산 갱신되므로 로 표현하였다. 즉, 본 논문에서의 Carrier NCO의 입력은 rad/sec 단위를 갖는 추정된 각주파수 이며, 출력은 rad 단위를 갖는 추정 위상인 이다. 성분 비교기에서는 연속한 두 구간의 상관 출력 벡터의 위상차 를 추정하며, 는 각주파수 오차에 대응하는 신호로서 루프 필터 입력으로 사용된다. 이와 같이 성분 비교기, 루프 필터, Carrier NCO를 결합함으로써 폐루프 형태의 반송파 추적을 모델링 하였다.
또한, FLL 동작 조건은 식 (4)를 만족하여야 한다.
| (4) |
식 (4)에서 σtFLL은 열잡음 오차 성분, fe는 위성항법 수신기 기동으로 발생하는 입력 신호 동특성 성분, BWnF는 루프 필터의 잡음대역폭, σFLL는 FLL의 총 주파수 추정오차 및 는 가속도 변화율(jerk)을 의미한다. 그리고 식 (4)에서 루프 필터 이득 계수인 F는 높은 CNR일 때 값은 1이고, 추적 한계치 근처에서는 2의 값을 가진다. 식 (4)는 FLL의 안정적인 추적을 위한 조건으로, 식 (4)의 1번째 수식은 열잡음에 의한 총 주파수 추정 오차 3σtFLL와 위성항법 수신기 기동으로 발생하는 저크에 의한 동특성 오차 fe의 합이 적분 구간 동안 추적 가능한 범위를 넘지 않아야 함을 의미한다. 또한 식 (4)의 2번째 수식은 열잡음에 의한 주파수 추정 오차 σtFLL는 루프 필터의 열잡음 대역폭과 수신 신호의 CNR에 의해 결정되는 열잡음 성분으로 구성되어 있음을 나타낸다. 식 (4)의 3번째 수식에서 기동으로 인한 동특성 오차 fe는 정의와 같이 루프 대역폭이 작을수록, 기동에 의한 추정 오차는 제곱 비율로 증가함을 알 수 있다. 본 논문에서는 2차 Jaffe-Rechtin FLL 모델을 적용하여 자연진동수와 잡음 대역폭의 관계를 식 (4)의 4번째 수식과 같이 으로 정의하였으며, 이를 통해 필터 대역폭 선택 시 열잡음 민감도와 기동 추적 성능 간의 trade-off를 정량적으로 평가하였다.
본 논문의 위성항법 수신기의 FLL의 루프 필터 잡음대역폭인 BWnF의 경우 f1 < f2 < f3 및 f2 = f1 + 2, f3 = f2 + 2 조건을 만족하는 f1, f2, f3 3가지 대역폭 값을 고려하며, 이 값들의 경우 비행 동특성 환경에 적합한 파라미터로 설계하였다. 설계 검증을 위해 우선 위성 시뮬레이터와 대상 위성항법 수신기를 RF 케이블로만 연결한 구성에서, 동일한 반지름을 갖는 등속원운동 시나리오를 적용한 등가속 모의시험을 수행하였다. FLL 설계 검증 방법으로 가장 많이 활용하는 것이 등속원운동 시나리오이며, 이는 등속원운동에서는 속력의 크기는 일정하나 구심가속도 벡터가 궤적에 따라 지속적으로 회전하므로 가속도의 방향에서 시간 변화에 따른 저크 성분이 발생하게 된다. 구심가속도(ac)와 회전속도(v) 및 회전반경(r)에 대한 식 ac = v2╱r을 활용하여 회전반경을 임의의 값인 지구 중심 기준 0.06° (약 6,679.17 m)로 고정하고, 회전속도를 원하는 구심가속도가 발생하도록 설정한 등가속 모의 궤적은 그림 2와 같다. 등가속도는 2G, 5G, 9G, 10G, 15G, 21G로 발생하도록 회전속도를 설정하여 시험하였으며, 각 등가속도에서 FLL 대역폭을 f1 Hz, f2 Hz, f3 Hz일 때의 평균 항법 위성수, CNR 평균 감쇄량 및 3D-Fix 여부를 측정하였다. 정적 상황에서의 CNR은 평균 약 46 dB-Hz인 조건에서 시험을 수행하였다.
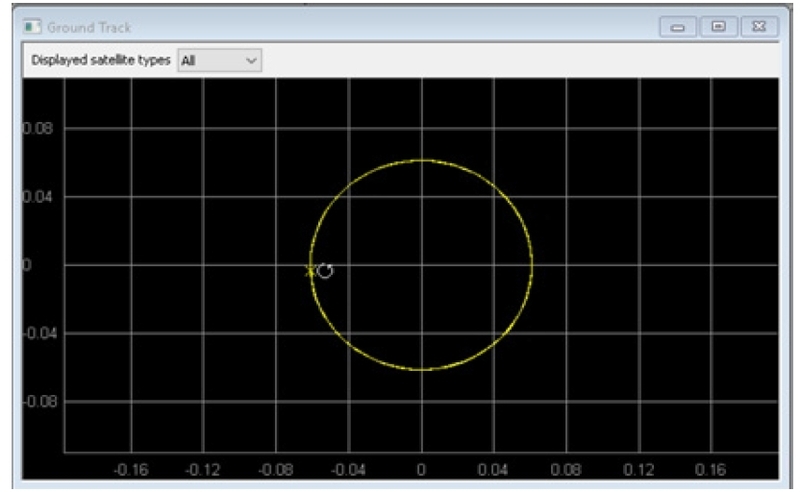
Constant-acceleration test trajectory.
그림 3은 PRN22 위성신호에 대한 FLL 대역폭 및 가속도 조건에 따른 CNR 비교를 나타낸다. 가속도 조건 2G에서는 FLL 대역폭 f1, f2, f3일 때 모두 CNR 변화가 거의 없으나, 가속도가 커짐에 따라 대역폭이 제일 작은 f1 조건에서 CNR 변화가 가장 큰 것을 알 수 있다. 15G 조건에서는 대역폭 f1의 경우 위성 신호를 놓쳤다가 재획득하는 등 3D-Fix를 유지하지 못했고, 21G 조건에서는 대역폭 f1, f2 두 조건에서 모두 3D-Fix를 유지하지 못하였다. 표 1과 표 2는 FLL 대역폭과 가속도 조건에 따른 평균 CNR 감쇄량과 평균 항법 위성수 비교를 나타낸다. 두 표에서 보듯이, 대역폭이 큰 f3의 경우 가속도에 대한 민감도가 낮으며, 평균 CNR 감쇄량이 가장 적고, 평균 항법 위성수가 가장 많아서 3D-Fix를 안정적으로 유지하는 것을 확인할 수 있다.
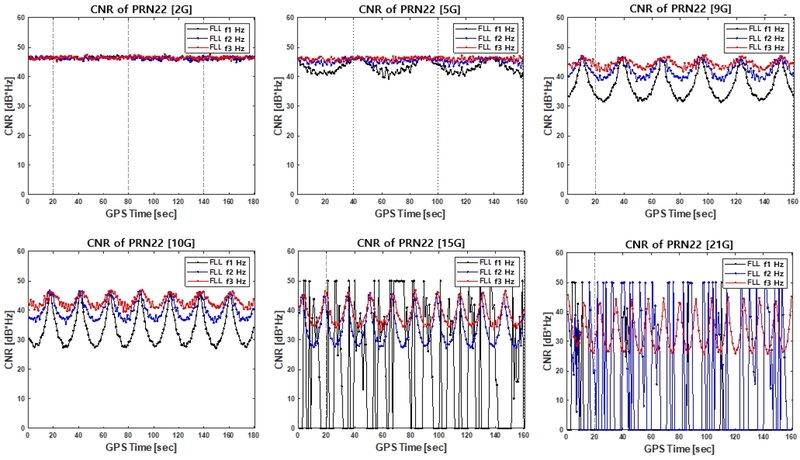
Comparison of CNR according to FLL bandwidth and acceleration conditions.

Comparison of average CNR attenuation.(dB)
Comparison of the average number of navigation satellites.
FLL 대역폭이 위성항법 수신기의 위치정확도에 미치는 영향을 분석하기 위해서 위성항법 수신기가 정지된 조건에서의 시나리오를 장입한 시뮬레이터를 이용하여 위치정확도 시험을 수행하였다. 그림 4와 표 3과 같이 시뮬레이터 상황에서의 위치정확도 시험에서 위성항법 수신기의 FLL 대역폭과 관계없이 유사한 수평 및 수직 정확도 성능을 갖는 것을 확인하였다. 이는 본 논문에서 사용한 위성항법 수신기 구조에서의 FLL은 반송파의 도플러 성분을 추정하기 위한 보조 추적 루프로서, 주로 고속 동특성 환경에서의 반송파 위상 유지 및 DLL의 안정적인 동작을 지원하는 역할을 수행하기 때문이다. 위성항법 수신기의 최종적인 위치 산출은 반송파 위상이 아닌 코드 위상을 추정하는 DLL 출력에 기반하여 수행된다.
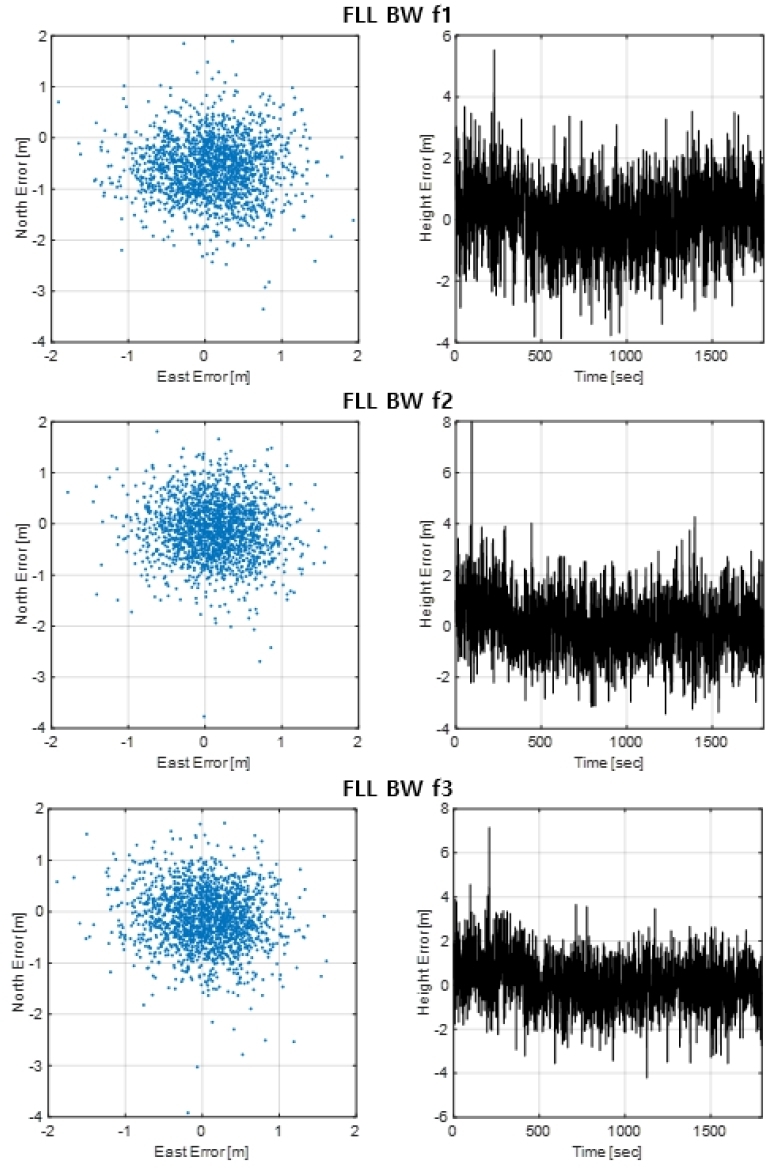
Position error according to FLL bandwidth.
Position accuracy according to FLL bandwidth.
표 1 및 표 2의 결과에서 확인할 수 있듯이, FLL 대역폭이 작아질수록 고기동 조건에서 평균 CNR 감쇄량이 증가하고, 추적 가능한 항법 위성 수가 감소하는 경향을 보였다. 이는 상대적으로 좁은 FLL 대역폭이 열잡음 및 고기동 환경에서의 도플러 추적 능력에 민감하게 반응함에 따라, 반송파 추적 안정성이 저하된 결과로 해석할 수 있다. 하지만, 위치정확도 영향성 분석 시험의 경우 기동 간 간헐적으로 3D-Fix를 놓치는 환경에서는 정량적인 조건의 분석이 불가하여 정지된 환경에서 분석을 수행하였고, 시뮬레이터를 이용한 정지 환경에서는 위성 신호의 기하학적 배치 및 측정 잡음을 이상적으로 유지한 상태에서의 분석이 수행되었다. 이러한 환경에서는 DLL 기반 코드 위상 추적이 유지되는 한 바이어스를 포함한 위치해의 정확도는 크게 변하지 않는 조건이기 때문에 FLL 대역폭과 관계없이 유사한 위치정확도를 획득할 수 있었다. 다만, 기동 조건에서의 FLL 대역폭 감소에 따른 반송파 추적 안정성 저하는 DLL 추적 루프의 잡음 마진을 감소시켜 코드 위상 측정의 분산을 증가시키는 요인으로는 작용하므로, 위치오차의 분포 폭이 증가하는 현상, 즉 위치오차 정밀도 저하는 발생 가능하다.
III. 고가속 비행환경에서의 성능 검증
위성항법 수신기를 비행체에 탑재하여 시험하기 전에 실제 비행환경의 가속도와 유사한 시나리오를 생성하였고, 이 시나리오 기반의 위성 시뮬레이터를 이용한 시뮬레이션을 수행하여 FLL 대역폭에 따른 CNR의 변화를 검증하였다. 그림 5는 시간에 따른 모든 추적위성의 PRN 별 CNR 변화를 나타내고 있으며, 최대 가속도 구간에서 f1 Hz에서는 CNR이 불안정하였으나, f3 Hz에서는 CNR이 안정적인 것을 확인할 수 있었다.
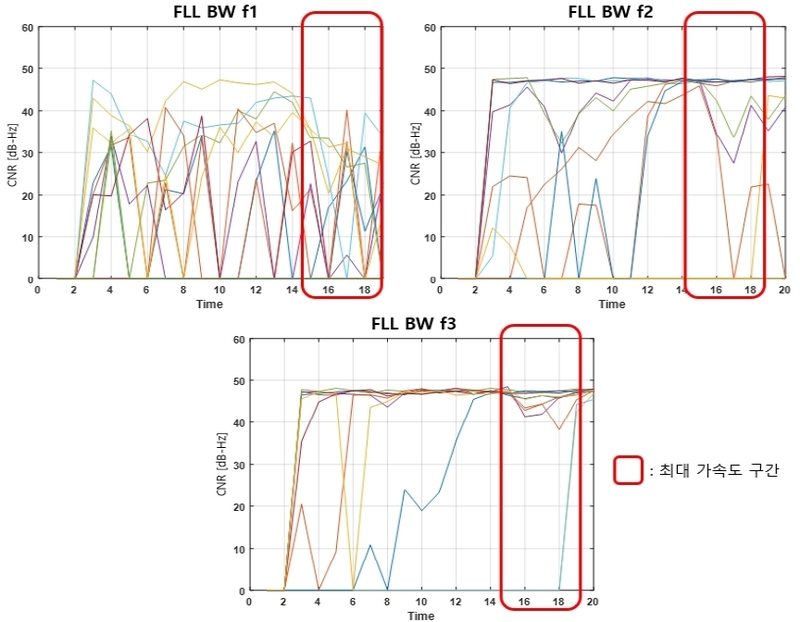
CNR comparison according to FLL bandwidth under simulated flight profile.
또한, f1, f2, f3 3종류의 FLL 대역폭을 갖는 위성항법 수신기를 고가속 환경의 실제 비행체에 탑재하여 비행시험을 수행하였고 그 결과는 그림 6과 같다. 그림 6에서 보는 바와 같이 f1의 경우 비행 중 고가속도가 발생하는 경우 CNR이 감소하는 등 불안정한 현상이 있었고, f2의 경우에는 f1에 비해 상대적으로 CNR이 안정이지만 여전히 고가속도가 발생하는 특정 지점에서 CNR이 감소하는 현상이 있었다. f3의 경우 일부 구간에서 CNR이 감소하였으나 감소폭은 상대적으로 적었으며 전체적으로 CNR이 안정적으로 유지되는 것을 확인하였다. 즉, FLL 대역폭 f1 및 f2의 경우 특정 구간에서의 CNR 감소로 인해 3D-Fix를 유지하지 못하는 상황이 발생하였으나, f3의 경우 고가속 비행 환경에서도 반송파를 잘 추적하면서 비행 구간 동안 3D-Fix를 유지하는 것을 확인하였다.
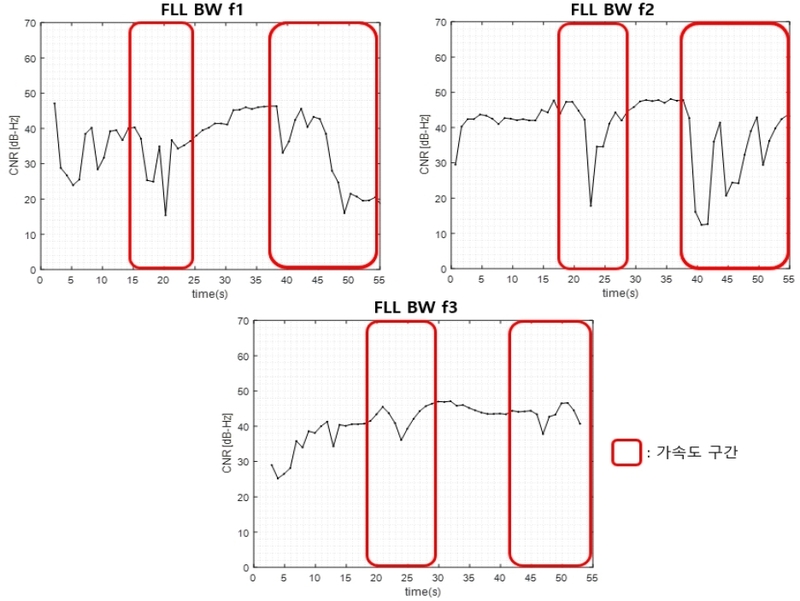
CNR comparison according to FLL bandwidth under high acceleration flight condition.
IV. 결론
본 논문에서 고가속 비행환경에 적합한 위성항법 수신기의 반송파 추적 루프를 FLL로 설계하고 시뮬레이션 및 실제 비행시험을 통해서 성능을 분석하였다. FLL 대역폭을 f1, f2, f3 3가지로 설계한 후 여러 종류의 등가속도 모의 궤적에서 CNR 감쇄량과 항법 위성 수 분석을 통해 f3의 경우 가장 안정적인 성능을 갖는 것을 확인하였다. 또한, 위성시뮬레이터 기반 정적 상황에서의 위치정확도 시험을 수행한 결과 FLL 대역폭에 관계없이 3가지 모두 유사한 위치정확도 성능을 보여주었다. 비행환경의 가속도와 유사한 시나리오를 이용한 시뮬레이션에서도 f3의 경우 고가속도 영역에서 가장 안정적인 CNR 변화를 보여주었으며, 비행체에 탑재한 실제 비행시험 결과를 통해서도 f3의 경우 고가속 환경에서도 CNR이 안정적으로 유지되고 또한 비행구간 동안 3D-Fix가 유지됨을 확인하였다.
Acknowledgments
이 논문은 정부(방위사업청)의 재원으로 국방과학연구소의 지원을 받아 수행된 연구임.
REFERENCES
-
J.-H. Song, G.-I. Jee, and K.-H. Kim, “Design of combined GPS signal tracking loop based on Kalman filter,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 14, no. 9, pp. 939-947, Sep. 2008.
[https://doi.org/10.5302/J.ICROS.2008.14.9.939]

-
J.-H. Song, S.-H. Im, and G.-I. Jee, “Performance evaluation of vector tracking loop based receiver for GPS anti-jamming environment,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 19, no. 2, pp. 152-157, Feb. 2013.
[https://doi.org/10.5302/J.ICROS.2013.19.2.152]
-
B. W. Parkinson and J. J. Spilker Jr., “Global positioning system: theory and application volume I,” AIAA, Washington, pp. 290-312, 1996.
[https://doi.org/10.2514/4.866395]
-
J. W. Kim, D.-H. Hwang, and S. J. Jee, “Performance improvement of INS velocity-aided GPS carrier tracking loop,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 12, no. 8, pp. 739-745, Aug. 2006.
[https://doi.org/10.5302/J.ICROS.2006.12.8.739]
-
C. G. Park, J. Cha, Y. Choe, J. Lee, K. Kim, S. Y. Cho, and J. W. Song, “Survey on integrated navigation system based on inertial technology,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 4, pp. 448-463, Apr. 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0026]
-
J. Cho, B. Kim, and H. Moon, “Improvement of localization algorithm for indoor and outdoor navigation of autonomous robots,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 5, pp. 502-509, May 2025.
[https://doi.org/10.5302/J.ICROS.2025.25.0038]
- E. D. Kaplan and C. J. Hegarty, Understanding GPS/GNSS: Principles and Applications, 3rd ed. Boston, MA, Artech House, 2017.
- P. W. Ward, “Performance comparisons between FLL, PLL and a novel FLL-assisted-PLL carrier tracking loop under RF interference conditions,” Proceedings of the 11th International Technical Meeting of the Satellite Division of the Institute of Navigation, pp. 783-795, 1998. https://www.ion.org/publications/abstract.cfm?articleID\=3010
- J.-H. Moon, B.-M. Kwon, Y.-S. Shin and H.-D. Choi, “Performance analysis of the GPS receiver according to the bandwidths of a pll loop filter in a launch Vehicle Simulation,” Aerospace Engineering and Technology, vol. 12, no. 1, pp. 64-72, 2013.
- S.-D. Choi, S.-K. Lee, I. K. Hwang, C. S. Shin, and S. U. Lee, "Carrier tracking loop design using fll-assisted scheme for galileo L1F channel" The Journal of Korean Institute of Communications and Information Sciences, vol. 33, no. 12, pp. 1217-1224, 2008.
- B. M. Kwon, Y. S. Shin, J. H. Moon, and H. D. Choi, “Comparative performance analysis of the GPS receiver according to the bandwidths of a FLL loop filter in vibration environment,” Proceedings of the Korean Society for Aeronautical and Space Sciences Spring Conference 2012, pp. 583-588, 2012.
-
H. Bao, “Delay lock loop assisted phase lock loop for GNSS signal tracking,” Journal of Communications, vol. 11, no. 5, pp. 471-477, 2016.
[https://doi.org/10.12720/jcm.11.5.471-477]
-
M.-H. Park, S.-H. Jeon, C.-W. Kim, C.-D. Kee, S.-W. Seo, J.-G. Jang, and J.-P. Park, “Position and measurement performance analysis of GPS receiver applied LQG based vector tracking loop,” Journal of Advanced Navigation Technology, vol. 21, no. 1, pp. 43-49, Feb. 2017.
[https://doi.org/10.12673/JANT.2017.21.1.43]
-
W. J. Yoo, L. Kim, Y. D. Lee, T. G. Lee and H. K. Lee, “Design of SDR-based multi-constellation multi-frequency GNSS signal acquisition/tracking module,” Journal of Positioning, Navigation, and Timing, vol. 10, no. 1, pp. 1-12, Mar. 2021.
[https://doi.org/10.11003/JPNT.2021.10.1.1]
-
J. Son, Y.-J. Song, S. Lee and J.-H. Won, “Choice of efficient sampling rate for GNSS signal generation simulators,” Journal of Positioning, Navigation, and Timing, vol. 12, no. 3, pp. 237-244, Sep. 2023.
[https://doi.org/10.11003/JPNT.2023.12.3.237]
2004년 포항공과대학교 전자전기공학과 졸업. 2010년 동 대학원 박사. 2014년~현재 국방과학연구소 책임연구원. 관심분야는 관성센서, 위성항법수신기 및 항재밍.
2001년 고려대학교 전기전자전파공학과 졸업. 2010년 KAIST 박사. 2011년~현재 국방과학연구소 책임연구원. 관심분야는 위성항법시스템, 위성항법 수신기 및 항재밍.
2010년 연세대학교 전기전자공학과(공학사). 2018년 동 대학원 박사. 2018년~현재 국방과학연구소 선임연구원. 관심분야는 관성항법 및 복합항법.
2005년 아주대학교 정보및컴퓨터공학부 졸업. 2012년 동 대학원 정보통신공학과 박사. 2012년~현재 LIG넥스원 수석연구원. 관심분야는 위성항법수신기 및 항재밍.