
오토인코더 기반 멀티콥터 UAV 실시간 추력 이상탐지 및 HILS 검증
 ; Donghoon Seo1
; Taegyun Kim2
; Beomjun Park3
; Young Seo1
; Seungkeun Kim1, *
; Jinyoung Suk1
Copyright© ICROS 2026
Abstract
This study proposes a real-time thrust anomaly detection algorithm for multicopter-type unmanned aerial vehicles (UAVs) using an autoencoder-based semi-supervised learning approach. The performance of this system is verified through a hardware-in-the-loop simulation (HILS) environment. The proposed method detects anomalies without additional sensors by using only the onboard signals of the flight controller including the attitude, angular rate, and motor pulse-width modulation data. The autoencoder was trained solely on normal flight data and determines faults by monitoring reconstruction errors. The developed algorithm accurately detected an induced motor failure within 0.06 s while showing no false alarms during normal operation. The HILS system successfully replicated the dynamic behavior of the UAV and validated the real-time performance and reliability of the proposed model. This approach enables the efficient and safe pre-flight validation of fault detection systems. Future work will involve real flight tests to evaluate the robustness of the algorithm under various fault scenarios and environmental conditions.
Keywords:
real-time thrust anomaly detection, multicopter, unmanned aerial vehicle (UAV), hardware-in-the-loop simulation (HILS), autoencoder, deep neural network, semi-supervised learningI. 서론
최근 무인항공기(unmanned aerial vehicle, UAV)의 기술적 발전과 상용화가 빠르게 진행되면서, UAV는 군사작전 뿐 아니라 재난 감시, 수색 구조, 송전선 및 교량점검, 농업, 물류 배송 등 다양한 민간 분야에서도 활용되고 있다[1]. 특히, 멀티콥터형 UAV는 다수의 구동기(모터 및 프로펠러)를 이용하여 자세 제어에 필요한 추력을 생성하며, 제자리 비행과 수직 이착륙이 가능하다는 장점이 있다. 이러한 특성으로 인해 좁은 공간이나 장애물이 많은 도심 환경에서도 높은 활용도를 갖는다.
그러나 멀티콥터의 각 구동기는 비행 안정성에 직접적인 영향을 미치며, 모터 손상이나 전원 공급 불량과 같은 결함이 발생하면 자세 불안정 또는 추락으로 이어질 수 있다. 특히 이러한 고장이 비행 중 발생하면, 조종자의 수동 개입만으로 안정성을 회복하기 어려운 경우가 많다.
무인이동체 산업 및 드론 활용 실태조사 보고서에 따르면, 그림 1과 같이 구동기를 포함하는 추진계통(프로펠러, 모터, ESC)의 고장 발생 빈도가 다른 계통에 비해 높은 것을 알 수 있다[2]. 이는 추력계통이 높은 기계적 부하와 전력 소모에 지속적으로 노출되어, 진동이나 노화로 인한 고장이 다른 계통보다 빈번하게 발생하기 때문이다. 또한 유럽항공안전청(European Union Aviation Safety Agency, EASA)의 special condition for small-category VTOL aircraft에 따르면 도심 지역과 같은 복잡한 환경에서의 항공기 고장 발생 빈도는 비행시간당 10-9 이하로 제한하고 있다[3]. 이러한 기준은 UAV 운용 시 비행 안전성과 신뢰성 확보의 중요성이 더욱 커지고 있음을 의미한다. UAV의 기술 발전과 상용화로 운용 범위가 도심지로 확대됨에 따라 UAV의 도심 운용 확대에 맞춰 높은 수준의 안전성과 신뢰성이 요구되며 특히 추력계통 고장에 대응할 수 있는 기술이 필요하다.
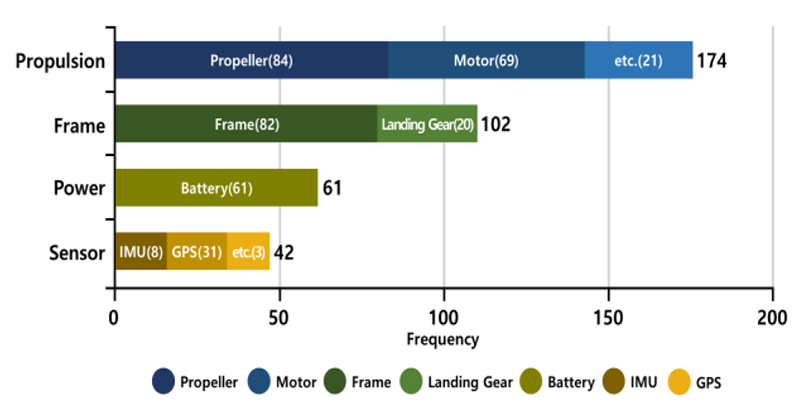
Frequency of failures by Multicopter UAV system.
고장 대응 기술은 크게 고장 정보를 식별하는 이상 탐지와 고장 진단 기술 그리고 고장 극복을 위한 고장허용제어로 구분된다. 고장허용제어는 고장을 시스템에 포함시켜 제어하는 수동형 고장허용제어(passive fault tolerant control, PFTC) 방식과 고장 정보를 기반으로 동역학 시스템을 재구성하여 제어하는 능동형 고장허용제어(active fault tolerant control, AFTC) 방식이 있다[4]. PFTC는 구조가 단순하고 고장 발생 시 빠른 대응이 가능하다는 장점이 있지만, 다양한 형태의 고장에 대응하기 어렵고 정상 운용 시 제어 성능이 감소하는 한계가 있다[5]. AFTC는 고장 탐지와 진단 정보를 기반으로 다양한 형태의 고장에 대응할 수 있지만, 탐지 및 진단에 소요되는 시간으로 인해 PFTC보다 대응 속도가 지연될 수 있다. 그럼에도 불구하고 AFTC는 고장 발생 시에도 제어 성능의 저하 없이 시스템의 안정성과 강건성을 유지할 수 있다는 점에서, 다양한 고장 상황에 효과적으로 대응이 가능하다. 이러한 강건성과 적용 유연성을 기반으로 AFTC 관련 연구와 이를 위한 고장 탐지 및 진단 기법 연구들이 활발하게 이뤄지고 있다[6].
이상 탐지 및 고장진단(AD (Anomaly Detection) & FD (Fault Diagnosis)) 기법은 그림 2와 같이 방법에 따라 모델 기반 진단 방법과 데이터 기반 진단 기법으로 분류된다. 모델 기반 진단 기법은 고장상태 파악에 동역학 모델을 활용하는 방법으로 빠른 진단 속도와 적은 연산 비용을 장점으로 갖는다. 데이터 기반 진단 기법은 기계 학습, 딥러닝등의 데이터 처리 기법을 활용하는 방법으로, 동역학 모델이 불필요하여 범용성이 높지만 비교적 높은 연산 비용이 요구된다[7-8].
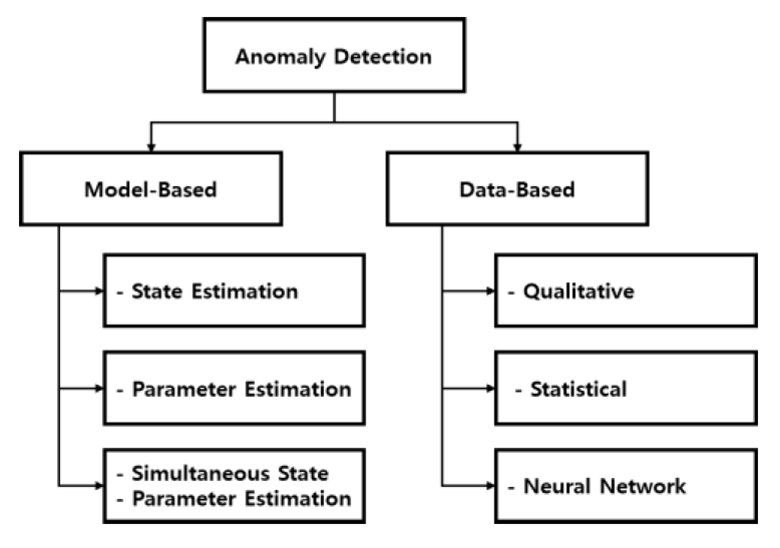
Classification of anomaly detection algorithms.
데이터 기반 이상 탐지 기법은 다시 정량적방법, 통계적인 방법, 딥러닝을 활용하는 방법으로 분류된다. 그 중 복잡한 비선형 특성을 효과적으로 식별할 수 있다는 점에서 딥러닝 방법이 각광받고 있으며, 특히 고장 데이터를 필요로 하지 않는 준지도학습 기반 모델을 활용한다면 실제로 구하기 어려운 고장 데이터 없이 AD & FD를 수행할 수 있다[9].
대표적인 딥러닝 기반 준지도 학습 모델로는 오토인코더(autoencoder, AE), 제한된 볼츠만 머신(restricted Boltzmann machine, RBM), 심층 신뢰 신경망(deep belief networks, DBN), 그리고 생성적 적대 신경망(generative adversarial networks, GAN) 등이 있다. 이 중 DBN과 RBM은 확률적 그래피컬 모델을 기반으로 데이터의 특징을 학습하며, GAN은 정상 데이터의 분포를 모방하도록 생성자와 판별자를 경쟁적으로 학습시키는 방식을 통해 고차원 데이터에서 우수한 성능을 입증하였다. 하지만 이러한 모델들은 네트워크 구조가 복잡하고 학습이 까다로우며, 오토인코더 대비 비교적 많은 연산량을 요구해 CPU 기반 임베디드 환경같이 제한된 연산 자원 하에서 실시간 추론이 어렵다는 단점이 있다[10].
이에 본 연구는 오토인코더 기반의 멀티콥터 UAV 추력 이상탐지 기법을 제안하며, 이를 실험적으로 검증할 수 있는 HILS 시스템 환경을 함께 제시한다. 기존 장착된 비행제어기(flight controller, FC)에서 추가 센서 장착 없이 획득 가능한 상태량만을 이용하였다. HILS (Hardware-In-the-Loop Simulation)환경에서 정상 비행데이터를 획득하였고, 해당 비행데이터를 오토인코더 학습에 사용하였다. 이후 학습된 오토인코더를 임무컴퓨터에 탑재한 뒤, HILS환경에서 비행 중 모터 고장을 주입하여 실시간 이상 탐지 기법을 검증하였다.
본 논문의 구성은 다음과 같다. II장에서는 UAV 추력계통 고장 및 동역학 모델링을 수행한다. III장에서는 HILS 시스템 설계 및 검증과정을 서술한다. IV장에서는 추력계통 이상 탐지를 위한 오토인코더 설계 및 학습 과정을 보여주고, V장에서 제안한 실시간 이상탐지 알고리즘의 HILS결과를 제시한다. 마지막 VI장에서 본 논문의 결론을 맺는다.
II. UAV 동역학 모델링 및 추력 계통 고장 정의
1. Hexacopter UAV 동역학 모델링
Hexacopter UAV의 6-DOF 동역학을 기술하기 위해 그림 3과 같이 기체 고정 좌표계(body-fixed frame)와 관성 좌표계(inertial frame)를 정의하였다. 관성 좌표계는 지면에 고정된 좌표계로 NED (North-East-Down) 체계를 따르며, 기체 고정 좌표계는 원점이 UAV의 C.G. (Center of Gravity)점에 위치하며 FRD (Forward-Right-Down) 체계를 따른다.
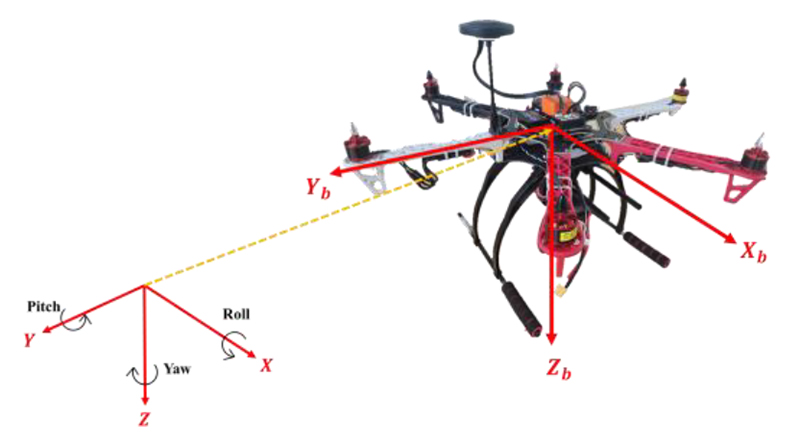
Coordinate System of Hexacopter UAV.
UAV의 자세는 관성 좌표계를 기준으로 오일러 각(Euler angle)인 Roll(𝜙), Pitch(𝜃), Yaw(𝜓)로 나타낼 수 있다. 이를 활용하면 관성 좌표계에서 기체 고정 좌표계 사이 변환 행렬을 도출할 수 있으며, 식 (1)과 같이 정의된다.
| (1) |
이때 𝑐 = cos(∙), 𝑠 = sin(∙)를 의미하고, 는 기체 고정 좌표계에서 관성 좌표계로의 변환행렬을 의미한다.
기체 고정 좌표계에 대해 선형속도 벡터(𝒗), 각속도 벡터(𝝎)는 아래 식 (2)와 같이 정의되고, 공기역학 및 추력에 의한 힘 벡터(𝑭𝑨, 𝑭𝑻) 및 모멘트 벡터(𝑴𝑨, 𝑴𝑻)는 아래 식 (3)과 같이 정의된다.
| (2) |
| (3) |
항공기의 6-DOF 운동방정식은 힘과 모멘트에 대한 뉴턴의 제 2법칙으로부터 식 (4-5)과 같은 방정식을 얻을 수 있다.
| (4) |
| (5) |
이때 전형적인 멀티콥터는 XZ면과 YZ축에 대칭이므로 관성모멘트에 대해 다음 식 (6)과 같은 관계가 성립한다.
| (6) |
따라 식 (5)은 아래 식 (7)과 같이 단순화할 수 있다.
| (7) |
최종적으로 Hexacopter UAV의 운동방정식은 식 (8)과 같다.
| (8) |
관성 좌표계에 대한 기체의 자세는 오일러 각도로 표현 가능하고, 이는 아래 식 (9)의 기체 고정 좌표계에서 정의된 각속도와 오일러각 사이 시간 변화율 관계식을 통해 구할 수 있다.
| (9) |
해당 관계식을 통해 구한 오일러 각의 시간변화율을 적분하여, 기체의 자세를 오일러 각도로 표현할 수 있다[11].
2. 추력계통 고장 정의 및 고장 주입
그림 1에 따르면 추력 계통의 고장은 프로펠러와 모터에서 주로 발생하며, 이는 비행 안정성에 직접적인 영향을 끼친다. 따라서, 본 연구에서는 프로펠러와 모터 고장을 고려하여 구동기 모델을 정의하였다. 구동기 모델은 Hexacopter UAV로부터 도출되며, 단일 구동기에서 발생되는 추력은 식 (10)와 같이 계산된다[12].
| (10) |
𝐶𝑇는 추력 계수이며, 𝜌는 공기의 밀도, 𝐴𝑟은 프로펠러 회전 시 발생하는 면적, 𝑟은 프로펠러의 반경 그리고 Ω𝑖는 𝑖번 모터의 각속도를 의미한다.
추력계통 고장은 프로펠러 파손, 모터 단락, ESC 화재 등의 다양한 이유로 정상 추력이 발생하지 않았을 때로 정의할 수 있다. 본 연구에서는 ESC가 모터로 전달되는 전류량을 제어할 때 사용되는 PWM을 식 (11)을 활용해 고장 정도에 따라 조절하여 식 (10)의 프로펠러의 각속도를 낮추는 방법으로 고장으로 인한 추력 손실을 모사하였다.
| (11) |
는 고장이 인가된 모터 제어 PWM값이며, 𝑢𝑖는 정상 PWM값이다. 는 모터가 작동을 시작하는 최소 PWM값이며 마지막으로 𝑤𝑖는 모터 상태를 나타내는 계수이다. 𝑤𝑖 = 100은 𝑖번째 모터 고장이 없는 상태이며, 𝑤𝑖 = 50은 50% 고장이 인가된 상태, 마지막으로 𝑤𝑖 = 0 은 100% 고장이 인가된 상태를 의미한다.
3. Hexacopter UAV 추력 모델링
Hexacopter UAV는 6개의 구동기에서 추력 및 모멘트를 발생시키고, 각 추력벡터는 기체 고정 좌표계의 Z축에 평행하다. 다음 식 (12-13)은 구동기에 의해 발생한 전체 추력 (𝐹𝑇𝑥,𝑦,𝑧)와 모멘트(𝐿, 𝑀, 𝑁)을 나타낸다.
| (12) |
| (13) |
그림 4에 나타난 바와 같이, 𝑙은 원점으로부터 구동기까지의 거리를 나타내며 각 모터 𝑖의 모멘트 암은 𝑑1 = 𝑙sin (𝜑𝑖), 𝑑2 = 𝑙𝑐𝑜𝑠(𝜑𝑖)로 정의된다.
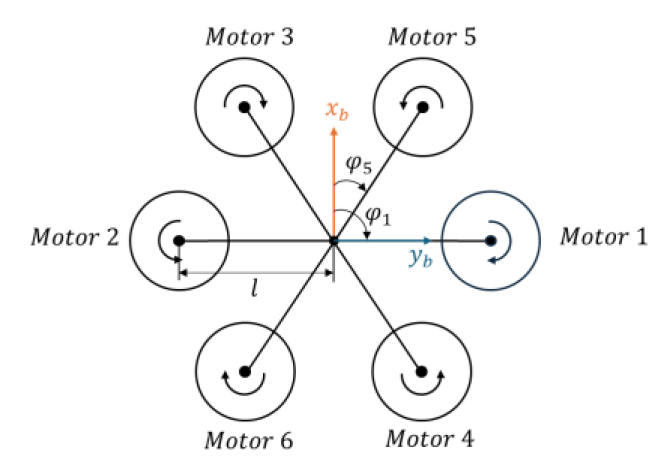
Motor configuration of Hexacopter UAV.
이후 식 (13)에 필요한 𝐶𝑇, 𝐶𝑞 값을 획득하기 위해, 그림 5와 같이 TYTO사의 추력 측정장비를 이용하여 RPM, 추력, 모멘트를 측정하였다. 표 1는 측정 결과로부터 계산된 추력 및 토크계수이다.
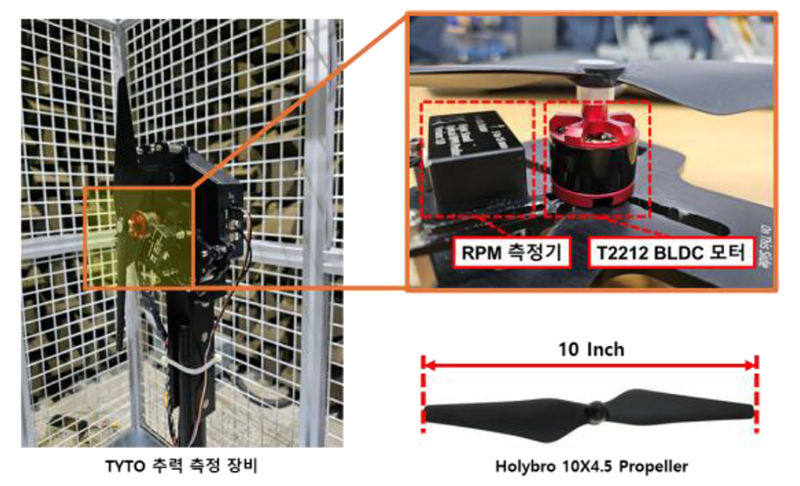
Thrust measurement equipment.

Thrust measurement result.
III. Hardware-In-the-Loop Simulation 시스템 설계
본 장에서는 2장에서 기술된 Hexacopter UAV의 운동방정식과 추력 모델링을 바탕으로 추력 이상 상황 시뮬레이션과 이상 탐지 알고리즘의 성능을 검증하기 위한 HILS (Hardware-In-the-Loop Simulation) 시스템 설계 과정을 서술한다.
1. HILS 시스템 구성
HILS는 실제 비행시험과 달리 위험을 최소화할 수 있고, 적은 비용으로 다양한 상황을 모사할 수 있다[13]. 또한, 실제 비행시험과 동일한 임무장비와 비행 제어기 등을 사용하여 SILS (Software-In-the-Loop Simulation)에서 반영하기 어려운 연산 및 통신 지연을 반영할 수 있다[14].
그림 6은 HILS 시스템 구조도를 나타낸다. 본 HILS 환경은 Host PC (CPU: Intel i7-14500K, GPU: Nvidia RTX4090, RAM: 128GB, OS: Window 11)에서 운동방정식을 기반으로 계산된 상태변수를 IMU, 기압계, GPS 센서 모델을 이용하여 가상의 센서 데이터로 변환한다. 변환된 센서 데이터는 실제 비행제어기로 전송되며, 비행제어기는 이를 바탕으로 자세 및 위치를 추정하고 제어를 수행한다. 마지막으로 비행제어기(Pixhawk 6X)가 계산한 각 모터의 제어 PWM 신호는 데이터 계측 장치(DAQ, Arduino Uno Mini LE)를 통해 다시 시뮬레이터로 피드백되어 폐루프를 형성한다. 이러한 구조를 갖춘 HILS 환경을 통해 비행체에 탑재된 비행제어기 및 임무컴퓨터의 동작을 실시간으로 검증할 수 있으며, 추력이상이 발생한 상황에서의 동특성 분석과 이상탐지 알고리즘의 성능을 안전하게 평가할 수 있다[15]. 특히, 실제 비행시험에서 구현하기 어려운 위험 상황을 안전하게 재현할 수 있다는 점에서 본 시스템의 유효성을 확인할 수 있다. 앞 절에서 학습한 오토인코더는 Mission Computer 내부 Anomaly Detection 모듈에 Tensorflow Lite 형식으로 탑재된다. 또한 전처리에 사용된 파라미터들과, 산출된 임계값 역시 해당 모듈에 저장된다. PX4-Autoencoder Bridge 모듈은 DDS Bridge를 통해 전송된 센서 데이터의 동기화를 수행하고 이를 Anomaly Detection 모듈로 전송한다. 이후 Anomaly Detection 모듈에서 출력된 결과를 다시 PX4-Autoencoder Bridge 모듈이 PX4 메시지 형식으로 변환하고 이를 Pixhawk Flight Controller로 전송한다. 전송된 메시지는 PX4 내부 이상탐지를 위해 새롭게 추가한 FaultDiagnosis 모듈에서 재구성 오차를 계산하는데 사용되고 최종적으로 계산된 재구성 오차와 PX4 파라미터로 선언된 임계값을 이용해 추력 이상여부를 uORB 메시지로 출력한다.
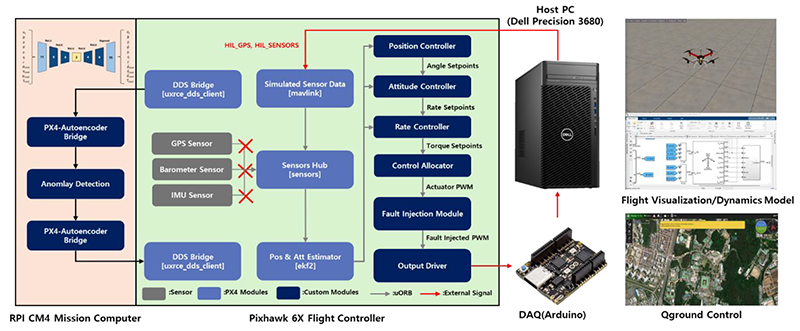
Architecture of Hardware-In-the-Loop Simulation.
그림 7은 본 연구에서 구축한 HILS 실제 장비 구성을 보여준다. 본 시스템은 Hexacopter UAV와 Host PC를 중심으로, PWM 측정을 위한 DAQ, 그리고 Hexacopter UAV 내부에 장착된 비행제어기(Pixhawk 6X), 임무컴퓨터(mission computer, RPi CM4), RC 수신기 등으로 구성되어 있다. 각 구성 요소는 실제 비행체에 탑재되는 하드웨어와 동일한 규격을 사용하였으며, 실시간 연동을 통해 실제 비행환경과 유사한 실험 조건을 구현하였다.
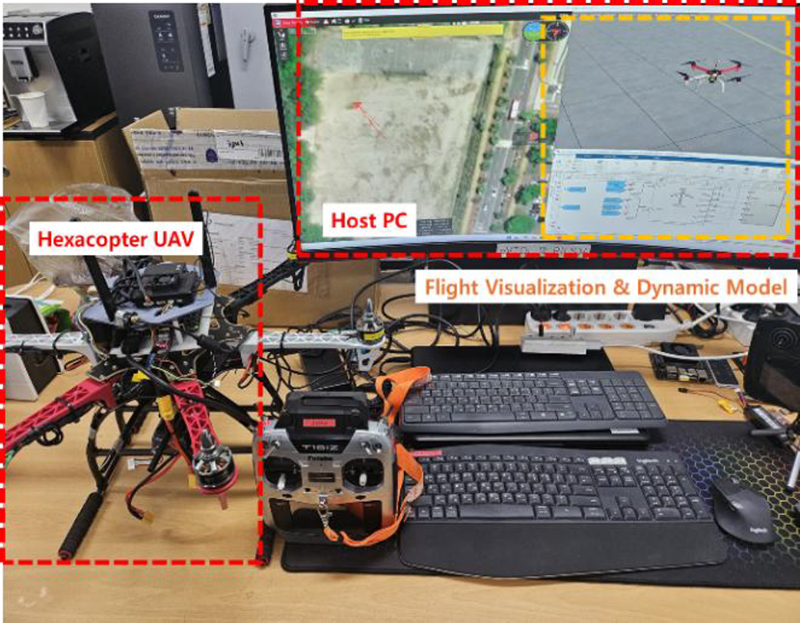
Equipment of hardware-in-the-loop simulation.
2. HILS 시스템 검증
구성한 HILS 시스템의 정확도(Fidelity)를 검증하기 위해 실제 비행시험 결과와 HILS 결과를 비교하였다. 비행시험은 각 축(Axis)에 대해 Doublet 입력을 가하여 동특성을 분석하였으며, 동일한 명령을 HILS 환경에도 인가하였다. 이를 통해 자세 각, 각속도, 위치등의 응답을 비교하여 시뮬레이터가 실제 시스템의 동적 거동(dynamic behavior)을 얼마나 비슷하게 재현하는지 검증하였다.
그림 8은 Roll, Pitch, Yaw 축에 대한 Doublet 기동 수행 결과이다. Roll, Pitch 축에 대해서는 ± 10 𝑑𝑒𝑔 명령을, Yaw축은 ±90 𝑑𝑒𝑔/𝑠을 1초 간격으로 인가하였다. 표 2는 비행시험과 HILS간의 Doublet 기동에 대한 과도응답 및 명령 추종특성을 정량적으로 평가한 결과이다. 비교결과 전반적으로 Roll, Pitch 축에 대해서 구성된 HILS는 비행시험과 비교해 동일한 기동에 대해 Rising Time(𝑡𝑟)와 RMSE에서 HILS 결과는 비행시험 대비 10% 이내의 차이를 보였다. 다만 Yaw-rate부분에서 비행시험 대비 17%정도의 오차를 보였는데, 이는 토크계수 측정 오차 및 Z축 관성모멘트 차이로 인한 문제로 분석된다.
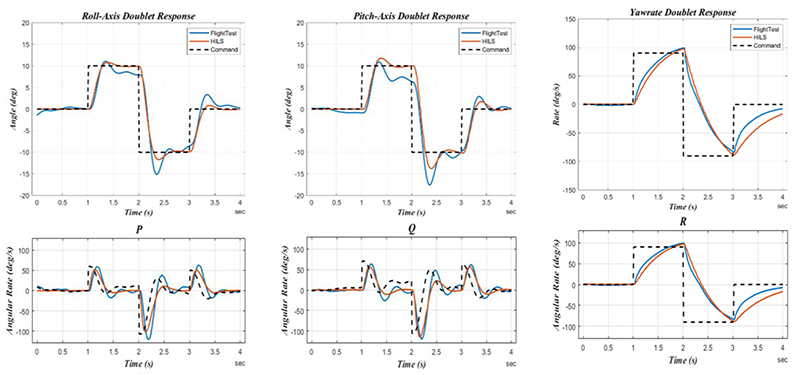
Comparison results between hils and flight test during doublet maneuver.
Comparison Between Flight Tests and HILS.
이상의 결과를 종합하면, 제안된 HILS 시스템은 실제 비행체의 동적 거동을 높은 수준으로 재현하고 있으며, 과도 응답 구간에서의 일치도와 전반적인 응답 형태의 유사성으로 부터 시스템의 정확도가 충분히 확보되었음을 확인하였다.
3. 정상 비행데이터 수집 및 데이터 전처리
HILS 환경에서 오토인코더 기반 이상탐지 모델의 학습을 위한 정상 비행 데이터를 수집하였다. 그림 9는 학습 데이터 수집을 위해 설계된 복합 비행 시나리오 비행데이터를 나타낸다. 해당 시나리오는 단순한 경로 추종을 넘어 기체의 고유한 동특성을 포괄적으로 반영할 수 있도록 구성되었다. 구체적으로는 정적 평형 및 순항 상태 확보를 위한 제자리 비행(hovering)과 사각 경로점 비행, 기체의 과도 응답 특성을 학습 데이터에 포함하기 위해 Roll, Pitch, Yaw 각 제어 축에 대한 3축 Doublet 기동을 수행하도록 설계하였다. 데이터 수집은 오토인코더 동작주기에 맞춘 100Hz의 샘플링 레이트로 수행되었으며, 이를 통해 총 31,000개의 고해상도 비행 데이터를 확보하였다. 확보된 모든 비행 데이터는 Min–Max 정규화 기법을 적용하여 입력 특성이 0~1 범위로 스케일링되도록 전처리하였다.
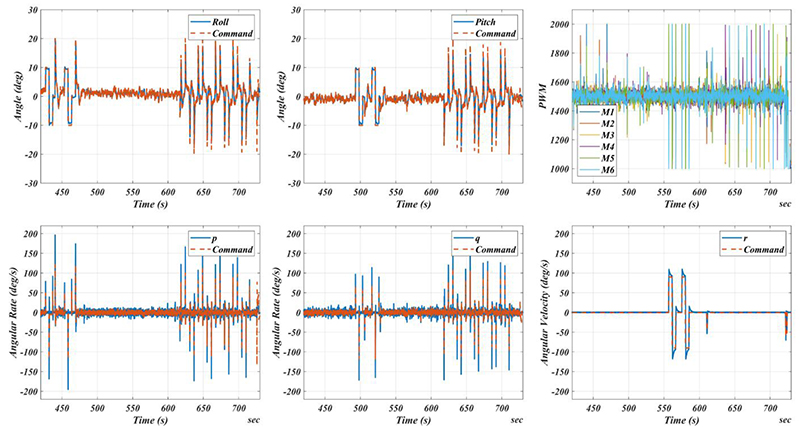
Normal flight data for autoencoder training (doublet, waypoint, and hovering flight).
IV. 오토인코더 기반 추력 계통 이상탐지 기법
1. 오토인코더(autoencoder)
오토인코더는 인공신경망(artificial neural network, ANN)의 한 구조로, 단순한 네트워크 구조를 가져, CPU 기반 저사양의 임베디드 환경에서 실시간 추론이 가능하다는 장점이 있다. 오토인코더는 입력 데이터를 압축하는 인코더(encoder)와 압축된 데이터를 복원하는 디코더(decoder)로 구성된다. 입력 데이터는 인코더를 통해 저차원의 잠재 공간(latent space)으로 압축되며, 디코더는 이 잠재 표현을 기반으로 원래의 입력 차원으로 데이터를 복원한다[16]. 그림 10은 오토인코더의 기본 구조를 나타낸다.
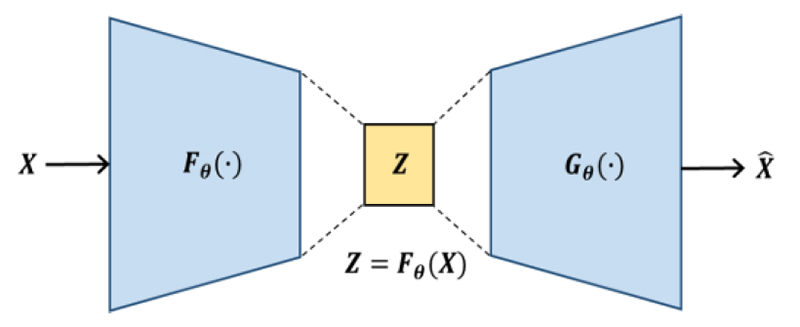
Architecture of an Autoencoder.
오토인코더는 식 (14)과 같이 입력과 복원데이터 간의 차이를 최소화하도록 학습되며, 이를 통해 입력 데이터의 주요 특징을 효과적으로 압축하고 복원할 수 있다.
| (14) |
이때, 𝐽𝐴𝐸는 오토인코더의 손실함수(Loss function, 𝐿), 𝑋는 입력데이터, 는 복원 데이터를 뜻한다.
정상 상태의 데이터를 기반으로 학습된 오토인코더는 유사한 정상 데이터를 효과적으로 복원할 수 있지만, 학습되지 않은 이상 상태의 데이터에 대해서는 복원 오차가 증가하는 특징이 있다. 이러한 성질을 활용하여, UAV의 비행제어기에서 획득한 다양한 센서 데이터를 입력으로 하여 아래 식 (15)을 통해 복원 오차를 계산하고, 복원 오차가 임계값(Threshold)를 초과하는지 여부를 통해 추력 계통의 이상 여부를 판단할 수 있다[17].
| (15) |
2. 오토인코더 기반 추력 계통 이상탐지
그림 11은 본 연구에서 제안한 오토인코더 기반 추력 이상 탐지의 절차를 나타낸다.
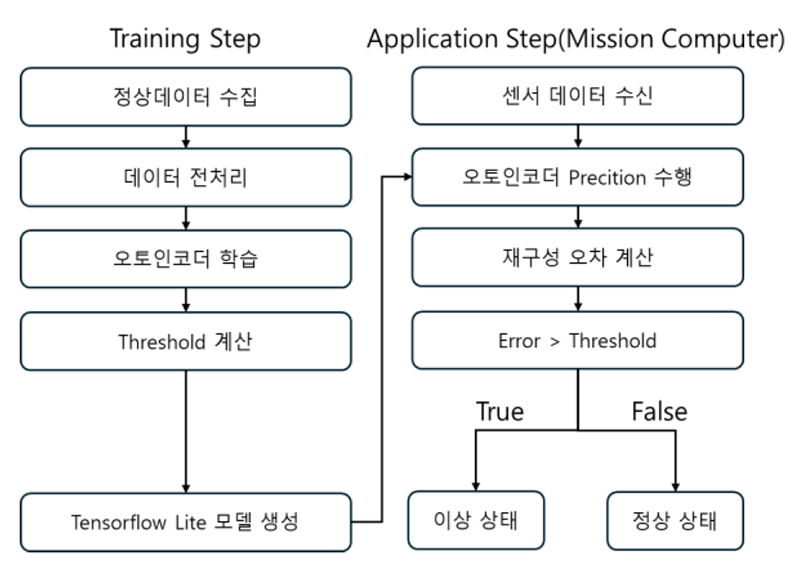
Autoencoder base thrust anomaly detection flowchart.
먼저 정상 비행데이터를 바탕으로 오토인코더 모델을 학습시킨다. 이후 검증을 위한 정상 데이터를 학습된 오토인코더에 입력하여 복원 오차를 계산하고, 이를 기반으로 추력 이상탐지를 위한 임계값을 결정한다.
3. 오토인코더 모델 설계 및 학습
UAV 추력 계통의 이상 탐지를 위해 대칭형 구조의 완전 연결 계층(fully connected layer)으로 구성된 오토인코더를 설계한다. 인코더와 디코더는 각각 3개의 은닉층(hidden layer)을 가지며, 각 은닉층은 활성화 함수 ReLU를 포함한다. 이때 은닉층의 크기는 15, 14, 13으로 구성되어 압축 및 복원을 수행한다. 모델의 학습을 위해 손실 함수는 평균 제곱 오차를 적용하였으며, 최적화에는 Adam (learning rate = 0.001)을 사용한다. 마지막으로, 학습은 Batch Size 32, Epoch 400, Early stop조건에서 수행되었으며, 입력 데이터는 비행 제어기로부터 전송된 16개의 센서 데이터(모터 PWM, 각속도, 자세각, 제어기 명령)가 앞 절에서 기술한 바와 같이 정규화되어 네트워크에 입력된다.
그림 12는 오토인코더 모델의 학습 과정에서 훈련 손실(Train Loss)과 검증 손실(Validation Loss)의 변화를 나타낸다. 학습 초기에 손실 값이 급격히 감소한 후 점진적으로 안정화되며, 약 100 epoch 이후부터는 두 손실이 모두 수렴하는 경향을 보인다. 최종적으로 훈련 손실은 9.71×10⁻⁵, 검증 손실은 1.08×10⁻⁴로 제안된 오토인코더는 UAV 추력 계통의 정상 상태 특성을 성공적으로 학습하였음을 확인할 수 있다.
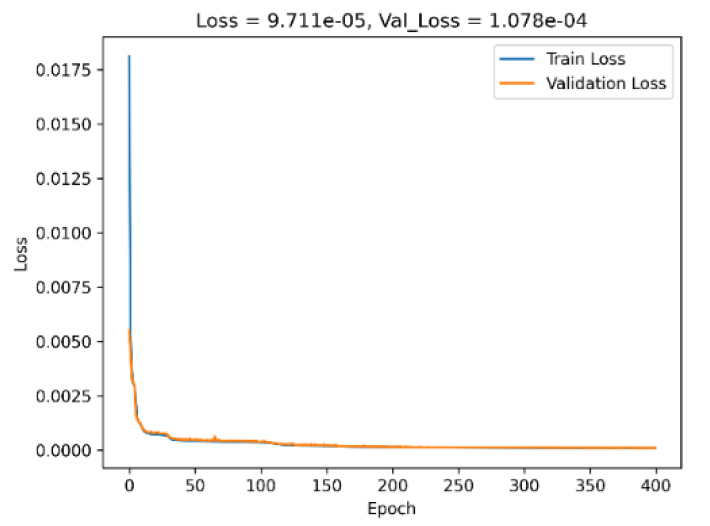
Training and validation loss.
학습이 종료된 후 획득된 모델은 검증 데이터셋을 이용해 복원 오차 분포를 확인하였다. 최종적으로, 학습된 오토인코더 모델, 데이터 정규화를 위한 스케일링 파라미터, 그리고 임계값은 임무컴퓨터에 탑재되어 실시간 추력 이상 탐지에 사용된다.
3. 추력 이상탐지를 위한 임계값 결정
이상 상태의 판단 척도가 되는 임계값은 획득하기 어려운 고장데이터를 활용하지 않고, 정상 비행 데이터만을 활용해 도출하였다. 다음 식 (16)는 임계값 산출 수식을 나타낸다.
| (16) |
𝑥는 전체 검증데이터에 대해 식 (15)을 활용해 계산한 재구성 오차이고, 𝜎는 재구성 오차의 표준편차를 의미한다. 마지막으로 𝑤는 표준편차의 가중치로, 임계값의 민감도를 조절하는 하이퍼파리미터이다. 일반적으로 𝑤값이 클수록 이상탐지에 민감해지고, 작을수록 이상으로 판단되는 범위가 좁아져 더 보수적인 탐지가 이루어진다. 따라서 𝑤의 설정은 탐지 민감도와 오탐률(false alarm) 간의 균형을 결정하는 중요한 요소이며, 본 연구에서는 다양한 비행 조건에서의 검증데이터를 바탕으로 최적의 𝑤값을 실험적으로 도출하였다.
V. 실시간 이상탐지 알고리즘 검증
본 장에서는 구축된 HILS 환경에서 모터 고장을 인위적으로 주입하고, 제안된 오토인코더기반 이상 탐지 알고리즘의 실시간 탐지 성능을 평가한다.
그림 13은 본 연구에서 설정한 비행 시나리오를 나타낸다. 비행체는 위치 제어(Position) 모드에서 첫 번째 경로점(WP #1)로부터 두 번째 경로점(WP #2)까지 약 3 m/s의 속도로 전진 비행한 후, 목표 지점에서 일정 시간 제자리 비행을 수행하였다. 이후 제자리 비행 상태에서 1번 모터 완전 고장을 인위적으로 주입하여 고장 상황을 발생시켰다. 이를 통해 고장 발생 시 비행체의 자세 안정성 변화와 제안된 이상 탐지 알고리즘의 실시간 탐지 성능을 검증하였다.
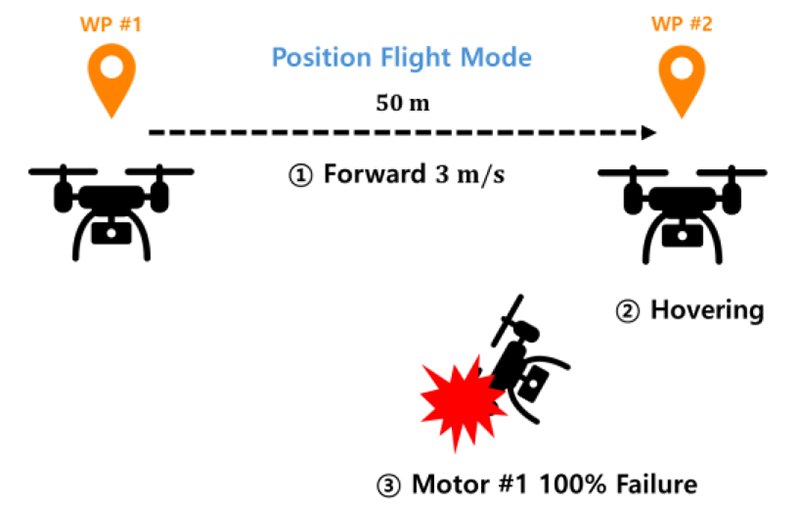
Flight Scenario.
그림 14는 전체 비행 시나리오에 대한 비행 데이터를 나타낸다. 그래프는 Roll, Pitch축의 자세각 및 각도명령, Roll, Pitch, Yaw축의 각속도(𝑝, 𝑞, 𝑟) 응답과 각속도 명령, 각 모터(M1~M6)의 PWM 명령값 변화를 포함한다. 비행체는 약 270초 시점까지 정상적인 전진 비행 및 제자리비행을 수행하였으며, 이후 1번 모터에 완전 고장을 인위적으로 주입하였다.
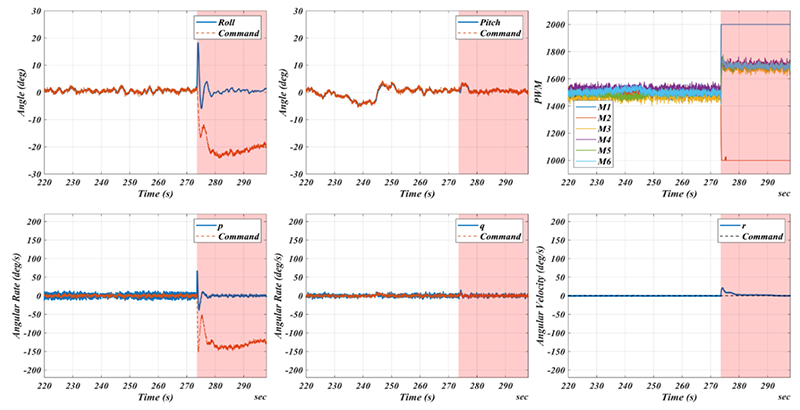
Flight data for the entire flight scenario (Motor failure section: Red shaded area).
고장 주입 직후 Roll 축에서 과도한 자세 변동이 발생하였으며, 이에 대응하여 PID 제어기가 보상 동작을 수행함에 따라 각 모터의 PWM 출력이 빠르게 재분배되는 현상이 확인되었다. 특히, 고장 정보를 인지하지 못한 제어기에 의해 1번 모터(M1)의 PWM 출력은 최대값으로 상승하였고, 대칭 위치에 있는 2번 모터(M2)의 PWM 출력은 최소값으로 감소하였다. 나머지 모터들은 고도를 유지하기 위해 전체적으로 정상 대비 PWM 출력이 증가했다. Pitch 및 Yaw 축에서는 Roll 축에 비해 상대적으로 안정적인 응답이 유지되었다.
그림 15는 앞서 설명한 비행 시나리오에서 오토인코더 기반 실시간 이상탐지 결과의 혼동행렬(confusion matrix)을 나타낸다. 그림 15에서 확인할 수 있듯이, 제안한 오토인코더 모델은 F1 Score = 0.999로 높은 이상탐지 성능을 보였다.
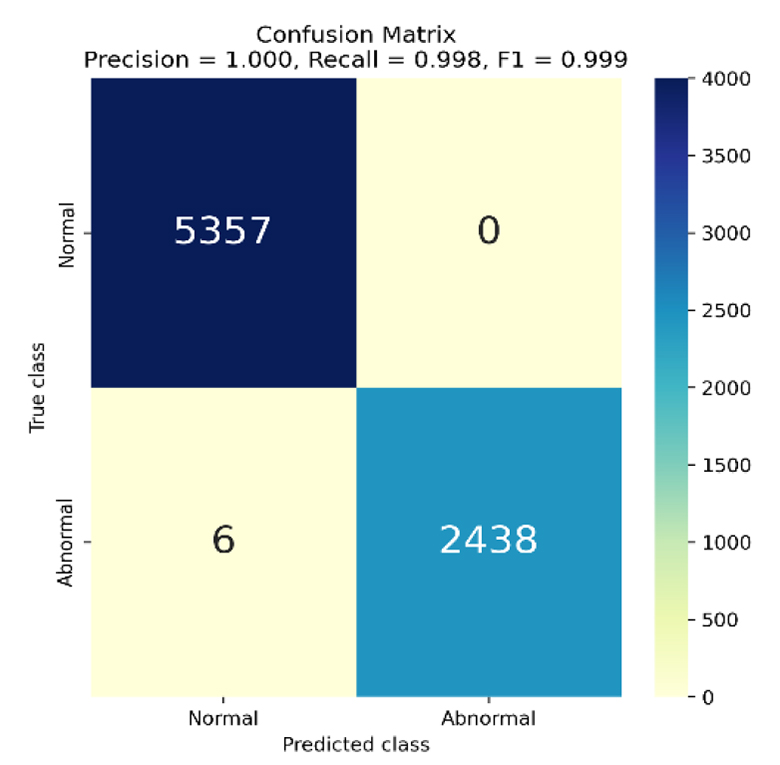
Confusion matrix of thrust anomaly detection result.
그림 16(a)는 1번 모터에 완전 고장을 인위적으로 주입한 시점을 기준으로 이상 탐지시간을 나타내며, 제안된 알고리즘은 약 0.06 초 이내에 이상을 정확히 탐지하였다.
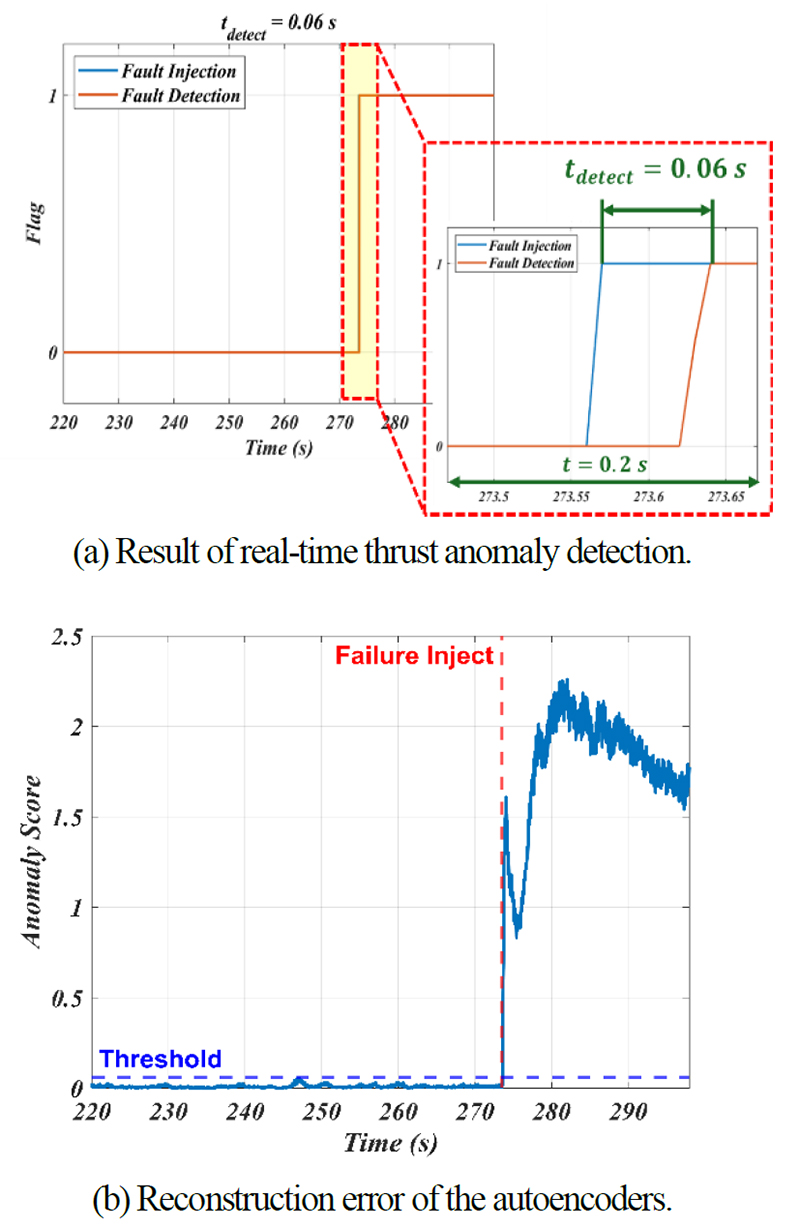
Thrust anomaly detection result and reconstruction error.
그림 16(b)는 오토인코더의 재구성 오차 변화를 보여준다. 고장 주입 이전의 전진 비행 및 제자리 비행 구간에서는 재구성 오차가 설정된 임계값 이하로 유지되어, 오토인코더가 정상 비행 상태를 정확히 복원했음을 확인할 수 있다. 반면, 고장 주입 이후에는 재구성 오차가 급격히 증가하여 임계값을 초과하였으며, 이를 통해 제안된 이상탐지 알고리즘이 추력 이상 발생 시점을 효과적으로 탐지함을 검증하였다.
VI. 결론
본 연구에서는 오토인코더 기반 준지도학습 방식을 활용한 멀티콥터형 UAV의 추력 이상 탐지 알고리즘을 제안하고 이를 HILS 환경에서 실시간으로 검증하였다. 제안된 알고리즘은 기존 비행 제어기에서 획득 가능한 센서 데이터만을 이용하여 이상을 탐지할 수 있도록 설계하였다. 전진 비행 후 제자리 비행 중 1번 모터 완전 고장 시나리오에 대해 검증 결과, 제안된 알고리즘은 모터 고장 주입 후 이상탐지에 0.06초가 소요됐으며, 정상 비행 구간에서는 오탐(false alarm)이 발생하지 않음을 확인하였다. 향후 연구에서는 본 논문에서 제안한 알고리즘을 실제 비행 시험을 통해 온 보드 환경에서의 이상 탐지 성능을 검증하고, 다양한 고장 시나리오와 환경적 변수에 따른 알고리즘의 실시간 반응성과 신뢰성을 추가적으로 평가할 계획이다.
Acknowledgments
본 연구는 과학기술정보통신부의 재원으로 한국연구재단, 무인이동체원천기술개발사업단의 지원을 받아 무인이동체원천기술개발사업(2020M3C1C1A01083162).과 산업통상자원부 및 한국산업기술기획평가원(KEIT) 연구비 지원에 의한 연구임(RS-2024-00445201).
REFERENCES
-
H. Shakhatreh, A. H. Sawalmeh, A. Al-Fuqaha, Z. Dou, E. Almaita, I. Khalil, N. S. Othman, A. Khreishah, and M. Guizani, “Unmanned aerial vehicles (UAVs): A survey on civil applications and key research challenges,” IEEE Access, vol. 7, pp. 48572-48634, 2019.
[https://doi.org/10.1109/ACCESS.2019.2909530]

-
Y. Kim, T. Kim, S. Kim, Y. Kim, and I. Hwang, “Influence analysis of actual fault cases in unmanned vehicle industry and study on fault tolerant technology,” Journal of the Korean Society for Aeronautical & Space Sciences, vol. 50, no. 9, pp. 627-638, 2022.
[https://doi.org/10.5139/JKSAS.2022.50.9.627]
- E. U. A. S. Agency, “Condition for small-category VTOL aircraft,” ed: European Union Aviation Safety Agency Cologne, Germany, 2019.
-
A. A. Amin and K. M. Hasan, “A review of fault tolerant control systems: advancements and applications,” Measurement, vol. 143, pp. 58-68, 2019.
[https://doi.org/10.1016/j.measurement.2019.04.083]
-
A.-R. Merheb, H. Noura, and F. Bateman, “Passive fault tolerant control of quadrotor uav using regular and cascaded sliding mode control,” 2013 Conference on Control and Fault-tolerant Systems (SysTol), IEEE, pp. 330-335, 2013.
[https://doi.org/10.1109/SysTol.2013.6693910]
-
T. Kim, Y. Kim, S. Lee, and S. Kim, “Trends and developments of PHM technology for unmanned aerial vehicles,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 3, pp. 21-30, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.9003]
-
D. Asadi, “Actuator Fault detection, identification, and control of a multirotor air vehicle using residual generation and parameter estimation approaches,” International Journal of Aeronautical and Space Sciences, vol. 25, no. 1, pp. 176-189, 2024.
[https://doi.org/10.1007/s42405-023-00633-0]
-
Z. Adaika, L. A. Al-Haddad, W. Giernacki, A. A. Jaber, M. Boumehraz, M. N. Hamzah, and M. A. Flayyih, “Fault detection and diagnosis methodologies for unmanned aerial vehicles: State-of-the-art,” Journal of Intelligent & Robotic Systems, vol. 111, no. 2, 2025.
[https://doi.org/10.1007/s10846-025-02267-8]
-
S. H. Jeong, E. G. Park, J. Y. Cho, and J. H. Kim, “Development of automatic hard landing detection model using autoencoder,” International Journal of Aeronautical and Space Sciences, vol. 24, no. 3, pp. 778-791, 2023.
[https://doi.org/10.1007/s42405-023-00608-1]
- R. Chalapathy and S. Chawla, “Deep learning for anomaly detection: A survey,” arXiv preprint arXiv:1901.03407, , 2019.
- R. C. Nelson, Flight Stability and Automatic Control. WCB/McGraw Hill New York, 1998.
-
T. Kim and S. Kim, “Actuator fault diagnosis and counterplan using extended Kalman filter considering symmetry of hexacopter UAV,” (in English), Journal of Institute of Control, Robotics and Systems (in Korean), vol. 27, no. 7, pp. 473-481, 2021.
[https://doi.org/10.5302/J.ICROS.2021.21.0037]
- C. Kirlin, “An introduction to hardware in the loop (HIL) simulation and its applications," International Journal of Advances in Engineering, vol. 2, no. 1, 2016.
-
J. Byun, G.-B. Hur, K. Lee, and J. Suk, “A study on UAV flight control system HILS test environment,” Journal of the Korean Society for Aeronautical & Space Sciences, vol. 44, no. 4, pp. 316-323, 2016.
[https://doi.org/10.5139/JKSAS.2016.44.4.316]
-
J. Kim, M. Song, and D. Lee, “Hardware-in-the loop simulation for testing of condition monitoring and fault diagnosis algorithms for a scrubber fan system,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 1, pp. 1-7, 2024.
[https://doi.org/10.5302/J.ICROS.2024.23.0142]
-
K. Berahmand, F. Daneshfar, E. S. Salehi, Y. Li, and Y. Xu, “Autoencoders and their applications in machine learning: a survey,” Artificial Intelligence Review, vol. 57, no. 2, 2024.
[https://doi.org/10.1007/s10462-023-10662-6]
- B. Park, T. Kim, S. Kim, and J. Suk, “Comparative analysis of anomaly detection models for multicopter based on semisupervised learning using autoencoder,” Proc. of KSAS Spring Conference, pp. 154-155, 2023.
2024년 충남대 항공우주공학과(공학사). 2024년~현재 충남대 항공우주공학과 석사과정 재학중. 관심 분야는 무인항공기 데이터기반 고장진단, 고장허용제어, 딥러닝.
2022년 충북대 기계공학과(공학사). 2024년 충북대 기계공학과(공학석사). 2025년~현재 충남대 항공우주공학과 박사과정 재학중, 관심분야는 학습기반 고장진단 및 고장허용제어.
2017년 충남대 항공우주공학과(공학사). 2024년 충남대 항공우주공학과(공학박사), 2024~2025년 충남대 박사후연구원/계약교수, 2025년~현재 ㈜언레이블 연구소장 재직중, 관심분야는 고장진단 및 고장허용제어.
2022년 충남대 항공우주공학과(공학사) 2024년 충남대 항공우주공학과(공학석사). 2024년~현재 대한항공 재직중. 관심 분야는 무인항공기 데이터기반 고장진단, 고장허용제어, 딥러닝.
2024년 한서대 항공소프트웨어공학과(공학사), 2024년~현재 충남대 항공우주공학과 석사과정 재학 중. 관심분야는 데이터기반 이상탐지 및 고장진단, 딥러닝, 컴퓨터 비전.
2002년 서울대 기계항공공학부(공학사), 2008년 서울대 기계항공공학부(공학박사), 2008~12년 영국 Cranfield University 연구원/조교수, 2012년~현재 충남대 항공우주공학과 교수. 관심분야는 소형비행체, 비선형/지능제어, 의사결정.
1992년 서울대 항공우주공학과(공학사), 1998년 서울대 항공우주공학과(공학박사) 2001년~현재 충남대 항공우주공학과 교수. 관심분야는 무인항공기 비행제어 및 응용.