
동역학 기반 신경 상미분 방정식을 활용한 유도탄 압력 중심 오차 추정 기법

Copyright© ICROS 2026
Abstract
The control performance of aerospace systems such as missiles highly depends on the accuracy of aerodynamic models. In particular, uncertainties in the center-of-pressure (CP) can significantly degrade stability due to their direct influence on aerodynamic moments. Conventional statistical or data-driven models often show limited interpolation capabilities and lack physical consistency. Therefore, this study proposes a dynamics-embedded neural ordinary differential equation framework to estimate nonlinear CP errors. The method models only the uncertain CP error with a neural network while explicitly embedding it within rigid-body dynamics. An integral-form loss function is introduced to capture the temporal characteristics of flight data and, enhance noise robustness and data efficiency. Validation using high-fidelity, six degrees-of-freedom simulation data demonstrates that the proposed model accurately identifies nonlinear CP errors and generalizes well to unseen flight conditions. Moreover, it produces smooth and physically consistent interpolation in data-sparse regions, indicating that the model learns intrinsic physical relationships rather than memorizing trajectories. This work presents a dynamics-embedded learning framework that combines analytical dynamics with neural modeling, providing a reliable and interpretable approach for aerodynamic uncertainty estimation in complex aerospace systems.
Keywords:
center of pressure estimation, neural ode, system identification, artificial intelligenceI. 서론
항공우주 시스템은 제어 알고리즘 설계 과정에서 공력 모델에 대한 정보를 요구한다. 선형 제어기는 트림 조건 계산 및 선형 모델 획득을 위해[1,2], 궤환 선형화(feedback linearization) 기법과 같은 비선형 제어기는 공력에 의한 영향을 상쇄하기 위해[3-6] 제어기 이득을 계산하는 과정에서 공력 모델에 대한 정보를 활용한다.
특히, 유도탄의 제어 알고리즘의 안정성은 해당 유도탄의 공력 안정성에 의해 크게 영향을 받는다. 그러나, 유도탄의 경우 상대적으로 넓은 비행 영역에서 안정한 제어 성능을 보장해야 하기 때문에 높은 비선형성을 가지는 공력 모델을 구축하는 작업이 필수적으로 요구된다. 그러나 사전에 구축된 공력 모델에는 불확실성이 존재하므로, 제어 알고리즘 설계 시에는 일반적으로 안정성 여유(stability margin)를 설정하여 모델 오차에 대한 제어 시스템의 강건성을 확보한다. 하지만, 공력 모델에 대한 불확실성이 높아 안정성 여유를 높게 설정하면, 전체적인 비행 성능 감소로 이어지게 된다. 결과적으로 높은 정확도의 공력 모델을 파악하는 것이 비행체의 안정성과 성능을 결정짓는 중요한 요소로 작용한다.
전산유체역학(computational fluid dynamics)을 활용한 시뮬레이션과 풍동 실험을 통해 비행 시험 없이 신뢰성 있는 공력 모델을 획득하는 것이 가능하다[7]. 그러나, 이와 같은 방식들은 공력 힘 계수와 제어면의 효과도는 비교적 높은 정확도로 예측이 가능하지만, 공력으로 인해 발생하는 모멘트는 압력 중심의 미세한 변화나 유동 박리 현상에 대해 민감하다는 특징이 있어, 공력 모멘트 계수를 정밀하게 예측하는 것에는 한계가 존재한다[8,9]. 이러한 한계로 인해 제어기를 구성하는 과정에서 공력 모멘트로 인한 영향에 대해 높은 불확실성이 존재한다고 가정을 하고 설계를 진행한다.
이와 같은 불확실 요소를 보완하고자 소수의 비행 시험을 통해 사전에 구축한 공력 모델을 보정하는 형태의 알고리즘이 연구되었다. 과거에는 비행 시험 데이터를 이용한 공력 모델 식별을 위해 주로 통계적 방법이 사용되었다. 대표적으로 회기분석(regression analysis)[10], 최소제곱법(least squares method)[11], 그리고 측정 잡음 처리에 효과적인 무향 칼만 필터(unscented Kalman filter, UKF)[12]와 같은 필터 기반 방법들이 활용되었다. 이 중에서도 최대우도추정법(maximum likelihood estimation)[13]과 출력오차법(output error method)[14]은 높은 정확도로 인해 현재까지도 표준적인 방법론으로 활용된다. 하지만 이러한 방식은 비행 데이터가 통과하는 비행 영역에 대해서는 높은 정확도로 추정이 가능하지만, 데이터가 없는 구간에 대한 보간 성능이 부족하다는 단점이 존재한다.
최근에는 향상된 데이터 처리 능력을 활용하는 인공신경망 기반의 공력 모델 식별 연구도 진행되고 있다[15]. 특히, 장단기 메모리(long short-term memory, LSTM)와 같은 순환 신경망 모델(recurrent neural network, RNN)들은 비행 데이터로부터 시계열 특성을 학습하여 동적 현상을 효과적으로 모델링하는 능력을 보여주었다[16,17]. 그러나 이와 같은 데이터 기반 기법은 방대한 학습 데이터를 요구하며, 데이터 중심적 학습 구조에 크게 의존한다. 따라서 학습된 모델이 실제 동역학적 거동을 충분히 반영하지 못하거나 물리적 해석 가능성이 저하되는 문제가 발생할 수 있다. 데이터에만 의존하는 기법의 한계를 보완하고자 최근에는 동역학 모델과 같은 물리적 제약 조건을 학습 손실 함수에 반영하는 물리 정보 기반 신경망(physics informed neural network)에 관한 연구도 진행되고 있다[18,19]. 하지만, 이 역시 사전에 정의된 모델 구조에 의해 큰 영향을 받기 때문에 비행 데이터에 내재된 정보를 충분히 활용하지 못하고, 불확실성의 경향성을 미리 알 수 있어야 한다는 한계점이 존재한다.
본 연구에서는 이러한 기존 연구의 한계점들을 극복하고자, 인공신경망을 활용해 공력 모델 오차를 학습하는 방법론을 제안한다. 이때, 주요한 불확실성을 가지며 모델 안정성 확보에 결정적인 역할을 하는 압력 중심(center of pressure) 오차 정보를 추정한다. 비행 데이터의 압력 중심 오차 정보와 유도탄 동역학 기반 지식을 활용하기 위해, 신경 상미분 방정식(neural ordinary differential equation, Neural ODE) 구조를 채택하였다[20]. 신경 상미분 방정식은 신경망으로 근사 된 동역학 모델을 특정 구간에 대해 적분하고, 적분 결과와 실제 데이터 간의 오차를 활용해 학습하는 기법이다. 이때, 제안하는 알고리즘은 알려진 동역학 정보와 비행 데이터에 포함된 압력 중심 오차에 대한 정보를 최대한 활용하고자, 동역학 전체를 신경망으로 근사하는 것이 아닌, 동역학의 구성요소 중 하나인 압력 중심 오차만을 신경망으로 근사한다. 추정된 압력 중심 오차는, 그림 1에 도시된 유도탄의 GNC (Guiance-Navigation-Control) 구조 내에서, 제어기에 사용되는 사전 공력 모델을 보정하는 절차에 활용된다. 이를 통해 전체 GNC 구조의 모델 정합성과 제어 성능을 향상시키는 역할을 수행한다.
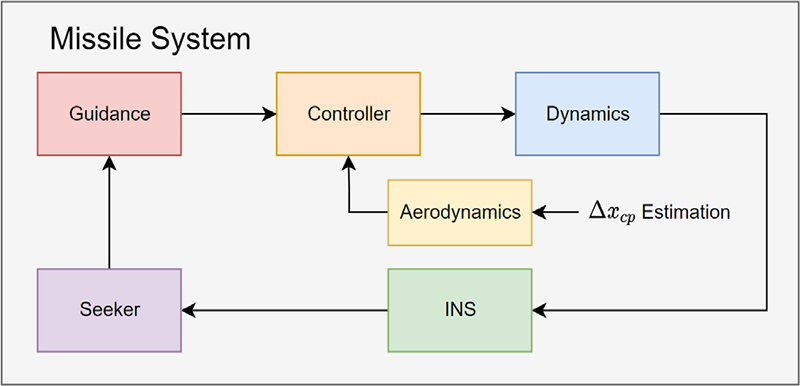
Block diagram of missile GNC architecture with the proposed center of pressure error estimation algorithm.
제안하는 알고리즘의 효용성을 검증하기 위하여, 유도탄의 고충실도 6-자유도 시뮬레이션 환경을 구축하여 실험을 진행하였다. 시뮬레이션 데이터를 바탕으로 추정한 결과 임의로 구성한 압력 중심 오차 모델을 성공적으로 추정할 수 있음을 확인하였다.
본 연구의 핵심 기여는 다음과 같다. 첫째, 비정형 모델인 인공신경망을 활용하여 사전 모델 구조에 제약받지 않고 비선형성을 가지는 압력 중심 오차를 식별한다. 둘째, 학습 과정에 신경 상미분 방정식을 적용하여 비행 데이터의 동적 시계열 특성을 명시적으로 반영하여, 단순 잔차(residual) 기반의 학습 대비 데이터 활용도를 극대화하고 물리적 타당성을 확보한다.
본 논문의 구성은 다음과 같다. 2장에서는 유도탄 6-자유도 동역학 및 공력 모델에 대해 정의하고, 3장에서는 제안하는 동역학 기반 신경 상미분 방정식 알고리즘에 관해 기술한다. 4장에서는 시뮬레이션 결과를 통해 제안하는 기법의 압력 중심 오차 추정 성능을 검증 및 평가한다. 5장에서는 본 연구의 결론에 대해 기술한다.
II. 유도탄 동역학 및 공력 모델
1. 유도탄 6-자유도 동역학
본 연구에서는 유도탄을 강체(rigid body)로 가정하고, 병진운동과 회전운동을 모두 고려한다. 유도탄은 후미에 장착된 공력 제어 핀을 통해 자세 제어를 수행하며, 유도탄의 운동 방정식은 아래와 같이 정의할 수 있다.
| (1) |
| (2) |
| (3) |
| (4) |
| (5) |
| (6) |
이때, vB = [u,v,w]T와 ωB = [p,q,r]T은 유도탄의 동체 좌표계에서 정의된 속도와 각속도 벡터를 의미한다. 또한, g는 중력 가속도, IB = diag(Ixx,Iyy,Izz)와 m은 동체 좌표계에서 정의된 유도탄의 관성 모멘트와 질량, ϕ, θ, ψ는 각기 동체의 롤, 피치, 요 오일러 각(euler angle)을 의미한다. 동체 좌표계에서 정의된 변수는 아래첨자 B로 표현되며, 그림 2과 같은 기하 관계를 통해 정의된다.
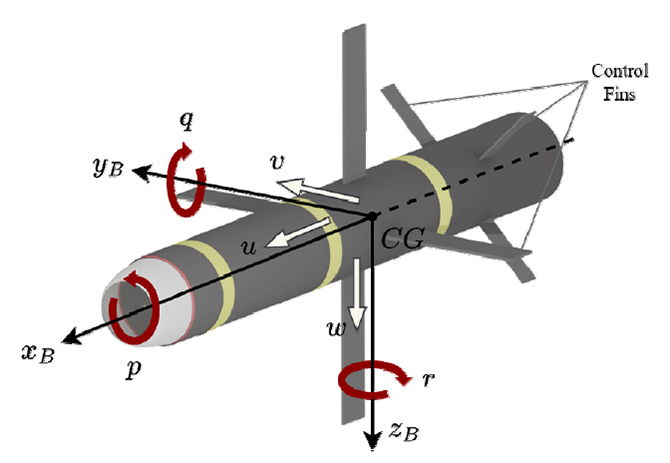
Definition of the body-fixed coordinate system.
본 연구에서는 유도탄의 초기 추진 단계가 종료된 후 추력 없이 활공하는 종말 유도 단계를 가정한다. 이에 따라 유도탄에 작용하는 힘(∑FB)과 모멘트(∑MB)는 공력에 의해서만 결정되며 다음과 같이 나타낼 수 있다.
| (7) |
| (8) |
이때, CX, CY, CZ는 각각 x, y, z 축 방향에 작용하는 힘을 나타내는 무차원 공력 계수이며, CL, CM, CN은 축에 작용하는 모멘트를 나타내는 무차원 공력 계수이다. 또한, Q는 동압으로 Q = 0.5ρ V2로 정의되며, ρ와 V는 각각 공기 밀도와 유도탄의 속력이다. S와 D는 각각 동체 단면적과 동체 직경을 나타낸다.
2. 공력 모델
유도탄의 동적 거동을 정확히 모사하기 위해, 본 연구에서는 다음과 같은 형태의 공력 모델을 적용한다[21].
| (9) |
| (10) |
| (11) |
| (12) |
| (13) |
| (14) |
여기서 M은 마하수를 나타내며, αT, ϕT는 각각 총받음각과 공력 롤 각을 의미하며 다음과 같이 정의된다.
| (15) |
| (16) |
δR, δP, δY, δeff는 롤, 피치, 요 운동에 작용하는 공력 핀의 변위 각을 의미하며, 다음과 같이 유도탄에 부착된 4개의 공력 핀 변위 각(δ1, δ2, δ3, δ4)의 선형 결합으로 정의된다.
| (17) |
| (18) |
| (19) |
| (20) |
본 연구에서 사용하는 공력 계수 모델은 단일 통합 모델이 아닌, 물리적 의미를 가지는 여러 항이 결합 된 형태로 구성된다. 각 공력 계수는 동체 형상에 따른 기본 공력(CX0, CL0 ⋯), 각속도에 의한 동적 댐핑 (CLp, CNr, CMq), 공력 핀 변위에 따른 영향 (CYδY, CMδP ⋯), 무게중심과 모멘트 기준점의 거리 차이로 인한 추가적인 모멘트 항으로 구성된다.
III. 압력 중심 오차 추정 기법
1. 신경 상미분 방정식
신경 상미분 방정식은 시스템의 동역학, 즉 상태의 시간적 변화율을 인공신경망으로 매개변수화 하여 연속적인 시간의 동역학을 학습하는 기법이다. 일반적인 지도 학습 모델이 신경망의 출력과 실제 데이터를 직접 비교하는 것과 달리, 신경 상미분 방정식은 신경망이 출력한 상태의 변화율을 특정 시간 구간 [t0, t1]에 대해 수치 적분하여 예측한 미래 상태 를 비교하여 학습을 진행한다. 예측 과정은 다음과 같은 식으로 표현된다.
| (21) |
여기서 fNN은 신경망으로 근사한 시스템의 미분 방정식을 의미하며, Θ는 해당 신경망을 구성하는 네트워크 파라미터를 의미한다. z(t)는 신경망의 입력으로 들어가는 적분 시점의 상태 변수이다. 학습에 사용되는 손실 함수는 식 (21)로부터 구한 예측값과 실제 데이터 z(t1)을 이용해 다음과 같이 정의된다.
| (22) |
식 (22)로 정의된 손실을 신경망 파라미터에 대해 미분하여 역전파(backpropagation)를 통해 가중치를 갱신한다. 신경 상미분 방정식은 순환 신경망과 같은 이산 시간 모델과 달리, 연속적인 동역학을 직접 모델링하여 불규칙하게 샘플링 된 시계열 데이터에 대해 강건하며, 파라미터 효율성이 높다는 강점을 갖는다. 다만, 식 (22)와 같은 적분 손실 함수를 사용하여 그래디언트(gradient)를 계산하기 위해서는 순전파(forward propagation)에서 계산된 모든 중간 상태 값을 저장해야 하는 문제가 발생한다. 이는 상당한 메모리 사용량을 유발하여, 긴 시계열 데이터 학습에 제약이 발생한다.
이 한계를 극복하기 위해 신경 상미분 방정식은 수반 민감도 분석(adjoint sensitivity method)을 도입한다. 이 기법에서 수반 변수(adjoint variable)는 최종 손실에 대한 특정 시간 특정 시간 t의 상태 z(t)의 민감도를 나타내며, 다음과 같이 정의된다.
| (23) |
이 수반 상태 동역학은 다음과 같은 상미분 방정식으로 표현된다.
| (24) |
식 (24)를 최종 시간 t1에서 초기 시간 t0까지 역방향으로 적분함으로써, 중간 상태 값들을 저장하지 않고 손실 함수의 그래디언트를 계산할 수 있다. 이 방식은 순전파 과정에서 계산 결과를 모두 저장하지 않고, 역방향 적분 과정에서 필요한 상태를 즉시 계산하여 메모리 사용량을 O(L)에서 O(1)까지 줄일 수 있다. 이를 통해 매우 길고 복잡한 시계열 동역학의 학습이 가능해진다.
2. 동역학 기반 신경 상미분 방정식
신경 상미분 방정식은 미분 방정식으로 표현되는 시스템 동역학 전체를 단일 신경망으로 근사하는 기법이다. 그러나 강체 동역학과 같이 시스템의 일부 물리 법칙이 이미 알려진 경우, 전체 동역학을 단일 신경망으로 근사하는 것은 모델에 불필요한 자유도를 부여하며 학습의 효율성을 저하시킬 수 있다. 결과적으로 식별 대상인 미지의 동역학 성분 학습에 사용되어야 할 데이터 정보와 연산 자원이 이미 알려진 물리 관계를 재학습하는 과정에 소모될 수 있다. 이는 학습의 수렴성을 저해하거나 비물리적인 해를 도출할 위험성을 내포한다.
따라서 본 연구에서는 이러한 한계를 극복하고자, 알려진 물리 모델과 신경망을 결합한 동역학 기반 신경 상미분 방정식 기법을 제안한다. 제안하는 기법은 시스템의 알려진 동역학을 기저 모델로 활용하고, 신경망은 모델링 오차나 미지의 물리 현상을 보정하는 역할에만 집중하도록 구조화된다. 이와 같은 접근법은 직접 관측이 어려운 시스템의 내재적 파라미터 η를 추정하는 문제에 효과적으로 적용될 수 있다.
미지의 파라미터 η를 입력으로 포함하는 알려진 동역학 모델 fdyn을 활용해, 가속도와 같이 측정 가능한 변수 ẋ으로 나타낼 수 있다. 이를 수식으로 표현하면 다음과 같다.
| (25) |
물리 지식을 동역학 모델의 구조에 명시적으로 통합함으로써, 신경망이 불필요한 관계를 재학습하는 과정을 방지하여 데이터 효율성을 제고하고 학습된 동역학의 물리적 타당성을 확보할 수 있다.
이때, 미지의 파라미터 η는 상태 변수 z(t)를 입력으로 받는 신경망 fNN(z(t);Θ)으로 근사된다. 이 신경망을 알려진 동역학 모델 fdyn에 대입하면, 측정 가능한 변수 ẋ의 예측값인 ẋNN을 식 (26)과 같이 얻을 수 있다.
| (26) |
그러나 가속도와 같은 미분 상태량은 측정 센서의 특성상 높은 수준의 잡음이 포함되는 경우가 있다. 잡음이 포함된 데이터를 손실 함수의 최적화에 직접 사용할 경우 학습의 불안정성이 발생할 수 있다. 따라서, 본 연구에서는 이와 같은 학습의 불안정성을 보완하고자 적분 형태의 손실 함수를 도입한다. 식 (26)의 예측값 ẋNN을 특정 시간 구간에 대해 적분하여 상대적으로 잡음의 영향이 적은 상태량 xNN을 예측하고, 이를 실제 측정값 x와 비교하여 손실 함수를 구성한다.
| (27) |
| (28) |
본 연구에서는 다수의 비행 시계열 데이터로부터 학습용 구간을 무작위로 샘플링하여 신경망 학습에 활용한다. 전체 비행 데이터 집합을 {D1, D2, D3 ⋯ DM}으로 정의할 때, 각 비행 데이터 Dm은 시간에 따른 상태 및 관측 데이터의 연속적인 시계열로 구성된다. 학습 시에는 전체 비행 데이터에서 임의의 시간 구간을 N개 선택하며, 각 구간은 적분의 시작 시점 tk,0과 종료 시점 tk,1으로 정의된다. 신경망의 학습은 N개의 구간으로 구성된 미니 배치(mini-batch) 단위로 수행된다. 각 구간에서 모델의 예측 오차를 독립적으로 계산하고, 식 (28)과 같이 이들의 평균값을 최종 손실로 사용하여 가중치를 갱신한다. 또한, 제안된 적분 기반 손실 함수의 그래디언트 계산은 수반 민감도 분석을 활용하여 메모리 효율적으로 수행된다.
3. 압력 중심 오차 추정
3장 2절에서 제시한 동역학 기반 프레임워크를 적용하여, 본 절에서는 유도탄 공력 모델의 핵심 불확실성 요소인 압력 중심 오차를 추정하는 기법을 구체적으로 기술한다. 제안하는 접근법은 관측이 직접 계측되지 않는 압력 중심 오차를 신경망으로 모델링하고, 이를 강체 동역학 모델에 통합하는 것을 핵심으로 한다.
본 연구에서는 사전에 구축한 공력 모델 중, 힘 공력 계수는 비교적 높은 신뢰도로 측정되었다고 가정한다. 이러한 가정하에, 모멘트 공력 계수의 오차를 유발하는 주요 원인은 압력 중심 예측의 불확실성으로 귀결된다. 따라서, 힘 공력 계수가 정확히 추정된 상태에서 압력 중심에 오차가 존재할 경우, 식 (13), (14)는 다음과 같이 정의된다.
| (29) |
| (30) |
이때, 아래첨자 True, Tab은 각각 실제 공력 모델, 압력 중심 오차가 반영되지 않아 예측 오차를 포함하는 사전 구축 공력 모델을 의미한다. 따라서, 모멘트 계수의 추정 오차를 압력 중심 오차 Δxcp를 추정하는 것으로 보정할 수 있다.
압력 중심 오차는 고정된 상수가 아닌, 비행 상태 변수에 따라 변화하는 비선형 함수로 나타난다. 이에 본 연구에서는 압력 중심 오차 Δxcp를 비행 상태 변수 z(t)를 입력으로 가지는 신경망 fΔxcp(z(t);Θ)으로 근사한다. 이를 반영하여 식 (23), (24)는 다음과 같이 표현된다.
| (31) |
| (32) |
이렇게 추정된 모멘트 계수 CM,NN, CN,NN을 2.1절에서 정의한 동역학 모델에 대입하여 각가속도 예측값 q̇NN, ṙNN을 계산한다.
| (33) |
| (34) |
유도탄 비행 데이터를 통해 측정된 각속도 값과 비교하기 위해, 예측된 각가속도 추정값을 특정 시간 동안 적분하여 각속도 예측값 qNN, rNN을 계산한다.
| (35) |
| (36) |
압력 중심 오차는 동체의 피치 및 요 동역학에 상호 연관되어 영향을 미친다. 따라서, 단일 축의 데이터만을 사용하여 압력 중심 오차를 추정하는 것보다 두 축의 측정 데이터를 동시에 활용하여 추정하는 것이 모델의 정확성과 강건성을 향상시킨다. 이에 따라 최종 손실 함수는 각 축에서 계산된 손실 Lq, Lr의 합으로 정의되며, 다음과 같이 나타낼 수 있다.
| (37) |
| (38) |
| (39) |
신경망 학습은 식 (39)로 정의된 최종 손실 함수 L을 최소화하는 방향으로 진행된다. 이 과정을 통해 압력 중심 오차를 모델링하는 신경망을 최종적으로 추정한다. 본 논문에서 제안하는 전체 압력 중심 오차 추정 프레임워크는 그림 3에 제시하였다.
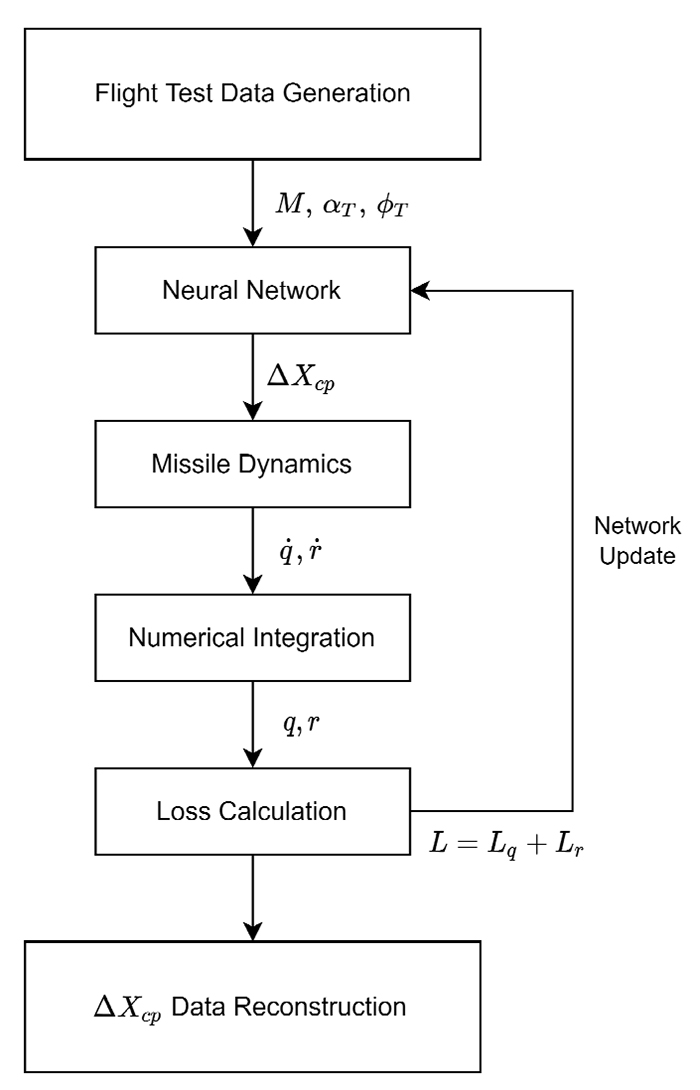
Framework for center of pressure error estimation.
IV. 시뮬레이션 및 분석
1. 시뮬레이션 환경 설정
제안하는 압력 중심 오차 추정 기법의 효용성 검증을 위한 비행 데이터 획득을 위해, 고충실도(high-fidelity)의 시뮬레이션 환경을 구축하였다. 시뮬레이션에 사용된 유도탄 모델은 참고문헌 [22]에 기술된 6-자유도 모델을 사용하였으며, 유도법칙으로는 비례항법유도(proportional navigation guidance, PNG)를 적용하였다. 또한, 자세 제어 알고리즘은 비선형 3 루프 제어기(nonlinear three-loop controller) [3]를 통합하여 실제 비행체 거동에 근접한 동적 응답을 재현하였다.
시뮬레이션에서 참값으로 사용되는 공력 모델은 2.1.2절에서 기술된 구조를 따르며, 이스라엘의 대전차 유도탄 Spike-ER과 유사한 형상 정보를 바탕으로 공력 해석 프로그램 Missile DATCOM [23]을 이용해 공력 데이터를 산출하였다. 생성된 데이터베이스는 마하수 M∈[0.2,0.7], 공력 롤 각 ϕT = [0°,360°], 총받음각 αT = [0°,16°]의 비행 영역에서 정의된다. 실제 시뮬레이션에서는 이산 데이터 포인트 사이의 값을 선형 보간하여 사용하였다.
압력 중심 오차 모델의 검증을 위해, 시뮬레이션 데이터 생성 과정에서 의도적으로 압력 중심 오차 모델을 임의로 모델링하여 유도탄 모델에 반영하였다. 이는 제안된 신경망 모델이 측정 가능한 비행 데이터만으로 압력 중심 오차를 추정하고, 이를 통해 모멘트 공력 계수를 보정할 수 있음을 검증하기 위함이다. 압력 중심 오차는 유도탄의 대칭형 형상을 고려하여, 마하수, 총받음각, 공력 롤 각을 입력 변수로 하는 함수 형태로 다음과 같이 나타낼 수 있다.
| (40) |
압력 중심 오차 모델을 구성하는 함수는 [caliber] 단위로 정의되며, 각 파라미터는 정상적인 비행 범위 내에서 설정하였다. 세부 파라미터 값은 표 1에 제시하였다.

Parameter of center of pressure error model.
구축된 압력 중심 오차 모델을 적용하여, 발사점으로부터 4km 전방에 위치한 지상 고정 표적을 타격하는 교전 시나리오를 구성하였다. 본 시나리오를 통해 식별 및 학습에 활용할 비행 데이터를 생성하였으며, 데이터는 유도탄의 초기 엔진 연소 단계 종료 후 14초의 비행시간 동안 100Hz의 샘플링 주기로 수집되었다. 비행 데이터의 다양성 확보를 위해 유도탄의 초기 발사 각도를 무작위로 지정하여 총 35회의 시뮬레이션 데이터를 생성하였다. 이 중 30개의 비행 데이터를 무작위로 선정하여 학습용으로 사용하였으며, 나머지 5개는 모델의 일반화 성능을 평가하기 위한 검증용 데이터로 활용하였다.
모든 시뮬레이션 및 학습 과정은 Intel Core i7-14700K CPU, 64GB RAM, NVIDIA GeForce RTX 4060 GPU로 구성된 워크스테이션에서 수행되었다. 개발 환경은 Python 프로그래밍 언어를 기반으로 하였으며, 신경망 학습에는 PyTorch 라이브러리[24]를 사용하였다.
2. 신경망 학습 조건
압력 중심 오차를 추정하기 위하여 다층 퍼셉트론 구조의 신경망을 설계하였다. 신경망의 입력 변수는 식 (31)에서 모델링한 압력 중심 모델과 동일하게 마하수, 총받음각, 공력 롤 각으로 구성하였다. 모델은 4개의 은닉층으로 이루어져 있으며, 각 은닉층은 64개의 뉴런을 포함한다. 각 뉴런의 활성화 함수로는 ReLU (Rectified Linear Unit)를 적용하여 비선형성을 확보하였으며, 최종 출력은 단일 스칼라값인 압력 중심 오차로 설정하였다. 또한, 입력 변수 간의 스케일 차이로 발생할 수 있는 학습 불안정성을 완화하고 수렴 속도를 향상시키기 위해, 모든 입력 데이터에 대해 정규화를 수행하였다. 학습에 활용된 신경망의 전체적인 구조는 그림 4에 도식화하였다.
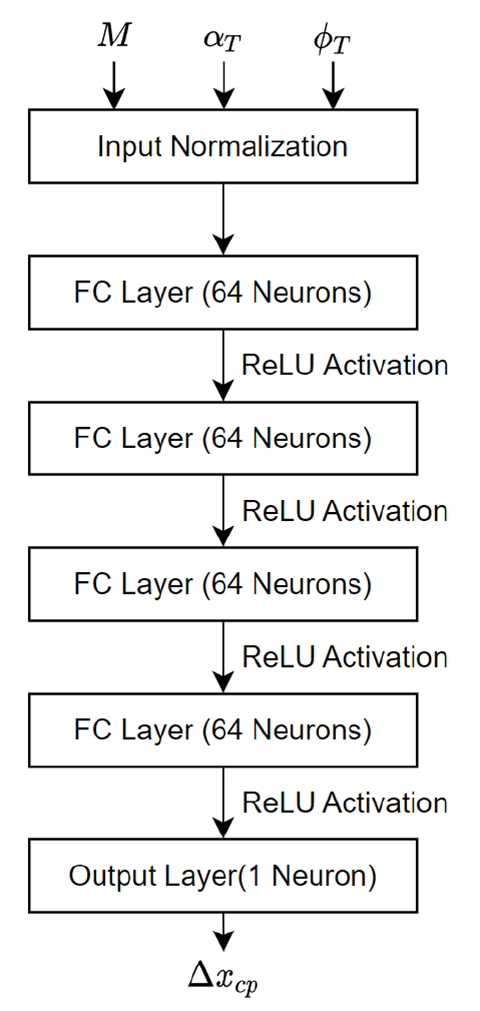
Neural network architecture of the proposed algorithm.
적분 손실 함수를 계산하는 과정에서 신경망의 출력값을 이용하여 비행 데이터와 동일한 샘플링 주기로 수치 적분을 수행하였으며, 적분 계산에는 4차 룽게쿠타(runge-kutta 4th order, RK4) 기법을 적용하였다. 역전파 과정에서는 메모리 효율성을 향상시키기 위해 torchdiffeq 라이브러리[25]를 활용한 수반 민감도 분석을 이용하여 그래디언트를 계산하였다.
전체 비행 데이터에 포함된 동적 정보를 안정적이고 효율적으로 학습하기 위해 커리큘럼 학습 전략을 적용하였다. 학습 초반에는 짧은 시간 구간을 사용하여 모델이 국소적인 동특성과 전체적인 추세를 빠르게 학습하도록 유도하고, 이후 특정 에포크(epoch)마다 학습 구간의 길이를 점진적으로 확장하였다. 이를 통해 최종적으로 긴 시간 구간에서도 높은 예측 정밀도를 확보할 수 있도록 설계하였다.
신경망의 수렴성을 향상시키기 위해 학습률 스케줄러를 도입하였으며, 일정 에포크 동안 손실 함수의 개선이 나타나지 않을 경우 학습률을 감소시켜 안정적인 수렴을 유도하였다. 또한, 경사도 폭주 현상을 방지하기 위해 그래디언트 노름(norm)을 최댓값으로 제한하여 학습 안정성을 확보하였다. 학습에 사용된 하이퍼파라미터는 표 2에서 확인할 수 있다.
Network hyperparameter.
3. 압력 중심 오차 추정 결과
5개의 비행 시계열 데이터를 이용해 학습을 진행한 결과 그림 5에 도시된 바와 같이 손실 함수는 약 500 에포크 내에 안정적으로 수렴하였으며, 최종 손실값은 2.7499 × 10⁻⁶에 도달하였다. 이러한 결과는 제안된 학습 기법이 압력 중심 오차를 안정적으로 추정할 수 있음을 시사한다. 손실 함수의 수렴 과정에서 커리큘럼 학습의 영향으로 주기적인 손실값의 급등 현상이 관찰되었다. 이는 학습이 진행됨에 따라 적분 구간의 길이를 점진적으로 증가시킴으로써, 더 긴 시간 구간에 대한 오차가 일시적으로 반영되었기 때문으로 해석된다. 이후 손실값이 재수렴하는 양상은 커리큘럼 학습으로 인해 발생한 일시적 오차 증가가 학습의 진행과 함께 완화되었음을 보여준다.
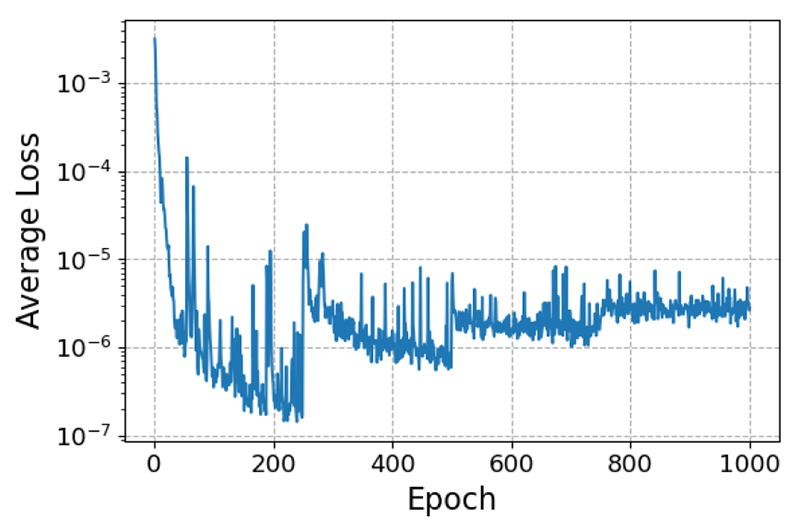
Loss variation over training epochs.
학습 데이터에 대한 학습된 신경망의 압력 중심 오차 추정 성능을 분석한 결과는 그림 6에서 확인할 수 있다. 그림 6 (a)에서 볼 수 있듯, 학습된 신경망은 전체 비행 구간에 걸쳐 압력 중심 오차를 높은 정밀도로 추종하였다. 전체 시계열에 대한 평균 제곱근 오차(RMSE)는 0.0102, 최대 오차는 0.0232로, 제안하는 기법이 비행 데이터로부터 압력 중심 오차를 정밀하게 식별하는 것이 가능함을 보인다. 다만 시계열 데이터의 초기와 최종 부분인 경계 영역에 대해서는 추정 오차가 다소 증가하는 경향이 확인되었다. 이와 같은 현상은 훈련에 사용된 무작위 구간 샘플링 방식의 내재적 한계에 기인한 것으로 분석된다. 시계열 데이터의 중앙 영역에 위치한 샘플들은 무작위로 추출된 배치의 시작, 중간, 끝 등 다양한 부분으로 샘플링 될 확률이 높다. 하지만 시계열 데이터의 양 끝단은 학습 배치의 시작 또는 끝부분으로만 샘플링될 수 있어 포함되는 빈도가 상대적으로 낮다. 이러한 샘플링 빈도의 불균형으로 인해 경계 영역에서 과소적합 현상이 발생한 것으로 분석된다.
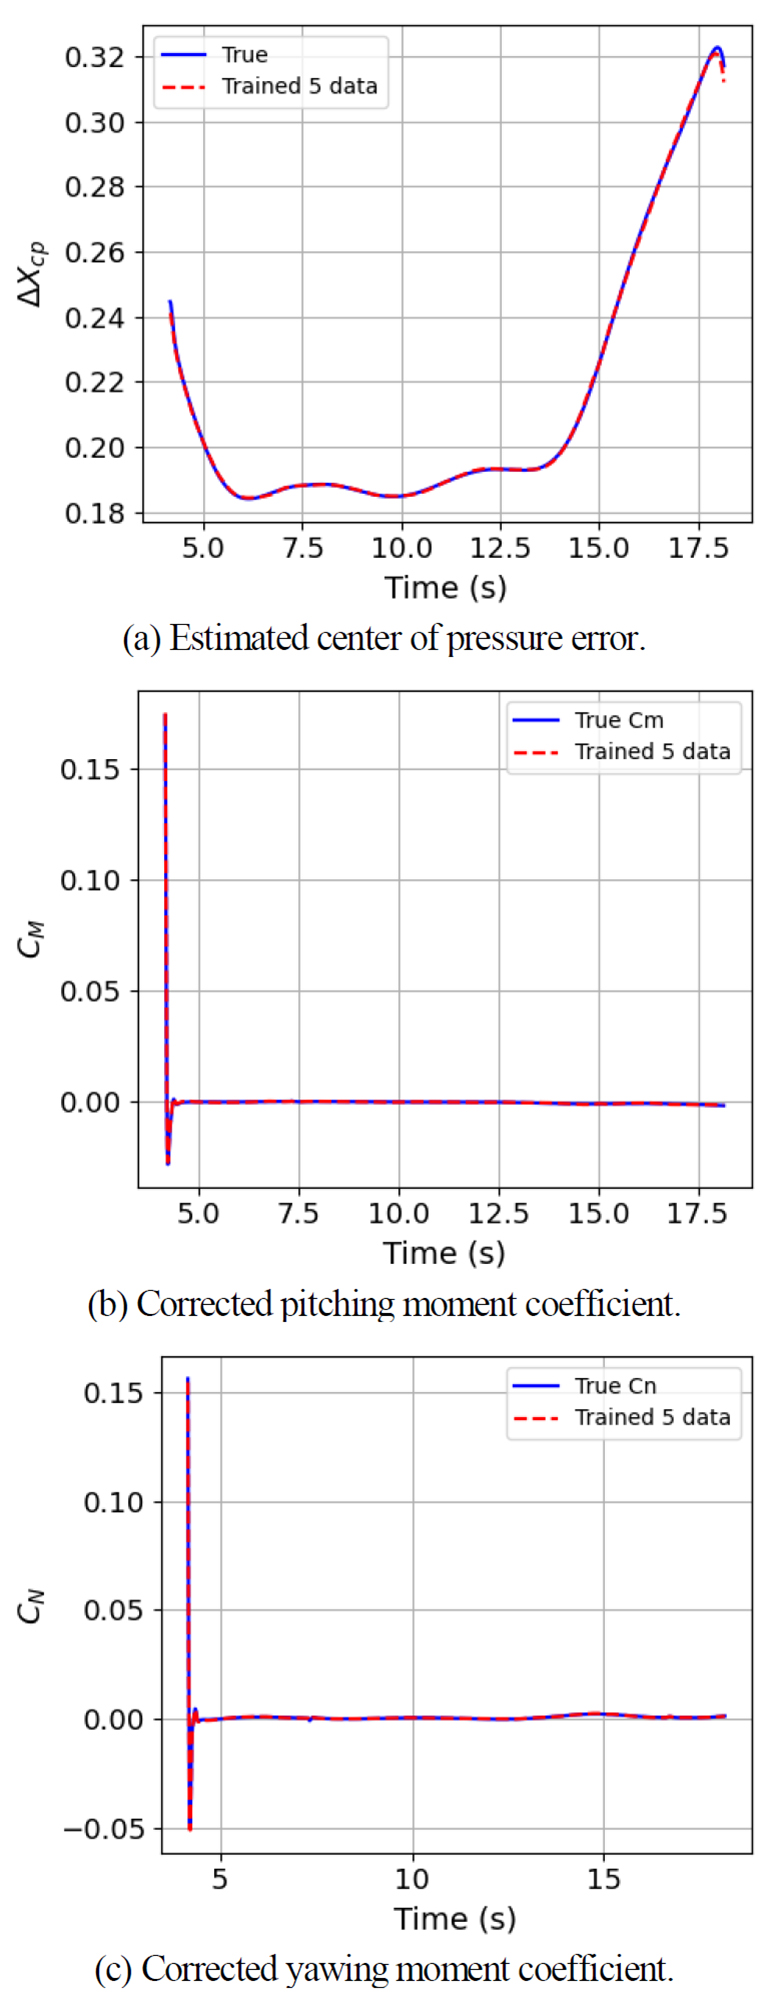
Δxcp and CM, CN estimation result.
제안하는 기법은 학습이 수렴한 이후, 학습 데이터에서 경험한 운용 조건에 대해서는 압력 중심 오차를 안정적으로 추정할 수 있다. 그러나 제안하는 기법의 실질적 효용성을 평가하기 위해서는, 학습에 포함되지 않은 일반적인 비행 궤적에서도 추정 성능이 유지되는지 확인할 필요가 있다. 전체적인 추정 성능은 학습 데이터의 양과 다양성에 직접적으로 영향을 받기 때문에, 본 연구에서는 학습 데이터의 개수를 단계적으로 증가시키며 추정 성능의 변화를 분석하였다. 이를 통해 경험하지 못한 운용 조건에서의 추정 정확도를 검증하고, 제안된 기법이 전반적인 비행 조건에서 성능 개선을 제공할 수 있는지를 검증하고자 한다. 이를 위해 학습에 사용되는 비행 데이터를 1개와 5개부터 30개까지로 5개 단위로 증가시키며 학습을 수행하였다. 데이터양의 변화가 성능에 미치는 영향을 명확히 분석하기 위해, 데이터셋의 수를 제외한 신경망 구조 및 학습률 등 모든 하이퍼파라미터는 동일하게 유지하였다. 각 모델의 일반화 성능은 학습에 사용되지 않은 별도의 비행 데이터 5개로 구성된 검증 데이터셋에 대한 평균 제곱근 오차와 오차 분포의 3-시그마 (3σ) 값을 활용하여 평가하였다.
그림 7에서 확인할 수 있듯이, 소수의 데이터셋을 활용해 학습한 모델은 상대적으로 높은 오차를 보이는 것을 알 수 있다. 그러나, 데이터셋의 수가 10개까지 증가함에 따라 검증 오차가 급격히 감소하며 성능이 개선되었다. 이후 데이터셋의 수가 증가하면서 오차는 점근적으로 수렴하였으며, 20개 이상의 데이터를 사용했을 때부터 매우 낮은 수준의 안정적인 오차를 유지하였다. 이러한 수렴 양상은 그림 8에서도 확인할 수 있다. 학습 데이터가 부족할 경우, 모델은 압력 중심 오차를 정확히 추정하지 못하여 높은 오차를 보였다. 그러나 데이터셋 수가 증가함에 따라 압력 중심 오차 추정의 정확도가 향상되고, 결과적으로 모멘트 공력 계수 보정 성능 또한 크게 개선되었다. 이를 통해 제안된 모델이 특정 비행 궤적에서의 압력 중심 오차만을 추정하는 과적합 없이, 비행 데이터에 내재된 오차 모델의 경향성을 학습하여 효과적인 일반화 성능을 달성하였음을 알 수 있다.
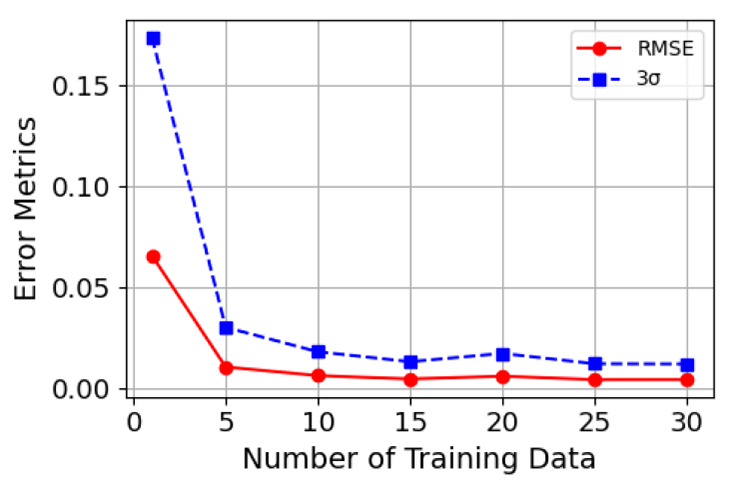
Results of RMSE and 3σ Analysis.
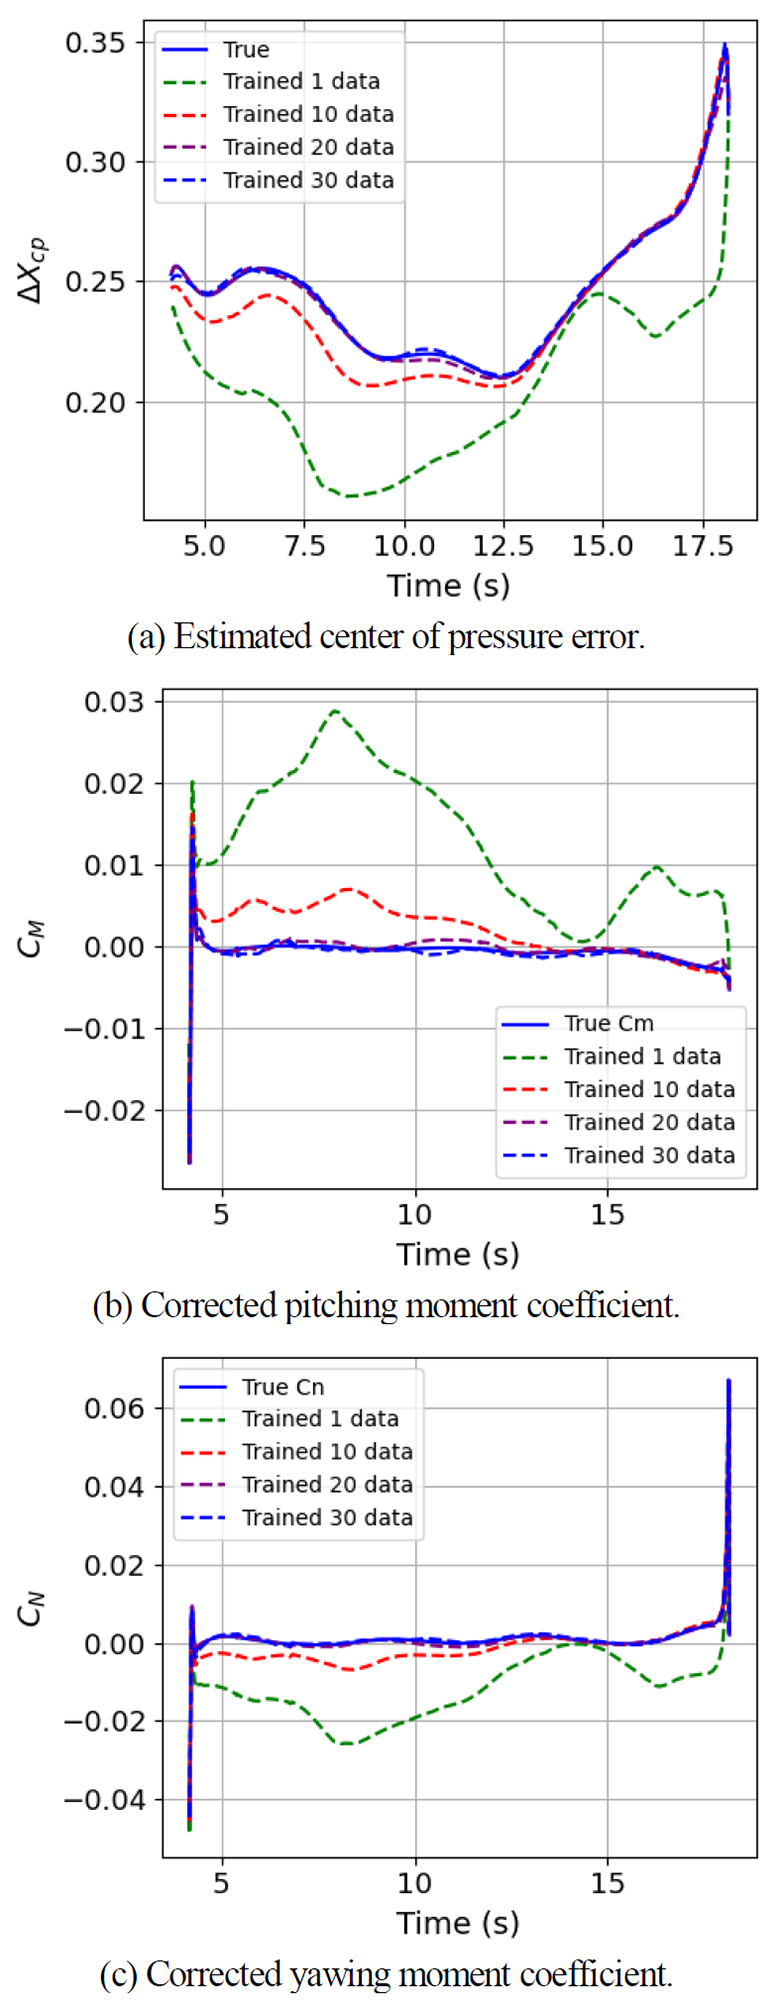
Estimated center of pressure error and corrected aerodynamic coefficients.
이러한 일반화 성능은 그림 9에서 명확히 확인할 수 있다. 그림 9는 학습에 사용된 10개의 비행 데이터와 검증에 사용된 5개의 비행 데이터의 분포를 나타낸 결과로, 두 데이터셋이 마하수, 총받음각, 공력 롤 각으로 구성된 3차원 입력 공간 내에서 서로 중첩되지 않는 영역을 포함하고 있음을 보여준다. 한편, 그림 7과 8에서 확인된 낮은 검증 오차는 제안된 모델이 비중첩 영역에서도 안정적인 추정 성능을 유지함을 의미한다. 이는 곧 신경망이 특정 궤적상의 데이터에만 의존하지 않고, 입력 변수 간의 전반적인 관계를 학습하여 오차 모델의 경향성을 효과적으로 학습하였음을 시사한다.
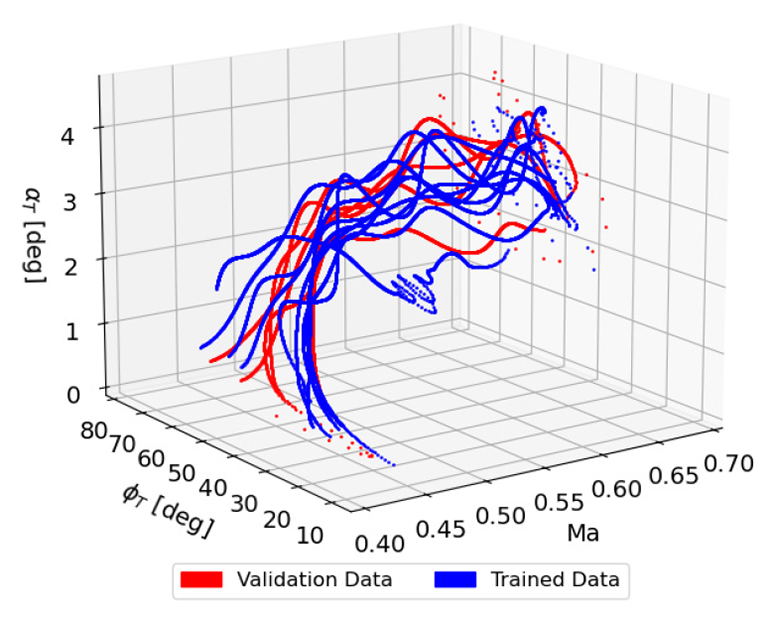
State-space trajectory of the tareined flight data.
학습된 신경망의 공간적 일반화 성능을 시각적으로 검증하고 전역적인 예측 양상을 분석하기 위해, 비행 데이터가 분포하는 전반적 영역에 대해 3차원 시각화를 수행하였다. 전반적인 비행 데이터가 분포하는 영역인 마하수 0.4~0.7, 공력 롤 각 30°~60° 구간에 대해 총받음각이 1°, 2°, 3°, 4°인 조건에서 10개의 비행 데이터를 활용해 학습된 모델의 예측 결과를 그림 10~13에 도시하였다. 각 조건에 대해 신경망의 예측값을 3차원 곡면 형태로 시각화하고, 이에 대한 오차 분포를 열지도(heatmap)로 함께 도시하여 모델의 공간적 보간 특성과 예측 정확도를 종합적으로 평가하였다. 또한, 학습 데이터가 존재하지 않는 영역에서의 일반화 성능을 평가하기 위해, 총받음각이 5° 및 10°인 경우에 대해서도 동일한 절차로 검증을 수행하였다. 이때 학습에 사용된 비행 데이터의 최대 총받음각은 4.112°로, 5° 이상의 구간은 훈련 데이터에 포함되지 않은 외삽 영역이다.
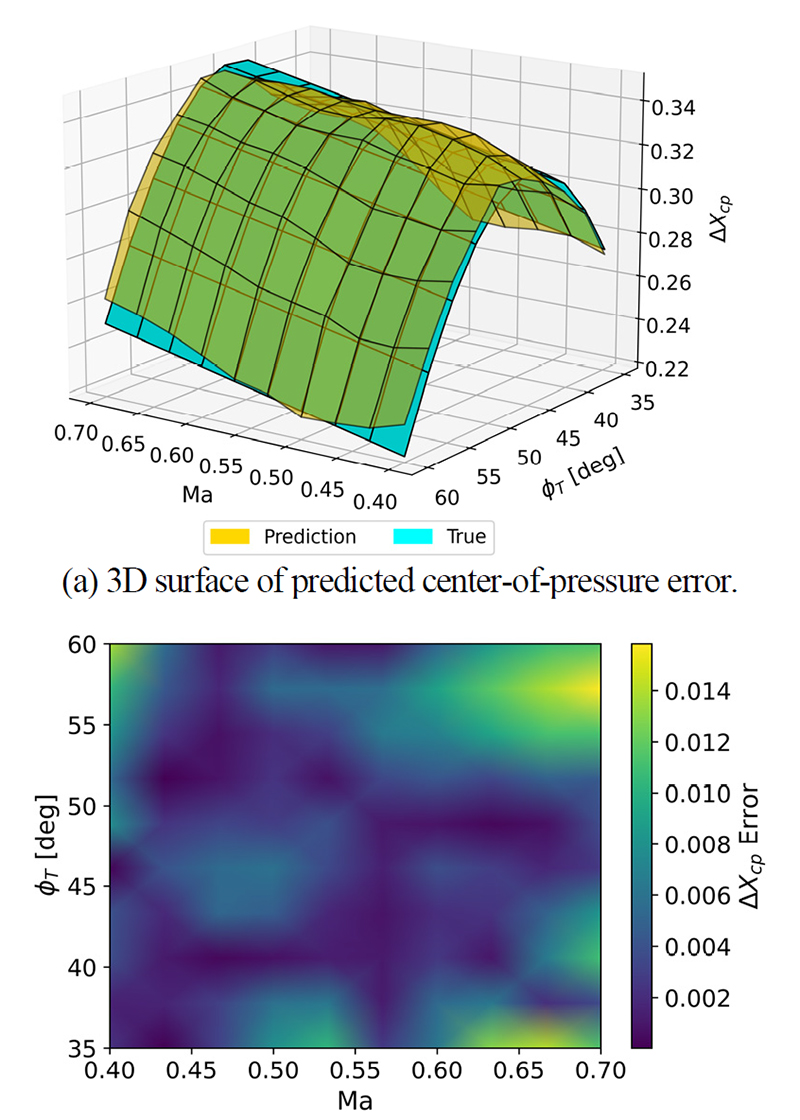
3D visualization of the center of pressure error model at 1° total angle of attack.
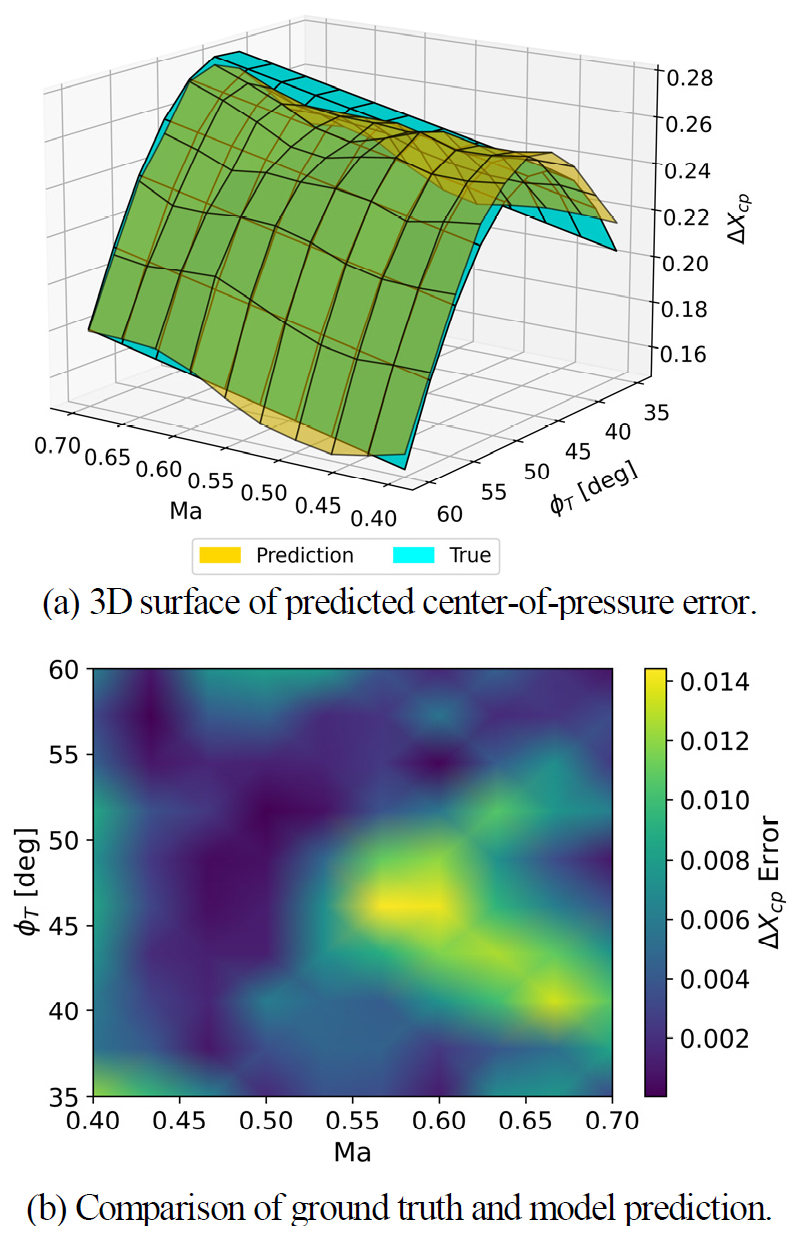
3D visualization of the center of pressure error model at 2° total angle of attack.
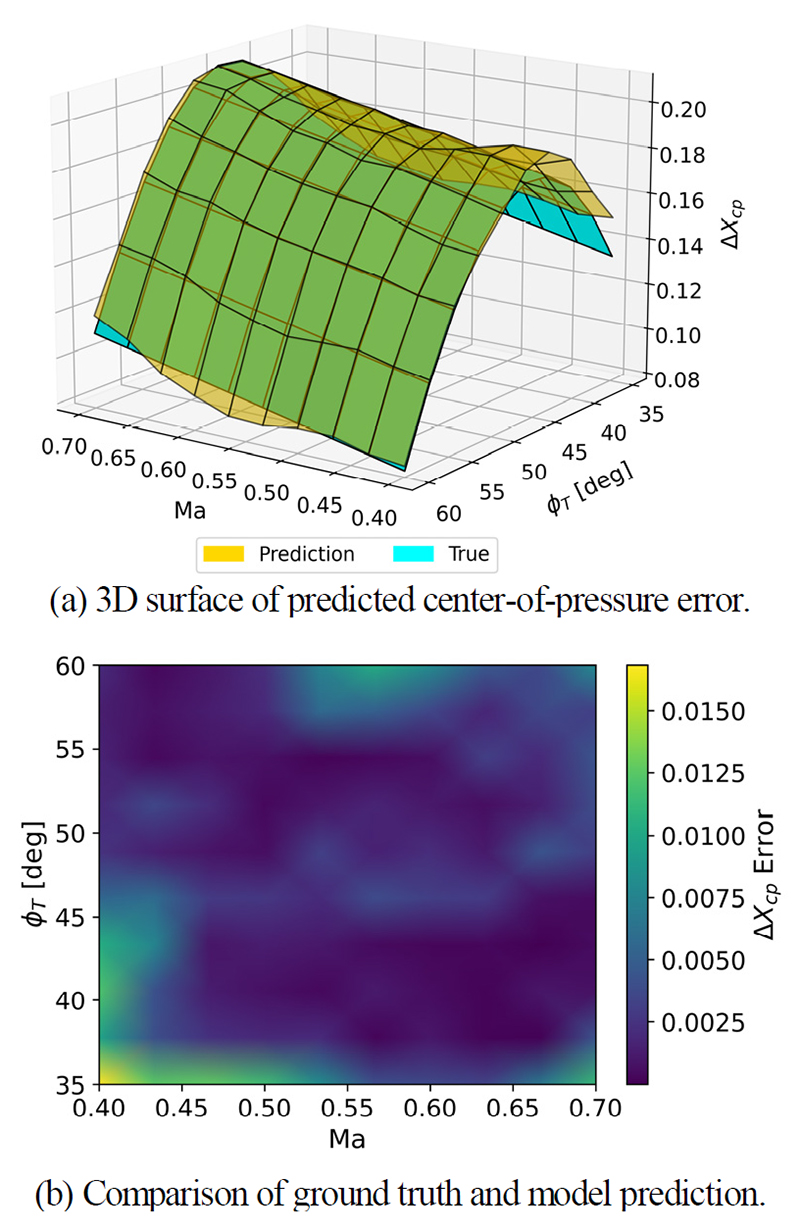
3D visualization of the center of pressure error model at 3° total angle of attack.
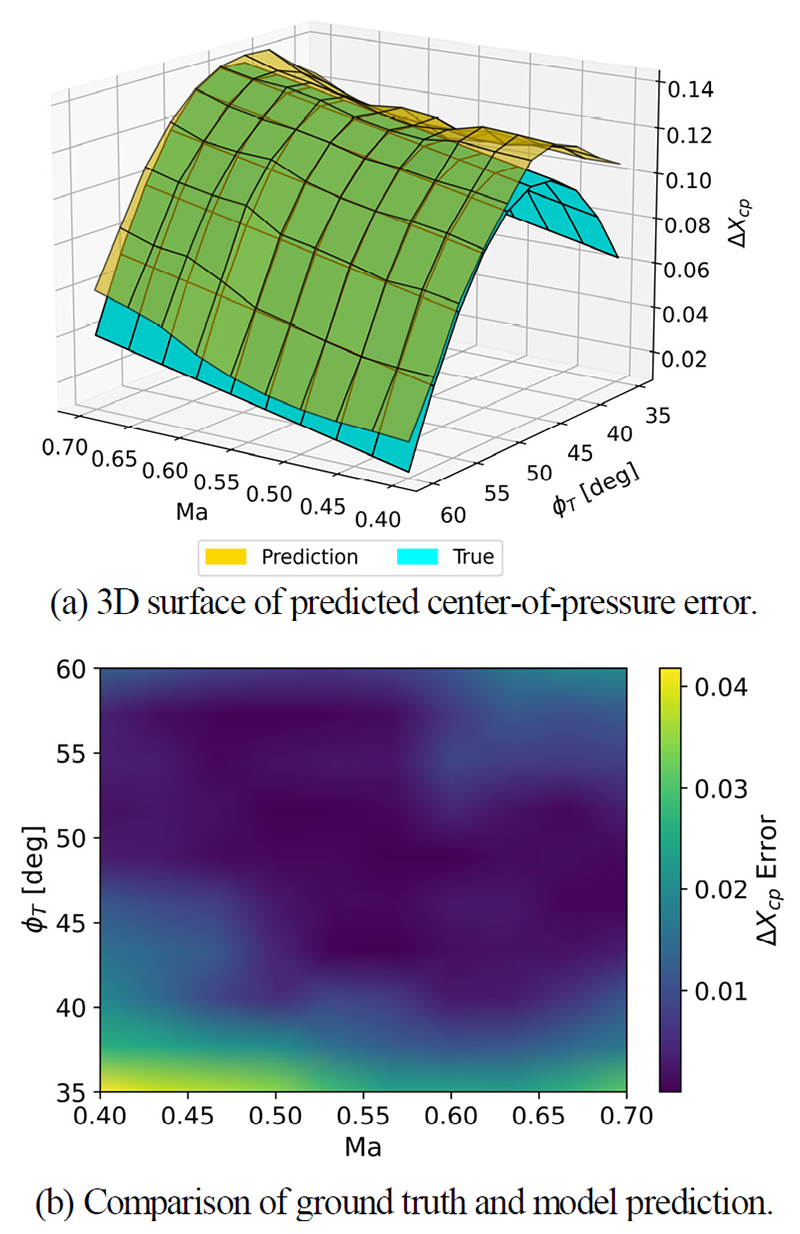
3D visualization of the center of pressure error model at 2° total angle of attack.
그림 10~13 (a)에서 나타난 바와 같이, 학습된 신경망 모델은 마하수 증가에 따른 선형적인 변화와 공력 롤 각에 따른 비선형적 분포를 정밀하게 재현하였다. 이어서 그림 10~13 (b)에 제시된 오차 열지도에서도 볼 수 있듯이, 제안된 모델은 비행 영역 전반에서 실제 값과의 차이를 매우 낮은 수준으로 유지하였다. 특히 훈련 데이터가 존재하지 않는 경계 영역에서도 불연속적 발산이나 비물리적 진동 없이 매끄럽고 연속적인 곡면을 형성하였다. 앞서 제시된 시각적 특성을 정량적 지표를 통해 평가하기 위해, 각 총 받음각 조건 별 예측 오차의 주요 통계적 지표를 표 3에 요약하였다. 표 3에 제시된 바와 같이, 학습 데이터가 존재하는 1~4° 구간의 평균 제곱근 오차는 10-3 수준으로 낮게 나타났으며, 평균 오차 또한 10-4 ∼ 10-3 정도를 유지하여 모델이 편향 없이 안정적으로 학습되었음을 확인하였다. 이는 신경망이 단순히 학습 데이터를 암기한 것이 아니라 입력 변수 간의 복잡한 비선형 상호작용과 전역적 경향을 효과적으로 학습하였음을 의미한다.
Performance metrics for center of pressure error with respect to total angle of attack.
다만, 그림 13의 열지도와 표 3에 나타난 바와 같이, 총 받음각이 4°인 조건에서 마하수와 공력 롤 각의 크기가 감소할수록 예측 오차가 감소하는 경향이 관찰되었다. 실제로 총 받음각 3.5~4.5° 구간의 데이터 분포를 분석한 결과, 전체 1,453개 데이터 포인트 중, 마하수가 0.5 이하이면서 공력 롤 각이 45° 이하 조건을 동시에 만족하는 데이터는 20개로 전체 대비 매우 희소함을 확인하였다. 이러한 데이터 분포 특성으로 인해, 해당 구간에서 모델의 보정 및 데이터 예측 정확도가 일부 감소한 것으로 분석된다. 그럼에도 비행 데이터가 존재하는 전체 영역에서 모델이 전반적으로 안정적인 정확도를 유지하였다는 점은 제안된 학습 기법이 물리적 일관성을 유지하면서도 데이터 효율적인 학습을 달성하였음을 보여준다.
한편, 그림 14와 15를 통해 알 수 있듯이, 총받음각이 5° 및 10°인 영역에서는 예측 성능이 다소 저하되는 현상이 확인되었다. 이는 학습 데이터가 존재하지 않는 외삽 구간이기 때문이며, 특히 10° 조건에서는 주변 데이터조차 부재하여 예측 성능이 거의 소실되는 것을 확인할 수 있었다. 그럼에도 5° 부근에서는 압력 중심 오차의 전반적인 형태가 일정 부분 유지되었다는 점은, 신경망이 인접 구간의 비선형 경향성을 기반으로 공간적 보간과 제한적 외삽을 수행한 결과로 해석된다. 이러한 결과는 학습 데이터가 제한적임에도 모델이 전역적인 동역학적 경향을 일정 수준 파악하고 있음을 시사한다. 즉, 비행 데이터가 존재하지 않는 구간에서도 예측 오차의 과도한 발산이 발생하지 않으며, 데이터가 존재하는 영역에 근접할수록 해당 구간의 경향성을 더욱 충실히 추종하는 특성을 나타냄을 확인할 수 있다.
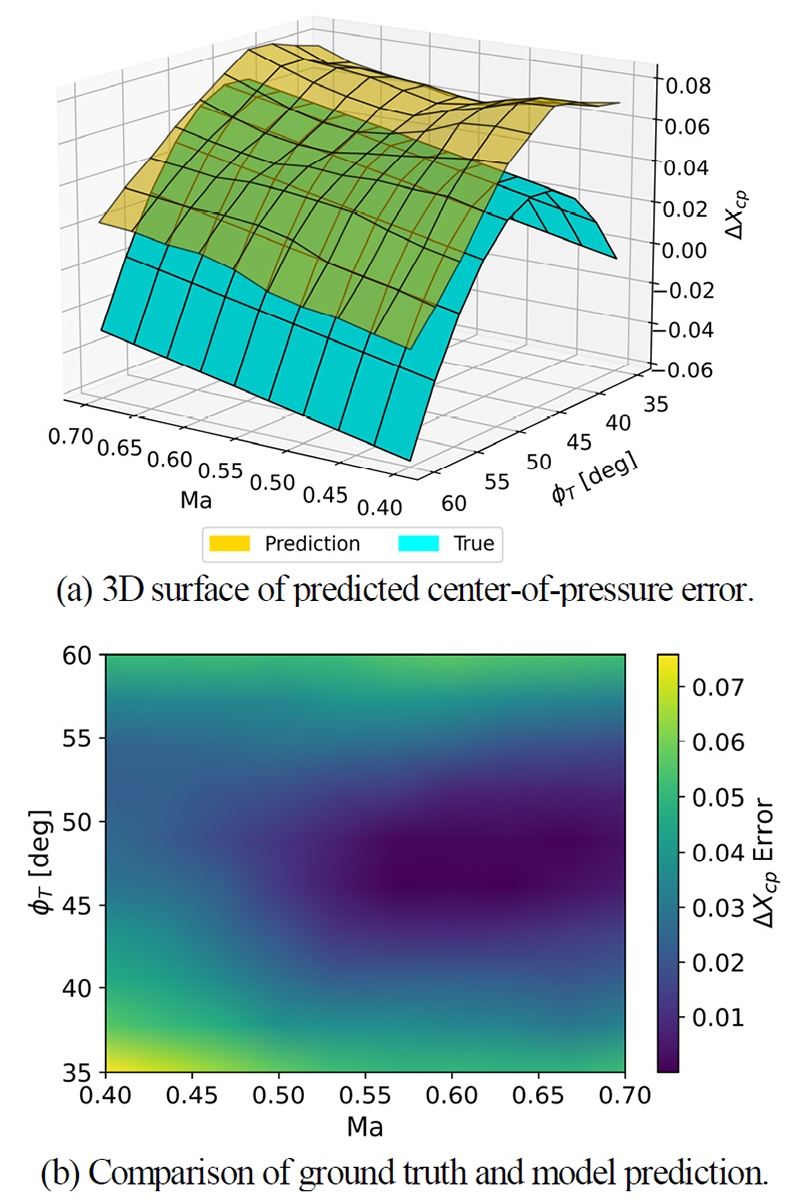
3D visualization of the center of pressure error model at 5° total angle of attack.
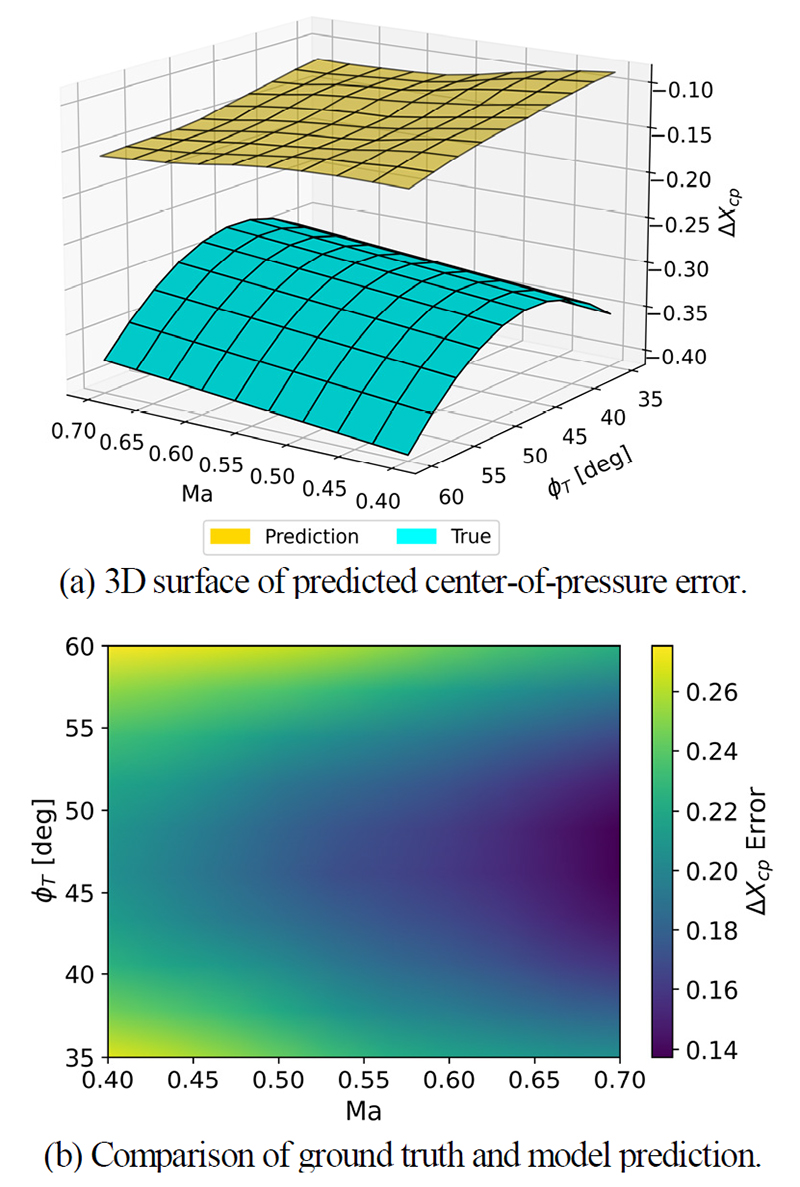
3D visualization of the center of pressure error model at 10° total angle of attack.
이와 같은 결과는 제안하는 기법이 입력 공간 내의 데이터 분포와 모델의 경향성 사이의 관계를 효과적으로 학습하고 있음을 시사한다. 특히 제안된 학습 기법은 동역학 식의 일부인 압력 중심 오차를 직접 학습 및 추정하는 구조를 갖기 때문에, 주어진 비행 데이터로부터 해당 변수에 대한 정보를 보다 효율적으로 추출할 수 있었다. 이러한 특성은 단순한 블랙박스 회귀 모델에 비해 데이터 효율적인 학습을 가능하게 하였으며, 결과적으로 제안된 기법의 일반화 성능 향상에 일정 부분 기여한 것으로 분석된다.
V. 결론
본 연구에서는 유도탄의 비행 시험 데이터로부터 압력 중심 오차를 추정하는 알고리즘을 제안하였다. 적은 데이터로부터 효과적인 추정 성능을 확보하기 위하여 비행 데이터에 포함된 시계열 특성과 강체 동역학을 함께 활용할 수 있는 동역학 기반 신경 상미분 방정식 프레임워크를 제안하였다. 제안하는 기법을 통해 전체 동역학을 신경망으로 근사하는 대신 불확실성이 높은 압력 중심 오차만을 신경망으로 모델링하여, 데이터에 내재된 물리 정보와 동적 특성을 최대한 활용하도록 설계하였다. 시뮬레이션을 통한 검증 결과, 제안된 모델은 비행 데이터로부터 사전 정의된 비선형 압력 중심 오차를 높은 정밀도로 성공적으로 식별하였다. 또한, 훈련 데이터셋의 규모를 늘려감에 따라 추정 성능이 점근적으로 수렴하는 것을 확인하여, 모델이 일반화 성능을 확보했음을 입증하였다. 특히, 희소한 비행 데이터 사이의 비관측 영역에 대해서도 물리적으로 타당한 곡면을 생성하며 매끄럽게 보간하는 능력을 보여주었다. 이는 본 기법이 단순한 데이터 암기를 넘어, 공력 모델의 내재적인 비선형 관계를 학습했음을 시사한다. 다만, 비행 데이터의 시작과 끝부분에 해당하는 비행 영역에 대해서는 추정 성능이 다소 감소하는 현상을 관찰되었기 때문에 이 영역에 대한 추정 성능을 확보할 수 있는 기법에 관한 연구가 추가적으로 필요하다.
Acknowledgments
본 연구는 인공지능 비행제어 특화연구실 프로그램의 일환으로 국방과학연구소와 방위사업청의 지원으로 수행되었음(UD230014SD).
REFERENCES
-
C. Mracek and D. Ridgely, “Missile longitudinal autopilots: connections between optimal control and classical topologies,” Proc. of AIAA Guidance, Navigation, and Control Conference and Exhibit, San Francisco, California, Aug. 2005.
[https://doi.org/10.2514/6.2005-6381]

-
J.-H. Kim and I. H. Whang, “Augmented three-loop autopilot structure based on mixed-sensitivity h∞ optimization,” Journal of Guidance, Control, and Dynamics, vol. 41, no. 3, pp. 751–756, Mar. 2018.
[https://doi.org/10.2514/1.G003119]
-
C. H. Lee, B. E. Jun, and J. I. Lee, “Connections between linear and nonlinear missile autopilots via three-loop topology,” Journal of Guidance, Control, and Dynamics, vol. 39, no. 6, pp. 1424–1430, 2016.
[https://doi.org/10.2514/1.G001565]
-
J.-C. Park, H. Roh, C.-H. Lee, M.-J. Tahk, H.-S. Choi, and S.-Y. Kim, “Nonlinear three-loop autopilot design for hypersonic vehicles considering aerodynamic-propulsion dynamics couplings,” Proc. of 2023 14th International Conference on Mechanical and Aerospace Engineering (ICMAE), Porto, Portugal, pp. 404–410, Jul. 2023.
[https://doi.org/10.1109/ICMAE59650.2023.10424637]
-
J.-C. Park, K.-W. Jung, C.-H. Lee, and H.-S. Choi, “Autopilot design and analysis for hypersonic vehicles using nonlinear adaptive control approaches,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 12, pp. 1329-1339, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0241]
-
D.-J. Shin, H. Jeong, S. Kim, and J. Suk, “Longitudinal attitude control of eVTOL aircraft using incremental sliding mode control driven by sliding mode disturbance observer,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 9, pp. 945-953, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0112]
-
Y. Lee, H. Jin, M. G. Kim, and H. Do, “An investigation of internal drag correction methodology for wind tunnel test data in a high-speed air-breathing vehicle using numerical analysis,” International Journal of Aeronautical and Space Sciences, vol. 26, pp. 945–952, 2025.
[https://doi.org/10.1007/s42405-024-00836-z]
- J. E. Melton, D. D. Robertson, and S. A. Moyer, “An integrated CFD/experimental analysis of aerodynamic forces and moments,” NASA Ames Research Center, U.S., Report, no. NASA-TM-102195, 1989. https://ntrs.nasa.gov/citations/19900000690
-
M. Davis and J. White, “Flight-Test-Determined Aerodynamic Force and Moment Characteristics of the X-43A at Mach 7.0,” Proc. of 14th AIAA/AHI Space Planes and Hypersonic Systems and Technologies Conference, 2006.
[https://doi.org/10.2514/6.2006-8028]
- V. Klein and M. H. Mayo, “Estimation of aerodynamic parameters from flight data of a high incidence research model,” Proc. of 15th Congress of the International Council of the Aeronautical Sciences, London, UK, Sep. 1986.
- Z.-x. Yao, “Aerodynamic model identification from flight data for a novel concept scaled UAV,” Proc. of 29th Congress of the International Council of the Aeronautical Sciences (ICAS), St. Petersburg, Russia, Sep. 2014.
-
G. Chowdhary and R. Jategaonkar, “Aerodynamic parameter estimation from flight data applying extended and unscented Kalman filter,” Aerospace Science and Technology, vol. 14, no. 2, pp. 106-117, 2010.
[https://doi.org/10.1016/j.ast.2009.10.003]
-
H. O. Verma and N. K. Peyada, “Estimation of aerodynamic parameters near stall using maximum likelihood and extreme learning machine-based methods,” The Aeronautical Journal, vol. 125, no. 1285, pp. 489–509, 2021.
[https://doi.org/10.1017/aer.2020.95]
-
L. E. Hale, M. Patil, and C. J. Roy, “Aerodynamic parameter identification and uncertainty quantification for small unmanned aircraft,” Journal of Guidance, Control, and Dynamics, vol. 40, no. 3, pp. 680-691, 2017.
[https://doi.org/10.2514/1.G000582]
-
H. Nam, H. Yoo, H. Kim, and K. H. Kim, “Corrected multi-fidelity surrogate model based on deep neural networks for predicting aerodynamic loads of missile,” International Journal of Aeronautical and Space Sciences, vol. 26, pp. 123-456, 2025.
[https://doi.org/10.1007/s42405-025-00981-z]
-
H. O. Verma and N. K. Peyada, “Estimation of longitudinal aerodynamic parameters using recurrent neural network,” The Aeronautical Journal, vol. 127, no. 1308, pp. 255–267, 2023.
[https://doi.org/10.1017/aer.2022.39]
-
H. E. Tekaslan, Y. Demiroglu, and M. Nikbay, “Surrogate Unsteady Aerodynamic Modeling with Autoencoders and LSTM Networks,” Proc. of AIAA SCITECH 2022 Forum, 2022.
[https://doi.org/10.2514/6.2022-0508]
-
K.-M. Na and C.-H. Lee, “Identification of uncertain parameter in flight vehicle using physics-informed deep learning,” Journal of Aerospace Information Systems, vol. 21, no. 2, pp. 152-167, 2024.
[https://doi.org/10.2514/1.I011269]
-
D. Qu, Q. Wang, and H. Liu, “Physics-informed transfer learning-based aerodynamic parameter identification of morphing aircraft,” Journal of Guidance, Control, and Dynamics, vol. 48, no. 2, pp. 240-254, 2025.
[https://doi.org/10.2514/1.G008503]
-
R. T. Q. Chen, Y. Rubanova, J. Bettencourt, and D. K. Duvenaud, “Neural ordinary differential equations,” Proc. of Neural Information Processing Systems, vol. 31, 2018.
[https://doi.org/10.48550/arXiv.1806.07366]
-
P. H. Zipfel, Modeling and Simulation of Aerospace Vehicle Dynamics, 3rd Ed., AIAA, 2014.
[https://doi.org/10.2514/4.102509]
-
K. W. Jung, Y. W. Kim, and C. H. Lee, “Aerodynamically controlled missile flight datasets and its applications.” International Journal of Aeronautical and Space Sciences, vol. 24, pp. 248–260, 2023.
[https://doi.org/10.1007/s42405-022-00531-x]
-
C. Rosema, J. Doyle, L. Auman, M. Underwood, and W. B. Blake, “Missile DATCOM User's Manual - 2011 Revision,” AFRL, U.S., Report, no. AFRL-RB-WP-TR-2011-3071, 2011.
[https://doi.org/10.21236/ADA548461]
-
A. Paszke et al., “PyTorch: An imperative style, high-performance deep learning library,” Proc. of 33rd Conference on Neural Information Processing Systems (NeurIPS 2019),, pp. 8026–8037, 2019.
[https://doi.org/10.48550/arXiv.1912.01703]
- R. T. Q. Chen, torchdiffeq, https://github.com/rtqichen/torchdiffeq, .
2025년 대구경북과학기술원 기초학부 기계공학전공 학사. 2025년~현재 한국과학기술원 항공우주공학과 석사과정 재학 중. 관심분야는 비행체 유도 및 제어, 인공 지능, 시스템 식별.
2021년 연세대학교 기계공학과 학사. 2023년 한국과학기술원 항공우주공학과 공학 석사, 2023~현재 동 대학원 항공우주공학과 박사과정 재학 중. 관심분야는 유도탄/발사체 유도 및 제어, 전산 유도 및 제어, 비행체 비선형 제어.
2024년 연세대학교 지구시스템과학 및 기계공학 학사. 2024년~현재 한국과학기술원 항공우주공학과 석사과정 재학 중. 관심분야는 극초음속 비행체 유도 및 제어, 유도탄 최적 제어, 표적 추적 필터.
2021년 포항공과대학교 기계공학과 학사. 2023년 한국과학기술원 항공우주공학과 공학 석사. 관심분야는 유도탄/발사체 유도 및 제어, 인공 지능, 물리 정보 신경망.
2008년 한국과학기술원 항공우주공학과 학사. 2010년 한국과학기술원 항공우주공학과 석사. 2013년 동 대학원 공학 박사. 2013년~2016년 국방과학연구소 선임연구원. 2016년~2019년 Cranfield University Research Fellow. 2019년~2021년 한국과학기술원 항공우주공학과 조교수. 2022년~현재 한국과학기술원 항공우주공학과 부교수. 관심분야는 고등 유도탄 유도 및 제어, 무인 비행체 협력 제어, 표적 추적 필터, 딥러닝, 항공 데이터 분석.