
계층적 탐색 및 비선형 최적화를 활용한 도래각 기반 다중 표적 위치 추정 기법

Copyright© ICROS 2026
Abstract
The accurate localization of multiple targets is essential in sensing and surveillance applications. However, it is difficult to achieve when direct-range measurements are unavailable. In such cases, estimation relies solely on directional observations from multiple sensors, and performance often degrades due to overlapping measurements, ambiguous associations and incomplete data. This paper presents a bearing-only multi-target localization algorithm. This method applies a hierarchical coarse-to-fine grid search and residual-based nonlinear optimization. First, a coarse spatial score map is constructed in which each grid point receives a Gaussian-based similarity score between measured and predicted bearings. This step identifies candidate regions, which are subsequently on a finer grid. A sensor coverage mask is then used to ensure sufficient and independent measurement support. Finally, least-squares regression is applied to improve the estimates. The simulation results show that the proposed method preserves accuracy in the presence of measurement noise and partial observation loss. Therefore, the proposed method provides a practical solution for bearing-only multi-target localization in diverse sensing environments.
Keywords:
bearing, multiple source localization, least-square method, coarse-to-fine methodI. 서론
위치 추정은 센서 네트워크, 통신, 항법 등 다양한 응용 분야에서 시스템 성능을 좌우하는 핵심기술이다[1-5]. 표적의 위치 정보는 상황 인식, 위협 평가, 자원 할당 등 고차원적 의사결정 과정의 기반이 되며, 정확하고 신뢰성 있는 추정은 시스템의 운용 효율과 성능에 직접적인 영향을 미친다.
위치 추정 기법은 거리 기반 접근법이 가장 널리 연구되었다. 대표적으로 TOA (Time of Arrival), TDOA (Time Difference of Arrival), RSS (Received Signal Strength) 방식이 제안되었다[6-8]. 그러나 TOA와 TDOA는 센서 간 정밀한 시간 동기화를 요구하며, 다중 경로 및 음영 환경에서는 LOS (Line of Sight) 신호가 약화되거나 차단될 경우 반사 및 회절 신호가 지배적으로 작용하여 도달시간 추정의 정확도가 저하된다. RSS 방식 또한 전파 환경의 불확실성에 민감하여 안정적인 성능 확보가 어렵다. 특히 수중음향 환경에서는 수온·수압에 따른 음속 변동과 해수면 및 해저면 반사로 인한 다중 경로 효과로 인해 도달 시간 추정이 불확실하다. 수동 탐지 상황에서는 표적의 방출 신호만으로는 송신 시간이나 신호 세기를 알 수 없어 거리 기반 기법의 적용이 제한된다.
이러한 한계로 인해 거리 정보를 직접 활용하기 어려운 환경에서는 관측된 도래각을 이용하는 도래각 기반 위치 추정 (bearing-only localization, BOL)이 적용된다[9]. 도래각 기반 기법은 센서 간 시간 동기화를 요구하지 않으며 안테나 배열을 이용해 고정밀 방위각 추정이 가능하다. 또한 센서를 독립적으로 운용할 수 있어 통신 오버헤드 최소화에도 유리하다.
단일 표적 환경에서는 최소자승법과 최대 우도 추정이 대표적으로 사용된다[10]. 최소자승법은 교차 오차 제곱합을 최소화하는 단순한 계산으로 빠른 추정이 가능하나 잡음에 민감하다. 반면 최대 우도 추정은 관측 확률을 최대화하는 위치를 추정하여 높은 정확도를 제공하나, 비선형 최적화에 의존하기 때문에 계산 부담이 크고 지역해 문제가 발생한다. 따라서 두 방법은 단일 표적 환경에서는 효과적이나 다중 표적 환경에서는 직접적인 적용에 한계가 있다.
다중 표적 환경에서는 관측 데이터가 혼재되어 특정 관측을 올바르게 표적에 연관시키기 어렵고, 잘못된 연관은 추정 오차를 급격히 증가시키거나 동일 표적에 대한 다중 추정으로 초래할 수 있다. 이러한 문제를 해결하고자 다양한 다중 표적 추정 기법이 제안되었다. 확률적 접근 방식인 GM-PHD (Gaussian Mixture Probability Hypothesis Density) 필터는 다중 표적의 상태 분포를 1차 모멘트로 근사하여 추정한다. 이 방법은 표적의 출현, 소멸, 검출 누락, 잡음 등의 요소를 확률적으로 모델에 포함하여 표적 수 변화를 처리한다[11]. 또한 개별 관측을 특정 표적에 직접 할당하지 않고 모든 관측을 확률적으로 통합하여 밀도 함수를 갱신한다. 그러나 관측이 누적될수록 가우시안 성분의 수가 급격히 증가하여 연산 복잡도가 커지고 추정 안정성이 저하하는 한계가 있다. 밀도 기반 접근법인 DBSCAN은 관측 데이터의 공간 밀도를 이용하여 군집을 형성하고 잡음을 제거한다. 그러나 허위 교차점이 다수 발생하는 도래각 기반 위치 추정에서는 군집 경계의 불안정성과 잡음에 민감해 성능 저하가 발생한다. 이를 개선한 K-MDBSCAN은 각 방위각선에서 일정 개수 이상의 교차점을 선택하도록 제약을 두고, 마할라노비스 거리 기반 군집화를 수행하여 불필요한 허위 교차점을 제거한다[12]. 그러나 관측값이 불균등하게 분포하거나 결측이 존재하는 경우에는 성능이 저하되고 공분산 추정의 정확도에 크게 의존하는 구조적 한계가 있다.
본 논문에서는 계층적 격자 탐색과 잔차 기반 비선형 최적화를 결합한 새로운 위치 추정 알고리즘을 제안한다. 제안 기법은 먼저 저해상도 격자를 활용하여 전역 후보 영역을 효과적으로 선별하고, 이후 고해상도 탐색과 잔차 기반 최적화를 적용함으로써 추정 정밀도를 향상시킨다. 이러한 구조를 통해 기존 확률적 기법의 높은 연산 복잡도와 군집화 기반 기법의 불안정성을 동시에 완화하며, 관측 데이터가 혼재하거나 일부가 손실된 상황에서도 안정적인 위치 추정 성능을 확보할 수 있다. 시뮬레이션 결과, 제안 기법은 잡음 수준이 증가하거나 관측치가 누락되는 상황에서도 비교 기법 대비 더 높은 F1 점수와 더 낮은 OSPA 오차를 나타내며 우수한 성능을 입증하였다.
II. 신호 모델
2차원 평면에 N개의 센서가 고정 배치되어 있다고 가정한다. 센서 i의 좌표는 식 (1)과 같다.
| (1) |
탐색 영역에는 M개의 표적이 존재하며 표적 j의 위치는 다음과 같이 표현된다.
| (2) |
센서와 표적의 기하학적 관계는 그림 1에 도시되어 있으며, 센서 i에서 표적 j 방향의 이상 도래각은 식 (3)으로 주어진다.
| (3) |
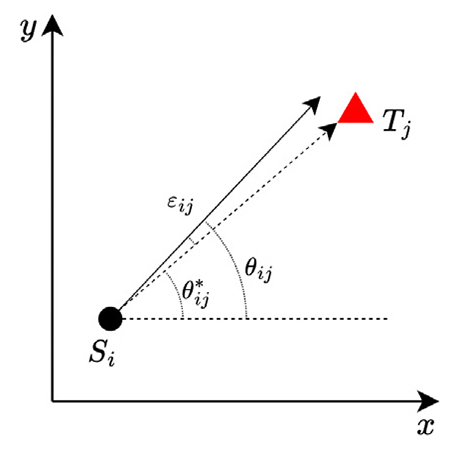
Geometry of target and sensor with signal model.
실제 계측된 도래각은 이상 도래각에 잡음이 포함된 형태로 표현되며, 잡음 항 ei,j는 평균 0이고 분산 σ2인 가우시안 확률 변수로 가정된다. 계측 도래각은 식 (4)와 같다.
| (4) |
동일 시각에서 얻어지는 전체 계측은 K개의 계측치로 구성되며, 실제로는 각 계측이 어느 센서에서 발생했는지는 알 수 있으나, 어떤 표적에 대응되는지는 알 수 없다. 따라서 k번째 계측은 센서 인덱스 s(k)만으로 구분되며, 표적 인덱스는 미지 상태로 표현된다.
| (5) |
III. 계층적 다중 표적 위치 추정 기법
본 연구에서는 복수 센서로부터 획득한 도래각 계측치를 이용하여 다중 표적의 위치를 추정하는 기법을 제안한다. 제안 기법은 전역 탐색과 국소 탐색을 결합한 계층적 격자 탐색 구조를 기반으로 하며, 최종적으로 비선형 최적화를 통해 좌표 해상도의 한계를 극복한다. 전체 절차는 coarse 격자 전역 탐색, fine 격자 국소 탐색, 마스크 기반 후보 선택, 잔차 기반 비선형 최적화의 단계로 구성된다.
1. 탐색 격자 모델
탐색 영역은 2차원 직교 좌표계 상에서 정의한다. x축의 범위는 [xmin, xmax], y축의 범위는 [ymin, ymax]로 설정하며, 이를 균일 간격 ∆x, ∆y로 분할하여 격자를 형성한다. 분할 된 격자의 크기는 식 (6)과 같이 표현된다.
| (6) |
격자점의 좌표는 인덱스 m, n에 따라 식 (7)과 같이 정의된다.
| (7) |
따라서 탐색 격자 집합은 식 (8)과 같다.
| (8) |
격자점 gm, n은 표적의 잠재적 위치 후보로 간주하며, 이후 절에서는 각 격자점이 실제 관측된 도래각과 얼마나 일치하는지를 평가하는 과정을 통해 표적 위치를 추정한다. 격자의 구조는 그림 2와 같다.
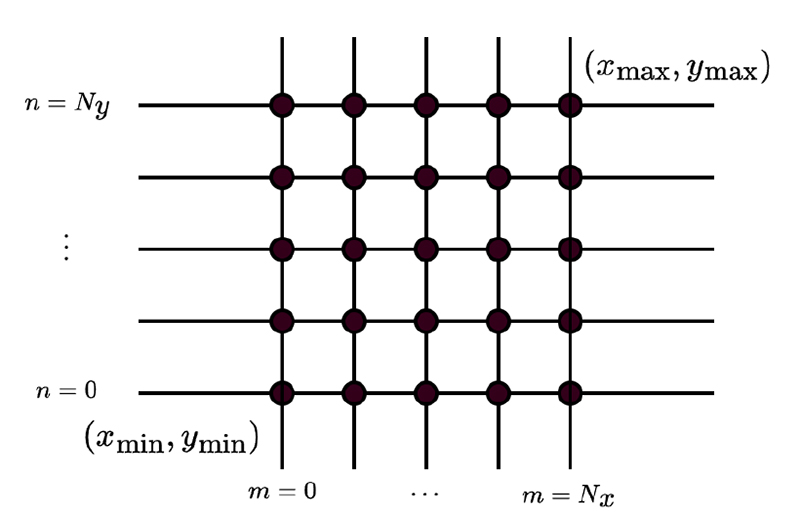
Grid searching model.
2. Coarse 격자 탐색
탐색 격자점 gm, n마다 센서별 예측 도래각을 계산하고, 이를 계측값과 비교하여 점수를 부여한다. 센서 i의 위치 Si와 격자점 사이의 예측 도래각은 식 (9)와 같다.
| (9) |
센서 s(k)에서 얻은 계측 도래각과 예측값의 차이는 식 (10)과 같이 절대값으로 표현된다.
| (10) |
각 격자점의 점수는 각도 차이를 가우시안 기반 정합도 함수로 변환하여 계측 전반에 대해 합산한 값으로 계산한다. 계측과 예측이 잘 일치하는 격자점은 높은 점수를 부여하고 불일치가 큰 격자점은 낮은 점수를 부여한다. Coarse 단계에서의 정합도 함수는 식 (11)과 같다.
| (11) |
여기서 κc는 coarse 탐색에서 사용된 제어 파라미터로, 작은 각도 차이에 대한 민감도를 결정한다. Coarse 단계에서는 격자 간격을 크게 두어 전역적으로 탐색을 수행하고, 높은 점수를 얻은 격자점을 fine 탐색 단계의 후보로 선택한다. 그림 3은 coarse 단계에서 점수를 부여한 결과를 나타낸다.
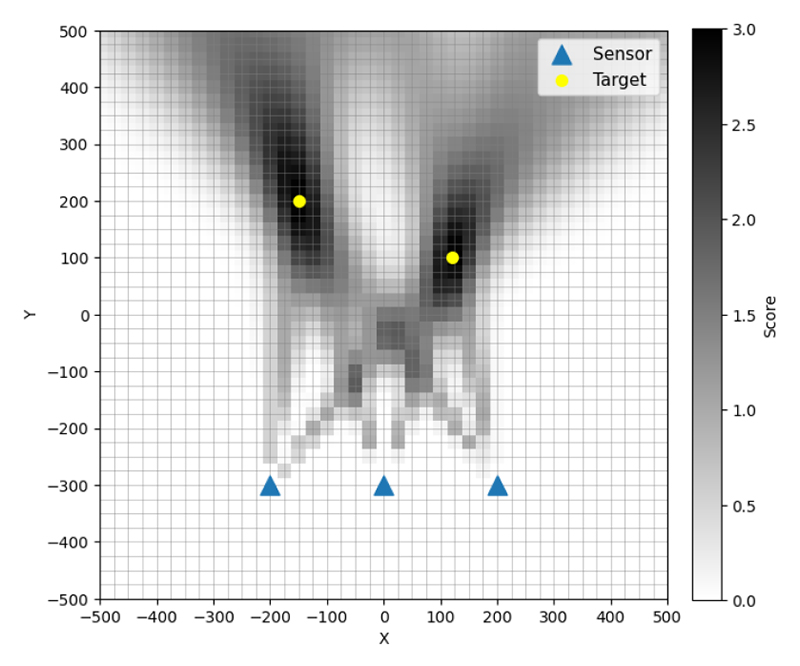
Coarse grid based candidate searching.
3. Fine 격자 탐색
Coarse 단계에서 얻어진 정합도 분포에서 임계값을 초과하는 격자점은 후보로 선택된다. 본 논문에서는 임계값 η를 중앙값으로 설정하여 후보 격자점을 선별하였다. 이에 따라 후보 집합은 식 (12)와 같이 정의된다.
| (12) |
선정된 후보점을 중심으로 세분화된 간격의 fine 격자가 구성되며, 그 예시는 그림 4에 제시하였다. 축 방향 격자의 개수는 식 (13)과 같으며 격자 좌표는 식 (14)로 표현된다.
| (13) |
| (14) |
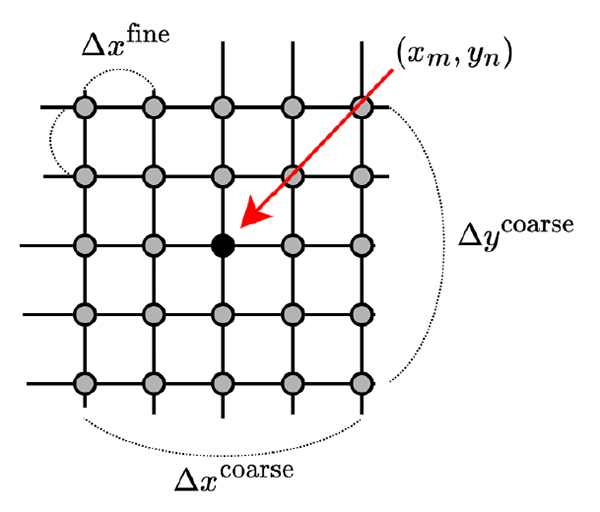
Fine grid setting for searching.
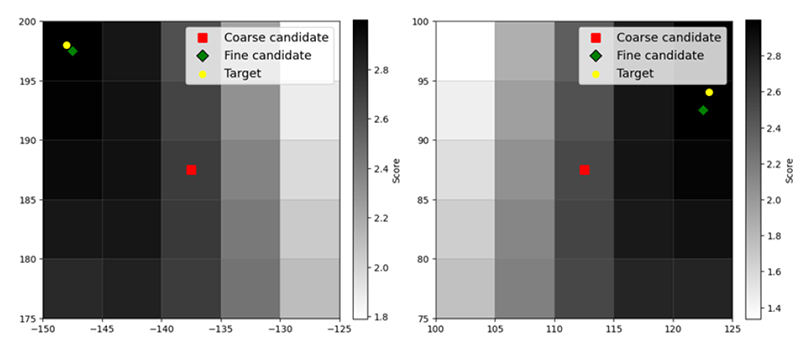
Fine 단계에서는 coarse 단계와 동일한 형태의 가우시안 기반 정합도 함수를 적용하나 민감도 파라미터 κf로 조절하여 더 세밀한 판별을 수행한다. 정합도 함수는 식 (15)와 같이 나타난다.
| (15) |
여기서 κf < κc로 설정하여 coarse 단계보다 작은 각도 차이에 대해 민감하게 반응하도록 하였다. 이를 통해 수행된 후보 탐색의 결과는 그림 5와 같다.
Fine grid based candidate searching.
4. 마스크 기반 greedy 후보 선택
Fine 격자 탐색으로 높은 정합도를 갖는 후보들이 도출되었으나, 일부는 잡음이나 계측의 단순 교차로 인해 실제 표적이 아님에도 높은 점수를 나타낼 수 있다. 따라서 정합도 값만으로는 신뢰성 있는 후보 선별이 어렵다. 본 논문에서는 이를 보완하기 위하여 각 후보와 센서 계측 간의 일치 여부를 이진 함수 형태의 마스크 벡터로 표현하고, 이를 기반으로 greedy 절차를 적용한다[13].
후보 와 계측값 θk의 차이는 로 나타낸다. 이 값이 임곗값 τmask이하일 경우 후보와 계측이 일치한다고 판단하며, 마스크 원소는 식 (16)과 같다.
| (16) |
각 후보 격자점마다 하나의 마스크 벡터가 형성되며, 이는 해당 후보가 모든 계측과 일치하는지를 나타낸다. 벡터의 차원은 전체 계측 수 K로 결정되며, 식 (17)과 같다.
| (17) |
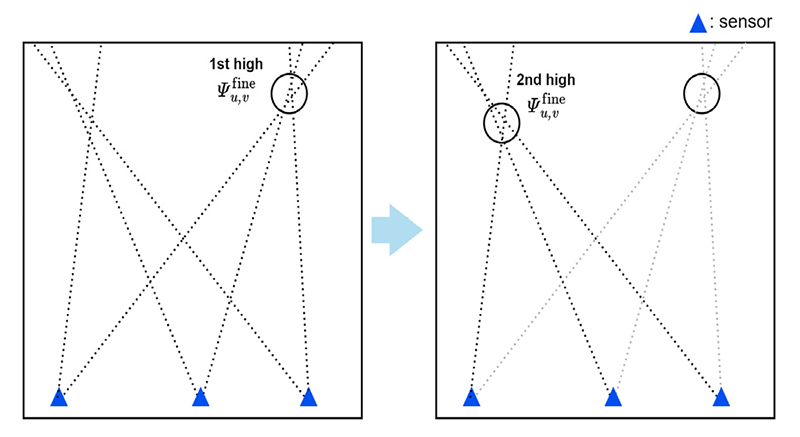
Greedy 절차는 fine 단계에서 탐색된 후보 중에서 계측치들을 중복 없이 조합할 수 있는 경우를 선별하기 위해 수행된다. 모든 후보는 정합도 값에 따라 내림차순으로 정렬되며, 높은 후보부터 순차적으로 평가된다.
후보 는 이미 사용된 계측을 제외한 상태에서 최소 γmin개 이상을 포함할 때 선택된다. 또한 동일 센서에서 기인한 계측이 동시에 포함되지 않도록 하며, 조건은 다음과 같다.
| (18) |
여기서 U는 greedy 절차가 진행되는 동안 이미 선택된 후보들에 의해 사용된 계측치들의 집합이며, s(k)는 계측 k가 기인한 센서를 나타낸다. 본 논문에서는 γmin = 2로 설정하였다.
선택된 각 후보는 좌표와 함께 어떤 계측치들이 할당되었는지가 기록된다. 이 과정은 동일 센서 계측의 중복 사용을 방지하고, 다중 센서 기반의 신뢰성 있는 표적 후보를 도출한다. 그림 5는 해당 과정을 개략적으로 나타낸다.
5. 최소제곱 기반 위치 정밀화
Greedy 절차를 통해 선택된 후보는 격자 해상도의 한계로 실제 표적 위치와 차이를 가질 수 있다. 격자 간격보다 작은 위치 오차나 잡음에 따른 편차가 존재할 수 있으므로 보다 정밀한 추정이 요구된다. 따라서 본 단계에서는 각 후보에 할당된 계측 도래각을 이용하여 표적의 위치를 추정하는 비선형 최소제곱 문제를 설정한다.
| (19) |
여기서 T*는 표적의 추정 위치이며 KGreedy는 greedy 절차를 통해 해당 후보에 할당된 계측치의 집합이다. 본 문제는 greedy 단계에서 얻어진 좌표를 초깃값으로 설정하고 반복 최적화를 수행한다. 계측 도래각과 센서 좌표에서 추정 위치까지 이은 직선의 각도 간의 차이를 최소화함으로써 최종 정밀 위치 T*를 도출한다.
V. 시뮬레이션
제안된 계층적 위치 추정 기법의 성능을 검증하기 위해 2차원 평면에서 시뮬레이션을 수행하였다. 표적 수와 측정 잡음 조건을 변화시켰으며, 각 표적은 탐색 영역 내에서 무작위로 배치하였다. 모든 센서는 각 표적에 대한 도래각을 동기적으로 측정한다고 가정하였고 측정값에는 평균 0, 표준편차 σ를 갖는 가우시안 잡음을 포함하였다.
각 조건에 대해 10000회의 몬테카를로 반복을 수행하였으며, 주요 시뮬레이션 파라미터는 표 1과 같다. 센서 배치 형태와 탐색 영역은 그림 6에 제시하였으며, 시뮬레이션은 Windows 11 운영체제와 Intel Core i5-13500 CPU 환경에서 수행하였다.

Simulation parameter.
Greedy procedure.
시뮬레이션은 두 가지 경우를 중심으로 진행하였다. 첫째, 도래각 측정 잡음의 표준편차를 변화시켜 제안 기법의 잡음 민감도를 평가하였다. 둘째, 도래각 측정치의 0%와 10%를 무작위로 누락시켜 불완전 관측 환경에서의 성능을 검증하였다.
비교 평가를 위해 동일 조건에서 K-M-DBSCAN 알고리즘을 적용하였다. 본 방법은 먼저 LOB 교차점 후보 중 가까운 교차점만 남기는 Minimum-K distance 전처리를 통해 후보를 줄인다. 이후 측정 오차 공분산을 반영한 마할라노비스 거리 기반 DBSCAN 군집화를 적용하여 허위 교차점을 제거한다.
본 연구에서는 성능 평가 지표로 F1 점수와 OSPA (Optimal Sub- pattern Assignment)를 사용하였다.
• F1 점수
F1 점수는 정밀도(precision)와 재현율(recall)의 조화평균으로 정의되는 지표이다. 정밀도는 탐지된 표적 중 실제 표적의 비율을 의미하며, 재현율은 실제 표적 중 탐지에 성공한 비율을 나타낸다. 두 지표가 모두 높아야 F1 점수가 높아지므로, 탐지 성능을 균형 있게 평가할 수 있다.
| (20) |
여기서 TP는 True Positive, FP는 False Positive, FN은 False Negative를 의미한다.
• OSPA (Optimal Subpattern Assignment)
OSPA는 다중 표적 추정 성능을 평가하는 지표로, 위치 오차와 표적 수 차이를 동시에 반영한다. 실제와 추정 집합의 최적 매칭을 구한 후 컷오프 파라미터가 적용된 거리와 개수 차이에 따른 페널티를 포함하여 산출한다[14].
| (21) |
여기서 X와 Y는 각각 실제 및 추정 표적 수, di는 매칭된 표적 간 거리, p는 차수 파라미터, c는 컷오프 파라미터이다. 본 시뮬레이션에서는 p = 2, c = 100 [m]로 하였다.
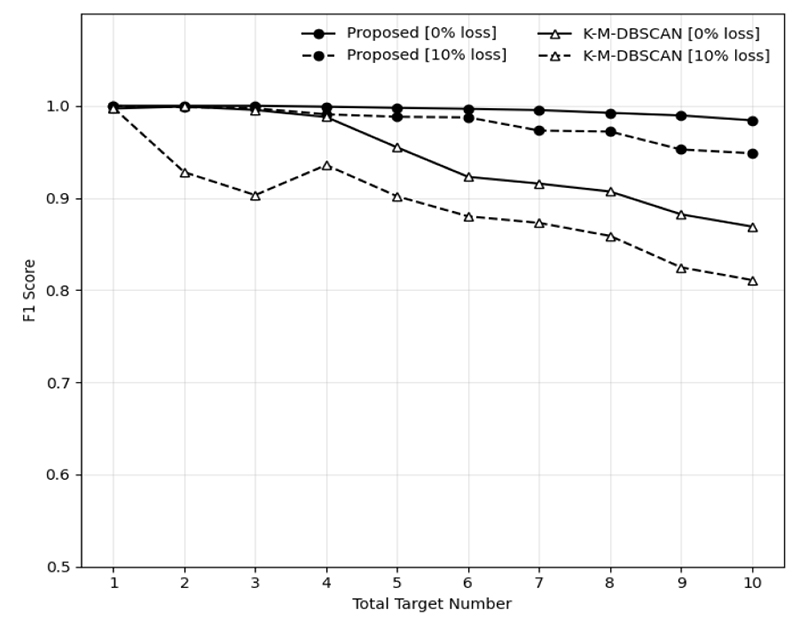
그림 8, 9는 잡음 표준편차가 σ = 0.1°인 조건에서의 결과를 나타낸다. 누락 비율이 0%에서 10%로 증가함에 따라 두 기법 모두 F1 점수는 감소하고 OSPA 오차는 증가하였다. 표적 수가 10개일 때, 누락이 없는 조건에서 제안 기법과 비교 기법의 F1 점수는 각각 0.98과 0.87이었으며, 누락이 10%일 때는 각각 0.95와 0.81로 감소하였다. OSPA 오차는 누락이 없는 조건에서 제안 기법이 5.5m, 비교 기법이 21.9m이었으며, 누락이 10%일 때는 각각 10.2m, 24.0m로 증가하였다. 제안 기법은 모든 조건에서 비교 기법보다 높은 F1 점수와 낮은 OSPA 오차를 보였다.
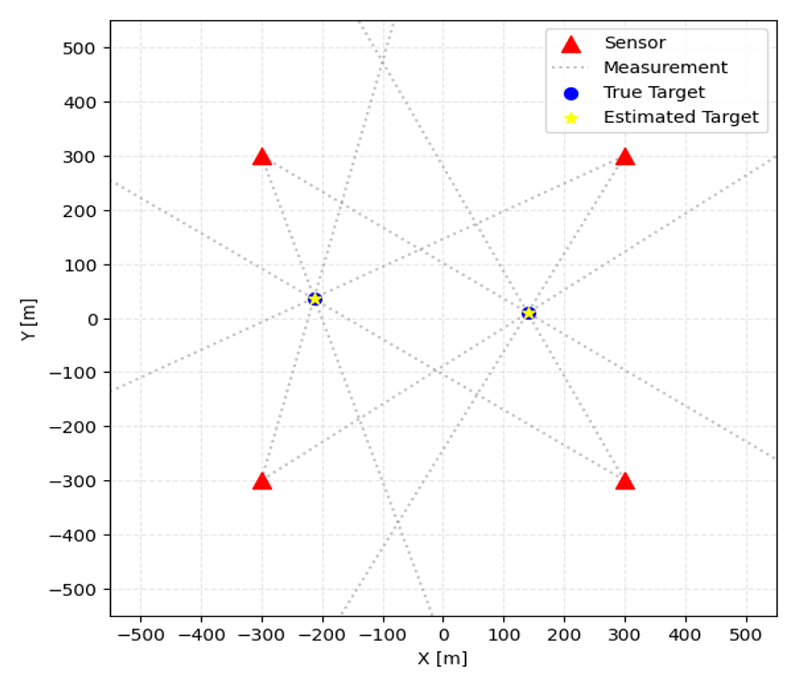
Illustration of sensor placement and simulation setup.
F1 score by target number (σ = 0.1°).
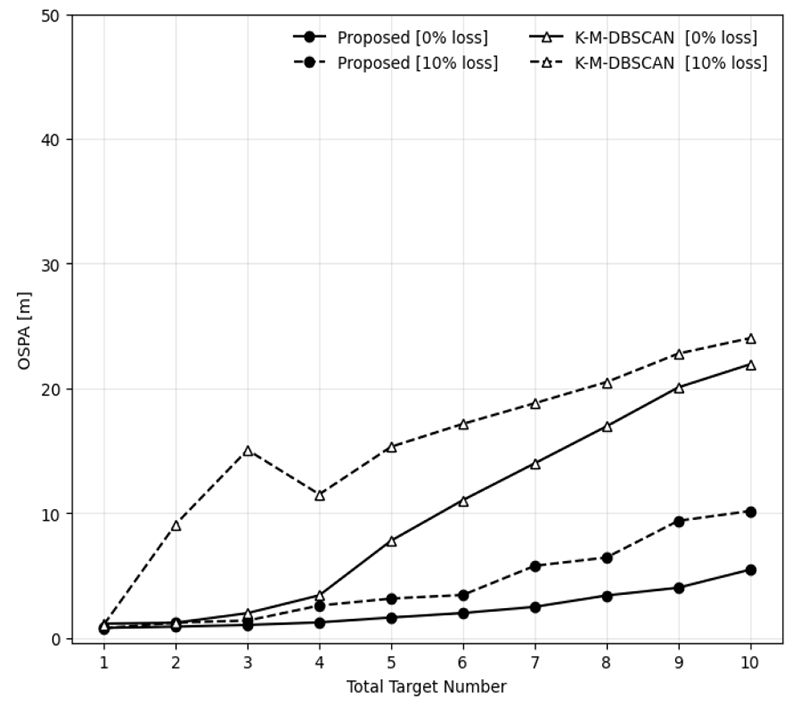
OSPA by target number (σ = 0.1°).
그림 10, 11은 잡음 표준편차가 σ = 0.5°로 증가한 조건의 결과이다. 표적 수가 10개일 때, 누락이 없는 경우에서 제안 기법과 비교 기법의 F1 점수는 각각 0.96과 0.65였으며, OSPA 오차는 각각 11.3m와 33.0m이었다. 누락이 10% 발생한 경우 F1 점수는 제안 기법이 0.90, 비교 기법은 0.60으로 나타났고, OSPA 오차는 각각 16.0m와 33.2m로 증가하였다. 제안 기법은 높은 잡음과 누락이 동시에 존재하는 환경에서도 비교 기법 대비 우수한 탐지 성능과 위치 추정 정확도를 보였다.
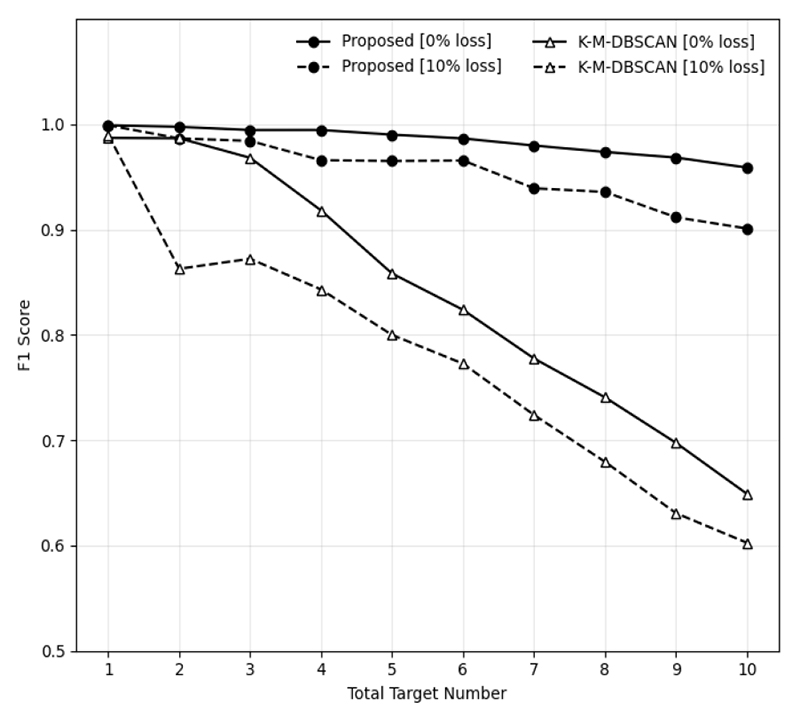
F1 score by target number (σ = 0.5°).
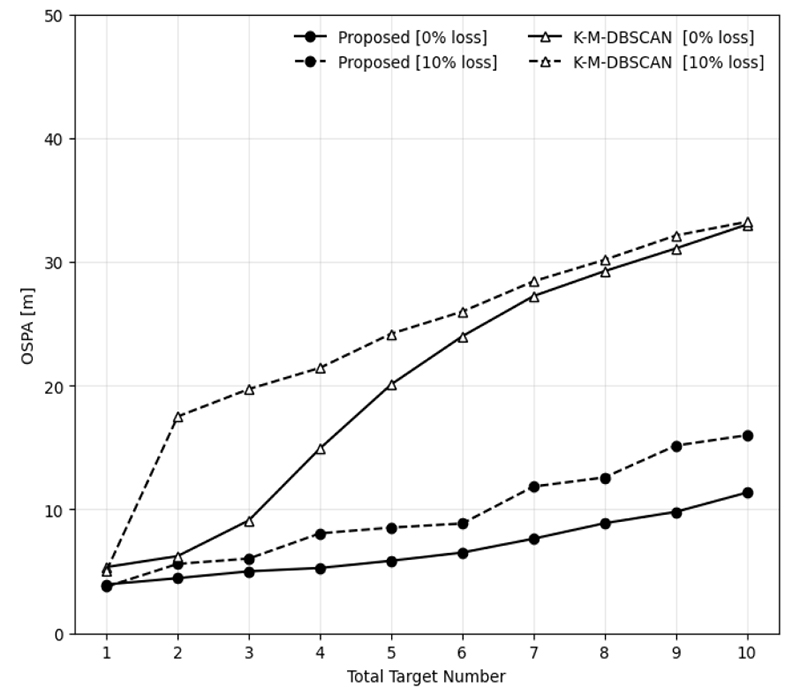
OSPA by target number (σ = 0.5°).
VI. 결론
본 논문에서는 다중 표적 환경에서 방위각 기반 위치 추정을 통해 계층적 격자 탐색과 잔차 기반 비선형 최적화를 결합한 새로운 위치 추정 알고리즘을 제안한다. 제안 기법은 먼저 저해상도 격자를 활용하여 전역 후보 영역을 효과적으로 선별하고, 이후 고해상도 탐색과 잔차 기반 최적화를 적용함으로써 추정 정밀도를 향상시킨다.
시뮬레이션 결과, 제안 기법은 잡음 수준이 증가하거나 관측치 누락되는 상황에서도 비교 기법 대비 더 높은 F1 점수와 더 낮은 OSPA 오차를 나타내며 우수한 성능을 입증하였다.
향후 연구에서는 본 기법을 동적 다중 표적 환경으로 확장하고 칼만 필터 등을 활용하여 시간적 연속성을 반영하고자 한다. 이를 통해 동적 환경에서의 다중 표적 탐지 성능과 추적 정확성을 동시에 확보할 수 있을 것으로 기대된다. 또한 실제 센서 네트워크 기반 실험을 수행하여 제안 기법의 실용성을 검증하고, 다양한 응용 시나리오로 적용 범위를 확대할 계획이다.
REFERENCES
-
J. M. Pak and C. K. Ahn, “Cooperative localization for multiple unmanned vehicles: a survey,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 4, pp. 312-321, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0022]

-
R. Pan, C. Wang, Z. Zhai, J. Liu, T. Pan, and X. Chen, “Monocular SLAM with point and line features applied to spacecraft relative navigation,” International Journal of Aeronautical and Space Sciences, vol. 26, no. 3, pp. 1258-1278, 2025.
[https://doi.org/10.1007/s42405-024-00817-2]
-
K. Li, X. Wang, S. Zheng, S. Chen, M. Gao, P. Yang, X. Jin, and J. Yang, “IFree filter-based user positioning for satellite-based augmentation system,” International Journal of Aeronautical and Space Sciences, vol. 25, no. 2, pp. 687-697, 2024.
[https://doi.org/10.1007/s42405-023-00693-2]
-
H. W. Bae, Y. Kim, and J. W. Song, “3D indoor relative position estimation method based on multi-agent UWB-IMU fusion,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 29, no. 12, pp. 1080-1089, 2023.
[https://doi.org/10.5302/J.ICROS.2023.23.0110]
-
N. Stathoulopoulos, A. Koval, and G. Nikolakopoulos, “A comparative field study of global pose estimation algorithms in subterranean environments,” International Journal of Control, Automation and Systems, vol. 22, no. 2, pp. 690–704, 2024.
[https://doi.org/10.1007/s12555-023-0026-2]
-
S. Ravindra and S.N. Jagadeesha, “Time of arrival based localization in wireless sensor networks: a linear approach,” Signal & Image Processing : An International Journal, vol. 4, no. 4, pp. 13–30, 2013.
[https://doi.org/10.5121/sipij.2013.4402]
- R. Kaune, J. Horst, and W. Koch, “Accuracy analysis for TDOA localization in sensor networks,” 14th International Conference on Information Fusion, pp. 1–8, 2011. https://ieeexplore.ieee.org/abstract/document/5977569
-
K. Kim and J. Lee, “RSSI fingerprinting-based indoor localization scheme employing denoising autoencoder,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 29, no. 2, pp. 184-190, 2023.
[https://doi.org/10.5302/J.ICROS.2023.22.0205]
- M. Deans, Bearings-Only Localization and Mapping. Carnegie Mellon University, 2005.
-
A. Farina. “Target tracking with bearings–only measurements,” Signal Processing, vol. 78, no. 1, pp. 61–78, 1999.
[https://doi.org/10.1016/S0165-1684(99)00047-X]
-
Q. Zhang, T. Song. “Improved bearings-only multi-target tracking with GM-PHD filtering,” Sensors, vol. 16, no. 9, pp. 1469, 2016.
[https://doi.org/10.3390/s16091469]
-
Z. Deng, Z. Wang, T. Zhang, C. Zhang, and W. Si, “A novel density-based clustering method for effective removal of spurious intersections in bearings-only localization,” EURASIP Journal on Advances in Signal Processing, vol. 2023, no. 1, p. 19, 2023.
[https://doi.org/10.1186/s13634-023-00974-8]
-
H. M. Jeon, J. W. Lim, and C. Ryoo, “Task assignment for multiple multi-purpose unmanned aerial vehicles using greedy algorithm,” International Journal of Aeronautical and Space Sciences, vol. 25, no. 4, pp. 1380-1394, 2024.
[https://doi.org/10.1007/s42405-024-00726-4]
-
D. Schuhmacher, B. Vo, B. Vo. “A consistent metric for performance evaluation of multi-object filters,” IEEE Transactions on Signal Processing, vol. 56, no. 8, pp. 3447–3457, 2008.
[https://doi.org/10.1109/TSP.2008.920469]
2024년 인하대학교 항공우주공학과 졸업. 2024년~현재 동 대학원 석사과정 재학 중. 관심분야는 상태 추정, 컨벡스 최적화 및 인공지능 기술 등.
1999년 KAIST 항공우주공학과 졸업. 2001년 동 대학원 석사. 2012년 Ph.D., Department of Aeronautics and Astronautics, Stanford University. 2001년~2018년 국방과학연구소 연구원/선임연구원. 2018년~2021년 경희대학교 전자공학과 조교수. 2021년~현재 인하대학교 항공우주공학과 조교수/부교수. 관심분야는 컨벡스 최적화 기술과 머신러닝 기술의 항공우주제어/신호처리 시스템 응용 등.