
심도 센서 기반 USBL 추정 위치의 3 차원 정밀 보정 방법

Copyright© ICROS 2026
Abstract
This study presents a method for precise 3D correction of USBL (Ultra-Short Baseline) position estimates through depth sensor measurements. Since USBL’s vertical and horizontal position estimates are correlated, correcting the vertical estimate through depth sensor measurements also improves horizontal accuracy. However, due to the nonlinear characteristics of the USBL positioning model, conventional fusion methods require linearization or sampling, potentially introducing errors and distortions. To address this issue, the proposed method corrects the model inputs, such as measurement data and system parameters, rather than the USBL position estimate, which represents model output. The proposed method was validated through simulations using USBL and depth sensor models based on related studies. The results demonstrate that the proposed approach improves both the accuracy and precision of vertical and horizontal positions and achieves superior performance, particularly under low-elevation conditions.
Keywords:
ultra-short baseline, underwater localization, depth sensor, sensor fusion, nonlinear modelI. 서론
수중 환경에서의 정확한 위치 추정은 자율 무인 잠수정(AUV, Autonomous Underwater Vehicle)의 운용을 비롯해 해저 구조물 점검, 해저 지형 매핑, 스쿠버 다이빙과 같은 수중 레저 활동 등 다양한 해양 응용 분야에서 중요한 역할을 한다. 그러나 수중이라는 특수한 환경 조건으로 인해, 지상이나 공중에서 일반적으로 사용되는 기존 위치 추정 시스템들은 효과적으로 적용되기 어렵다. 대표적인 예시로, 위성 기반 측위 시스템(GNSS, Global Navigation Satellite System)이나 레이더(RADAR, Radio Detection and Ranging), 라이다(LiDAR, Light Detection and Ranging) 등과 같은 전자기파 기반 시스템들은 수중에서 전자기파의 급격한 감쇠와 산란으로 인해 활용이 제한된다[1-4].
이러한 환경에서 자율 무인 잠수정이나 원격 무인 잠수정(ROV, Remotely Operated Vehicle)과 같이 수중에서 운용되는 로봇들은 일반적으로 관성 측정 장치(IMU, Inertial Measurement Unit)와 도플러 속도계(DVL, Doppler Velocity Log)를 기반으로 한 추측 항법(dead reckoning)을 통해 위치를 추정한다[1,5]. 또한, 고정된 수중 구조물 탐지나 해저 지형 매핑 등과 같이 주변 수중 환경에 대한 인식이 필요하거나 이를 바탕으로 위치 추정이 요구되는 경우에는 수중 소나(SONAR, Sound Navigation and Ranging)를 이용하여 수중 영상을 획득하고 이를 활용한다. 그러나, 추측 항법의 경우 적분 방식으로 위치를 추정하기 때문에 시간이 지남에 따라 오차가 누적되며 장시간 운용 시 위치 추정 정확도가 저하되는 한계가 존재한다[2,3]. 수중 소나는 광학 영상에 비해 해상도가 낮고, 음향 그림자(acoustic shadow)와 같은 노이즈 요인으로 인해 이를 활용한 정밀한 위치 추정에는 어려움이 따른다. 또한, 단독으로는 절대 위치 정보를 취득할 수 없고, 연속된 영상 간 변화를 통해 상대적인 위치 정보만을 산출할 수 있다는 제약도 존재한다[6,7].
반면, USBL (Ultra-Short Baseline), SBL (Short Baseline), LBL (Long Baseline) 등과 같이 수중 음향 신호를 기반으로 위치를 추정하는 시스템은 센서들의 데이터 취득 주기가 상대적으로 느리고 비교적 잡음이 많은 위치 정보를 제공하지만, 시간 경과에 따라 오차가 누적되지 않으며, GPS (Global Positioning System)와 AHRS (Attitude and Heading Reference System)와의 융합을 통해 절대 위치 추정치를 제공한다[8]. 이와 같은 특성을 고려해, 추측 항법을 기반으로 하는 관성 항법 시스템(INS, Inertial Navigation System)과 융합해, 추측 항법 과정에서 발생하는 누적오차를 보정하고, 위치 추정 정확도를 향상시키기 위한 다양한 연구들이 이루어졌다[9-15]. 더 나아가, 수중 소나 기반의 물체 인식 및 추적, 센서 캘리브레이션 등의 응용에서도 보조적인 위치 정보를 제공하는 수단으로도 활용되고 있다[16].
이 중에서도 본 논문에서 중점적으로 다루는 USBL 시스템은 트랜시버(transceiver)와 트랜스폰더(transponder) 간 음향 신호를 기반으로 3차원 상대 위치를 추정한다. 일반적으로 위치를 추정하고자 하는 대상(무인 잠수정, 수중 구조물 등)에 트랜스폰더를 부착하고, GPS 신호 수신이 가능한 해양 플랫폼(무인 수상선, 부표 시스템, 해상 고정 구조물 등)에 트랜시버를 장착하고 운용함으로써, 트랜스폰더로부터 송신되는 음향 신호를 측정해 대상의 위치를 추정한다. 트랜시버의 수신기를 통해 두 장비 사이의 음향 신호 왕복 시간(ToA, Time of Arrival)과 수신된 음향 신호의 위상차(phase difference)를 측정하고, 두 장치 간의 상대 거리와 경사각(inclination angle)을 계산하며, 이를 바탕으로 3차원 상대 위치를 산출한다[9,11]. USBL 시스템은 위치 추정 모델 특성상 수직 방향(z축) 위치 정확도가 수평 방향(x축, y축)에 비해 상대적으로 낮으며, 두 방향 간 차이는 얕은 수심에서 운용되면서 원거리에서 운용될수록 비선형적으로 커진다. 이에 따라 일부 연구에서는 USBL의 수직 방향은 배제하고, 수평 방향 위치 추정치만 활용해 관성 기반 항법 시스템의 위치 추정 성능을 향상시켰다[4,12,13]. 수직 방향 위치 정보가 필요한 경우 USBL의 3차원 위치 추정값과 함께 보다 신뢰도가 높은 압력계 기반의 심도 센서나 CTD (Conductivity, Temperature, Depth) 센서 측정값을 보완적으로 활용하였다[9-11].
본 연구진은 수중 환경에서 3차원 위치 정보를 제공하지만 수직 방향의 신뢰도가 상대적으로 낮은 USBL과 수직 방향 위치 정보만을 제공하면서 상대적으로 높은 정확도와 정밀도를 갖는 심도 센서를 주목하였다. USBL의 3차원 위치 추정값은 위치 추정 모델 구조상 각 축 간 오차가 상호 연관(correlated) 되어 있으므로, 심도 센서를 통해 수직 성분을 보정하면 수평 성분의 위치 정확도 역시 함께 개선될 수 있다고 판단하였다.
이러한 배경을 토대로, 본 연구에서는 심도 센서의 수중 압력 측정값으로부터 산출되는 수직 위치 추정값을 통해 USBL의 3차원 추정 위치를 보정하는 방법을 제안한다. 제안하는 방법은 USBL 위치 추정 모델의 비선형성을 고려해, 칼만 필터(Kalman filter)와 같은 확률 필터 대신 최대 우도 추정(MLE, Maximum Likelihood Estimation)을 목표로 하는 최적화 기법을 사용했으며, 심도 센서의 측정값으로 USBL의 위치 추정값이 아닌 측정값과 시스템 파라미터를 보정함으로써, 수직 위치와 수평 위치 정확도를 함께 개선하였다. USBL 관련 연구들에서 시뮬레이션 단계 검증을 위해 사용한 위치 추정 모델과 심도 센서 모델로 구성한 시뮬레이션으로 알고리즘의 유효성을 검증하였으며, 기존 센서 융합 연구에서 사용되는 칼만 필터와의 성능을 비교해 비선형 시스템에 대한 적합성을 보였다.
본 논문이 기여하는 바는 다음과 같다. 비교적 수직 위치 정확도가 높은 심도 센서를 기반으로, USBL 추정 위치의 수직 성분을 보정하고, 오차 상관 관계를 고려해 수평 성분의 정확도까지 향상시킬 수 있음을 보였다. 또한, 비선형 모델인 USBL 위치 추정 모델의 출력값(위치 추정값)이 아닌 입력값(측정값과 시스템 파라미터)을 보정함으로써, 비선형 모델의 선형화나 샘플링 과정에서 발생할 수 있는 오차와 왜곡이 배제된 정밀한 위치 정보 보정이 가능하다.
본 논문의 구성은 II장에서 본 연구에서 사용된 USBL 시스템의 위치 추정 모델과 오차 모델에 대해서 설명하고, USBL 추정 위치의 오차 공분산을 추정하는 방법에 대해서 분석한다. III장에서는 심도 센서를 기반으로 USBL 추정 위치를 보정하는 방법을 제안한다. IV장에서는 제안한 방법의 유효성을 확인하기 위한 시뮬레이션 구성과 비교 실험 결과를 제시하며, 마지막으로 V장에서는 연구 결론 및 향후 연구 방향에 대한 내용으로 마무리한다.
II. USBL 위치 추정 시스템 및 오차 모델링
1. USBL 위치 추정 모델
USBL 시스템은 수중 플랫폼에 장착된 트랜스폰더의 3차원 상대 위치를 트랜시버 기준으로 추정한다. 다중 트랜시버를 이용해 하나의 트랜스폰더 위치를 추정하기도 하나, 본 논문에서는 단일 트랜시버를 기준으로 한 위치 추정 모델을 서술한다. 트랜시버는 송신기(transmitter)와 여러 개의 하이드로폰(hydrophone) 배열로 구성된 수신기(receiver)로 구성된다. 수신기는 트랜스폰더로부터 되돌아오는 수중 음향 신호를 수신하고, 수신된 신호의 왕복 시간과 하이드로폰 간 수신 신호의 위상차를 측정한다. 트랜스폰더는, 위치 측정 대상에 부착되어 트랜시버로부터 송신된 음향 신호를 수신한 후, 응답 신호를 송신해 트랜시버가 위치를 추정할 수 있도록 한다.
트랜스폰더의 상대 위치 𝐱𝑢는 그림 1과 같이 트랜스시버의 측정값(음향 신호 왕복 시간, 위상차)으로부터 계산된 두 장치 간 상대 거리 𝑟𝑢와 경사각 𝛼𝑢, 𝛽𝑢을 통해 산출된다. 식 (1)-(3)을 통해 산출할 수 있으며, 이때, 𝛼𝑢, 𝛽𝑢는 각각 트랜시버의 x축(𝑋𝒰), y축(𝑌𝒰)과 트랜스폰더 간의 경사각이다[9].
| (1) |
| (2) |
| (3) |
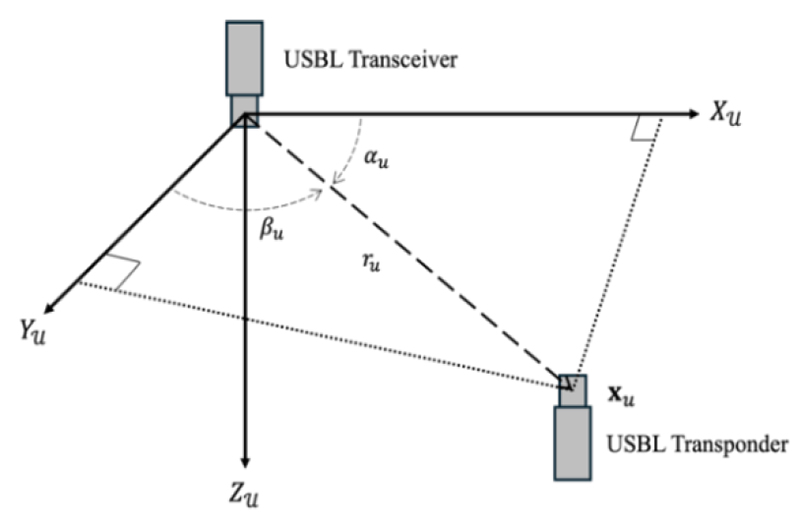
Overview of USBL position estimation model.
트랜시버와 트랜스폰더 간 상대 거리 𝑟𝑢는 트랜시버에서 송신된 신호가 트랜스폰더에 도달한 후, 응답신호가 다시 트랜시버로 수신되기까지의 시간 𝑡𝑢와 음향 신호의 수중 속도 𝑐𝑢로 다음과 같이 계산된다.
| (4) |
경사각 𝛼𝑢, 𝛽𝑢는 그림 2와 같이 각각 𝑋𝒰, 𝑌𝒰 축에 배열된 하이드로폰 간 수신된 음향 신호의 위상차 𝛥𝛷𝑢,𝑥, 𝛥𝛷𝑢,𝑦를 바탕으로 식 (5), (6)와 같이 계산된다. 이때, 𝑓𝑢은 음향 신호의 주파수, 𝑑𝑢는 각 축에 배열된 하이드로폰 간 거리이다.
| (5) |
| (6) |
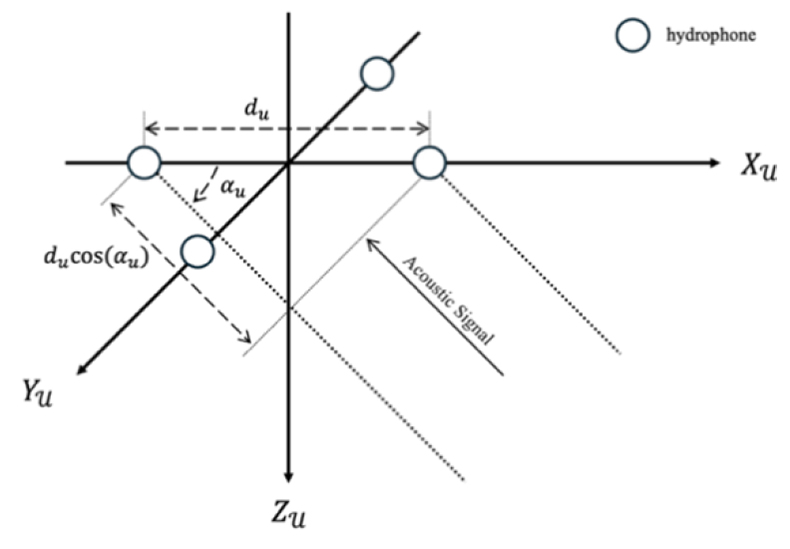
Hydrophone array and inclination angle.
USBL의 측정값 벡터 𝐳𝑢와 시스템 파라미터 벡터 𝛉𝑢는 각각 식 (7), (8)와 같이 정의할 수 있으며, 이를 하나의 위치 추정 모델의 입력 벡터 𝐯𝑢로 통합하여 정의하면 식 (9)과 같다.
| (7) |
| (8) |
| (9) |
입력 벡터 𝐯𝑢를 이용해 식 (1)-(6)로부터 유도된 USBL 위치 추정 모델을 표현하면 다음과 같다[11].
| (10) |
2. USBL 측정값 및 시스템 파라미터 오차 모델
USBL 추정 위치의 오차는 입력값에 해당하는 측정값과 시스템 파라미터에 포함된 오차로 인해 발생한다. USBL 응용 연구들에서는 이러한 오차가 서로 독립적이고 가우시안(Gaussian) 분포를 따른다고 가정하였으며, 본 논문에서도 단순화를 위해 독립성을 가정하였다[9-11]. 입력 벡터 𝐯𝑢는 잡음이 없는 참값 벡터 와 오차 벡터 𝛆𝑢의 합으로 다음과 같이 정의할 수 있다.
| (11) |
입력 벡터의 각 성분(𝑡𝑢, 𝛥𝛷𝑢,𝑥, 𝛥𝛷𝑢,𝑥, 𝑐𝑢, 𝑓𝑢, 𝑑𝑢)의 오차 크기가 주어졌을 때, 입력 벡터의 공분산 행렬 𝐐𝑢는 다음과 같이 정의할 수 있다.
| (12) |
3. USBL 추정 위치 공분산 추정 방법
USBL 추정 위치를 관성 항법 시스템이나 기타 센서와 융합하기 위해서는 해당 추정값의 불확실성을 수치화해야 한다. 주어진 위치 추정 모델과 입력값들의 오차가 가우시안 분포를 따른다는 가정 하에, 오차 전파를 통해 공분산을 추정할 수 있다. 공분산 𝐐𝑢와 USBL 위치 추정 모델의 야코비안(jacobian) 행렬 𝐉ℱ를 통해 야코비안 공분산 𝚺(𝐽)을 산출해 추정 위치의 공분산 𝚺𝐱𝑢을 다음과 같이 근사할 수 있다.
| (13) |
| (14) |
그러나 USBL 위치 추정 모델은 비선형으로 야코비안 기반 근사치와 샘플 공분산 간 차이가 발생한다. 이를 확인하기 위해, 앞서 서술한 위치 추정 모델과 입력값의 오차 모델을 바탕으로 시뮬레이션을 수행하였다. 시뮬레이션을 위해 설정한 입력값의 노이즈 크기와 시스템 파라미터 값은 IV장에 서술하였다. 트랜시버는 (0m, 0m, 3m) 위치에 고정하고 트랜스폰더는 총 9개 위치에 배치하였는데, 세 가지 상대 거리 (50m, 100m, 150m)와 세 가지 고각(10°, 45°, 80°) 그리고 하나의 방위각(45°) 조합으로 위치를 구성하였다. 각 위치에서 그림 3과 같이 추정 위치 샘플 1000개를 취득해 이를 기반으로 참 공분산에 근사한 샘플 공분산 𝚺(𝑆)을 산출하였다. 그 다음 각 위치에 대응되는 이상적인 입력값(오차가 없는 입력값)으로 야코비안 행렬을 산출 후 공분산을 추정해 비교하였다.
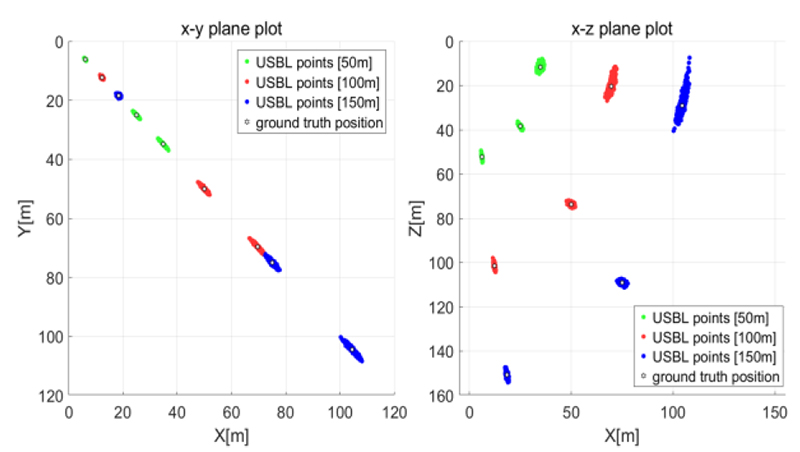
Simulation results sampled with transponders placed at nine different locations (left: x-y plane, right: x-z plane).
표 1은 샘플 공분산의 대각 성분과(각 좌표축 방향의 분산)과 비대각 성분을 정리한 것이다. 동일한 거리 조건에서 고각이 클수록 수평 방향 위치 분산 이 작은 것을 확인할 수 있으며, 수직 방향 분산 은 고각 조건에 따라 일정하지 않은 변화를 보였다. 동일한 고각 조건에서는 거리가 멀어질수록 전체적인 위치 분산이 커졌으며, 특히 고각이 10°일 때, 이러한 변화가 크게 나타났다. 또한, 상관 성분은 모두 0이 아닌 값을 보였으며, 수직방향과 수평방향 간 상관성분 의 경우 고각에 따라 양과 음값이 모두 나타났다. 이는 수직 방향 오차와 수평 방향 오차가 독립적이지 않고 상호 연관되어 있음을 의미한다. 따라서 수직 방향 오차가 보정된다면, 상관 관계에 의해 수평 방향 오차 역시 보정될 수 있다.
| (15) |

Sample covariance (diagonal and off-diagonal terms).
표 2는 9개의 위치에 대해 야코비안 행렬을 기반으로 추정한 공분산 행렬의 대각 성분과 샘플 공분산 대비 상대 오차를 식 (15)와 같이 산출해 정리한 것이다. 수평 방향 성분의 상대 오차는 동일한 거리 조건에서 고각이 커질수록 감소하는 경향을 보였으나, 거리 조건이 50m일 때에도 22~35% 수준을 나타냈으며, 거리가 멀어짐에 따라 상대 오차가 커졌다. 수직 방향의 상대 오차는 거리와 고각 조건에 따라 불규칙적으로 나타났으며, 특히 고각이 작은(10°) 조건에서는 상대 오차가 87% 이상으로 나타났다. 본 시뮬레이션은 오차가 없는 입력값으로 야코비안을 계산했음을 고려할 때, 실제 환경에서 오차가 포함된 입력값을 사용할 경우 상대 오차는 더 커질 가능성이 높다.
Relative error of jacobian-based covariance compared to sample covariance (diagonal terms).
이러한 결과처럼 야코비안 행렬을 통한 공분산 추정 방법은 USBL 위치 추정 모델과 같은 비선형 모델에 대해 낮은 정확도를 가진다. 이를 보완하기 위해, UT (Unscented Transform) 기반의 공분산 추정 방법을 대안으로 사용 가능하나, USBL 시스템은 일반적으로 수 Hz의 낮은 샘플링 주기를 가져, 실시간성이 크게 요구되지 않으므로 몬테카를로(Monte Carlo) 기반 방법도 적용이 가능하다.
몬테카를로 기반 방법은 측정값과 시스템 파라미터로 구성된 입력값 𝐯𝑢를 기준으로, 주어진 오차 공분산 𝐐𝑢를 사용해 다음과 같이 𝑁개의 가상 입력 샘플을 생성한다.
| (16) |
각 가상 입력 샘플은 USBL 위치 추정 모델 ℱ(⋅)에 적용되어 위치 샘플을 산출하며, 이는 식 (17)과 같이 표현할 수 있다.
| (17) |
이후, 모든 위치 샘플의 평균을 식 (18)과 같이 계산하고 이를 바탕으로 표본 공분산 𝚺(𝑀)을 계산해 공분산을 식 (19)과 같이 근사할 수 있다.
| (18) |
| (19) |
몬테카를로 기반 방법으로 추정한 공분산의 신뢰도를 확인하기 위해 동일한 조건에서 추가 시뮬레이션을 수행하였다. 앞서 정의한 9개 위치에서 각각 1000개의 샘플을 취득하였으며, 각 샘플에 대해 다시 가상의 1000개의 입력 샘플을 생성해 공분산을 추정했다. 이후, 샘플 공분산과 비교하기 위해 각 좌표축 분산에 대한 상대 오차를 식 (15)와 같이 산출하고 평균과 표준편차를 산출하였다. 이러한 결과를 표 3에 정리하였다. 전체적으로 수평 방향 분산에 대한 상대 오차는 평균적으로 3~7% 수준으로 비교적 작고, 표준편차 또한 3~4% 내외로 안정적이었다. 반면, 수직 방향 분산에서는 고각이 작은 경우 상대 오차가 23~43% 수준으로 크게 나타났으며, 표준편차 또한 25~62% 수준으로 불확실성이 비교적 컸다. 이는 USBL 위치 추정 모델에서 고각이 작을 때, 추정 위치의 수직 방향 분산이 비교적 크고 몬테카를로 기반 방법이 입력값에 노이즈를 다시 부가하여 재샘플링을 수행하기 때문에, 불확실성이 증폭된 결과로 보인다. 이러한 이유로 본 연구에서는 공분산을 추정하지 않고 위치를 보정하는 방법을 제안한다.
Relative error of Monte Carlo-based covariance compared to sample covariance (mean and standard deviation).
III. 심도 센서 기반 USBL 추정 위치 보정 방법
앞서 II장에서 서술한 바와 같이, USBL 시스템으로부터 취득되는 위치 추정값은 트랜시버의 측정값과와 시스템 파라미터에 의해 산출되며, 각 축의 오차는 상호 연관되어 있다. 추정된 위치의 불확실성은 트랜시버와 트랜스폰더 간 상대 거리가 증가할수록 높아지며, 상대 위치에 따라 축별 신뢰도가 비선형적으로 바뀐다. 특히, 수직 방향 위치 오차는 수평 방향에 비해 급격히 변화하는 경향을 보인다. 이러한 특성에 주목하여, 수직 방향 위치 정밀도와 정확도가 비교적 높은 심도 센서를 통해 USBL 위치 추정값의 수직 성분을 보정하고, 오차 상관성을 반영해 수평 성분의 정확도까지 향상시키고자 한다. 일반적으로 이러한 센서 융합을 칼만 필터와 같은 확률 필터로 수행하기 위해서는 위치 오차 공분산이 필요하다. 그러나 II장에서 확인한 바와 같이, 야코비안 기반 방법은 USBL 위치 추정 모델에 대해 큰 오차를 보였으며, 대안으로 선택한 몬테카를로 기반 방법의 경우 오차를 포함한 입력값을 기준으로 한 가상의 확률 분포로 샘플링을 수행하기 때문에 실제 오차 분포와 차이가 발생한다.
이에 본 연구에서는 심도 센서로부터 취득한 수직 위치를 통해 USBL 위치 추정 모델의 출력값이 아닌, 입력값에 해당되는 측정값과 시스템 파라미터를 보정하는 방식을 제안한다. 이는 USBL 모델과 심도 센서 측정값을 기반으로 제약 조건을 구성하고, 이에 부합하면서도 통계적으로 가장 가능성이 높은 입력값을 추정함으로써 위치를 보정한다. 이러한 방법은 공분산 추정 과정이 불필요하여 야코비안 방법이나 몬테카를로 기반 방법처럼 비선형 모델을 선형화하거나 샘플링하는 과정에서 발생할 수 있는 오차와 왜곡의 영향을 받지 않아 정밀한 위치 보정이 가능하다.
심도 센서로부터 취득되는 수직 위치 𝑧𝑑를 기준으로 USBL 수직 위치 추정 모델 ℱ𝑧(⋅)의 출력과 일치하는 최적의 입력값 은 식 (10)을 통해 다음과 같이 표현할 수 있다.
| (20) |
| (21) |
그러나, 위 수식은 미지변수를 다수 포함하는 부정방정식 (underdetermined equation)의 형태를 가지므로, 𝑧𝑑에 대응되는 를 고유하게 결정할 수 없다. 따라서, 대응 가능한 입력값 후보 을 참값이라고 가정했을 때, 기존 USBL 측정값이 관측될 확률인 우도를 평가 기준으로 삼고 최대 우도 추정을 통해 최적의 입력값을 찾는 접근을 택했다. 최적화 문제의 목적함수는 다음과 같이 정의된다.
| (22) |
계산의 효율성을 위해 우도 식 (22)에 로그를 취하고 부호를 반전시키면, 마할노비스 거리(Mahalanobis distance) 최소화 문제로 귀결되며, 앞서 서술한 동등 제약 조건까지 포함해 최적화 문제를 정의하면 다음과 같이 정리할 수 있다.
| (23) |
| (24) |
이러한 최적화 문제를 통해 추정된 최적의 입력값 은 주어진 제약 조건에서 실제 참값에 근사한 측정값과 시스템 파라미터라고 할 수 있고, 이를 통해 USBL 위치 정보를 재산출하여 전체 3차원 위치 추정 정확도를 개선할 수 있다.
본 연구에서는 계산 효율을 높이고, 제약식의 구조를 단순화하기 위해 추정하고자 하는 입력 변수들 중 비교적 오차가 작아 고정이 가능한 음향 신호 주파수 𝑓𝑢와 하이드로폰 간 거리 𝑑𝑢는 참값으로 간주해 상수로 정하고, 나머지 4개의 변수에 대해 최적값을 추정하였다. 이러한 두 변수는, 설정값에 비해 오차의 크기(표준편차)가 0.1% 이하로 비교적 신뢰도가 높다. 이로써 전체 최적화 차원이 6차원에서 4차원으로 축소되었다. 이에 따라 본 연구에서 정의한 USBL 측정값과 시스템 파라미터의 구성, 그리고 제안하는 보정 방법에서의 최적화 변수와 고정 상수의 분류는 표 4와 같다. 주어진 최적화 문제 식 (24)는 목적함수가 이차 형식이며 제약 조건이 비선형임을 고려해 SQP (Sequential Quadratic Programming) 알고리즘으로 최적의 입력값을 추정했다[17].
Configuration of optimization variables and constant parameters for the proposed method.
IV. 실험 및 실험 결과
제안한 보정 방법의 유효성을 검증하기 위해, 본 연구에서는 기존 USBL 연구들에서 시뮬레이션 검증에 사용된 위치 추정 모델을 기반으로 실험 환경을 구성하였다[8-11]. 심도 센서와 USBL 위치 측정값의 오차 분포, 시스템 파라미터의 값과 오차 분포를 적절히 설정했으며, 표 5와 같다.
Noise of inputs and system parameter settings in the USBL positioning model.
실험은 두 가지 가정을 바탕으로 수행되었다. 첫째, 트랜시버는 수상 구조물에 고정되어 있으며, 송수신기는 수중에 위치하고 자세변화(roll, pitch, yaw)는 없다고 가정한다. 둘째, 심도 센서는 트랜시버와 트랜스폰더에 각각 부착되어 있으며, 동일한 기준점을 중심으로 심도 정보를 측정한다. 이러한 가정은 실제 USBL 시스템이 GPS, AHRS 등 다양한 센서와 복합적으로 활용되는 현실적인 운용 조건과는 다소 차이가 있다. 그러나 본 연구의 목적은 USBL 시스템의 추정 위치를 심도 센서를 활용해 정밀하게 보정하는 방법에 있으며, 타 센서로부터 오차 영향을 배제하고자 했다. 또한, 심도 센서는 본래 수면을 기준으로 한 심도를 측정하지만, 트랜시버 및 트랜스폰더에 모두 부착함으로써, 두 지점 간 상대 심도 정보를 취득하였다. 그림 4와 같이 트랜시버에 부착된 심도 센서로부터의 측정 정보 𝑧𝑑,𝑠와 트랜스폰더에 부착된 센서의 측정 정보 𝑧𝑑,𝑝를 통해 심도 센서 간 상대 심도 정보를 취득하였다. 이는 본 연구의 실험 조건 하에서 USBL 수직 위치 추정값과 동일한 좌표계 기준을 따른다고 할 수 있다.
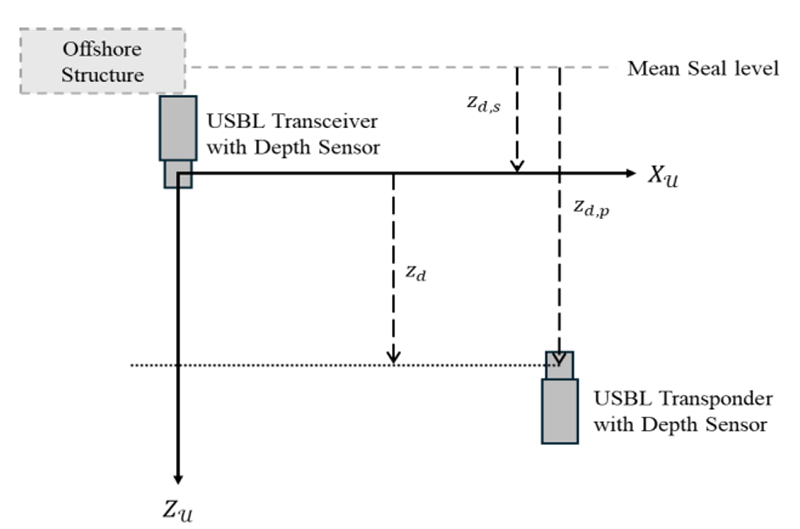
Configuration of USBL and depth sensors for experiment.
비교 실험은 트랜시버와 트랜스폰더 간 다양한 상대 위치에 대해 보정 성능을 평가하고자 총 27개의 위치에 트랜스폰더를 두고 수행하였다. 세 가지 거리(50m, 100m, 150m), 세 가지 방위각(10°, 45°, 80°), 세 가지 고각(10°, 45°, 80°) 조합으로 구성하였다(그림 5). 각 위치에서 측정값과 시스템 파라미터 오차를 반영한 입력값으로 1000개의 샘플을 생성하였으며, 다음 세 가지 방법으로 실험을 수행하고 각 실험으로 취득한 추정(보정) 위치의 정확도와 정밀도를 산출하여 비교하였다.
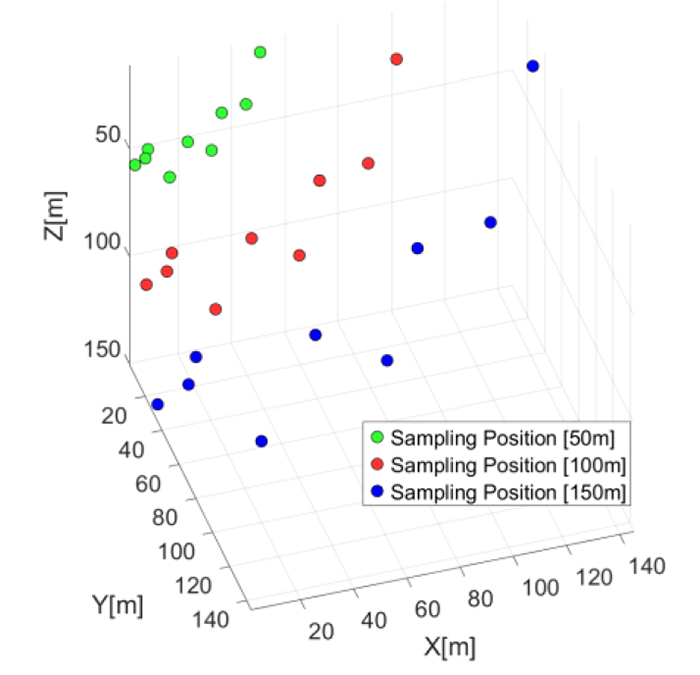
Sampling positions for comparative experiments.
- 실험 (A) : USBL 추정 위치 미 보정
- 실험 (B) : 몬테카를로 방법으로 공분산 추정 후, 칼만 필터를 바탕으로 USBL 추정 위치 보정
- 실험 (C) : 제안한 방법으로 USBL 추정 위치 보정
제안한 방법으로 실험을 수행할 때, SQP 알고리즘 사용시 초기값 설정에 따라 국소 최적해(local minimum)로 수렴하는 문제를 최소화하기 위해, 표 5에 제시된 각 입력 변수의 표준편차(𝜎) 기준으로 ±3𝜎 범위 내 그리드(grid) 형태의 초기값들을 생성하여 다중 시작(multi-start) 최적화를 수행하였다.
표 6-10은 각 위치에서 샘플 1000개에 세 가지 실험을 수행하고, 취득한 추정(보정) 위치를 바탕으로 수평 및 수직 위치의 정확도와 정밀도를 비교한 결과다. 수평 및 수직 위치 정확도는 참 위치 대비 유클리드 거리오차의 평균으로 산정하였으며, 수평 위치 정밀도는 추정 위치의 수평 분포 공분산으로 산출가능한 95% 신뢰 오차 타원의 면적으로 평가하였다. 수직 위치 정밀도는 수직 오차의 분산으로 비교하였다.
Comparison of horizontal positioning accuracy across sampling positions and experiments.
Comparison of vertical positioning accuracy across sampling positions and experiments.
Comparison of horizontal positioning precision across sampling positions and experiments.
Comparison of vertical positioning precision across sampling positions and experiments.
Comparison between raw input error and corrected input error in the USBL position estimation model.
전체적으로 모든 위치에서 실험(B)와 실험(C)에서 사용된 보정방법은 보정을 수행하지 않은 실험(A) 대비 수평 및 수직 위치 정확도와 정밀도를 향상시켰다. 수평 방향에서는 위치에 따라 정확도 약 12-74%, 정밀도 약 6-51% 개선되었고, 수직 방향에서는 정확도 약 75-96%, 정밀도 약 93-99% 수준으로 개선되었다. 다만, 대부분의 위치에서 두 보정방법 간 수직 및 수평 위치 보정 성능의 차이가 매우 작았다. 예외적으로 고각이 작은(10°) 위치에서는 두 방법 간 격차가 발생했으며, 거리가 멀어질수록 제안 방법의 추가 개선 폭이 커지는 경향을 확인하였다. 거리 150m, 고각 10°, 방위각 80°인 위치에서 실험(A) 대비 수평 위치 정확도의 개선율은 실험(B)와 실험(C) 각각 68.97%, 73.43%로 제안 방법을 사용한 경우 약 4.5% 더 개선되었다. 수평 정밀도 또한 각각 45.06%, 50.06%로 실험(C)에서 약 5.0% 추가 개선을 확인하였으며, 같은 거리와 고각 조건에서 방위각이 다른 경우에도 유사한 차이가 나타났다. 반면 고각이 45°, 80°인 위치에서는 두 방법 간 개선도 차이가 작았다(0-1%). 수직 정확도와 정밀도는 두 보정 방법 모두 보정 전 대비, 큰 폭의 개선을 보이나, 모든 위치에서 두 방법 간 차이가 거이 없었다. 이러한 결과는 II장에서 서술한 것처럼 저고각 조건에서 몬테카를로 기반 공분산 추정이 부정확한 한계와 관련되며, 해당 조건에서 제안 방법의 수평 위치 보정 성능이 더 높음을 확인할 수 있다.
그림 6-8은 거리 150m, 고각 10°, 방위각 45° 인 위치에서 실험을 수행한 결과로 각각 x-y, x-z, y-z 평면에 도시한 것이다. 그림 6에서 나타난 것처럼 심도 센서를 통해 USBL의 추정 위치를 보정하면 추정 위치가 참 위치 주변으로 수렴해 수평방향 위치 오차가 감소하는 것을 확인할 수 있으며, 그림 7과 8을 통해, 수직 방향 위치 오차가 보정되는 것을 확인할 수 있다. 제안 방법을 적용한 실험(C)의 결과는 몬테카를로 기반 공분산 추정을 바탕으로 한 보정 방법을 적용한 실험(B)의 결과와 비교했을 때, 수평 방향 오차가 더 보정되어 참 위치 부근에 비교적 더 조밀한 분포를 확인할 수 있다.
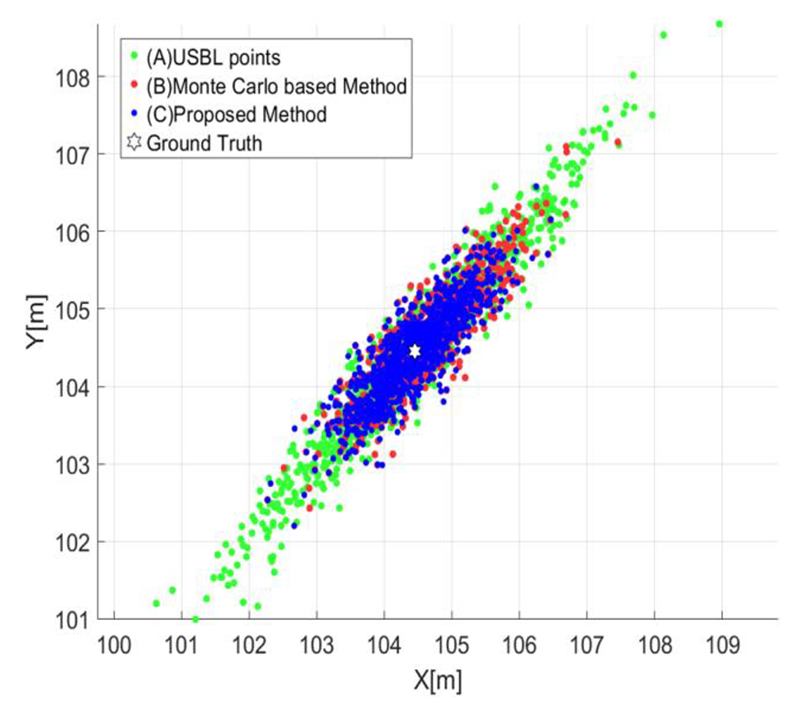
Estimated positions with different correction methods (x-y plane).
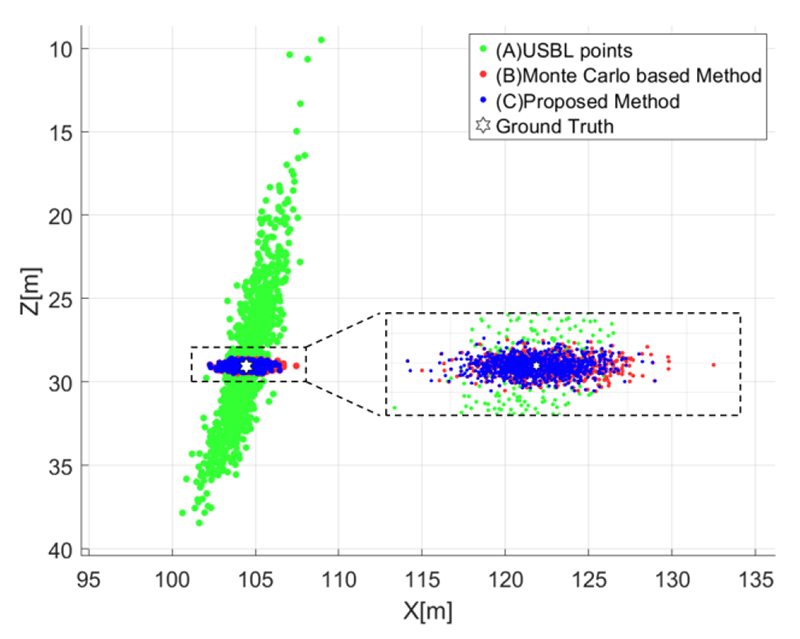
Estimated positions with different correction methods (x-z plane).
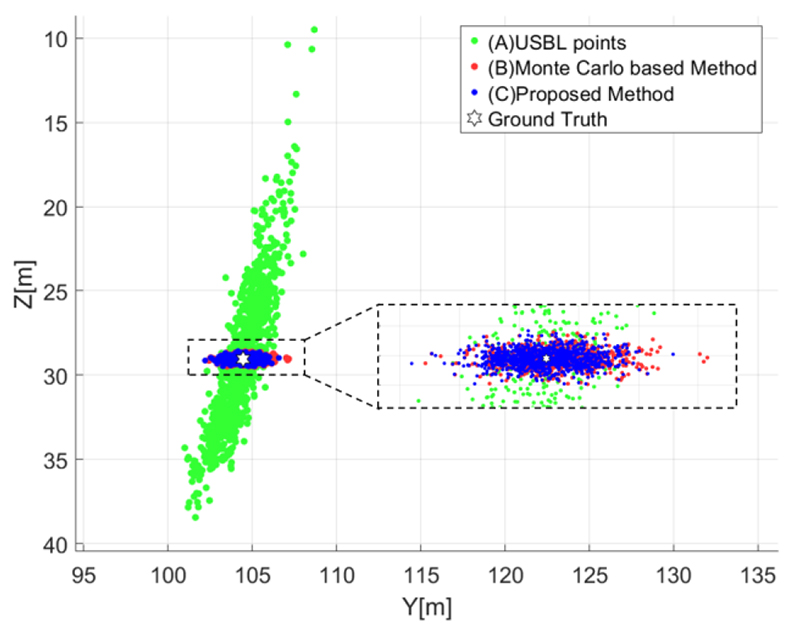
Estimated positions with different correction methods (y-z plane).
그림 9는 그림 6-8과 동일한 위치에서 생성된 샘플을 대상으로 본 논문에서 보정을 수행한 위치 추정 모델의 주요 입력 변수(𝑡𝑢, ΔΦ𝑢,𝑥, ΔΦ𝑢,𝑦, 𝑐𝑢)에 대해, 실험(A)에 이용된 오차가 존재하는 원 입력값과 실험(C)에서 제안 방법으로 보정된 입력값의 오차를 비교한 것이다. 표 9에서와 같이 평균 오차를 기준으로 비교했을 때, 원 입력값 대비 수중 음향 신호의 속도 𝑐𝑢는 68.0%로 가장 크게 개선되었으며, 음향 신호의 위상차 𝛥𝛷𝑢,𝑥, 𝛥𝛷𝑢,𝑦는 각각 2.53%, 3.58% 개선되었다. 음향 신호 왕복 시간은 개선율은 0.15%으로 상대적으로 작았는데, 원 입력값의 평균 오차가 이미 매우 작아 개선폭이 작은 것으로 판단된다.
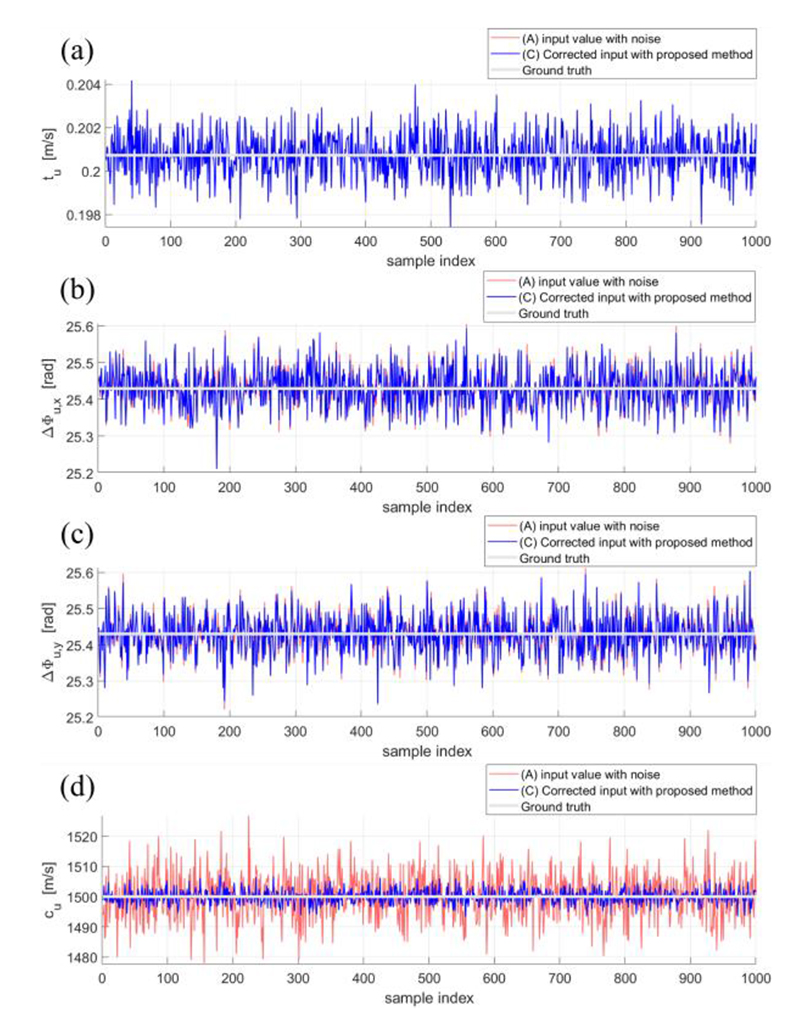
Result of input correction through proposed method : (a) 𝑡𝑢, (b) 𝑐𝑢, (c) 𝛥𝛷𝑢,𝑥, (d) 𝛥𝛷𝑢,𝑦).
이러한 결과를 통해, 제안한 방법이 다양한 위치 조건에서 심도 센서 측정값을 통해 USBL 추정 위치의 수평 및 수직 성분의 정확도와 정밀도를 전반적으로 향상시킴을 확인하였다. 또한, 위치 추정 모델의 출력값에 해당하는 위치 추정값을 보정하는 접근법과 달리, 입력 단계(측정값 및 시스템 파라미터)의 오차를 보정하고자 하였으며, 이러한 방법은 USBL 위치 추정 모델의 비선형성이 크게 작용하는 저고각 조건에서 더 나은 성능을 보였다. 또한, 제안한 방법에 적용된 최적화 알고리즘은 평균 수 회(iteration)의 반복 연산으로 수렴하였으며, 다중 시작 최적화 방법을 사용했음에도 불구하고 10Hz 이상의 연산 속도를 보였다. 이는 통상 수 초가 소요되는 USBL 시스템의 데이터 취득 주기와 비교해 빠른 속도로, 실시간 보정 시스템에 적용이 가능하다.
V. 결론
본 논문은 USBL 시스템의 위치 추정치에서 신뢰도가 낮은 수직 성분을 보정하거나, 대체하기 위해 활용되는 심도 센서 측정값을 기반으로, 수평 성분까지 정밀하게 보정하는 방법을 제안하였다. 제안한 방법은 위치 추정 모델의 출력값을 직접 보정하는 접근법과 달리, 입력 단계(측정값과 시스템 파라미터)의 오차를 보정하는 방식으로, 심도 센서로부터 취득한 수직 위치를 명시적인 제약 조건으로 활용해 입력값을 재추정함으로써, 비선형 모델을 선형화 하거나 샘플링하는 과정에서 발생할 수 있는 왜곡과 오차를 최소화하였다. 제안한 방법의 유효성을 검증하기 위해, 기존 USBL 관련 연구에서 사용된 USBL 위치 추정 모델과 심도 센서 모델을 기반으로 시뮬레이션 환경을 구성하고, 다양한 거리, 방위각, 고각 조건에서 비교 실험을 수행하였다. 실험은 USBL 추정 위치를 미보정한 경우, 몬테카를로 기반 추정 공분산을 이용해 칼만 필터로 보정한 경우 그리고 제안한 입력값 보정 방법 3가지로 수행하였다. 실험 결과, 제안한 방법은 USBL 추정 위치의 수직 방향 성분뿐만 아니라 수평 방향 성분에서도 정확도와 정밀도를 모두 향상시켰다. 특히, USBL 위치 추정 모델의 비선형성이 크게 나타나는 저고각 조건에서 칼만 필터 기반 방법보다 나은 성능을 보여, 얕은 수심이나 저고각 운용 환경에서 제안 방법의 활용성을 확인할 수 있었다. 또한, 실험을 통해 주요 입력 변수의 오차가 직접적으로 감소하는 것을 확인하여, 제안 방법이 출력값 보정이 아닌 입력값 보정 관점에서 효과적으로 작동함을 보였다.
추후 연구에서는 실제 환경에서의 운용을 고려해 GPS와 AHRS 등과 같은 센서들이 결합된 위치 추정 모델을 바탕으로 한 연구가 이루어져야 할 것이며, 실제 수중 환경에서 취득한 실측 데이터를 바탕으로 본 알고리즘의 적용 가능성과 성능 검증이 필요하다고 판단된다. 또한, 본 연구에서 가정한 위치 추정 모델의 오차 특성은 실제 환경의 오차 요인을 모두 반영하지 못했기 때문에, 이를 보다 정밀하게 모델링하고 검증하는 연구도 이루어져야 할 것으로 생각한다.
추후 연구에서는 실제 운용 환경을 고려하여, USBL 트랜시버의 절대 위치와 자세 측정을 위해 활용되는 GPS 및 AHRS 등의 센서가 융합된 USBL 위치 추정 모델을 적용하고, 트랜스폰더가 부착된 동체에 장착이 가능한 IMU, DVL, 심도 센서 등의 정보를 융합하여 추정된 심도 정보를 통해 USBL 추정 위치를 보정하는 방향으로 연구를 확장할 필요가 있다. 또한, 본 연구에서는 시뮬레이션을 통해 제안 방법의 유효성을 확인하였으므로, USBL 실험이 가능한 공학 수조 또는 실해역 환경에서 다양한 거리, 방위각, 심도 조건을 반영한 실측 데이터를 확보하고 이를 바탕으로 성능을 검증하는 과정도 필요하다. 아울러, 본 논문에서 사용된 USBL 위치 추정 모델의 오차 모델은 실제 해양 환경의 복잡성을 모두 반영하지 못했다. 따라서 향후 연구에서는 실제 환경에서 USBL의 오차 요인으로 작용하는 다중 경로 효과(multipath effect), 수온 및 염분 변화에 따른 음속 변화, 수류 및 센서 드리프트 등을 보다 정밀하게 모델링하고, 다양한 외란 조건에서 제안한 알고리즘의 강건성을 검증하는 과정도 수행해야 할 것이다.
Acknowledgments
This research was supported by Korea Institute of Marine Science & Technology Promotion (KIMST) funded by the Ministry of Oceans and Fisheries (RS-2022-KS221668).
REFERENCES
-
G.-H. Kim, J. Lee, P.-Y. Lee, H. S. Kim, and H. Lee, “GPS and inertial sensor-based navigation alignment algorithm for initial state alignment of AUV in real sea,” Journal of Korea Robotics Society, vol. 15, no. 1, pp.16-23, Mar 2020.
[https://doi.org/10.7746/jkros.2020.15.1.016]

-
K. Choi, G. Lee, P.-Y. Lee, H. S. Kim, H. Lee, H. Kang, and J. Lee, “Localization algorithm of multiple-AUVs utilizing relative 3D observations,” Journal of Korea Robotics Society, vol. 17, no. 2, pp.110-117, May 2022.
[https://doi.org/10.7746/jkros.2022.17.2.110]
-
T.-S. Yoo, G.-P. Chung, and S.-I. Yoon, “Development of integrated navigation algorithm for underwater vehicle using velocity filter,” Journal of Ocean Engineering and Technology, vol. 27, no. 2, pp.93-99, Apr 2013.
[https://doi.org/10.5574/KSOE.2013.27.2.093]
-
K. Shin, G. Lee, K. Choi, G. R. Cho, H. Kang, and J. Lee, “Heading correction method using USBL for precise localization of underwater robots during navigation,” Journal of Korea Robotics Society, vol. 20, no. 2, pp.337-345, May. 2025.
[https://doi.org/10.7746/jkros.2025.20.2.337]
-
K. Choi, G. Lee, P.-Y. Lee, H. Kim, H. Kang, and J. Lee, “Heading bias estimation algorithm for autonomous underwater vehicles considering angular accuracy,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 2, pp.124-130, Feb 2025.
[https://doi.org/10.5302/J.ICROS.2025.24.0279]
-
G. Lee, S. Yoon, Y. Lee, and J. Lee, “Improving ICP-based scanning sonar image matching performance through height estimation of feature point using shaded area,” Journal of Marine Science and Engineering, vol. 13, no. 1, pp.1-18, Jan. 2025.
[https://doi.org/10.3390/jmse13010150]
-
K. Choi, G. Lee, P.-Y. Lee, S. Yoon, J. Son, and J. Lee, “Optimal parameter estimation for topological descriptor based sonar image matching in autonomous underwater robots,” Journal of Institute of Control, Robotics and Systems, vol. 30, no. 7, pp.730-739, Jul 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0046]
-
L. Zhang, T. Zhang, J. Tong, C. Weng, and Y. Li, “A calibration method of ultra-short baseline installation error with large misalignment based on variational Bayesian unscented Kalman filter,” Review of Scientific Instruments, vol. 90, no. 5, pp.1-10, 2019.
[https://doi.org/10.1063/1.5088688]
-
J. Ma, Y. Yu, Y. Zhang, and X. Zhu, “An USBL/DR integrated underwater localization algorithm considering variations of measurement noise covariance,” IEEE Access, vol. 10, pp.23873-23884, Jan 2022.
[https://doi.org/10.1109/ACCESS.2022.3149831]
-
H. Liu, Z. Wang, R. Shan, K. He, and S. Zhao, “Research into the integrated navigation of deep-sea towed vehicle with USBL/DVL and pressure gauge,” Applied Acoustics, vol. 159, pp.1-9, Feb 2020.
[https://doi.org/10.1016/j.apacoust.2019.107052]
-
J. Tong, X. Xu, L. Hou, Y. Li, J. Wang, and L. Zhnag, “An ultra-short baseline positioning model based on rotating array & reusing elements and its error analysis,” Sensors, vol. 19, no. 20, pp.1-23, Oct 2019.
[https://doi.org/10.3390/s19204373]
-
P.-M. Lee, H. Shim, H. Baek, B. Kim, J.-Y. Park, B.-H. Jun, and S-Y. Yoo, “Navigation system for deep-sea ROV fusing USBL, DVL, and heading measurements,” Journal of Ocean Engineering and Technology, vol. 31, no. 4, pp.315-323, Aug. 2017.
[https://doi.org/10.26748/KSOE.2017.08.31.4.315]
-
P-M. Lee, J.-Y. Park, H. Baek, S.-M. Kim, H. S. Kim, and P.-Y. Lee, “Underwater navigation of AUVs using uncorrelated measurement error model of USBL,” Journal of Ocean Engineering and Technology, vol. 36, no. 5, pp.340-352, Oct. 2022.
[https://doi.org/10.26748/KSOE.2022.019]
-
H. Sim, and H. Joe, “Voronoi diagram-based USBL outlier rejection for AUV localization,” Journal of Ocean Engineering and Technology, vol. 38, no. 3, pp.115-123, Jun. 2024.
[https://doi.org/10.26748/KSOE.2024.049]
- K. Kim, H.-T. Choi, S.-M. Kim, P.-M. Lee, C.-M. Lee, and S.-K. Cho, “Implementation of deep-sea UUV precise underwater navigation based on multiple sensor fusion,” Journal of Ocean Engineering and Technology, vol. 24, no. 3, pp.46-51, Jun. 2010. https://www.dbpia.co.kr/journal/articleDetail?nodeId=NODE01464694
-
S. Choi, Y. Choi, and J. Jung, “Improved localization of unmanned underwater vehicle via cooperative navigation of unmanned surface vehicle equipped with ultrashort baseline,” Journal of Sensor Science and Technology, vol. 33, no. 5, pp.391-398, Sep. 2024.
[https://doi.org/10.46670/JSST.2024.33.5.391]
-
P. T. Boggs, and J. W. Tolle, “Sequential quadratic programming,” Acta Numerica, vol. 4, pp.1-51, Jan. 1995.
[https://doi.org/10.1017/S0962492900002518]
2022년 충남대학교 메카트로닉스공학과(공학사). 2022년~현재 충남대학교 메카트로닉스공학과 석-박사 통합과정. 관심분야는 위치추정, 항법, 수중로봇, 수중소나.
2012년 동명대학교 로봇시스템공학과(공학사). 2014년 동명대학교 기계시스템공학과 (공학석사). 2014년~현재 한국로봇융합연구원 선임연구원. 관심분야는 인공지능, 제어이론, 해양로봇.
1983년 서울대학교 전자공학과(공학사). 1985년 KAIST 전기 및 전자공학과(공학석사). 1991년 KAIST 전기 및 전자공학과(공학박사). 1994년~현재 충남대학교 메카트로닉스공학과 교수. 관심분야는 위치 추정, 수중 로봇, 양팔 로봇, 야지 주행 로봇.