
고속 자율주행을 위한 GPU 가속 LiDAR–IMU 융합 기반 다중 스레드 위치추정 및 맵핑 프레임워크
 ; Sungwon Nah1
; Seongwoo Moon1
; David Hyun-Chul Shim1, *
; Joo-Young Kim2
; Jae-Yun Cho2
; Jun-Woo Jung2
Copyright© ICROS 2026
Abstract
High-speed autonomous driving requires a localization framework that is both computationally efficient and robust against sensor degradation and global navigation satellite system (GNSS) denied conditions. This paper presents a multi-threaded graphics processing unit (GPU)-accelerated light detection and ranging (LiDAR) – inertial measurement unit (IMU) localization and mapping framework designed to achieve real-time, high-precision performance under high-speed driving. The proposed system integrates adaptive sliding-window mapping, GPU-accelerated voxelized generalized iterative closest point (VGICP) scan matching, and a score-adaptive extended Kalman filter (EKF) to ensure reliable pose estimation at a 20 Hz LiDAR input and 100 Hz EKF update rates. In the mapping stage, a geo-referenced LiDAR map is generated using a GPU-based scan context pose graph optimization (SC-PGO) pipeline to provide global consistency. The multi-threaded architecture (Worker–Buffer–Callback) enables the parallel execution of LiDAR scan matching, map extraction, and EKF prediction–update cycles, significantly reducing latency compared to conventional single-threaded pipelines. Real-world experiments using the Dallara AV-24 platform at the Laguna Seca Raceway demonstrate that the proposed framework achieves robust localization even in GNSS-denied regions such as tunnels and bridge-covered segments.
Keywords:
LiDAR-IMU fusion, scan matching, score-adaptive EKF, multi-threaded localization framework, high-speed autonomous driving, geo-referenced mappingI. 서론
최근 몇 년간 전 세계적으로 자율주행 기술의 안전성과 한계 성능을 검증하기 위한 다양한 시도가 이루어지고 있다. 특히, indy autonomous challenge (IAC)은 동일한 플랫폼(Dallara AV-24)을 사용하는 전 세계 대학팀이 참여하여, 실제 서킷 환경에서 평균 시속 200 km 이상의 속도로 자율주행 차량을 주행시키는 국제 대회로 주목받고 있고 있다. 해당 대회의 본선은 2025년 7월 24일, 미국 캘리포니아 Laguna Seca Raceway에서 진행되었으며, IAC는 단순한 속도 경쟁이 아니라, 고속 주행 중 발생하는 GNSS 신호 손실, 통신 지연 등 현실적인 악조건 속에서 시스템의 안정성(Resilience)을 평가하는 실험 무대이다. 이 환경에서 차량의 평균 속도가 매우 높고, 최고 시속이 290 km에 달하기 때문에 단 몇 미터의 위치 오차만으로도 즉각적인 주행 불안정이나 충돌로 이어질 수 있다. 따라서 고속 주행 중에도 실시간(Real-time)·고정밀(High-precision)·강건(Resilient)한 위치추정(Localization) 기술은 자율주행 시스템의 핵심 성능 지표이자 안정성의 핵심 요건으로 평가된다.
자율주행 차량의 위치추정(localization)은 주행 안정성, 경로 계획, 제어 시스템의 기초가 되는 핵심 기술이다. GNSS(Global Navigation Satellite System)가 원활히 수신되는 개방된 환경에서는 비교적 안정적인 위치 정보를 제공할 수 있지만, 실내, 도시 협곡, 지하, 터널, 교량 하부 등 GNSS 신호가 약하거나 끊어지는 환경에서는 다중 반사(multipath)나 신호 차단으로 인해 고정밀 항법이 근본적으로 제약된다. 마찬가지로 IAC 차량의 경우에도 다중 GNSS-INS 센서를 융합하여 대부분의 구간에서 안정적인 주행이 가능하지만, 서킷의 교량이나 터널 구간에서는 GNSS 신호가 불안정해지거나 완전히 손실되는 구간이 발생한다[27].
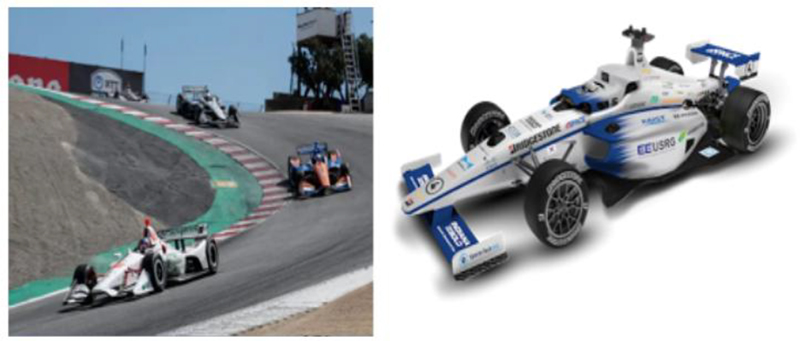
Laguna Seca (Left), Team KAIST AV-24 vehicle (Right).
이러한 한계를 극복하기 위해 최근에는 LiDAR (Light Detection and Ranging)와 IMU (Inertial Measurement Unit)를 융합한 항법 기술이 활발히 연구되고 있다. LiDAR는 주변의 3차원 점군(point cloud)을 고정밀로 획득할 수 있어 GNSS 부재 환경에서도 차량의 위치를 추정할 수 있다. 그러나 LiDAR 단독 운용 시 오도메트리(odometry)의 오차가 누적된다는 약점이 있다. 이를 보완하기 위해 FAST-LIO [1], LIO-SAM [2], DLIO [3] 등의 LIO (LiDAR–Inertial Odometry) 계열 알고리즘이 제안되었으며, IMU와의 긴밀한 결합, 연속시간 모션 보정(continuous-time motion correction), Factor Graph 기반 최적화(smoothing and mapping) 등을 통해 자세 추정 정밀도를 크게 향상시켰다.
그러나 이러한 방법들은 주로 로컬 오도메트리(local odometry) 수준에 최적화되어 있으며, 사전 구축된 Geo-referenced LiDAR Map을 활용한 전역 위치추정(global registration)에는 적용이 어렵다. Geo-referenced LiDAR Map은 전 지구 좌표계(E.g. UTM, WGS-84)에 정합되어 구축된 절대 위치 기반의 3차원 환경지도이며, 이를 통해 로컬 오도메트리 누적 오차를 보정하고 차량 또는 로봇의 전역 위치를 안정적으로 추정할 수 있을 뿐 아니라, GNSS 신호와의 융합을 통해 절대 위치 정확도를 향상시키는 데에도 필수적인 역할을 한다. 전역 위치추정을 위해서는 사전에 구축된 LiDAR 맵과 실시간 스캔 간의 정합(Map Matching)을 수행해야 한다. 기존 연구들은 주로 ICP(Iterative Closest Point) [13], GICP (Generalized ICP) [14], NDT(Normal Distribution Transform) [15] 기반 정합을 사용하였으며, 대부분 CPU 기반 단일 스레드로 구현되어 있어 대용량 점군 처리 시 실시간성을 확보하기 어렵다. 또한, LiDAR 정합 결과의 품질이 낮음에도 불구하고 그대로 항법 시스템에 반영되면 로봇의 제어가 불안정해지는 필터링 문제가 존재한다.
본 논문에서는 고속 주행 환경에서 발생하는 GNSS 신호 손실, LiDAR 정합 실패 및 결과값 EKF 융합의 부재, 연산 지연 등 복합적인 항법 불안정 요인을 해결하기 위해, GPU 가속 정합과 Score-Adaptive EKF 융합 구조를 통합한 LiDAR Localization 프레임워크를 제안한다. 제안 시스템은 다음과 같은 차별적 기여를 가진다.
• Adaptive Sliding-Window Map:
차량 동역학(속도, 곡률)을 반영한 적응형 윈도우 설계로 정합 품질과 계산 효율을 동시에 개선하였다.
• Score-Adaptive Multi EKF Fusion:
정합 스코어(Fitness score)를 기반으로 다중 센서를 적응적으로 융합하여 저 신뢰 매칭 결과의 영향을 최소화하고, 불확실성에 비례한 필터 반영을 실현할 수 있는 EKF 프레임워크를 구현하였다.
• 실차 기반 검증:
제안된 시스템은 Dallara AV-24 자율주행 차량에 실제 구현되었으며, 실제 트랙에서 시속 40km 속도로 트랙의 75% 포함하는 영역을 GNSS 없이 주행하는데 성공하였다. 또한, 트랙에서 취득한 데이터를 이용하여 시뮬레이션 테스트를 평균 시속 약 80km 영역에서 진행하여 검증하였다.
II. 관련 연구
1. GPS/IMU 기반 항법
무인 이동체의 위치추정은 자율주행 시스템의 핵심 요소이며, GPS (Global Positioning System) 및 관성 항법 장치(INS, Inertial Navigation System)를 결합한 칼만 필터(Kalman Filter) 기반 통합 항법이 오랫동안 주류로 연구되어 왔다[4–7]. 확장 칼만필터(EKF)는 비선형 시스템 상태 추정을 가능하게 하였으며, GNSS/INS 통합 환경에서 높은 신뢰도를 보였다[8,9]. 그러나 GNSS 기반 항법은 도시 협곡, 터널, 교량 하부 등 신호 반사와 차단이 빈번한 환경에서는 급격한 정확도 저하가 발생하며, IMU 또는 휠 오도메트리를 이용한 단독 예측은 센서 바이어스 누적으로 인해 장기 드리프트가 빠르게 커지는 한계를 가진다. 이러한 이유로, GNSS가 결손된 환경에서도 안정적 위치추정을 수행하기 위한 LiDAR 및 비전 기반 항법 연구가 활발히 이루어지고 있다[23,24].
2. LiDAR–Inertial 융합 기반 오도메트리
LiDAR 센서는 주변의 절대 거리 정보를 정밀하게 획득할 수 있어 조명 조건에 영향을 받지 않고 안정적인 추정이 가능하다. 예를 들어, 조명 변화에 강건한 장소 인식을 위해 thermal infrared(TIR)과 RGB 카메라 융합 기반 접근이 제안되었다[26].
대표적인 LiDAR 오도메트리 기법인 LOAM (Lidar Odometry and Mapping) [10]은 LiDAR 모션과 Map 업데이트를 분리하여 정밀도와 실시간성을 동시에 달성하였다. 이후 LeGO-LOAM [11]은 IMU를 약결합(loosely-coupled)하고 LIO-SAM [2]와 DLIO [3] 등은 IMU를 강결합(tight coupling)하여 오도메트리의 정확도와 강건성을 향상시켰다. 이들 알고리즘은 LiDAR 점군과 IMU 데이터를 비선형 최적화 기반으로 융합함으로써, 저속 주행 환경에서는 높은 정밀도를 보인다. 최근에는 Koide 등[12]이 GLIM (GPU-Accelerated LiDAR-Inertial Mapping)을 제안하여, 기존 frame-to-model 기반 추정의 한계를 극복하기 위해 fixed-lag smoothing과 keyframe 기반 registration factor graph를 도입하였다. 또한 GPU 병렬화된 registration error factor를 직접 최소화하여 점군 간 중첩이 작더라도 안정적인 정합을 수행하도록 하였다.
그러나 이러한 LIO 계열 알고리즘은 주행 속도가 높거나 이동 거리가 길어질 경우, IMU 편향 누적으로 인한 LiDAR 오도메트리의 상대 변환이 점진적으로 누적되어 드리프트가 증가하는 한계가 존재한다. 이는 각 프레임 간 정합 결과가 다음 상태의 초기값으로 사용되기 때문에, 한 번의 정합 오차가 누적되어 전체 궤적의 전역 일관성을 손상시키기 때문이다. 특히 고속 주행 환경에서는 LiDAR 스캔이 불완전하거나 IMU의 누적 노이즈가 발생으로 인한 적분 오차와 같은 문제점에 취약하여 정합 품질이 급격히 저하되고 오도메트리의 안정성이 흔들리는 현상이 자주 보고되었다[3].
3. 전역 정합(Global Registration) 및 맵 매칭 기법
전역 항법(Global localization)을 위해서는 사전에 구축된 3차원 LiDAR맵과 현재 스캔 간의 정합(registration)을 통해 전역 위치를 추정한다. 대표적인 정합 알고리즘으로는 ICP (Iterative Closest Point) [13], GICP (Generalized ICP) [14], NDT (Normal Distribution Transform) [15] 계열이 있으며, 이들은 점군 간 변환을 반복 최적화하여 상대 자세를 계산한다. 그러나 대부분의 구현은 CPU 기반으로 동작하고 대용량 점군 데이터나 고주파 LiDAR 스캔 입력 시 연산 병목(computational bottleneck)으로 인한 결과값 지연이 발생한다.
이를 개선하기 위해 Koide 등은 Voxelized GICP (VGICP)를 제안하였다[20]. VGICP는 점대점 대응을 복셀(voxel) 단위의 통계 모델로 대체하여 GICP 대비 약 3~5배 빠른 정합을 구현했으며, 특히 동일 연구에서 CUDA 병렬화 버전(Fast-VGICP-CUDA)을 제시하여 GPU 환경에서 실시간 정합을 가능하게 하였다.
본 논문에서는 VGICP-CUDA 정합 모듈을 프레임워크 전반에 통합하고, 완전 멀티스레딩 파이프라인으로 확장하여 정합–맵 생성–EKF 융합을 병렬로 처리함으로써 전역 정합의 실시간성과 연속성을 모두 확보하였다.
4. Sliding-Window Map
LiDAR 기반 항법 시스템에서 Sliding-Window Map은 점군 정합(pointcloud registration) 진행 시 target source를 전체 LiDAR 맵 영역이 아닌 현재 차량 주변의 제한된 영역만을 유지·갱신하여, 연산 부하를 줄이면서도 실시간 정합을 수행하기 위한 지역 맵 관리 기법이다.
기존 연구에서는 주로 고정 반경(Fixed-radius)의 윈도우를 사용하였다. D. Lee et al. (2021) [16]은 실내 자율주행 로봇을 대상으로, 로봇 현재 위치를 중심으로 고정 반경 내의 3D 점군만을 추출하여 국소 지도를 갱신하는 슬라이딩 윈도우 기법을 적용하였다. 이 방법은 간결하고 안정적이지만, 반경이 고정되어 있기 때문에 주행 속도 또는 트랙 형상에 대한 적응성이 부족하며 연산 효율 저하가 발생하는 한계가 있다. 이러한 방식은 정적 환경에서는 안정적이지만, 고속 자율주행 환경이나 트랙 기반 주행과 같이 차량의 기하학적 경로 변화가 큰 경우, 고정된 원형 윈도우로는 효율적인 지역 맵 구성이 어렵다. 특히 곡선 구간 에서는 윈도우 내 불필요한 점군이 과다 포함되어 LiDAR 정합 속도 및 정확도가 저하되는 경향성이 있다.
본 논문에서는 이러한 한계를 보완하기 위해 차량의 속도 및 주행 곡률을 반영하는 Adaptive Sliding-Window Map을 제안하였다. 이 기법은 기존 정적 윈도우 대비 연산 효율과 정합 품질을 모두 개선한다.
5. Scan Context 계열의 전역 장소 및 Pose Graph 최적화
LiDAR 기반 전역 장소 인식(Place recognition) 및 루프 클로저(Loop Closure) 검출을 위해 Kim et al.은 Scan Context (SC)를 제안하였다[17]. SC는 3차원 LiDAR 스캔을 원통형 링–섹터(ring–sector) 형태의 행렬로 변환하고, 각 셀의 최대 고도를 인코딩하여 회전 불변 디스크립터를 구성한다. 이 방식은 복잡한 특징 추출 없이도 전역 장소 인식을 가능하게 하였으며, LiDAR 기반 SLAM의 효율성을 크게 향상시켰다.
이후 Kim 등은 Scan Context++ (SC++) [18]를 통해 측방 이동(lateral variation)에 강건한 구조적 디스크립터(Structural Descriptor)를 제시하였다. SC++는 도시형 복잡 환경에서도 높은 재인식 정확도를 보였고, 이를 SC-PGO (Scan Context-based Pose Graph Optimization) 로 확장하여 루프 클로저 탐색과 포즈 그래프 최적화를 통합하였다.
그러나 SC/SC++ [17,18] 계열의 전역 정합 단계는 여전히 PCL(Point Cloud Library) 기반 ICP 모듈에 의존하고 있어, 대용량 점군을 이용하여 LiDAR 맵을 제작할 때 실시간성이 떨어지고 정합 정확도가 높지 않다는 한계점이 존재한다. 또한 SC-PGO의 포즈 그래프는 루프 클로저 외에 GPS factor의 노이즈를 가변적으로 조절하기 어려워 Geo-referenced LiDAR 맵의 품질이 떨어지고 정합 속도 및 GNSS 신호의 품질에 따라 알고리즘 안정성이 달라질 수 있다.
본 논문에서의 Geo-referenced SC-PGO 프레임워크는 GTSAM 기반 포즈 그래프에 GPS factor를 동적으로 삽입하고, 정합 단계에서 VGICP-CUDA 등을 이용해 루프 후보의 초기 상대 변환을 추정한다. 이를 통해 SC/SC++의 장소 인식 능력은 유지하면서도, GPU 병렬 정합을 결합해 Geo-referenced LiDAR Map을 정확하게 제작하면서 결과물 제작 시간을 대폭 단축하였다.
III. 시스템 및 알고리즘
1. 시스템 구성 개요
본 논문에서 제안하는 LiDAR 항법 시스템은 LiDAR–IMU–Wheel 센서 데이터를 실시간으로 융합하여 GPU 가속 정합과 EKF 기반 상태 추정을 병렬적으로 수행하는 구조로 설계되었다. 시스템은 ROS2 기반 Multi-Threaded Executor 상에서 구동되며, 사용자가 지정하는 스레드 개수로 작업이 병렬 실행된다. 이는 환경 변수를 통해 자동 설정된다. 입력 데이터는 3 대의 20Hz의 LiDAR 스캔을 병합(concatenation)하여 통합된 점군으로 통합하고, IMU(125Hz)와 Wheel Sensor (100Hz) 데이터는 Timestamp 정렬 후 EKF로 전달된다.
전체 파이프라인은 다음과 같은 순서로 구성된다.
전역 LiDAR 맵으로부터 차량의 현재 위치 주변 점군을 CUDA 기반으로 추출한다. 이때 윈도우의 크기·형태는 주행 트랙의 곡률(κ)과 속도(v)에 따라 동적으로 조정된다.
GPU에서 병렬로 실행되는 Fast VGICP 정합을 통해 LiDAR 스캔과 GPU 가속으로 추출된 Sliding-Window Map 간의 변환 행렬을 추정한다. 정합 결과는 Fitness Score (𝑠𝑘)를 통해 품질이 평가된다.
IMU 적분 기반 예측값을 바탕으로 상태를 추정하고, LiDAR 정합 결과, LIO 오도메트리를 측정항으로 EKF 갱신을 수행한다. 정합 품질은 측정 잡음 공분산 행렬에 반영되어 저품질 정합이 필터에 과도하게 반영되지 않도록 한다.
주요 파이프라인은 Fig. 1으로 요약된다. 모든 구성 요소는 Multi-Threading Architecture로 병렬화되어 동작하며 이 구조는 Worker–Buffer–Callback 세 가지 컴포넌트로 구성된다.
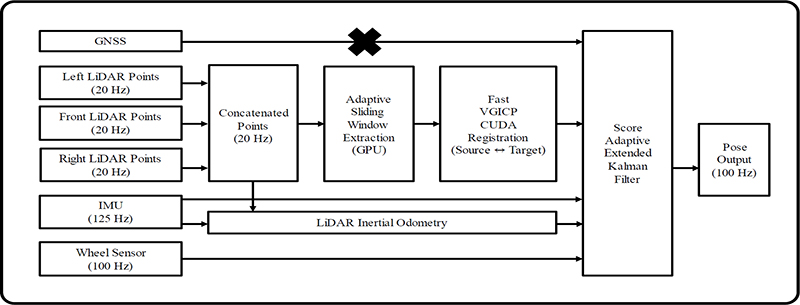
Main architecture pipeline flowchart. The “X” symbol denotes either a GNSS malfunction or a GNSS signal blockage caused by external environmental factors.
Sliding-Window Map 업데이트를 별도 스레드로 실행하여, LiDAR 정합과 병렬로 처리한다. 또한, LiDAR 오도메트리 및 속도 출력은 low pass filter [19]를 통해 고주파 노이즈를 제거하고, Time-Delay Kalman Filter [16]를 이용해 LiDAR Timestamp 지연을 보정하여 EKF 예측·갱신 주기(100 Hz)와 동기화한다. 이와 같은 설계는 고속 주행 환경에서도 센서 비동기성, 연산 지연, LiDAR 정합 실패 등에 대한 유연한 대응 구조를 제공하며, GNSS 신호 복귀 시 GPS 오도메트리로 드리프트를 자동 보정하는 기능을 포함한다.
2. Adaptive Sliding-Window Map
본 논문에서 제안된 윈도우는 차량의 속도 𝑣와 주행 곡률 𝜅에 따라 윈도우의 길이 𝐿과 폭 𝑊을 동적으로 조정하며, 𝐿과 W은 Sliding-Window Map의 길이 및 폭, 𝐿0,과 𝑊0은 기본 윈도우 길이 및 폭 크기, 𝑘𝑣과 𝑘𝜅은 각각 속도 및 곡률에 따른 보정계수로 다음과 같이 정의된다.
| (1) |
즉, 직선 구간 및 고속 주행 시에는 넓고 긴 윈도우를 유지해 충분한 특징점을 확보하고, 곡선 구간에서는 좁고 짧은 윈도우를 사용하여 정합 영역의 불필요한 확장을 방지한다. 이 방식은 기존 원형 기반 추출보다 연산량을 줄이면서도 트랙 형상에 더 잘 대응한다.
제안된 시스템은 CUDA 기반 모듈을 통해 이러한 윈도우를 GPU 상에서 실시간으로 생성한다. 이는 매 주기마다 전역맵(Global Map)으로부터 필요한 점군만 병렬 추출하여 LiDAR 정합의 Target Cloud로 공급함으로써, 고속 주행 환경에서도 실시간성과 정합 안정성을 동시에 확보하였다.
3. CUDA Fast VGICP 정합 모듈
LiDAR 스캔 정합은 Koide et al. (2020) [20]이 제안한 VGICP (Voxelized Generalized ICP) 기법을 기반으로 수행된다. VGICP는 기존 GICP의 분포-대-분포(distribution-to-distribution) 모델을 유지하면서 복셀화(voxelization) 과정을 통해 최근접점 탐색의 계산 부하를 줄이고, 각 복셀을 가우시안 분포로 모델링하여 정합의 안정성과 병렬 계산 효율을 동시에 확보한다. 이 방식은 각 복셀 분포 간의 마할라노비스 거리(Mahalanobis distance)를 최소화하는 형태로 최적 변환 𝑇 = [𝑅 𝑡] ∈ 𝑆𝐸(3)를 추정하며, 비용함수는 다음으로 정의된다.
| (2) |
여기서 𝑎𝑖, 𝑏𝑖 ∈ ℝ3은 각각 타깃과 소스 복셀의 가우시안 평균을, 𝐶𝐴𝑖, 𝐶𝐵𝑖는 복셀의 공분산 행렬을 의미한다. 본 논문에서는 Koide 등이 공개한 CUDA 기반 VGICP 모듈을 자체 프레임워크에 통합하여 Source Scan과 Sliding-Window Map 간 정합을 고속으로 수행하였으며, 정합 품질은 VGICP 비용항의 평균으로 정의한 Fitness Score 𝑠𝑘로 평가하였다.
| (3) |
4. Score-Adaptive EKF Fusion
본 논문의 EKF 구조는 Lee et al. (2023) [21]에서 제안된 multimodal measurement fusion Kalman filter 프레임워크를 기반으로 하였다. 기존 연구에서는 GNSS 측정값을 중심으로 다중 GPS 및 IMU 데이터를 융합하여 차량 상태를 추정하고, 센서 차단 구간에서는 Bayesian 의사결정 기반의 하이어 파라미터를 통해 신뢰도가 낮은 측정을 필터링하는 방식을 사용하였다. 본 논문에서는 이러한 EKF 구조를 LiDAR–IMU 항법 환경에 맞게 확장하였다. 특히 GNSS 신호가 불안정하거나 완전히 결손된 고속 자율주행 상황에서도 항법 성능을 유지하기 위해, 다음과 같은 차별적 융합 전략을 적용하였다.
• LiDAR Scan Matching 결과값의 활용
기존 연구의 GNSS 위치 갱신 대신, 본 논문에서는 GPU 가속 VGICP-CUDA 스캔매칭 결과(Transform 및 Fitness Score)를 EKF의 측정값으로 사용하였다.
• Score-Adaptive EKF
EKF의 측정 모델은 다음과 같다
| (4) |
여기서 𝑦𝑘는 LiDAR 정합을 통해 얻은 측정 벡터, 𝑣𝑘는 측정 잡음을 의미한다. [21]에서는 𝑅𝑘를 측정 잡음의 공분산 행렬로 고정 정의하였으나, 본 논문에서는 VGICP 정합 품질 지표 𝑠𝑘에 따라 이를 동적으로 조정하였다. 즉, 측정 공분산은 다음과 같이 Score-Adaptive 형태로 정의된다.
| (5) |
𝛼와 𝛽는 각각 스케일링 계수와 최소 공분산을 의미하며, 𝛼 ≥ 0, 𝛽 ≻ 0이다. 정합 실패 시 𝑠𝑘가 커져 𝑅𝑘가 증가함으로써 EKF 갱신의 영향이 줄어들고, 반대로 정합 성공 시 𝑠𝑘가 작아져 𝑅𝑘가 감소하면서 보정 강도가 높아진다. 이와 같은 구조를 통해 LiDAR 정합의 불확실도를 확률적으로 필터의 측정 공분산에 반영할 수 있으며, 정합 품질에 따라 동적으로 측정 가중이 조정되는 Score-Adaptive EKF를 구현하였다.
• LiDAR-Inertial Odometry 보조 갱신 구조
IMU 적분 예측값에 추가적으로 LIO 오도메트리의 상대 위치 추정값을 보조 측정항으로 사용하였다. 이를 통해 단일 LiDAR 정합 실패 구간에서도 추정의 연속성을 유지하였다.
• GNSS가 없는 환경에 최적화된 관측 구성
Lee et al. (2023) [21]은 다중 GNSS-INS를 CTRV (Constant Turn-Rate and Velocity) 동역학 모델[25]로 필터링하고 GNSS를 주된 관측으로 사용하였다. 본 연구 역시 CTRV 예측 모델을 채택하되, 관측 업데이트를 GNSS 대신 LiDAR 기반 오도메트리 쌍(Scan-Matching + LIO) 로 구성한다. 즉, 스캔매칭으로 얻은 전역 정합 포즈와 LIO 상대 포즈를 동시 관측으로 EKF에 주입한다.
이와 같은 구조는 기존의 GNSS 중심 EKF기반 Localization을 LiDAR–IMU 기반 비GNSS 항법 구조로 확장한 것으로, GNSS 결손 구간에서도 스캔매칭 신뢰도에 따라 적응적으로 측정 업데이트를 수행함으로써 고속 주행 중 항법의 안정성과 연속성을 확보하였다.
5. Multi-Threading Architecture
Worker–Buffer–Callback 구조로 구현된 완전 병렬 아키텍처는 CPU 단일 파이프라인 대비 처리 지연을 감소시켰다.
- • Worker: VGICP 정합(20 Hz), IMU 예측(125Hz), Sliding-Window 추출 스레드 병렬 구동
- • Buffer: 센서 타임스탬프 정렬, IMU 버퍼 적분 저장, ICP 결과 큐 저장, Timeout 발생 시 Sync-Fallback 처리
- • Callback: EKF 갱신 및 Pose와 Odometry 발행
ICP 작업은 ‘생산자-소비자 아키텍처’(Producer-Consumer Architecture) [22] 형식으로 진행되는데 메인 스레드에서 ICP 작업 큐를 생성해주면 여러 개의 스레드에서 할당된 작업을 담당하여 수신되는 LiDAR 점군들을 병렬로 처리한다. 이때 병렬 처리되는 작업들의 소요시간이 모두 다를 수 있기 때문에 해당 결과값들에 ‘타임스탬프’과 ‘시퀀스ID’를 부여하여 결과 큐에 정렬한다. 이로써 ICP 작업의 순서 일관성을 유지하면서 병렬 스레드 작업을 원활하게 할 수 있다.
정합 실패가 연속 발생하면 Fail-safe 모드로 전환되어 예측 기반(dead-reckoning) 항법을 유지하며, GNSS 복귀 시 GPS factor를 이용해 드리프트를 초기화한다. 이 구조는 기존 단일 스레드 방식의 LiDAR Localization 대비 연속성과 실시간성을 동시에 향상시킨다.
IV. 실험 결과
1. 실험 환경
본 논문의 제안 기법은 IAC (Indy Autonomous Challenge) 공식 차량인 Dallara AV-24 자율주행 레이싱 플랫폼에 적용하여 검증하였다. 해당 차량은 초고속 주행 중 다양한 센서 융합 실험이 가능하도록 설계되어 있으며, 차량 하드웨어의 주요 사양은 Table 1.과 같다. 센서 구성에는 VectorNav VN-310 (1대) 및 NovAtel PwrPak7 + HxGN SmartNet RTK (2대)가 포함되어 있으며, 두 장비 모두 GNSS와 IMU가 내장된 통합 항법 센서로서 정밀한 위치 및 관성 데이터를 동시에 제공한다.

AV-24 vehicle specifications.
데이터는 ROS2 Galactic 환경에서 통합 로깅되었으며, 2025년 5월 13일 Laguna Seca 트랙에서 로깅된 실제 차량 데이터를 활용하여 가상환경 기반 재현 실험을 수행하였다. 가상환경 실험은 CPU Intel i9-12900H와 GPU Nvidia GeForce RTX 3080 Ti Laptop, RAM DDR5 32GB 사양의 시스템에서 진행되었다.
2. 라구나 세카 트랙 개요 및 실험 데이터셋 구성
실험은 미국 캘리포니아주 몬터레이(Monterey, CA)에 위치한 WeatherTech Raceway Laguna Seca 서킷(그림 2.)에서 수행되었다.
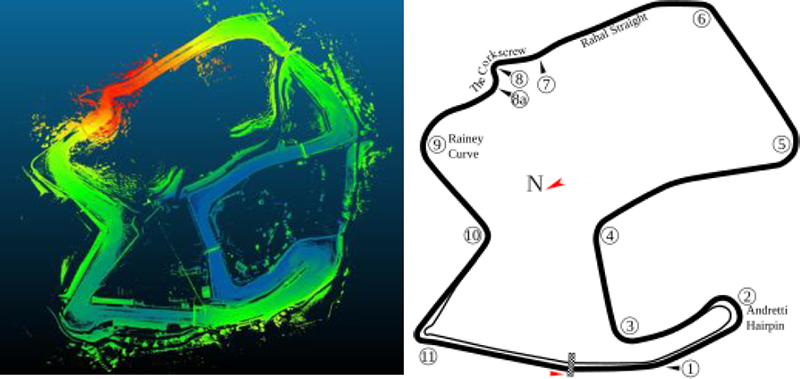
Laguna Seca LiDAR Map (Left), track formation (Right).
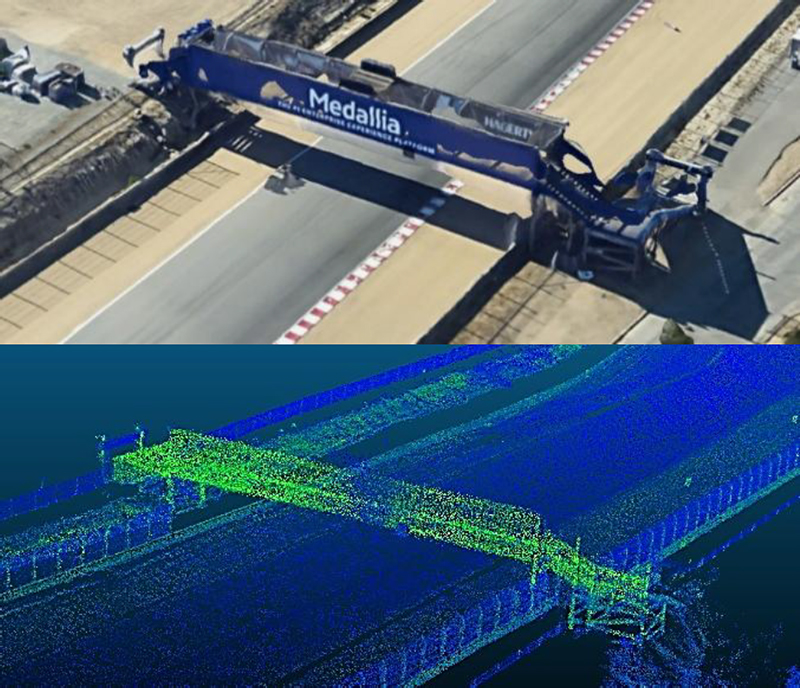
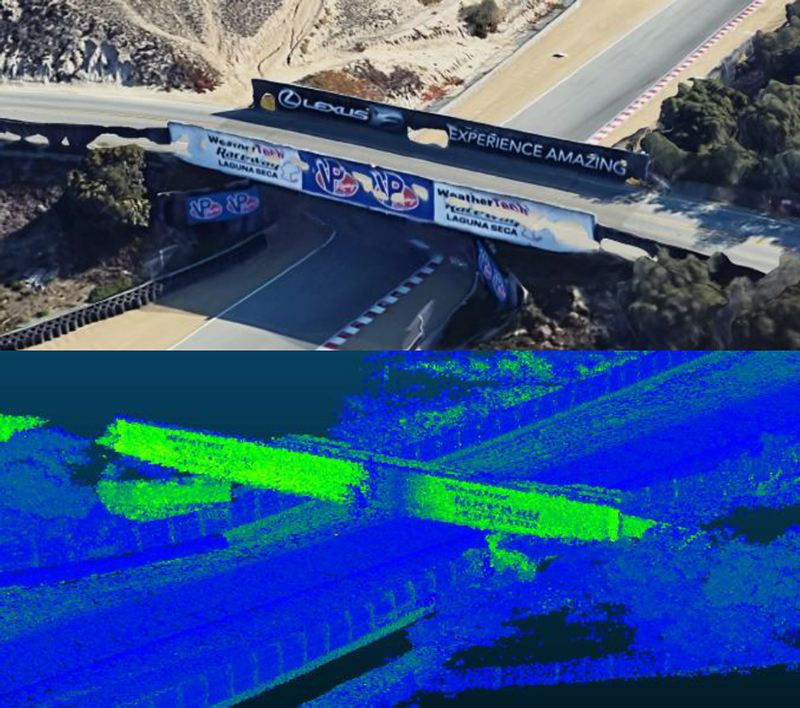
본 트랙은 다양한 코너 및 직선 구간을 갖고 있고, 관객들의 이동 편의를 위해 트랙 위로 다수의 철제 교량이 설치되어 있다. 트랙 내에는 급격한 경사 하강과 서킷 위 철제 교량으로 인한 GNSS 음영구간이 존재하고 이 환경으로 GNSS가 불안정해지는 상황에서의 항법 성능을 평가하기에 적합하다. 이러한 상황을 가장 잘 확인할 수 있는 구간을 트랙 내에서 3곳 선정하였으며 각각을 Table 2.에 제시된 바와 같이 시나리오 A, B, C라고 명명한다. 시나리오 A–C는 GNSS가 차단되는 교량 인근 구간만을 발췌한 것으로, 이 구간들의 평균 속도는 약 80 km/h이고, 특히 시나리오 C는 다른 구간들과 달리 코너 구간이다. 본 논문의 데이터 취득에 활용한 자율주행 레이스 차량이 정상적인 상태에서 라구나 세카를 주행할 때 전체 랩 기준 평균 속도는 약 130 km/h, 최고 속도는 210 km/h 이상이나 GNSS 센서의 물리적 이상이 생길 경우 안전을 위해 고속에서 저속으로 전환하여 비상정지를 하는 안전 로직이 존재한다. 따라서 본 논문의 제안 기법의 효과를 입증하기 위해 차량 내 모든 센서가 정상 작동하지만 비상정지 상황을 가정하고 차량이 80 km/h에서 100 km/h 속도로 트랙을 저속 주행하며 취득한 데이터를 기준으로 작성하였다.
Scenario information for the experiment.
3. 성능 평가 및 경로 오차
본 절에서는 제안된 LiDAR–IMU–EKF 융합 항법의 정량적 성능을 평가하고, GNSS 신호 품질 저하 구간에서의 경로 오차 특성을 분석하였다. AV-24 차량에는 Novatel GNSS 안테나가 차량의 전후좌우 위치에 총 4개가 설치되어 있고 전후와 좌우가 쌍을 이루고 있다. 전후 안테나를 사용하는 수신기를 Novatel A, 좌우 안테나를 사용하는 수신기를 Novatel B라고 정의한다.
비교 대상으로는 다음 세 가지 항법 결과를 사용하였다.
1) GNSS Odometry – Novatel A:
차량 좌측에 설치된 GNSS 수신기를 기반 항법 결과
2) GNSS Odometry – Novatel B:
차량 우측에 설치된 GNSS 수신기를 기반 항법 결과
3) LiDAR–IMU-EKF Odometry (Ours):
제안된 GPU 가속 LiDAR 정합 및 Score-Adaptive EKF 융합 항법 결과
각 항법 결과는 VectorNav VN-310 INS Odometry (이하 VN-INS) 기준 궤적과의 2차원 위치 오차(Euclidean Distance Error, 𝑒𝑡)를 계산하여 성능을 비교하였다. VN-INS는 RTK-GNSS와 고정밀 IMU를 통합한 센서로, 평균 위치 정확도가 1 cm + 1 ppm RMS 수준이므로 고속 주행 실험에서의 기준 궤적으로 적합하다.
시간 t에서의 오차는 다음과 같이 정의된다:
| (6) |
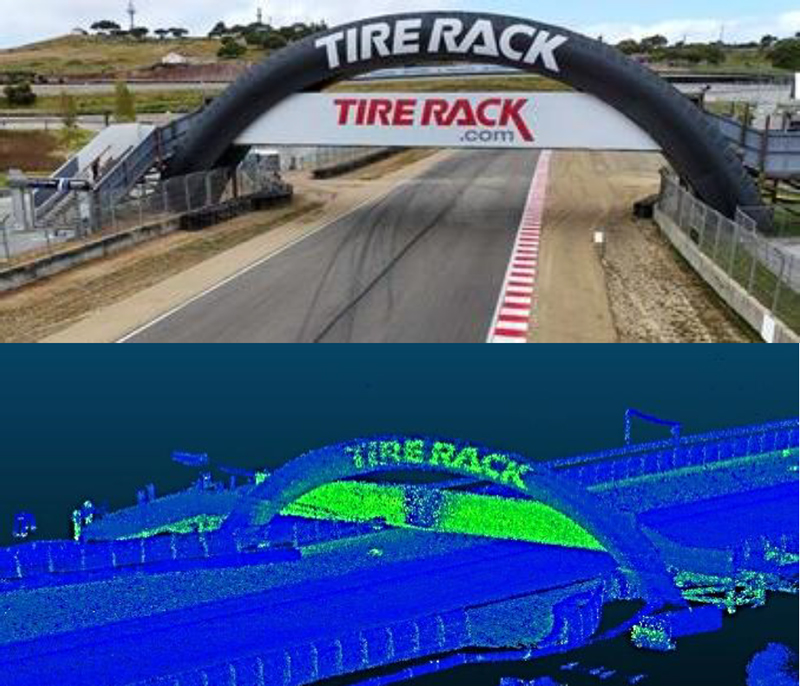
Scenario A. Bridge (Top), LiDAR Map (Bottom).
Scenario B. Bridge (Top), LiDAR Map (Bottom).
Scenario C. Bridge (Top), LiDAR Map (Bottom).
여기서 , 는 Ground Truth (VN-INS) 위치이며, , 는 각 비교 항법(Left GNSS, Right GNSS, LiDAR-IMU-EKF)의 추정 위치이다.
전체 프레임에 대한 평균 오차는 아래와 같이 계산하였다:
| (7) |
이 평가지표는 GNSS 신호가 차단되는 환경에서도 각 항법 기법의 위치 추정 안정성과 정확도를 정량적으로 비교하기 위한 기본 척도로 사용된다. GNSS 신호 품질은 수신기에서 제공하는 세 축 방향(Height, Latitude, Longitude)의 위치 표준편차를 이용하여 RMS (Root Mean Square) 값으로 계산하였다. RMS는 시간 구간 T 동안 N개의 표본에 대해 다음과 같이 정의된다:
| (8) |
여기서 𝜎𝑖는 각 시점 i에서의 GNSS 수신기 위치 표준편차 (standard deviation)이며, N은 유효 데이터 개수를 의미한다. RMS 값이 커질수록 GNSS 측정의 불확실성이 증가함을 의미한다. 실험 결과, 서킷의 교량 구간에서는 철제 구조물에 의한 다중 반사(Multipath) 및 신호 차단(Shadowing) 현상으로 인해 RMS 값이 급격히 상승하였다. 이로 인해 GNSS 단독 항법에서는 순간적인 위치 드리프트가 발생하였으나, 제안된 LiDAR–IMU–EKF 융합 항법은 이러한 신호 차단 구간에서도 안정적인 추정 결과를 유지하였다.
Table 3은 세 시나리오(A–C)에 대해 Novatel GNSS 단독 항법(Novatel A/B), 기존 GNSS EKF (baseline), 그리고 본 논문에서 제안한 기법의 평균 Euclidean Distance Error를 정량적으로 제시한 결과이다. 세 시나리오는 모두 약 79 km/h의 유사한 평균 속도를 보였으나, 교량 하부, 급커브, 고속 코너 구간 등 GNSS 신호가 부분적으로 차단되는 조건이 서로 다르게 포함되어 있어 항법 알고리즘의 안정성을 평가하기에 적합한 구성이다. 먼저 GNSS-only 항법(Novatel A/B)은 GNSS 차단 및 multipath가 발생하는 구간에서 심각한 오차를 보였으며, Scenario A에서는 Novatel A가 35.060 m, Scenario C에서는 73.669 m까지 오차가 증가하였다. 이는 교량 하부·구조물 인근에서 GNSS 신호가 직접적으로 차단되면서 발생하는 문제점의 전형적인 양상이다.
Euclidean distance error of each algorithm. Note that GNSS odometry is evaluated in bridge-induced GNSS-denied segments where RTK-fix is lost and the receiver loses all its satellite signals.
고속 자율주행 분야에서 널리 사용되는 GNSS–INS EKF 구조인 Lee et al. [21]을 기반으로 baseline GNSS EKF를 구현하였다. GNSS EKF는 Novatel A/B에 비해 안정적인 성능을 보였지만, GNSS 차단이 지속되는 경우 오차가 증가하였다. 특히 Scenario C는 고속 코너 구간으로, 차량이 선회 기동을 수행하는 동안 GNSS가 차단되고 비선형 동역학 모델 오차가 커지면서 필터가 정상 상태를 유지하지 못해 평균 오차가 1.149 m까지 증가하는 발산 패턴을 보였다. 이는 GNSS 관측에 크게 의존하는 EKF 구조가 고속 코너링과 GNSS 차단이 동시에 발생하는 조건에서 취약할 수 있음을 보여준다.
반면, 본 논문의 제안 기법은 드리프트 누적을 효과적으로 억제하였다. Scenario C와 같이 GNSS 차단과 고속 코너링이 동시에 발생하며 GNSS EKF의 발산이 두드러지는 구간에서도 제안 기법은 드리프트가 누적되지 않는 특성을 유지해 가장 안정적인 추정 성능을 달성하였다.
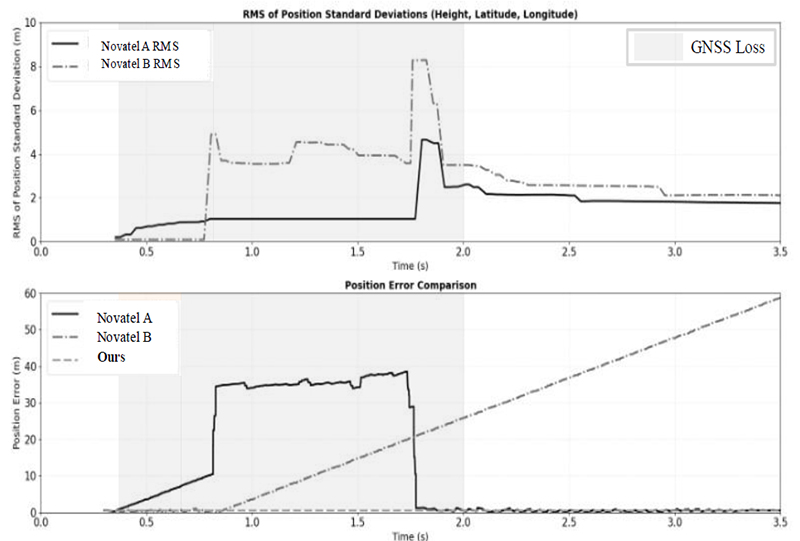
Scenario A. RMS of position standard deviations (Top), position error comparison (Bottom).
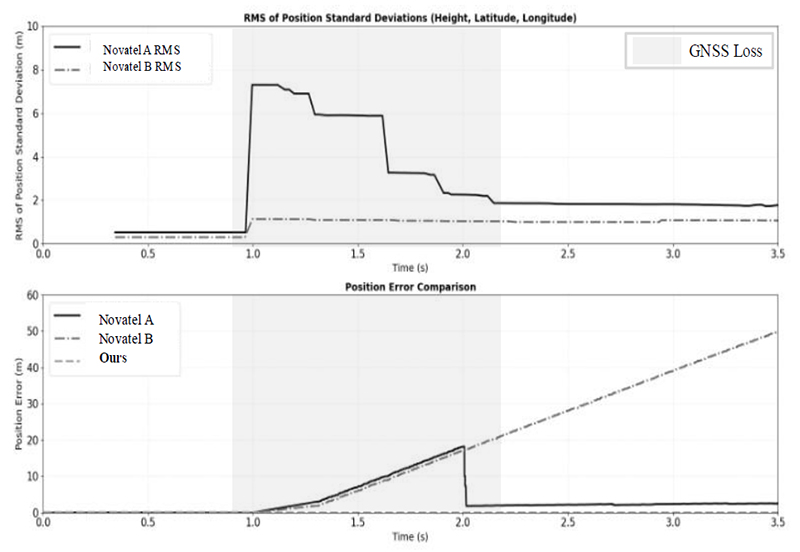
Scenario B. RMS of position standard deviations (Top), position error comparison (Bottom).
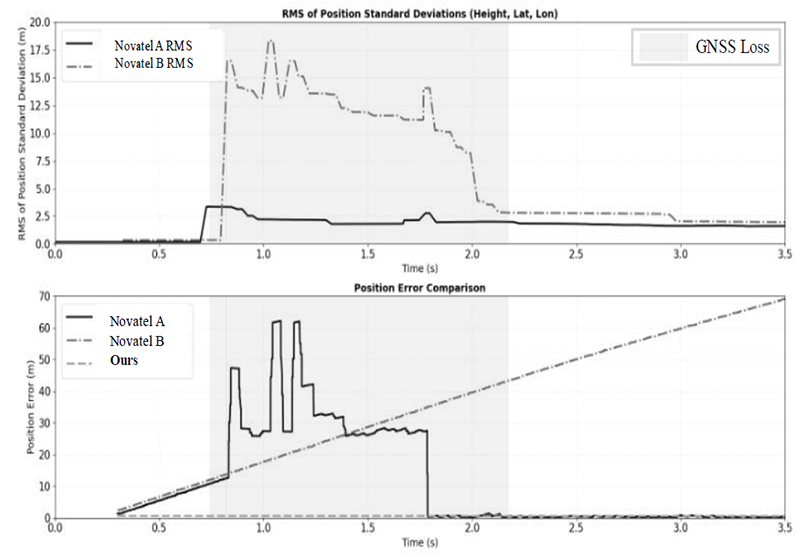
Scenario C. RMS of position standard deviations (Top), position error comparison (Bottom).
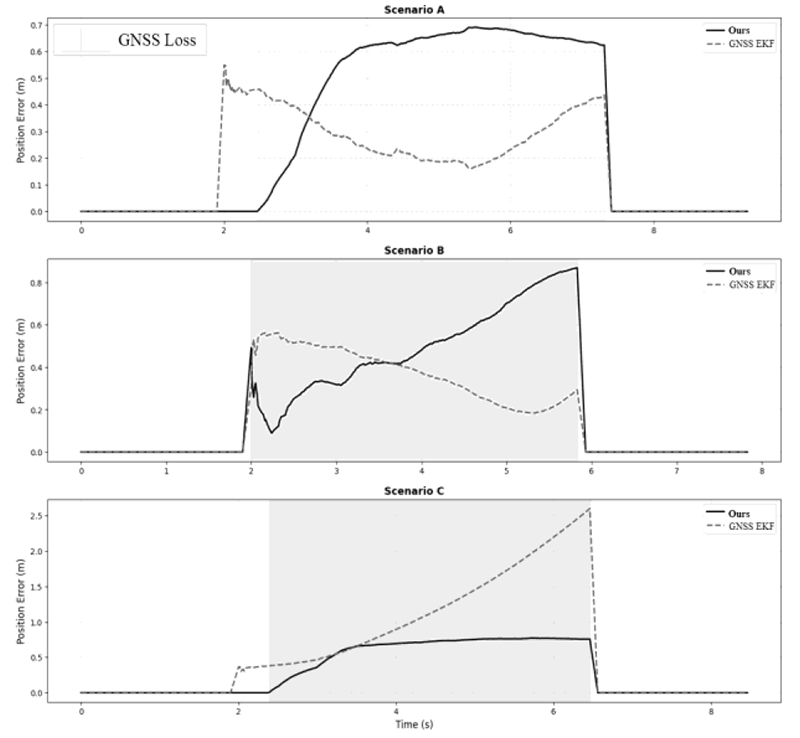
Position error comparison between the baseline GNSS EKF and our proposed method across three scenarios (A-C). GNSS EKF shows divergence in GNSS-blocked bridge and cornering segments like scenario C, while the proposed method maintains stable.
4. LiDAR 데이터 비동기 정합 처리
LiDAR 정합(Scan Matching)은 센서 주기(30 Hz 입력, 20 Hz 융합)와 EKF 갱신 주기(100 Hz) 간의 비동기성으로 인해, 단일 파이프라인(Synchronous Pipeline) 구조에서는 연산 지연이 누적되어 실시간성 저하가 발생한다. 이를 해결하기 위해 본 논문에서는 비동기(Asynchronous) 정합 처리 구조를 적용하여, LiDAR 정합, Sliding-Window 추출, EKF 예측·갱신 단계를 독립 스레드로 분리하고 병렬 파이프라인으로 동작 시켰다.
본 실험은 이러한 구조가 실제 계산 효율과 EKF 갱신 주기에 미치는 영향을 정량적으로 분석하기 위해 수행되었다. 비교 대상은 다음 두 가지 방식이다.
- • Sync (동기 처리) : LiDAR 스캔 수신 시점마다 정합 및 EKF 갱신이 직렬 수행됨
- • Async (비동기 처리) : LiDAR 정합·맵 업데이트·EKF 처리를 별도 스레드에서 병렬 실행함
세 가지 주행 시나리오(A, B, C)는 주행 속도·코너링·GNSS 차단 상황이 다른 환경에서 이전 실험과 동일한 하드웨어로 진행되었다. Fig 6. 는 각 시나리오에서 Async 및 Sync 구조의 평균 처리시간을 비교한 결과이다.
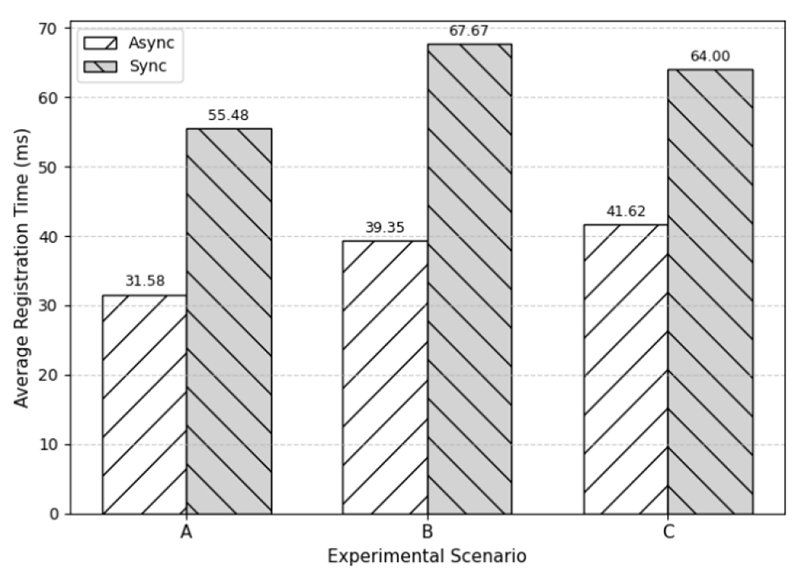
Average registration time.
이는 직렬 처리 시 LiDAR 정합 모듈의 대기 시간이 전체 파이프라인 병목으로 작용하지만, 비동기 구조에서는 Worker–Buffer–Callback 스레드 간 병렬 처리가 이루어져 연산 효율이 향상되었기 때문이다. LiDAR 센서는 20 Hz(50 ms 주기) 로 수신되며, EKF는 동일한 주기로 측정 갱신을 수행해야 한다. 따라서 정합 처리시간이 50 ms를 초과할 경우, EKF의 측정 갱신이 한 주기 이상 지연되어 상태 추정 지연이 발생한다. 이러한 지연은 고속 주행 시 수 미터의 위치 오차로 이어질 수 있으며, 특히 곡선 구간 진입 시에는 항법 안정성을 저하시킨다.
본 실험에서 비동기 구조는 모든 시나리오에서 평균 50 ms 이하의 처리시간을 유지하였고, Sync 구조는 평균 60~70 ms에 달해 주기적 지연이 누적되는 현상이 확인되었다. 이는 비동기 파이프라인이 EKF의 측정 주기와 정합 주기를 효과적으로 분리하여, 센서 데이터 비동기성에도 불구하고 20 Hz 수준의 실시간 추정 성능을 유지함을 의미한다.
5. Adaptive Sliding-Window Map
Adaptive Sliding-Window Mapping은 차량의 주행 속도 𝑣와 트랙 곡률 𝜅를 실시간 반영하여, LiDAR 정합 영역의 길이 𝐿과 폭 𝑊를 동적으로 조정함으로써 정합 품질과 연산 효율을 동시에 향상시키는 기법이다. 고정 반경(Fixed-radius) 기반 Sliding-Window와 비교하여, 세 시나리오(A–C)에서의 위치 추정 성능을 정량적으로 평가하였다.
각 시나리오는 동일한 LiDAR–IMU 로그 데이터를 사용하였으며, 두 가지 윈도우 방식으로 반복 실행하였다.
- • Fixed-radius Window: 반경 90 m 고정
- • Adaptive Sliding-Window (제안 방식): 속도–곡률 기반 동적 윈도우 조정
이때 𝐿0, 𝑊0은 각각 200m, 65m로 설정하였으며 𝛼, 𝛽는 1.0으로 설정하였다. VN-INS Odometry를 기준 궤적으로 설정하였고 평가 지표는 VN-INS를 기준 궤적으로 한 평균 위치 오차(mean position error)와 VGICP 정합의 평균 Fitness Score (낮을수록 높은 정합 품질)으로 구성하였다. Table 4.은 각 시나리오별 Fixed-radius와 Adaptive Sliding-Window 방식의 위치 오차 및 정합 품질을 비교한 결과이다. 위치 정확도 측면에서, 시나리오 A, B, C 모두에서 Adaptive 한 방식이 낮은 평균 오차를 보였다.
Position error and fitness score of fixed and adaptive method.
곡률이 급격히 변하는 시나리오 B에서는 Adaptive 방식이 평균 오차를 0.49m 수준으로 유지하며 정합 안정성을 크게 향상시켰다. 이는 Adaptive 윈도우가 트랙 곡률에 따라 불필요한 외곽 점군을 배제하여 효율적인 지역 맵 구성을 수행한 결과로 해석된다.
정합 품질(fitness score) 측면에서는, 평균적으로 Adaptive 방식이 대비 소폭 개선된 결과를 보였다. Adaptive 방식이 Fixed-radius 대비 정합 Score를 낮고 일정하게 유지하면서 LiDAR 정합 누적 오차를 감소시키는 양상을 보였다. 이는 Adaptive Sliding-Window가 트랙의 기하학적 변화에 빠르게 적응함으로써, 정합 품질·연산 효율·필터 안정성 간의 균형을 효과적으로 최적화했음을 의미한다.
6. Geo-referenced LiDAR맵
본 절에서 다루는 Geo-referenced LiDAR map 제작은 차량 탑재 PC에서 실시간으로 수행되는 과정이 아니라, 주행 후 오프라인 환경에서 수행되는 후처리 단계이다. 따라서 이 과정에서의 주요 목적은 실시간성 실현이 아니라, 전체 맵 구축 파이프라인의 처리 시간을 단축하고 대규모 데이터셋에 대해 안정적인 정합 품질을 유지하는 것이다. Geo-referenced LiDAR Map 제작 단계에서 Scan Context-based Pose Graph Optimization (SC-PGO) [17,18] 구조를 사용하였다. SC-PGO의 전역 정합(loop closure registration) 모듈을 서로 다른 정합 방식으로 구성하여, 정합 모드(ICP Mode)에 따른 맵 제작 시간(computation time) 비교하였다. LiDAR맵은 Laguna Seca 트랙 전체(약 3.6 km 구간)에 대해 수집한 3D 점군 데이터를 사용하여 생성되었다.
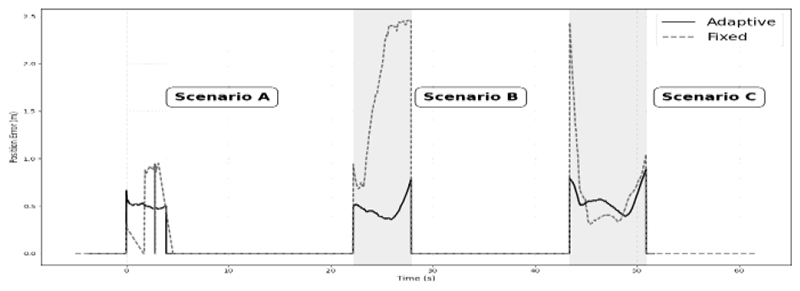
Graph of position error.
모든 실험은 동일한 하드웨어 환경에서 수행되었으며, 각 정합 모드는 다음과 Table 5.처럼 정의된다. 각 모드에 대해 각 루프 클로저에서 ICP가 수렴할 때까지의 평균 정합 소요 시간을 측정하였다. SC-PGO 기반 전역정합은 통상 수백~수천 개의 loop-closure 후보에 대해 반복적 ICP를 수행하므로, 정합 1회당 수 ms~수백 ms의 차이는 전체 오프라인 맵 제작 시간에 큰 영향을 미친다. 본 논문에서의 Fast VGICP-CUDA는 이러한 대량 정합 연산을 GPU로 처리하며 전체 맵 제작 시간을 단축시키는 데 핵심적 역할을 한다.
ICP mode for generating LiDAR map.
정합 결과는 Table 6.에 제시하였으며, GPU 병렬화가 적용된 제안 기법(Fast VGICP-CUDA)이 평균 508.0ms로 가장 빠른 처리 속도를 보였다. 실제로 동일한 정합 품질을 유지하면서 전체 루프클로저 세트에 대한 누적 연산 시간은 Fast VGICP-CUDA가 멀티스레드 CPU 대비 38% 이상 감소하였다. 멀티스레드 CPU 방식은 병렬성을 높여 단일 정합 반복의 처리 시간을 줄일 수 있으나, 반복 횟수가 많은 SC-PGO 환경에서는 GPU 기반 대량 병렬 연산이 더 높은 처리량을 제공한다.
Average loop closure registration time of SC-PGO.
본 논문의 목적은 고정밀 항법과 이를 지원하는 LiDAR 기반 지도 제작 전체 파이프라인을 제안하는 것이다. 해당 맵은 반복적으로 제작될 수 있으며, 제작 비용을 줄이는 것은 전체 시스템 개발 과정의 실용성을 크게 높인다. Fast VGICP-CUDA 기반의 맵 제작 파이프라인은 실시간 항법 시스템과는 독립적이지만, 엔지니어링 워크플로우 전체의 효율을 개선한다는 점에서 본 논문의 중요한 실용적 기여에 해당한다.
V. 결론
본 논문에서는 고속 자율주행 환경에서 발생하는 GNSS 신호 손실, LiDAR 정합 불안정, 그리고 연산 지연 문제를 해결하기 위해 GPU 가속 기반 Score-Adaptive EKF Localization 프레임워크를 제안하였다. 제안된 시스템은 LiDAR–IMU–Wheel 센서를 융합하여 실시간 상태 추정을 수행하며, Fast VGICP-CUDA를 통해 고밀도 점군 정합을 GPU 상에서 병렬처리함으로써 기존 CPU 기반 정합 대비 실시간성을 크게 향상시켰다. 또한, Score-Adaptive EKF 구조를 도입하여 정합 품질(fitness score)에 비례해 측정 잡음 공분산을 자동 조정함으로써, 저신뢰 정합이 상태 추정에 과도하게 반영되는 문제를 방지하였다. 이와 함께, 주행 속도 및 트랙 곡률에 따라 윈도우 크기를 동적으로 조정하는 Adaptive Sliding-Window Mapping을 통해 정합 효율과 정확도를 동시에 확보하였다. ROS2 기반의 비동기 병렬 파이프라인은 LiDAR 정합, 윈도우 생성, EKF 예측·갱신을 독립 스레드로 처리하여, 20 Hz LiDAR 주기 내에서 안정적인 EKF 갱신을 달성하였다. Dallara AV-24 차량을 이용한 Laguna Seca 실차 주행 실험에서는 제안 시스템이 GNSS-denied 구간에서도 강건한 위치 추정 성능을 유지하며, 기존 동기(Sync) 구조 대비 평균 1.7배 이상의 처리 속도 향상을 확인하였다.
한편, 제안 프레임워크는 3대 LiDAR의 동시 운용, 200 km/h 이상의 고속 주행, GNSS 신호 붕괴 환경 등 Indy Autonomous Challenge (AV-24) 플랫폼 특유의 조건을 전제로 설계되었다. 그러나 현재 공개된 대표적 LiDAR/LIO 데이터셋(KITTI, MulRan, Hilti 등)은 다음과 같은 특징을 갖고 있어 본 논문의 핵심 기여 요소의 효과를 직접적으로 평가하기 어렵다.
- • 차량 속도가 20–60 km/h로 상대적으로 낮음.
- • 완전한 GNSS-denied 상황이 거의 존재하지 않음.
- • 단일 LiDAR 기반 SLAM 구조를 가정.
따라서 본 논문에서는 실제 레이싱 서킷에서 수집한 고속 주행 로그를 중심으로 성능을 검증하였으며 이는 제안 방식의 특성을 가장 잘 반영할 수 있는 실험 환경이다. 공개 데이터셋을 통한 추가 검증은 방법론의 절대 비교에는 유용할 수 있으나 본 프레임워크의 고속·GNSS-denied 특성 및 3 LiDAR 기반 구조를 온전히 재현하기는 어렵다는 점을 밝힌다. 향후 연구에서는 본 프레임워크를 확장하여 IESKF (Iterated error state Kalman Filter) [1] 기반의 비선형 항법 추정 기법을 적용함으로써, 극한 동적 조건에서도 오차 수렴 속도를 개선하고 필터 안정성을 강화할 예정이다. 또한, 본 시스템을 실외 레이싱 차량뿐 아니라 모바일 로봇 및 실내외 자율주행 플랫폼에 적용하여 다양한 환경에서의 실시간 항법 성능을 검증할 계획이다.
Acknowledgments
이 논문은 2022년 정부(방위사업청)의 재원으로 국방기술진흥연구소 지원을 받아 수행된 연구임(KRIT-CT-22-068).
REFERENCES
-
W. Xu and F. Zhang, “FAST-LIO: A fast, robust LiDAR-inertial odometry package by tightly-coupled iterated Kalman filter,” IEEE Robotics and Automation Letters, vol. 6, no. 2, pp. 3830–3837, Apr. 2021.
[https://doi.org/10.1109/LRA.2021.3064227]

-
T. Shan, B. Englot, D. Meyers, W. Wang, C. Ratti, and D. Rus, “LIO-SAM: Tightly-coupled LiDAR-inertial odometry via smoothing and mapping,” arXiv preprint, arXiv:2007.00258, , 2020.
[https://doi.org/10.1109/IROS45743.2020.9341176]
- F. Dellenbach, D. Wisth, M. Camurri, and M. Fallon, “Direct LiDAR-Inertial Odometry (DLIO): Lightweight, accurate, and robust odometry for real-time applications,” IEEE Robotics and Automation Letters, vol. 7, no. 2, pp. 4909–4916, 2022.
- G. Welch and G. Bishop, “An Introduction to the Kalman Filter,” Proc. SIGGRAPH, Course Notes, vol. 8, pp. 275–3175, 2001.
-
H. Qi and J. B. Moore, “Direct Kalman filtering approach for GPS/INS integration,” IEEE Trans. Aerospace and Electronic Systems, vol. 38, no. 2, pp. 687–693, Apr. 2002.
[https://doi.org/10.1109/TAES.2002.1008998]
-
G. Reina, A. Vargas, K. Nagatani, and K. Yoshida, “Adaptive Kalman filtering for gps-based mobile robot localization,” Proc. IEEE Int. Workshop on Safety, Security, and Rescue Robotics (SSRR), pp. 1–6, 2007.
[https://doi.org/10.1109/SSRR.2007.4381270]
-
G. Hu, B. Gao, Y. Zhong, and C. Gu, “Unscented Kalman filter with process noise covariance estimation for vehicular INS/GPS integration system,” Information Fusion, vol. 64, pp. 194–204, Dec. 2020.
[https://doi.org/10.1016/j.inffus.2020.08.005]
-
A. Soloviev, “Tight coupling of GPS, laser scanner, and inertial measurements for navigation in urban environments,” Proc. IEEE/ION Position, Location and Navigation Symposium (PLANS), pp. 511–525, 2008.
[https://doi.org/10.1109/PLANS.2008.4570059]
-
Y. Gao, S. Liu, M. M. Atia, and A. Noureldin, “INS/GPS/LiDAR integrated navigation system for urban and indoor environments using a hybrid scan matching algorithm,” Sensors, vol. 15, no. 9, pp. 23286–23302, 2015.
[https://doi.org/10.3390/s150923286]
-
J. Zhang and S. Singh, “LOAM: Lidar odometry and mapping in real-time,” Proc. Robotics: Science and Systems (RSS), Berkeley, CA, USA, vol. 2, 2014.
[https://doi.org/10.15607/RSS.2014.X.007]
-
T. Shan and B. Englot, “LeGO-LOAM: Lightweight and ground-optimized lidar odometry and mapping on variable terrain,” Proc. IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS), pp. 4758–4765, Oct. 2018.
[https://doi.org/10.1109/IROS.2018.8594299]
-
K. Koide, M. Yokozuka, S. Oishi, and A. Banno, “GLIM: 3D range–inertial localization and mapping with GPU-accelerated scan matching factors,” arXiv preprint, arXiv:2407.10344, , 2024.
[https://doi.org/10.1016/j.robot.2024.104750]
-
P. J. Besl and N. D. McKay, “A method for registration of 3-D shapes,” IEEE Transactions on Pattern Analysis and Machine Intelligence, vol. 14, no. 2, pp. 239–256, 1992.
[https://doi.org/10.1109/34.121791]
-
A. Segal, D. Haehnel, and S. Thrun, “Generalized-ICP,” Proceedings of Robotics: Science and Systems, 2009.
[https://doi.org/10.15607/RSS.2009.V.021]
-
P. Biber and W. Strasser, “The normal distributions transform: a new approach to laser scan matching,” Proc. IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS), vol. 3, pp. 2743–2748, Oct. 2003.
[https://doi.org/10.1109/IROS.2003.1249285]
-
D. Lee, G. Kang, B. Kim, and H. C. Shim, “Assistive delivery robot application for real-world postal services,” IEEE Access, vol. 9, pp. 141979–141997, 2021.
[https://doi.org/10.1109/ACCESS.2021.3120618]
-
G. Kim and A. Kim, “Scan context: Egocentric spatial descriptor for place recognition within 3D point cloud map,” Proc. IEEE/RSJ Int. Conf. Intelligent Robots and Systems (IROS), pp. 4802–4809, Oct. 2018.
[https://doi.org/10.1109/IROS.2018.8593953]
-
G. Kim, S. Choi, and A. Kim, “Scan context++: Structural place recognition,” IEEE Transactions on Robotics, vol. 38, no. 3, pp. 1856–1874, 2022.
[https://doi.org/10.1109/TRO.2021.3116424]
- A. V. Oppenheim and R. W. Schafer, Discrete-Time Signal Processing, 3rd ed., Prentice Hall, 2009.
-
K. Koide, M. Yokozuka, S. Oishi, and A. Banno, “Voxelized GICP for fast and accurate 3D point cloud registration,” Proc. IEEE International Conference on Robotics and Automation (ICRA), Xi’an, China, May 2021, pp. 11054-11059.
[https://doi.org/10.1109/ICRA48506.2021.9560835]
-
D. Lee, H. Nam, C. Ryu, S. Nah, and H. C. Shim, “Resilient navigation based on multimodal measurements and degradation identification for high-speed autonomous race cars,” Proc. IEEE Intelligent Vehicles Symposium (IV), pp. 1–7, 2023.
[https://doi.org/10.1109/IV55152.2023.10186537]
- A. S. Tanenbaum and H. Bos, Modern Operating Systems, 4th ed., Pearson, 2015.
-
D. Nistér, O. Naroditsky, and J. Bergen, “Visual odometry,” Proc. IEEE Conf. Computer Vision and Pattern Recognition (CVPR), vol. 1, pp. 652–659, 2004.
[https://doi.org/10.1109/CVPR.2004.1315094]
-
A. I. Mourikis and S. I. Roumeliotis, “A multi-state constraint Kalman filter for vision-aided inertial navigation,” Proc. IEEE Int. Conf. Robotics and Automation (ICRA), pp. 3565–3572, Apr. 2007.
[https://doi.org/10.1109/ROBOT.2007.364024]
- S. Thrun, W. Burgard, and D. Fox, Probabilistic Robotics, Cambridge, MA, USA: MIT Press, 2005.
-
S. Ma and Y. Cho, “Robust place recognition using fusion of thermal infrared and RGB cameras,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 12, pp. 1414–1421, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0216]
-
J. Cho, B. Kim, and H. Moon, “Improvement of localization algorithm for indoor and outdoor navigation of autonomous robots,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 5, pp. 502–509, 2025.
[https://doi.org/10.5302/J.ICROS.2025.25.0038]
2024년 연세대학교 기계공학, 건설환경공학 학사 졸업. 2024년~현재 한국과학기술원 전기및전자공학부 석사 과정. 관심분야는 항법, SLAM, Visual Localization, 로보틱스, 자율시스템.
2022년 건국대학교 기계항공공학부 학사 졸업. 2024년 한국과학기술원 로봇공학학제전공 석사 졸업. 2024 - 현재 한국과학기술원 전기및전자공학부 박사과정 재학 중. 관심분야는 자율주행 레이싱, 3D 객체 인식 및 강화학습.
2022년 경북대학교 전자공학부 졸업. 2024년 한국과학기술원 대학원 전기및전자공학부 석사. 2024~현재 동 전기및전자공학부 박사과정 재학 중. 관심분야는 필드 로보틱스, 경로계획 및 제어.
1991년 서울대학교 기계설계학과 학사. 1993년 동 대학원 석사. 2000년 University of California, Berkeley, Mechanical Engineering 공학박사. 2007~2018년 한국과학기술원 항공우주공학과 부교수, 2018년~현재 한국과학기술원 전기및전자 공학부 정교수. 관심분야는 무인 비행제어, 자율 주행, 필드 로보틱스 시스템.
2007년 이화여자대학교 컴퓨터 정보통신학과 졸업. 2009년 동 대학원 석사. 2009년~현재 LIG 넥스원 수석 연구원. 관심분야는 자율 시스템, 다중 에이전트 제어 시스템, 지능 시스템.
2021년 충북대학교 전기공학부 졸업. 2024년~현재 LIG 넥스원 선임 연구원. 관심분야는 자율 시스템, 다중 에이전트 제어 시스템, 지능 시스템.
2020년 서울과학기술대학교 기계시스템디자인공학과 학사 졸업. 2022년 서울과학기술대학교 기계설계로봇공학과 석사 졸업. 2024년 ~현재 LIG넥스원 연구원. 관심분야는 컴퓨터비전, 로보틱스.