
짐벌 시스템의 실시간 외란 제거를 위한 방사형 신경망을 사용한 RCT 신경망 제어 구조에 대한 연구

Copyright© ICROS 2026
Abstract
Gimbal systems are used for the attitude control of dynamic systems and for the stabilization in optical tracking systems. The robustness of the controller in gimbal systems against various disturbances must be ensured. This paper presents a neural network control technique to improve the tracking control performance of the gimbal system by rejecting disturbance. A radial basis function (RBF) network is used as an auxiliary controller for online learning and control owing to its simple structure. The reference compensation technique (RCT) framework is configured and its learning algorithm is developed to generate the compensating signal at the reference trajectory to minimize tracking errors in real-time fashion. The control performances of the RBF controller for disturbance rejection were validated by experimental results.
Keywords:
gimbal system, RBF network, reference compensation techniqueI. 서론
최근에 서비스로봇의 수요로 인해 무인 이동체에 대한 관심과 연구가 크게 늘어나고 있다. 무인 이동체 기술의 궁극적인 목적은 센서 기반 AI를 통한 자율주행이다. 무인 이동체 시스템은 그 응용을 우주 국방 분야로 확장하고 있어 이에 필요한 기술 개발에 박차를 가하고 있다. 무인 이동체시스템의 핵심적인 요소 기술로 자세제어에 대한 연구가 필요하다. 자세제어의 성능을 높이기 위한 기본 방법으로 센서에 의한 정확한 정보취득이다. 가장 중요한 센서 중의 하나가 카메라 센서이다.
지상에서 카메라 센서를 이용하는 UGV (Unmanned Ground Vehicle)의 경우 거친 지면으로 인해 영상의 떨림이 발생하는데 이를 보정하는 것이 필요하다. 공중에서 움직이는 드론과 같은 무인기에서는 지상의 목표를 정확하게 주시해야 할 필요가 있어 영상시스템의 자세 제어가 중요하게 대두된다.
위의 두 목적에 사용하는 시스템으로 짐벌 시스템이 있다. 짐벌 시스템은 진동이 없는 빠른 움직임이 요구되는 전자광학장치에 사용되고 원하는 방향으로 토크를 생성하여 시스템의 움직임을 제어하는데 사용된다[1-6]. 특히 국방 분야의 항공기에 장착되는 짐벌 시스템과 급기동과 선회를 하는 미사일의 추적 장치에도 많이 적용되고 있다. 설치 공간이 협소한 경우 일반적으로 기구적인 진동 보상 장치를 설치할 수 없기 때문에 짐벌 시스템의 구동기의 성능만으로 외란을 제거하여야 한다.
짐벌 시스템은 영상시스템에 사용되어 진동이 없는 빠른 움직임을 필요로 하고 외부로부터의 외란을 최소화하여 안정한 영상을 캡처하는 광학 시스템에 사용된다[7-9]. 항공, 로봇, AMR (Autonomous Mobile Robot)과 같은 무인기에 적용되어 시스템의 안정적인 영상데이터를 수집하거나 안정적인 센서 데이터의 측정이 필요하다. 따라서 짐벌시스템이 안정적으로 영상을 캡처하거나 자세를 제어하기 위해서는 외란에 대한 강건성이 있어야 한다[10,11]. PID 게인값을 지능적으로나 적응적으로 튜닝하는 방법도 제시되고 있다[7,12]. 최근에는 불확실성의 보상을 위해 동적모델과 동시에 학습을 통한 신경망 제어기를 설계하여 제어 성능 향상을 위한 연구가 이루어지고 있다[13].
또한 짐벌 시스템은 간접 구동기로서 동적 시스템에 자이로 토크를 생성하여 이동로봇의 균형제어, 선박의 롤링 제어, 인공위성의 자세 제어, 오토바이시클의 롤링 제어 등에 사용되고 있다[15-17].
외란에 효과적으로 대처하기 위해 기존 제어기에 더하여 보조 제어기로 신경망을 사용하는 지능제어기를 본 논문에서 제안하고자 한다[18-20]. 실시간 제어가 요구되므로 구조가 간단하며 빠른 응답 특성을 보이는 방사형 신경망(Radial Basis function, RBF)을 사용한다. 신경망 제어기의 보상 위치에 따라 제어구조가 나뉘는데 본 논문에서는 기준입력에 보상하는 RCT (Reference Compensation Technique)를 채택하였다. 기존에 PID 제어기를 사용하는 짐벌 시스템의 외란에 대한 각도 추종 성능을 높이기 위해 시스템 내부 신호를 측정하지 못하거나 직접 다룰 수 없을 경우에 사용하는 RCT 방식을 사용하였다[21,23,24].
2축 동시 구동시 발생할 수 있는 두 축 간 상호 관성력에 의한 간섭 외란과 외부로부터 인가되는 외란에 대한 강건성을 살펴보기 위해 롤 축에만 외란을 인가하고 2축 제어를 실험하였다.
II. RBF 신경망 구조
RBF (Radial Basis Function) 신경망 구조는 입력층과 은닉층 하나 그리고 출력층 하나로 단순한 구조의 신경망이다. 또한 RBF 신경망은 입력층과 은닉층 사이 가중치가 없으며 MLP에 비해 그 구조가 단순하여 연산 처리 속도가 실시간 제어에 유리한 점이 있다. 그러나 신경망 내부의 Hyper parameter 설정값에 매우 민감하게 반응하여 초기 Parameter 설정값에 따라 제어 시스템이 불안정해 질 수 있다. 따라서 초기에는 매우 작은 값으로 설정하여 최적의 변수를 찾아야 한다. 또한 RBF 신경망 구조는 은닉층이 다층구조가 아니며 각 노드의 비선형 활성화 함수 대신 식 1과 같이 가우시안 함수로 이루어져 있으며 각 노드에 Bias 가중치는 없다. 그러나 출력층은 식 (1)과 같이 은닉층의 각 노드로부터의 출력 값을 Bias 가중치와 단순히 합한 선형 출력이 된다.
입력을 e(t), e(t-1)로 하고 은닉층의 노드 개수를 6개로 하였다. 출력층의 개수는 하나로 하였으며 각 노드의 출력은 다음과 같이 가우시안 분포 함수로 정의할 수 있다.
| (1) |
여기서 x는 입력 벡터이고 mj는 j 번째 은닉층 노드의 평균값 벡터이며 는 j 번째 은닉층의 분산이다. 신경망의 출력 yn(t)는 은닉층 노드의 출력값에 가중치 wj1을 곱하고 Bias 가중치 b와 단순 합으로 나타낼 수 있다.
| (2) |
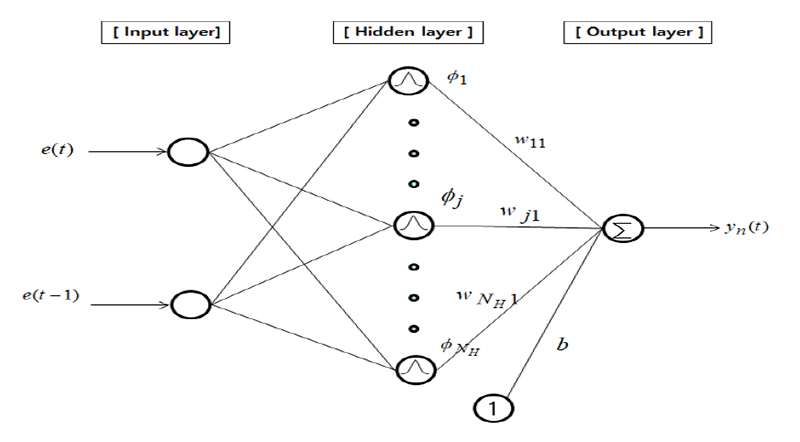
RBF network structure.
RCT 구조에서는 RBF 신경망 출력값에 게인 K를 곱한 값을 피드백 오차와 합하여 주 제어기의 입력 값으로 들어가게 된다. 따라서 RBF 신경망의 최적 Hyper parameter설정과 함께 게인을 정하는 것도 중요하다. 본 논문의 실험적 검증에서는 PD 제어기의 Gain 값과 동일한 값으로 설정하여 실험하였다.
III. RCT 제어
1. RCT 신경망 제어 구조
신경망 제어기를 실시간 제어로 사용하기 위해서는 초기에 안정성을 확보해 주는 주제어기가 필요하다. 신경망 제어기만 사용하면 초기에 학습되지 않은 상황에서 입력과 출력의 관계를 명확하게 해석할 수 없으므로 출력이 예측 불가능하여 안정성에 문제가 발생한다. 따라서 신경망 제어기만 단독으로 사용하기보다는 초기에 안정성을 확보해 주는 제어기, 즉 PD 제어기와 같이 선형 제어기와 같이 사용한다.
신경망 제어기의 역할은 추종 오차를 줄이는 것이 목적이므로 오차를 줄이는 보상신호를 출력하도록 학습한다. 신경망의 보상신호의 위치에 따라 구조가 달라지는데 제어입력에 보상하는 방식, FEL (Feedback Error Learning) 방식이 일반적으로 많이 사용된다[18].
이 보상신호를 입력으로 옮기게 되면 FEL 방식과 같은 효과를 얻으면서 구조적으로 잇점이 있는 제어구조가 된다. 이를 RCT (Reference Compensation Technique)이라 하며 신경망 제어기의 적용 방법은 그림 2와 같이 입력단에서 신경망이 사용된다[24]. 기존의 제어기를 그대로 사용하고 시스템의 외부에서 보상하는 구조이므로 기존의 제어기를 수정하지 않고 추가적인 구성이 가능하게 되는 이점이 있다.
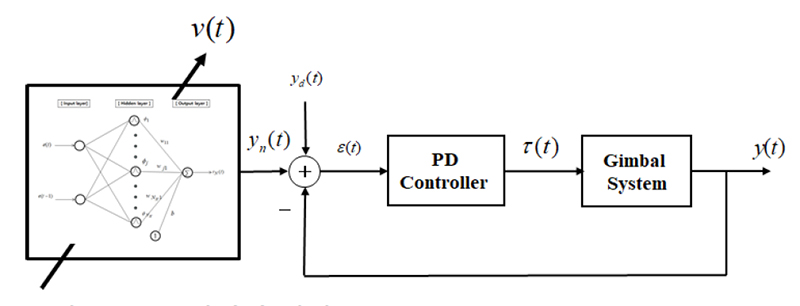
RCT control scheme.
신경망 제어기의 입력데이터는 Gimbal의 위치오차값과 1 Sample Delay Error 값으로 한다. 즉 Inverse Dynamic Control 구조로 신경망이 PD 제어기로 제어된 Gimbal 시스템의 Inverse Model을 학습 모방하는 것이다.
신경망이 없는 짐벌에 입력되는 토크인 PD제어기는 다음과 같다.
| (3) |
여기서 kp, kd는 이득값이고 오차는 e(t) = yd(t) - y(t)이다.
기준입력에 RBF 신경망의 출력이 더해지면 오차는 다음과 같다.
| (4) |
여기서 yn(t)는 신경망의 출력이다. 따라서 신경망이 추가된 제어 입력은 다음과 같다.
| (5) |
신경망의 출력값은 제어기의 이득값과 곱해져서 FEL 방식의 보상토크를 생성하는 역할을 하게 된다.
그림 3은 RCT 제어 방식을 나타낸다. RBF 신경망의 출력이 제어블록의 입력에 더해져서 오차를 계산한다.
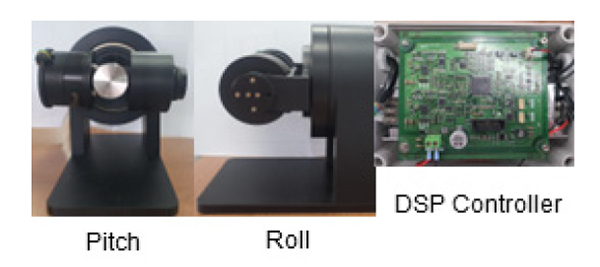
Gimbal and control hardware.
2. RCT 신경망 구조 학습
RBF 신경망을 학습하기 위해서는 역전파 알고리즘을 사용한다. 매 샘플링 시간마다 신경망의 가중치 값이 갱신되어야 하므로 빠른 하드웨어의 사양이 필요하게 된다.
그림 2에서 보면 제어 목적은 오차 e(t) = yd(t) - y(t)를 줄이는 것이므로 목적함수는 선형 PD 제어기의 출력값으로 설정하여 그 값이 0으로 수렴할 수 있도록 신경망을 학습시킨다. 오차값 e(t)를 직접 사용하는 목적함수를 사용하면 시스템 자코비안 정보가 필요하게 되므로 토크값으로 새로운 학습신호 v(t)를 정의한다.
| (6) |
학습신호 v(t)를 줄이기 위해 목적함수는 다음과 같이 양수로 정의하였다.
| (7) |
목적함수에 대한 가중치 w(t)의 그래디언트를 구해 최솟값을 취하는 가중치가 되도록 하기 위해 역전파 알고리즘을 적용하면 다음과 같다. 최솟값을 구하기 위해 음의 방향으로 정하였다.
| (8) |
여기서 η는 신경망의 학습률이다. 식 (8)에서 체인법칙을 적용하면 다음과 같다.
| (9) |
식 (7)로부터 v(t)에 대한 미분값을 구하면
| (10) |
그래디언트 를 구하기 위해 식 (5)를 사용하면 다음과 같다.
| (11) |
식 (11)은 다음과 같다.
| (12) |
식 (12)를 이용하여 그래디언트를 구하면 다음과 같다.
| (13) |
따라서 RCT 구조의 신경망 제어기의 가중치를 갱신하는 식은 다음과 같이 정리할 수 있다.
| (14) |
여기서 η′ = ηk이다. 매 샘플링 시간마다 가중치는 갱신된다.
3. 안정성 분석
RBF 신경망을 사용한 RCT 제어 구조의 안정성을 Lyapunov 기반으로 살펴보자. 짐벌 시스템 동역학이 다음과 같다.
| (15) |
여기서 m,b,c는 모델 변수이고 τu(t)는 모델되지 않은 비선형 텀 그리고 τ(t)는 입력이다. 오차가 e(t) = yd(t) - y(t)일 때에 오차함수 s(t)를 다음과 같이 정의한다.
| (16) |
여기서 λ는 양의 상수이다.
동역학식 (15)를 s(t)의 함수로 표현하기 위해 다음과 같이 나타낸다.
| (17) |
식 (17)을 (15)에 대입하면 s(t)의 동역학식은 다음과 같다.
| (18) |
여기서 이다. 신경망이 함수 τf(t)를 학습하면 출력 변수는 다음과 같다.
| (19) |
여기서 ϵ(t)는 학습된 후의 모델링 오차이다. RCT 신경망 제어 법칙은 다음과 같이 정의한다.
| (20) |
식 (19)와 (20)을 (18)에 대입하고 정리하면 다음과 같다.
| (21) |
안정성의 충분조건을 확인하기 위해 리아푸노프 후보 함수를 다음과 같이 정한다.
| (22) |
여기서 이고 Γ는 상수 행렬이다.
식 (22)를 미분하면 다음과 같다.
| (23) |
식 (21)을 (23)에 대입하여 정리하면 다음과 같다.
| (24) |
역전파 알고리즘은 다음과 같이 정의된다.
| (25) |
식 (24)에 신경망 학습 알고리즘 (25)를 삽입하면 다음과 같다.
| (26) |
식 (26)에서 게인값 k′ = (b + k) > max(ϵ(t))로 설정하면 식 (26)은 리아푸노프 충분조건의 안정성을 만족하게 된다.
IV. 실험 및 결과
1. 실험 환경 구성
실험 환경은 실제 시스템에서 구현 검증하기 위해 그림 3과 같이 구성하였다. 짐벌 시스템은 Roll 축과 Pitch 축으로 구성한 2축 시스템이며 카메라를 대체할 수 있는 150g 부하를 Pitch 축 중심부에 설치하였다. 각 축에 적용한 짐벌용 모터의 사양은 표 1과 같다.

Motor specifications.
제어기는 2축 짐벌모터 제어를 위해 제작된 DSP 기반 PCB 보드형 제어기이다. 여기서 DSP는 TI사의 TMS320F28377S 싱글코어 모델이 적용되어 있으며 제어 주기는 각 축별 별도 제어기를 설계하여 1 Khz 주기로 연산한다. 모터 전원 공급을 위해 24 Volt 전원이 공급되며 엔코더 신호는 SPI 통신 방식으로 데이터를 수신한다.
DSP Controller Board 의 제어 구조는 그림 4와 같이 DSP 연산 장치와 Motor Driver 그리고 엔코더 신호 피드백 신호 수신 부분으로 나뉘어진다.
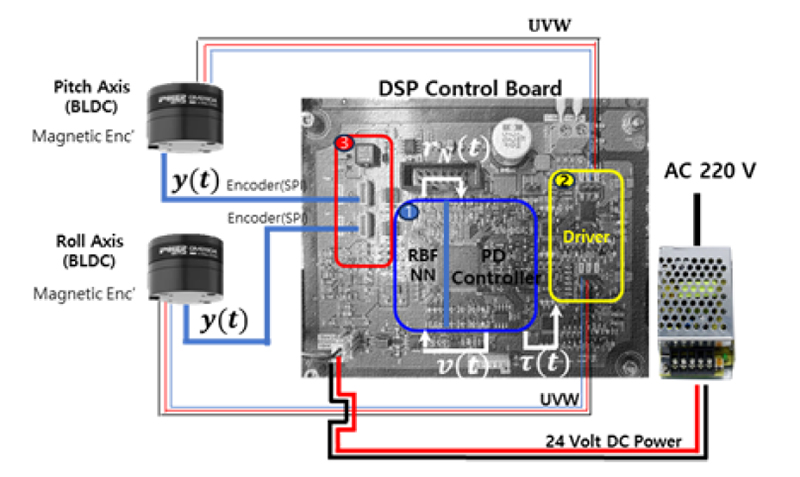
Control hardware structure.
DSP 연산장치는 PD Controller 와 RBF Nerual Network을 연산 처리한다. 여기서 RBF 신경망의 학습 신호는 PID Controller의 제어출력값으로 하며 RBF 신경망의 출력값과 yn(t)를 합한 값에 피드백 신호 y(t)값을 뺀 ε(t)를 PID 제어기로 입력한다. PD 제어기에서 출력된 제어 신호 τ(t)는 Motor Driver를 통해 BLDC 모터의 UVW 상 제어 신호로 입력된다.
2. 실험결과
실험은 외부로 부터 가해지는 외란으로 가상의 랜덤 신호를 제어기와 짐벌시스템 입력단에 인가하여 신경망 제어기의 위치제어 성능과 외란 제거 성능을 비교 검토하였다. 외란은 저주파와 고주파를 합성하였으며 Roll축에 만 적용하여 양 축으로 성능을 확인하였다.
각 제어기의 외란에 대한 응답 특성을 확인하기 위해 그림 5와 같은 저주파와 고주파가 합쳐진 형태의 임의의 입력 외란을 입력하였다. 외란 모델 식은 다음과 같다.
| (27) |
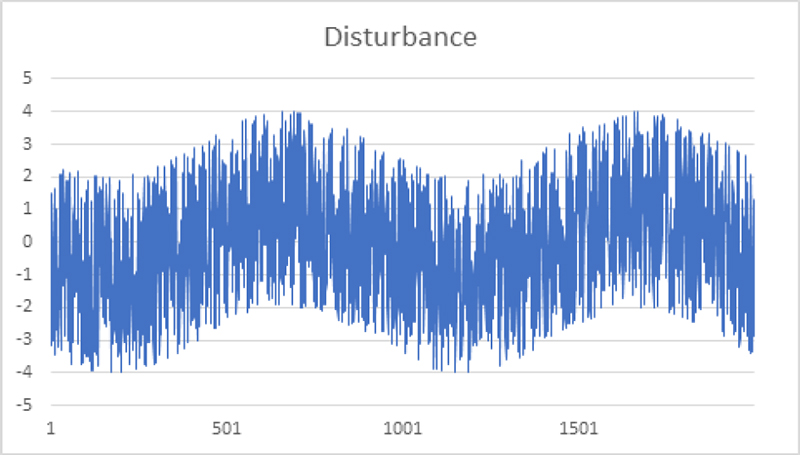
Disturbance.
각 축은 각 각의 신경망으로 디커플되어 제어 성능을 검증하였다. RCT 구조의 신경망 제어기에 사용된 신경망은 RBF 신경망을 적용하였다. 은닉층의 개수는 하나로 하고 연산 시간을 최소화하기 위해 노드의 개수는 6개로 하였다. 각 노드점의 가중치 mj, σj, cjk, bk의 초기 값은 -0.0016382 ~ 0.0016382 범위 내의 값으로 설정하였으며 가중치 갱신을 위해 각 가중치의 학습률을 ηc,ηb > ημ,ησ와 같은 조건으로 설정하였으며 메인 제어기인 PID 제어기의 게인값을 표 2와 같이 설정하였다.
PID gains and RBF parameters.
짐벌 시스템은 계속해서 움직이고 있는 목표물을 추적해야 하므로 정지해 있지 않고 계속해서 속도 제어 성분이 존재한다. 따라서 외란에 강인한 속도 추정 능력이 중요하기 때문에 Reference 입력으로 단순 스텝 입력이 아닌 속도와 가속도 성분이 있는 Reference를 입력하였다.
본 실험에서 속도는 120 degree/s 가속도는 1200 degree/s2로 설정한 입력을 생성했다. 따라서 실제 피드백되는 엔코더 값을 그래프로 그려 보면 그림 6 (a)와 같이 상승 하강 기울기가 존재한다.
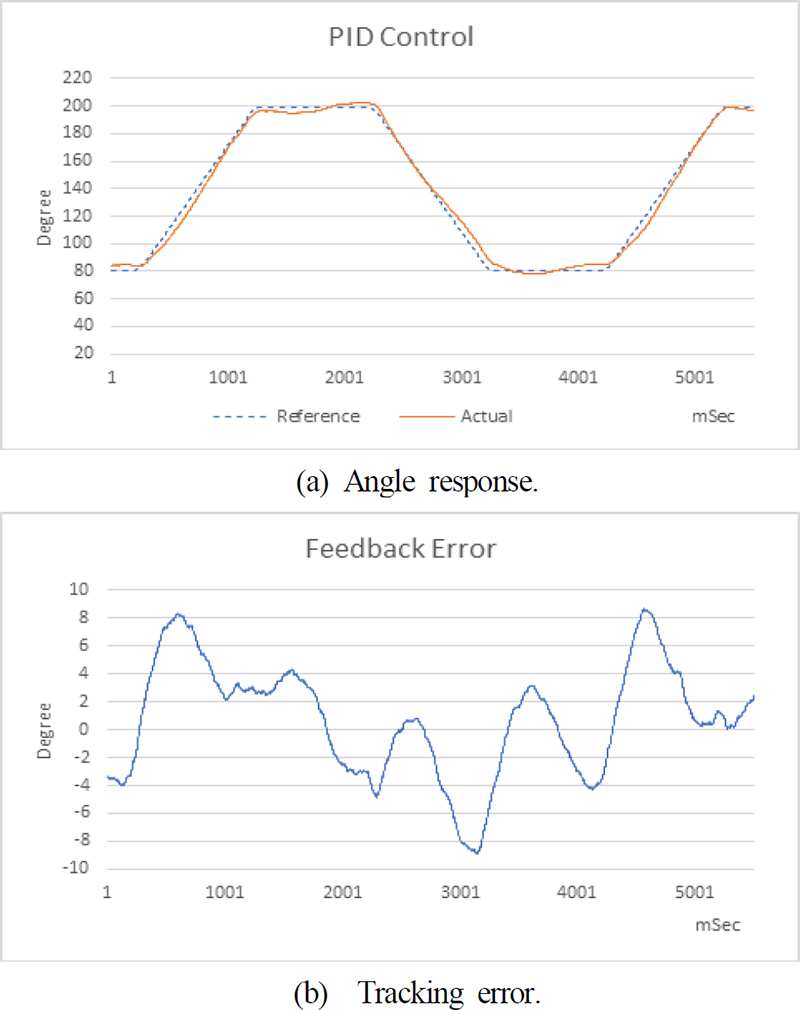
PID control response of roll angle.
신경망 제어기의 외란 제거 능력과 속도 추종 능력을 비교하기 위해 신경망 보조 제어기가 없는 단순 PD 제어 시스템에 동일 외란을 인가하였으며 그 결과는 그림 6과 같다.
그림 6 (a)는 PID제어기가 롤 축 기준 입력을 추종하는 그래프이고 그림 6 (b)는 추종 오차를 나타낸다. 이 때 응답 오차가 크게 나타나는 것을 볼 수 있다. 그림 7 (a)는 피치 축 추종하는 그래프이고 그림 7 (b)는 추종 오차를 나타낸다.
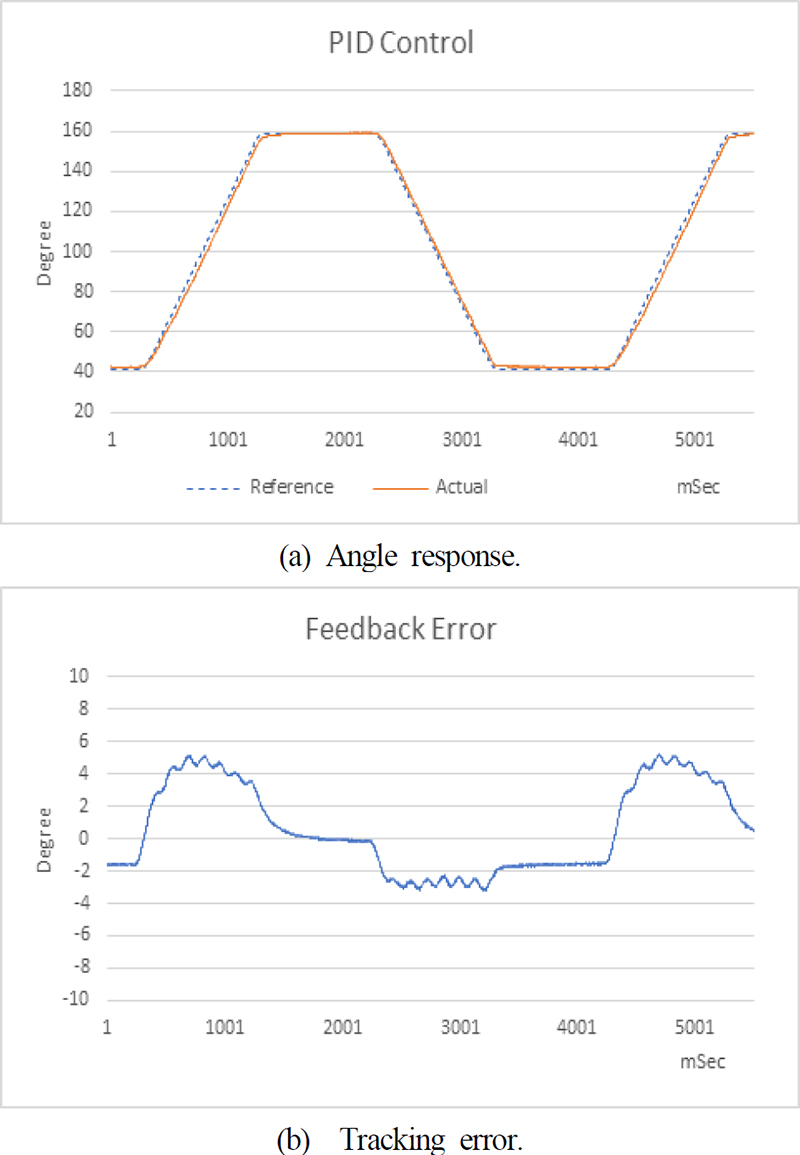
PID control response of pitch angle.
신경망을 추가한 RCT 구조의 제어 응답 특성은 그림 8과 같다. 그림 8 (a)는 신경망 제어기가 롤 축을 추종하는 그래프이고 그림 8 (b)는 추종 오차, 그리고 그림 8 (c)는 신경망의 출력을 나타낸다. 그림 9는 피치 축을 나타낸다. 그림 6 (b)와 그림 8 (b), 그림 7 (b)와 그림 9(b)를 비교하면 눈으로 추종 성능의 차이를 확인할 수 있다. 오차가 PID 제어기에 비해 크게 줄어든 것을 볼 수 있다.
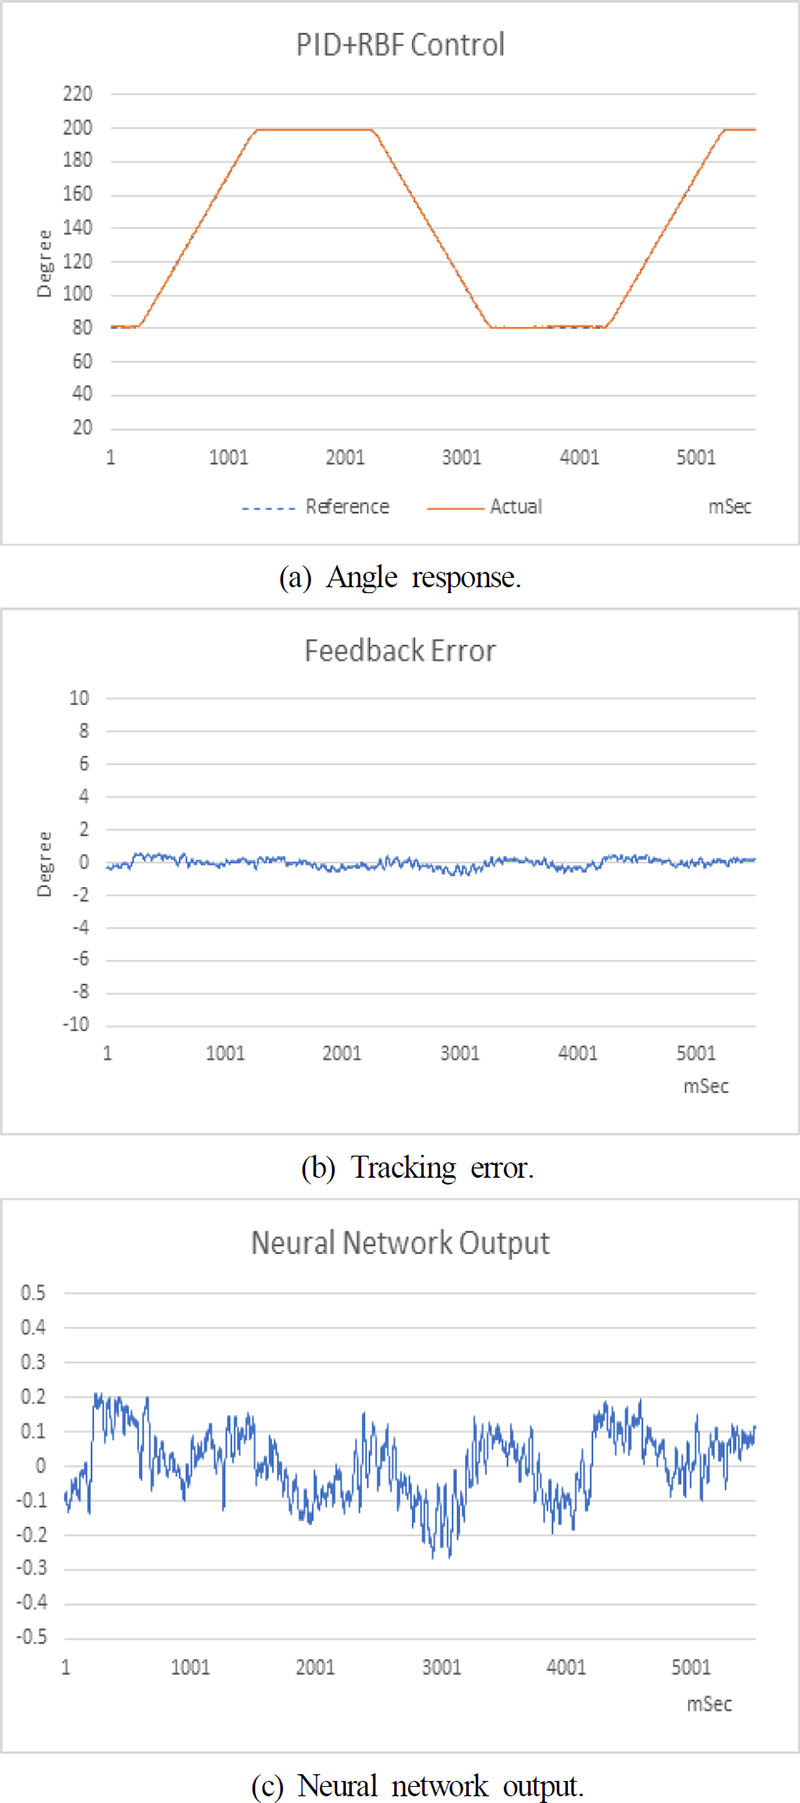
RCT control response of roll angle.
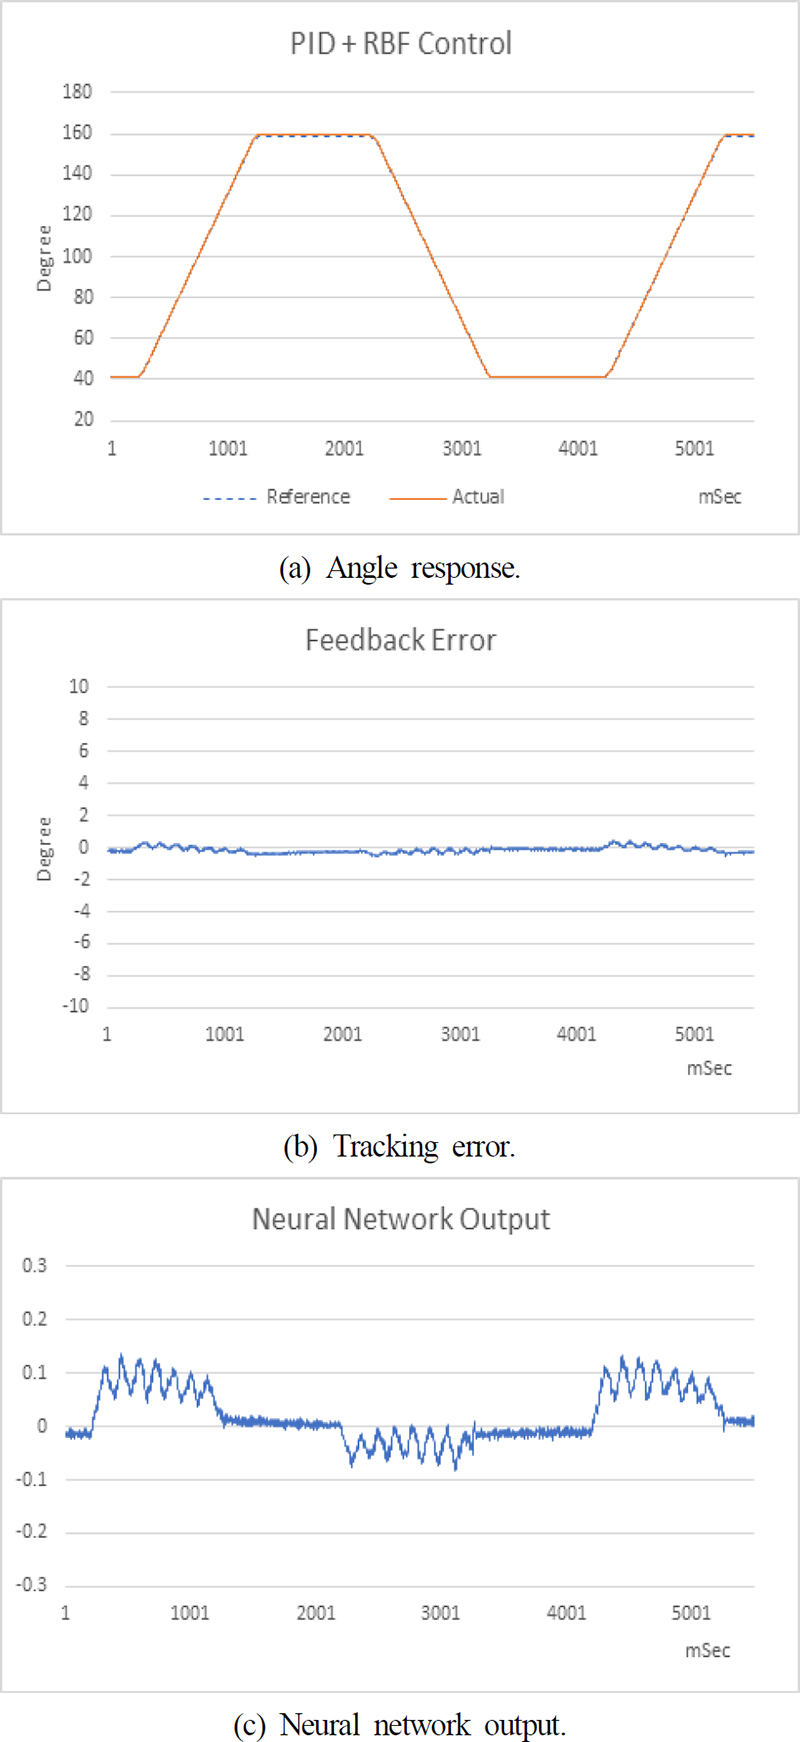
RCT control response of pitch angle.
그림 8 (c)와 그림 9 (c)의 신경망 출력 신호를 비교하면 패턴의 차이가 있음을 알 수 있다. 그 이유는 외란의 영향을 보기 위해 롤 축에만 외란을 적용했기 때문이다. 이러한 이유로 그림 8 (b)와 그림 9 (b)를 살펴보면 피치 축의 RMS 오차가 더 작게 나타남을 볼 수 있다.
V. 결론
짐벌 시스템은 주로 외부로부터 유입되는 외란에도 불구하고 안정적인 영상 촬영을 유지하고 목표물을 빠르고 정확하게 추종해야 한다. 본 논문에서는 선형제어기를 사용하는 집벌 시스템에 추가적인 보조 제어기로 RBF 신경망 제어기를 사용하고 기준입력에 보상하는 입력보상 방식을 구성하여 제어기를 구성하였다. 신경망 제어기의 리아프노브 안정성을 확인하고 실험적으로 그 성능을 검증하였다. 그 결과 비교적 큰 외란 인가에도 응답오차 RMS 값이 단순 PID 제어기의 경우보다 RBF 신경망 제어기의 경우 작게 나타나 외란에 강인한 제어기임을 실험적 결과로 확인할 수 있었다.
Acknowledgments
본 논문은 2024년도 국방기술진흥연구소의 일부 재원(KRIT-CT-22-084), 2024년 산업혁신인재성장지원사업(RS-2024-00406796) 과 충남대 자체연구 일부 재원을 통해 수행된 과제로 지원에 감사드립니다.
REFERENCES
- W. Ji, Q. Li, and B. Xu, “Design study of adaptive fuzzy PID controller for LOS stabilized systems,” International Conf. on Intelligent System Design and Applications, 2006.
-
L. Kai, W. Zhang, and H. Zhu, “Multi-rate H∞ control for Electro-optical tracking system based in inertial model algorithm,” International Colloquium on Computing, Communication, Control, and Management, pp. 53-60, 2008.
[https://doi.org/10.1109/CCCM.2008.308]

-
Q. P. Wang, S. Kang, and Y. Zhou, “Kalman filtering with measurement delay for Electro-optical tracking system,” IEEE International Conference on Mechatronics and Automations, pp. 5069-5073, 2009.
[https://doi.org/10.1109/ICMA.2009.5246125]
-
M. Dongxi, C. Yujun, and F. Dapeng, “Design and implantation of Electro-optical tracking servo system via composite nonlinear control approach,” International Conference on Intelligent Computation Technology and Automation, pp. 1139-1142, 2010.
[https://doi.org/10.1109/ICICTA.2010.772]
-
H. Khodadadi, M Reza, J. Motlagh, and M. Gorji, “Robust control and modeling a 2-DOF inertial stabilized platform,” International Conference on Electrical, Control, and Computer Engineering, pp. 223-228, 2011.
[https://doi.org/10.1109/INECCE.2011.5953880]
-
J. K. Park and S. Jung, “An experimental study on coordinates tracker realization for EOTS slaved to the radar of a helicopter,” ICASE, vol. 11, pp. 369-377, 2005.
[https://doi.org/10.5302/J.ICROS.2005.11.4.369]
- M. Kim, G. S. Byun, and G. H. Kim “A Study of the gimbal system control using the Intelligent PID,” ICFICE, pp. 99-100, 2016.
-
F. Wang, R. Wang, E. Liu, and W. Zhang, “Stabilization control method for two-axis inertially stabilized platform based on active disturbance rejection control with noise reduction disturbance observer,” IEEE Access, vol. 7, 2019.
[https://doi.org/10.1109/ACCESS.2019.2930353]
-
H. C. Park and Y. B. Kim “A study on a robust target tracking control design for a 2-axis gimbal system with time delay,” Journal of Power System Engineering, pp. 57-65, 2021.
[https://doi.org/10.9726/kspse.2021.25.2.057]
-
H. Kim, S. Han, J. Jang, and K. Song, “LOS Stabilization controller design of EOTS and performance prediction using disturbance model,” Journal of the KIMST, vol. 26, no. 1, pp. 72-82, 2023.
[https://doi.org/10.9766/KIMST.2023.26.1.072]
- O. Ohazurike, “UAV gimbal position control using PID compensator,” Australian Journal of Science and Technology, vol. 7, no. 1, pp. 36-39, 2023.
-
Elmadag, Ankara, Turkiye “Stabilization of two axis gimbal system with self tuning PID control,” Journal of Polytechnic, vol. 27, no.4, pp. 1441-1452, 2024.
[https://doi.org/10.2339/politeknik.1210906]
- D. Leblebicioğlu, O. Atesoglu, A. E. Derinoz, and M. Cakmakci, “Learning-based control compensation for multi-axis gimbal systems using inverse and forward dynamics,” Electrical Engineering and System Science, 2021.
- M. Kim, D. Lee, C. Jeong, and J. Jeong, “Improvement of transfer alignment performance for airborne EOTS,” Journal of Aerospace System Engineering, vol. 16, no. 4, pp. 60-67, 2022.
-
S. D. Lee and S. Jung, “Experimental verification of 0.4 Nm torque of a mini-CMG module with a scissored-pair structure,” Journal of the ICROS, vol. 25, no.1, pp. 23-29, 2019.
[https://doi.org/10.5302/J.ICROS.2019.18.0136]
-
H. W. Kim and S. Jung, “Design and control of a sphere robot using a control moment gyroscope actuator for navigation,” vol. 18, no. 12, pp. 3112-3120, IJCAS, 2020.
[https://doi.org/10.1007/s12555-019-0526-2]
-
D. J. Jeong and S. Jung, “Experimental Studies on development of small dual scissored-pair CMGs and balancing control,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 2, pp. 152-158, 2024.
[https://doi.org/10.5302/J.ICROS.2024.23.0214]
-
H. Gomi and M. Kawato, “Learning control for a closed loop system using feedback error learning,” Proc. of the IEEE International Conf. on Decision and Control, pp. 3289-3294, 1990.
[https://doi.org/10.1109/CDC.1990.203403]
- F. L. Lewis, S. Jagannathan, and A Yesildirek, “Neural network control of robot manipulators and nonlinear systems,” Taylor & Francis, 1999.
-
Y. C. Chang, “Neural network based tracking control for robotic systems,” IEE Proc. on Control Theory Applications, vol. 147, no. 3, pp. 303-311, 2000.
[https://doi.org/10.1049/ip-cta:20000257]
-
S. Jung and T. C. Hsia, “Neural network inverse control techniques for PD controlled robot manipulator,” Robotica, vol. 19, no. 3, pp. 305-314, 2000.
[https://doi.org/10.1017/S0263574799002064]
-
S. S. Ge and C. Wang, “Direct adaptive NN control of a class of nonlinear systems,” IEEE Trans. on Neural Networks, vol. 13, no. 1, pp. 214-221, 2002.
[https://doi.org/10.1109/72.977306]
- S. Jung and H. T. Cho, “Decoupled neural network reference compensation technique for a PD controlled two degrees of freedom inverted pendulum,” International Journal of Control, Automation, and Systems Engineering, vol.2, no.1, pp. 92-99, 2004.
-
J. S. Kim and S. Jung, “Implementation of the RBF neural chip with the back-propagation algorithm for on-line learning,” Applied Soft Computing, vol. 29, pp. 233-244, 2015.
[https://doi.org/10.1016/j.asoc.2014.12.018]
1999년 금오공과대학 정밀 기계공학과 졸업. 2001년 금오공과대학 메카트로닉스공학과 석사. 2023년~현재 충남대학교 메카트로닉스공학과 박사과정. 2002년~2017년 삼성중공업 연구원. 2018년~2022년 Korea Aerospace Industries 연구원. 관심분야는 지능 로봇제어, 메카트로닉스 시스템 및 김벌 시스템 제어.
1988년 미국 웨인 주립대 전기 및 컴퓨터공학과 졸업. 1991년 미국 캘리포니아대 데이비스 전기 및 컴퓨터공학과 석사. 동 대학 박사. 1997년~현재 충남대학교 메카트로닉스공학과 교수. 관심분야는 지능 제어 시스템 및 지능 로봇 시스템, 다양한 밸런싱 메커니즘의 제어 및 응용, 유무인 수송체 시스템, 특수 로봇팔 설계 및 제어, 로봇팔 힘제어, 자이로 구동기 응용, 로봇교육.