
행렬 가중치 네트워크의 적응 일치

Copyright© ICROS 2026
Abstract
In this study, the adaptive consensus of linear multiagent systems with a matrix-weighted network is investigated. The proposed protocol employs a simple adaptation law to adjust its coupling weight in a monotonically increasing manner and uses only local information received from neighboring agents. Moreover, it is shown that the proposed method can solve the consensus problem for matrix-weighted networks, and its adaptive gain is bounded and converges to a constant value. Finally, the validity of the proposed scheme is demonstrated using a numerical example of a matrix-weighted network.
Keywords:
adaptive consensus, multi-agent systems, matrix weighted networkI. 서론
최근 다개체 시스템 분야에서 행렬 가중치 네트워크의 일치 문제가 활발히 연구되고 있다. 행렬 가중치 네트워크에서는 개체 사이의 연결 강도를 스칼라 값이 아닌 준양한정 행렬로 정의하여, 기존의 스칼라 가중치 네트워크와 비교하여 개체사이의 복잡한 연결 특성을 정확히 모델링할 수 있는 장점이 있다. 이러한 이유로 결합 오실레이터 동역학, 방향각 기반 대형제어, 오피니언 동역학 등과 같은 다양한 실제 시스템에 성공적으로 응용되고 있다[1-3].
[1,2]에서는 최초로 오실레이터 시스템에 대하여 행렬 가중치를 갖는 라플라시안(matrix-weighted Laplacian)을 기반으로 한 동기화 조건을 제시하여, 이 분야의 기초를 마련하였다. [3]은 행렬 가중치를 갖는 1차 적분기 네트워크의 일치를 위한 필요충분조건을 개발하였고 이를 선도자 추종문제[4], 이산시간 시스템[5]으로 확장하였다. 초기의 연구는 1차적분기 시스템에 집중되었으나 이후 2차 적분기 시스템[6], 이산시간 2차 적분기 시스템[7], 스위치(switched) 시스템으로[8] 확장되었다. [9,10]은 스위칭 토폴로지 조건하에서 일치 및 클러스터 일치 문제를 다루었다. [11]은 파라미터 불확실성이 존재하는 행렬 가중치 네트워크에 대한 적응 일치 기법을 제안하였다.
지금까지 행렬 가중치 네트워크의 일치문제에 대하여 많은 연구가 이루어져 왔으나 1차 또는 2차 적분기 시스템에만 적용이 가능하고 프로토콜 설계를 위하여 네트워크 그래프의 전역정보가 필요하다는 단점이 있다. 이러한 문제를 해결하기 위하여 기존의 연구를 더 일반적인 형태를 갖는 시스템에 적용가능 하도록 확장하고 이웃한 개체에서 받는 로컬정보만을 이용하는 적응 일치 연구가 필요하다.
현재까지 적응일치연구는 스칼라 가중치 네트워크에 집중되었고 행렬 가중치 네트워크에 대해서는 거의 이루어지지 않고 있다. 스칼라 가중치 네트워크의 적응 일치연구는 크게 2가지로 분류할 수 있다. 첫 번째는 리아푸노프 기반의 적응 일치 방법으로 제어기의 적응 게인과 업데이트 규칙이 리아푸노프 함수로부터 유도되므로 매우 복잡하고 일반적인 유도방법이 존재하지 않는 단점이 있다[12-15]. 두 번째 방법은 에지 기반의 적응일치 방법으로 적응 게인의 업데이트 규칙은 매우 단순한 구조를 가지나 조정해야 할 적응 게인의 수가 매우 많기 때문에 연산량이 매우 크다는 단점을 지닌다[16-19].
본 논문에서는 기존 연구의 1차 또는 2차 적분기시스템보다 더 일반적인 선형시스템으로 이루어진 행렬 가중치 네트워크의 적응 일치 기법을 제안한다. 먼저, 일치제어기의 존재성의 증명을 위한 특수한 형태를 갖는 행렬의 고유값에 대한 정리를 제안한다. 제안한 정리에 기반하여 프로토콜의 분산형 상수 이득이 충분히 크다면 개체사이의 일치를 달성할 수 있음을 증명한다. 이러한 결과를 바탕으로 프로토콜의 분산형 이득을 네트워크가 일치에 도달하도록 시간이 증가함에 따라 충분히 증가시켜주는 간단한 업데이트 규칙을 갖는 적응일치기법을 제안한다.
기존 연구와 비교하여 본 논문의 장점은 다음과 같다.
첫째, 기존의 행렬 가중치 네트워크의 연구는 1차 또는 2차 적분기 시스템을 주로 다룬 반면에 본 연구는 일반적인 선형시스템을 다루고 있어 기존 연구의 적용범위를 확대하였다.
둘째, 기존의 연구는 라플라시안 행렬의 고유값과 같은 전역정보를 필요로 하는 반면에 본 연구는 전역정보를 필요로 하지 않고 이웃한 개체로부터 받는 지역정보만을 이용한다.
셋째, 스칼라 가중치 네트워크의 리아푸노프 기반의 적응 일치 기법은 업데이트 규칙이 매우 복잡하여 연산량이 증가하는 단점이 있으나 본 연구는 단순한 업데이트 규칙을 사용함으로써 연산량이 작으므로 구현이 쉽다는 장점이 있다.
넷째, 에지 기반의 적응일치 기법은 적응 게인의 수가 에지의 수와 같으므로 에지의 개수가 커지면 적응 게인의 수도 증가하고 연결된 개체의 적응 게인의 초기값을 알아야 하는 단점이 있다. 그러나 본 연구는 각 개체당 1개의 적응 게인을 가지며 연결된 개체의 적응 게인의 초기값을 필요로 하지 않는 장점이 있다.
II. 문제 정의
본 논문에서는 다음과 같은 다개체 네트워크를 고려한다.
| (1) |
위 식에서 i=1,···,N, xi(t)∈Rn, ui(t) ∈ Rn는 개체 번호, 개체의 상태 변수, 개체의 입력을 각각 나타낸다. F∈Rn×n는 상수 행렬이다. 시스템 (1)의 네트워크는 무방향(undirected) 그래프 G=(V,E,A)를 이용하여 정의한다. V={1,···,N}는 노드 집합, E={eij=(i,j)|i,j∈V,i≠j}는 에지 집합, A={Aij∈Rn×n|(i,j)∈E, Aij=AijT = Aji≥0}는 행렬 가중치 집합을 나타낸다. 에지 (i,j)∉E 이면 Aij=0 이다. Â=[Aij]∈RnN×nN는 그래프 G의 인접(Adjacency) 행렬을 나타내고 L=[Lij]∈RnN×nN은 그래프 G의 라플라시안 (Laplacian) 행렬을 나타내고 Lij는 i≠j이면 Lij=-Aij이고 그렇지 않으면 으로 정의한다. 정의에 의하여 L은 대칭행렬이 된다. 에지가 m개 존재하고 첨자 ij를 k로 변경하면 E={ek|k=1,···,m}, A={Ak|k=1,···,m}으로 재정의할 수 있다. H=[hij]∈Rm×N는 그래프 G의 근접 (Incidence) 행렬을 나타낸다. 무방향 그래프 G의 모든 에지에 임의로 방향을 정의한 후 노드 i가 에지 ek의 꼬리이면 hki=1 이고 노드 i가 에지 ek의 머리이면 hki=-1 이고 나머지는 hki=0 이다. 다음에서 주요결과를 증명하는 데 필요한 가정과 보조정리를 제시한다.
가정 1 [3]: 라플라시안 행렬 L은 다음을 만족시킨다.
| (2) |
null은 행렬의 영공간(null space)을 의미하며 range는 행렬의 열공간(column space)을 의미한다.
보조정리 1 [3]: 행렬가중치 네트워크의 라플라시안 행렬 L은 다음처럼 표현 가능하다.
| (3) |
위 식에서 이다.
보조정리 2 [3]: 가정1이 성립하면 다음이 만족된다.
| (4) |
고찰 1: 가정 1은 라플라시안 행렬의 영공간의 차원이 각 개체의 차원인 n과 같음을 의미하고 이것은 행렬 L이 n 개의 0의 고유값을 가짐을 의미한다. 행렬 가중치 네트워크에서는 모든 개체가 연결되어 있더라도 행렬 가중치의 값에 따라 일치를 달성하지 못하는 경우가 발생한다. 행렬 가중치 네트워크에서 라플라시안 행렬의 영공간의 차원이 n 이라는 것은 각 개체의 상태변수의 n 개 원소들 수준에서 모두 연결되어 있다는 것을 의미한다. 따라서, 이것은 모든 개체가 일치에 도달함을 보장하는 필수조건이다.
본 논문에서 해결할 행렬 가중치 네트워크의 일치문제를 다음처럼 정의한다.
정의 1: 행렬 가중치 네트워크의 일치 문제는 다음 식 (5)를 만족시키는 개체의 제어입력 ui(t)를 설계하는 문제이다.
| (5) |
III. 본론
적응 일치 제어기를 제시하기 전에 분산형 상수 이득을 갖는 일치 제어기의 존재성을 증명한다. 다음과 같은 일치 제어기를 고려해보자.
| (6) |
위 식에서 i=1,···,N 이고 θi>0 는 분산형 상수 이득이다. 일치 제어기 (6)은 이웃한 개체로부터 받는 로컬 정보 만을 이용하고 θi는 각 개체별로 다른 값을 갖는다는 점 에서 분산형 제어기이다. x(t),Θ를 각각 다음처럼 정의하자.
| (7) |
식 (1), (6), (7)을 이용하면 다음을 얻을 수 있다.
| (8) |
다음 정리에서 제어기 (6)의 존재성을 보장하는 충분 조건을 제시한다.
보조정리 3: 행렬 와 임의의 실수 행렬 C∈Rq×p에 대하여 행렬 Σ, 을 Σ= CΔCT, 으로 정의하자. 여기서, δi, 는 양의 실수이다. 만약, 이면 다음 식 (9)가 항상 만족한다.
| (9) |
위 식에서 은 행렬의 최소 양의 고유값을 나타낸다.
증명: 정의에 의해 Δ, 은 대각행렬이므로 Σ, 는 대칭이다. 또한, Δ>0, >0 이므로 Σ≥0, ≥0 이다. Σ, 는 대칭이면서 준양한정 행렬이므로 음이 아닌 고유값을 가지고 대각화가 가능하다. 또한, Δ>0, >0 를 이용하면 다음을 쉽게 증명 가능하다.
| (10) |
x ∈ null(CT)인 모든 x에 대하여 행렬 Δ는 비특이하므로 Σx = CΔCT x = 0 이다. 따라서, x ∈ null(Σ) 이고 이것은 null(CT) ⊂ null(Σ)을 의미한다. 반대로 x ∈ null(Σ)인 모든 x 에 대하여 CΔCT x = 0 이므로 양변에 xT 를 곱하면 xT CΔCT x = 0 이다. 여기서, 행렬 Δ는 nonsingular하므로 CT x = 0 이다. 따라서, x ∈ null(CT) 이고 이것은 null(Σ) ⊂ null(CT) 을 의미한다. 2가지 사실로부터 null(CT) = null(Σ) 임을 알 수 있다. null(CT) = null() 도 동일하게 증명 가능하다. 식 (10)으로부터 Σ, 은 대각화 가능하면서 영공간이 같으므로 Σ, 의 0의 고유값의 개수는 같다. 여기서, 0의 고유값의 갯수를 κ 개로 가정하면 양의 고유값의 갯수도 q−κ 개로 같다. 으로 정의하면 이다. 여기서, 으로 가정하면 > 0 이므로 도 Σ, 와 같은 영공간을 가지므로 κ 개의 0의 고유값을 갖고 나머지 q−κ 개의 고유값은 양수이다. λi 는 i 번째 고유값을 의미하며 λ1 ≤ λ2 ≤ ··· ≤ λq 로 크기순으로 정렬되었다면 λ1() = 0 이므로 Weyl의 정리[20]로부터 다음식을 얻는다.
| (11) |
= λκ+1 이므로 식 (11)로부터 식 (9)의 결과를 얻을 수 있다. ■
고찰 2: 보조정리 3의 결과는 δi → ∞ 이면 (CΔCT) → ∞ 임을 의미한다. 다시 말하면, δi를 단조 증가시키면 행렬 CΔCT의 양의 고유값의 크기도 단조 증가함을 알 수 있다. 보조정리 3은 정리 1의 증명을 위해 필요하다.
정리 1: 다개체 시스템 (1)이 가정 1을 만족시킨다고 하자. 그러면, 제어기 (6)이 식 (5)를 만족시키도록 하는 이득행렬 Θ 가 항상 존재한다.
증명: 식 (8)에 대하여 다음과 같은 유사 리아푸노프 함수를 고려해보자.
| (12) |
식 (12)의 시간에 대한 도함수를 구하면 다음과 같다.
| (13) |
으로 정의하고 크로넥커곱의 특성을 이용하면 다음을 얻을 수 있다.
| (14) |
식 (14)를 이용하면 식 (13)은 다음처럼 변형된다.
| (15) |
C = ĀTM 으로 정의하고 Θ은 대각행렬이므로 보조정리3 에 의하여 임의의 상수 α > 0 에 대하여 θi ≥ 이면 다음 식 (16)를 만족시키는 상수 > 0 가 항상 존재한다.
| (16) |
식 (16)를 이용하면 다음을 얻는다.
| (17) |
식 (17)은 t → ∞ 이면 ||Mx(t)|| → 0 을 의미하고 이것은 보조정리2에 의하여 식 (5)를 의미한다. ■
고찰 3: 일치를 증명하려면 Lx = 0 임을 증명해야 하지만 보조정리 3에 의하여 null(L) = null(M) 이므로 Mx = 0 임을 보여도 된다. 따라서, 정리1에서 식 (12)와 같은 리아푸노프 함수를 고려하였다. 또한, 식 (16)를 만족시키는 θi 의 존재성은 보조정리3에 의하여 보장된다. 그러나 그것의 값을 결정하기 위해서는 시스템모델과 행렬가중치 정보가 필요하다. 그러나, 행렬가중치 정보와 같은 전역정보를 실제시스템에서 개별 개체에서는 알기 힘들다. 따라서, 이런 문제점을 해결하기 위하여 적응제어기가 필요하다.
고찰 3에서 지적한 문제점을 해결하기 위하여 이득값을 자동으로 조정하는 다음과 같은 적응제어기를 제안한다.
| (18) |
위 식에서 θi(t) 는 적응 이득이고 σi > 0 는 설계변수이다. 적응이득 θi(t) 는 일치오차의 제곱을 적분한 값이므로 시간이 증가함에 따라 단조 증가하고 일치 상태에 도달하면 상수로 수렴하게 된다. 다음정리에서 적응 제어기 (18)의 존재성을 증명한다.
정리 2: 만약 시스템 (1)이 가정 1를 만족시킨다면 적응 제어기 (18)은 식 (5)를 만족시킨다. 또한 다음 식을 만족시키는 상수 가 항상 존재한다.
| (19) |
증명: 식 (1), (18)을 이용하면 다음식을 얻는다.
| (20) |
위 식에서 Θ(t) = diag(θ1(t),···,θN(t))⊗In. 식 (20)의 안정도 해석을 위하여 다음과 같은 유사 리아푸노프 함수를 고려해보자.
| (21) |
정리 1에서와 같은 방법으로 식 (21)의 시간 도함수를 구하면 다음과 같다.
| (22) |
식 (18)의 두 번째 식에 의하여 모든 개체가 일치에 도달할 때까지 θi(t)는 양수이면서 시간이 증가함에 따라 단조증가한다. 따라서, 모든 t > 에 대하여 θi(t) > 를 만족시키는 유한한 > 0가 항상 존재한다. 보조정리 3과 식 (16)을 이용하면 다음을 얻을 수 있다.
| (23) |
따라서, 식 (17)을 이용하면 모든 t > 에서 다음 식을 만족시키는 β1 > 0가 존재한다.
| (24) |
식 (24)는 t → ∞이면 ||Mx(t)|| → 0을 의미하고 보조정리 2에 의하여 이것은 식 (5)을 의미한다.
으로 정의하면 다음 식을 얻는다.
| (25) |
식 (24)으로부터 다음식을 만족시키는 β2 > 0가 존재한다.
| (26) |
식 (18)의 두 번째 식으로부터 다음을 얻는다.
| (27) |
식 (26)로부터 z(t)는 [0, ]에서 유계이므로 다음을 만족하는 상수 > 0이 존재한다.
| (28) |
따라서 다음식이 성립한다.
| (29) |
고찰 4: 적응 일치 제어기 (18)는 이웃한 개체로부터 받는 상태 정보만을 이용하여 적응 이득을 자동으로 조정한다. 따라서 제안한 일치 제어기는 전역정보를 사용하지 않으므로 완벽히 분산적이다. 정리2의 결과는 스칼라 가중치를 갖는 다개체 시스템의 적응제어기법을 행렬 가중치 시스템으로 확장했다는 점에서 의미를 가진다.
고찰 5: 현재까지 행렬 가중치 네트워크의 일치연구는 주로 1차 또는 2차 적분기 시스템만을 다루고 있다. 기존 연구결과의 적용범위를 확장하기 위하여 본 연구는 시스템 행렬 F가 존재하는 더 일반적인 시스템으로 확장하였다. 아직까지 ẋi = Fxi + Bui과 같은 입력행렬 B가 존재하는 선형시스템으로 확장하는 것은 매우 어려운 문제이다. 이것은 추후과제로 진행 예정이다.
IV. 모의실험
다음과 같은 시스템 행렬을 갖고 8개의 개체로 구성된 네트워크를 고려해보자.
| (30) |
식 (30)는 그림 1과 같은 무방향 그래프로 연결되어 있고 가중치 행렬은 다음과 같다.
| (31) |
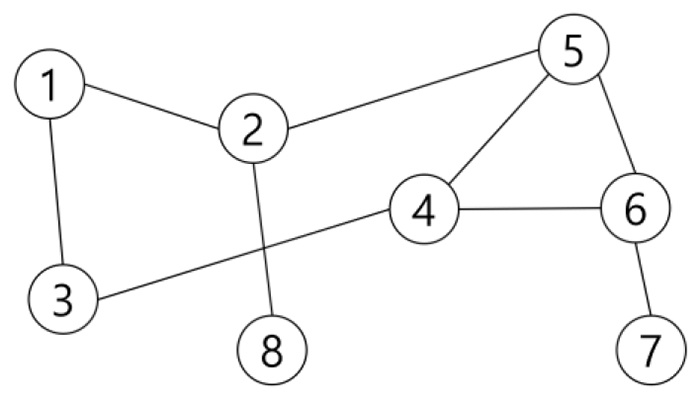
Network graph.
가중치 행렬은 가정 1를 만족하므로 정리 2에서 제안한 방법을 적용 가능하다. 먼저 그림 2,3은 상수이득 θi = 5, i = 1,···,8 을 갖는 일치제어기 (6)에 대한 모의실험결과이다. 정리 1의 결과처럼 모든 개체가 일치에 도달함을 보여준다. 다음은 적응 일치제어기 (18)에 대한 모의실험 결과를 제시한다. 모의실험을 위한 설계 파라미터는 σi = 1, θi(0)=0, i = 1,···,8 으로 설정한다. 그림 4,5는 8개의 개체의 상태변수가 일치상태에 도달함을 보여주고 그림 6은 각 개체의 적응 이득 θi(t)이 모두 유계되고 상수값으로 수렴함을 보여준다. 그림 7은 설계변수 σi에 따른 일치오차 ||z(t)||의 그래프를 나타낸다. σi의 값이 증가할수록 수렴속도가 증가함을 알 수 있다.
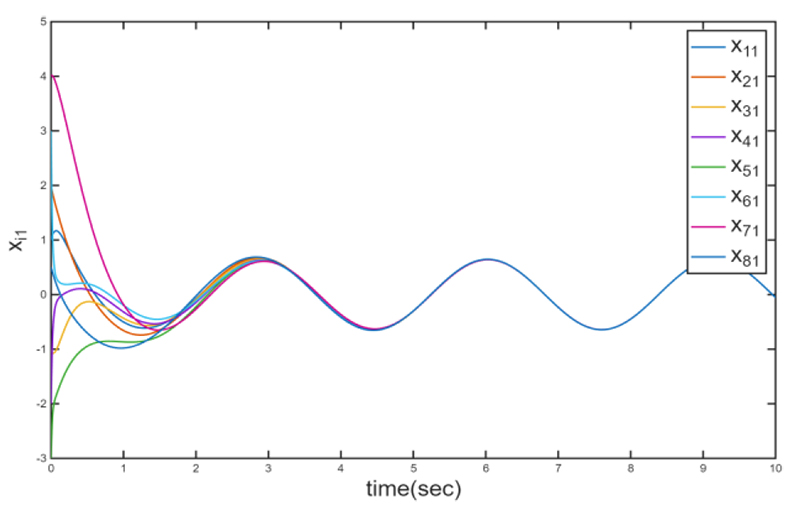
The graph of xi1(t) in case of (6).
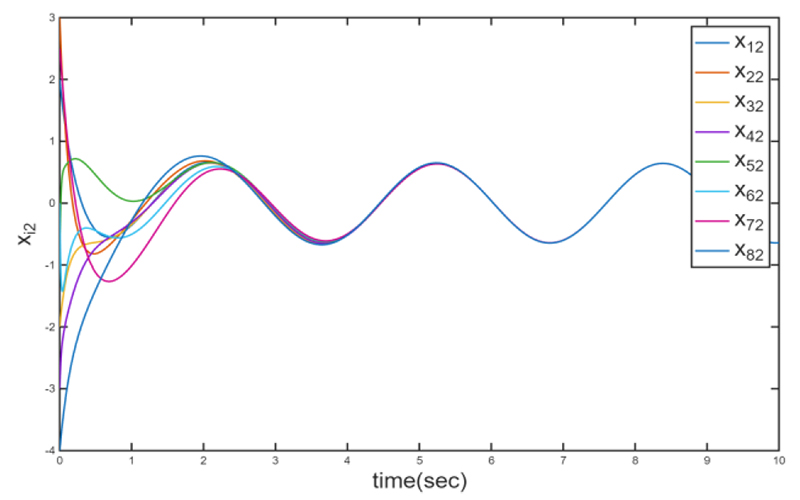
The graph of xi2(t) in case of (6).
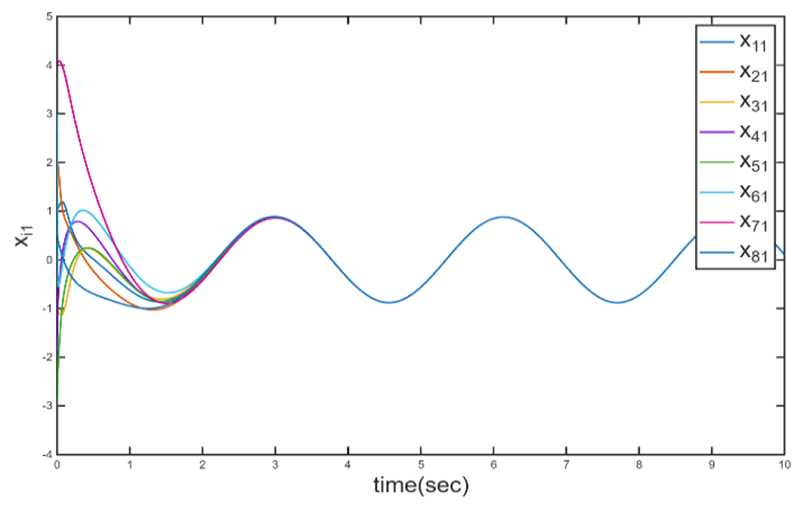
The graph of xi1(t) in case of (18).
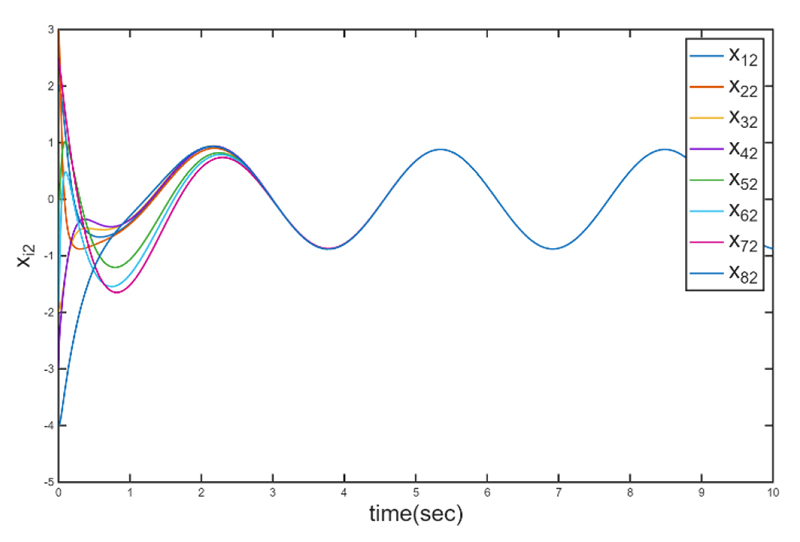
The graph of xi2(t) in case of (18).
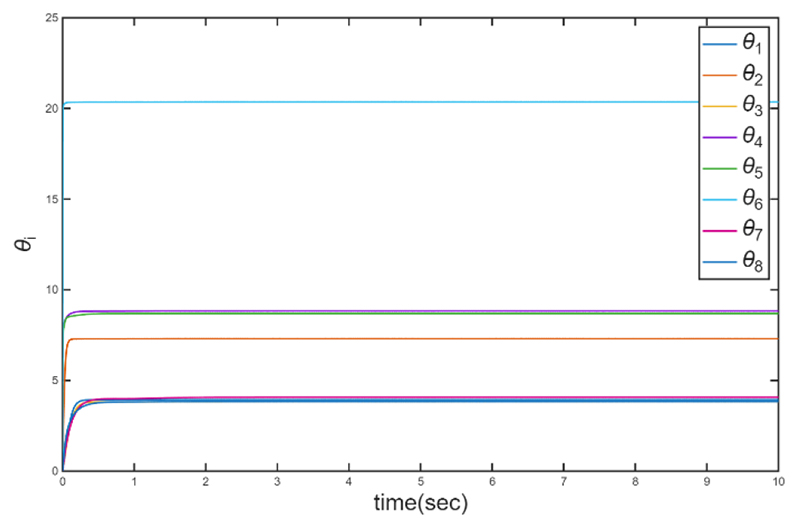
The graph of θi(t).
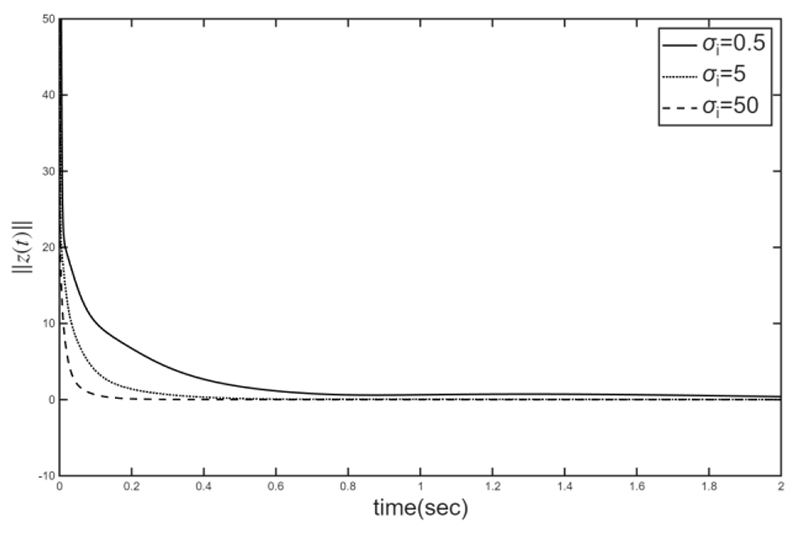
The graph of ||z(t)||.
본 논문에서 제안한 적응 제어기법은 네트워크로부터 받는 로컬정보 외에는 어떠한 정보도 사용하지 않는 완전한 분산형 제어 방식이다. 모의실험에서 가중치 행렬정보를 제공하였으나 그것은 네트워크의 동작을 구현하기 위한 정보로 사용된 것이고 실제로 각 개체의 제어기 설계에서는 전혀 사용하지 않는다. 그리고, 모의실험 결과는 가중치 행렬 정보 없이도 모든 개체가 일치에 도달하고 적응 이득의 안정성도 입증하고 있다.
V. 결론
본 논문에서는 행렬 가중치를 갖는 네트워크 시스템에 대한 적응 일치제어기를 제안한다. 제안한 적응제어기는 모델 파라미터와 그래프정보를 필요로 하지 않는다는 점에서 장점을 가진다. 또한, 스칼라 가중치 네트워크의 적응제어기법을 행렬 가중치 네트워크로 확장하였다.
REFERENCES
-
S.E. Tuna, “Synchronization under matrix-weighted Laplacian,” Automatica, vol. 73, pp. 76-81, 2016.
[https://doi.org/10.1016/j.automatica.2016.06.012]

-
S.E. Tuna, “Synchronization of small oscillations,” Automatica, vol. 107, pp. 154-161, 2019.
[https://doi.org/10.1016/j.automatica.2019.05.047]
-
M.H. Trinh, C. Van Nguyen, Y.H. Lim, and H.S. Ahn, “Matrix-weighted consensus and its applications,” Automatica, vol. 89, pp. 415-419, 2018.
[https://doi.org/10.1016/j.automatica.2017.12.024]
-
M. H. Trinh, M. Ye, H. -S. Ahn, and B. D. O. Anderson, “Matrix-weighted consensus with leader-following topologies,” Proc. of 2017 11th Asian Control Conference, Australia, pp. 1795-1800, 2017.
[https://doi.org/10.1109/ASCC.2017.8287446]
-
Q.V. Tran, M.H. Trinh, and H.-S. Ahn, “Discrete-time matrix-weighted consensus,” IEEE Transactions on Control of Network Systems, vol. 8, no. 4, pp. 1568-1578, 2021.
[https://doi.org/10.1109/TCNS.2021.3068367]
-
S. Miao and H. Su, “Second-order consensus of multiagent systems with matrix-weighted network,” Neurocomputing, vol. 433, pp. 1-9, 2021.
[https://doi.org/10.1016/j.neucom.2020.12.056]
-
S. Miao, H. Su, and S. Chen, “Matrix-weighted consensus of second-order discrete time multi-agent systems,” IEEE Transactions on Neural Networks and Learning Systems, vol. 35, no. 3, pp. 3539-3548, 2024.
[https://doi.org/10.1109/TNNLS.2022.3194010]
-
S. Miao and H. Su, “Second-order consensus of matrix-weighted switched multiagent systems,” Neurocomputing, vol. 633, pp. 1-11, 2025.
[https://doi.org/10.1016/j.neucom.2025.129755]
-
L. Pan, H. Shao, M. Mesbahi, Y. Xi, and D. Li, “Consensus on matrix-weighted switching networks,” IEEE Transactions on Automatic Control, vol. 66, no. 12, pp. 5990-5996, 2021.
[https://doi.org/10.1109/TAC.2021.3063115]
-
L. Pan, H. Shao, M. Mesbahi, D. Li, and Y. Xi, “Cluster consensus on matrix-weighted switching networks,” Automatica, vol. 141, 2022.
[https://doi.org/10.1016/j.automatica.2022.110308]
-
H. M. Nguyen, H. M. Nguyen, V. H. Pham, Q. V. Tran, C. V. Nguyen, M. H. Trinh, and H. S. Ahn, “Adaptive consensus algorithms for matrix-weighted networks with parametric uncertainties,” Proc. of 2022 11th International Conference on Control, Automation and Information Sciences, Vietnam, pp. 36-41, 2022.
[https://doi.org/10.1109/ICCAIS56082.2022.9990537]
-
Z. Li, W. Ren, X. Liu, and M. Fu, “Consensus of multi-agent systems with general linear and lipschitz nonlinear dynamics using distributed adaptive protocols,” IEEE Transactions on Automatic Control, vol. 58, no. 7, pp. 1786-1791, 2013.
[https://doi.org/10.1109/TAC.2012.2235715]
-
Z. Li, G. Wen, Z. Duan, and W. Ren, “Designing Fully Distributed Consensus Protocols for Linear Multi-Agent Systems with Directed Graphs,” IEEE Transactions on Automatic Control, vol. 60, no. 4, pp. 1152-1157, 2015.
[https://doi.org/10.1109/TAC.2014.2350391]
-
Y. Lv, Z. Li, Z. Duan, and G. Feng, “Novel distributed robust adaptive consensus protocols for linear multi-agent systems with directed graphs and external disturbances,” International Journal of Control, vol. 90, no. 2, pp. 137-147, 2016.
[https://doi.org/10.1080/00207179.2016.1172259]
-
Y. Lv, Z. Li, Z. Duan, and J. Chen, “Distributed adaptive output feedback consensus protocols for linear systems on directed graphs with a leader of bounded input,” Automatica, vol. 74, pp. 308-314, 2016.
[https://doi.org/10.1016/j.automatica.2016.07.041]
-
P. DeLellis, M. diBernardo, and F. Garofalo, “Novel decentralized adaptive strategies for the synchronization of complex networks,” Automatica, vol. 45, pp. 1312-1318, 2009.
[https://doi.org/10.1016/j.automatica.2009.01.001]
-
W. Yu, P. DeLellis, G. Chen, M. di Bernardo, and J. Kurths, “Distributed adaptive control of synchronization in complex networks,” IEEE Transactions on Automatic Control, vol. 57, no. 8, pp. 2153-2158, 2012.
[https://doi.org/10.1109/TAC.2012.2183190]
-
L. Wang, Z. Sun, and Y. Cao, “Adaptive synchronization of complex networks with general distributed update laws for coupling weights,” Journal of the Franklin Institute, vol. 356, pp. 7444-7465, 2019.
[https://doi.org/10.1016/j.jfranklin.2019.06.046]
-
B. Wei, F. Xiao, and Y. Shi, “Fully distributed synchronization of dynamic networked systems with adaptive nonlinear couplings,” IEEE Transactions on Cybernetics, vol. 50, no. 7, pp. 2926-2934, 2020.
[https://doi.org/10.1109/TCYB.2019.2944971]
- R. Horn and C. Johnson, Matrix Analysis, Cambridge University Press, 1990.
제어로봇시스템학회 논문지 제19권 제4호 참조