
Human-robot Interaction 기반 Human Factor 를 고려한 자율주행 전동 휠체어의 사용자 맞춤형 속도 제어 시스템

Copyright© ICROS 2026
Abstract
This study proposes a personalized velocity control system for an autonomous wheelchair by deriving human factors from the subjective opinions and requirements of users obtained through Human–Robot Interaction (HRI)–based usability evaluations. Using Bézier curve-based velocity profiles with different average deceleration levels, five deceleration modes are designed and tested with 38 participants in an indoor environment. The usability evaluation employs a seven-point Likert scale, and the collected responses are probabilistically analyzed to compute performance scores for each deceleration mode, leading to final performance indices defined as human factors. An optimal velocity profile that satisfies user requirements is generated based on these human factors, and a personalized control system is implemented by integrating a velocity controller with tracking error-based and feedforward compensation. In experiments with the same participants from the usability evaluation, the integrated controller closely tracks the optimal velocity profile, and the tracking error distribution is concentrated near zero, remaining within ±0.2 km/h. These results demonstrate that the proposed personalized control system improves driving safety and ride comfort while maintaining a high tracking performance by embedding quantified human factors into velocity planning and the integrated control framework.
Keywords:
autonomous wheelchair, human-robot interaction, human factor, integrated control system, personalized controlI. 서론
최근 AI (Artificial Intelligence) 기반 차세대 기술이 발전함에 따라 HRI (Human-Robot Interaction) 기반 지능형 로봇 및 모빌리티 시스템이 다양한 산업 분야와 일상 생활 영역에서 도입되고 있으며 활용 범위가 지속적으로 확장되고 있다[1-2]. 지능형 로봇은 인간의 형태와 동작을 모사함으로써 사회적 수용성과 상호작용성을 높이고 있으며 인간과의 정서적 교감 및 의사소통 능력을 향상시키고 있다[3]. 또한, 사용자의 얼굴 움직임을 기반으로 감정 상태를 추정하는 FACS (Facial Action Coding System) 기술을 활용함으로써 로봇이 사용자의 감정 상태를 분석하고 인지할 수 있는 감정 이해 기술[4] 및 LLM (Large Language Model) 기반의 자연어 처리 기술 기반 사용자와 지능형 로봇 간의 의사소통이 가능하다[5]. 인간과 로봇 간 협업의 효율성을 높이기 위해 카메라 센서 기반 인지 기술이 적용되고 있으며 영상 데이터를 활용해 손 영역 분할, 추출, 동작 분류를 수행하는 비전 기반 제스처 인식 기술이 발전하고 있다[6]. [7]에서는 Depth-Media Pipe 프레임워크를 활용하여 사용자의 손 제스처를 인식하여 로봇 팔 원격 조작을 통해 착용형 장치 없이 손동작만으로 물체를 이동시킬 수 있어 접근이 어렵거나 위험한 환경에서의 작업 효율성을 향상시켰다. 그리고 지능형 로봇 및 모빌리티를 활용하여 사용자에게 편의 서비스를 제공하는 특수 목적 서비스 로봇은 음식점, 호텔, 카페와 같은 실내 환경에서 음식 전달, 고객 안내 등의 작업을 수행함으로써 서비스 효율성을 향상시키고 있으며 고객 응대가 간단하고 표준화된 서비스가 요구되는 환경에서 인간의 업무를 보조한다[8]. 최근에는 탑승형 모빌리티를 활용하여 단순한 이동 수단을 넘어 사용자의 편의성을 향상시키기 위해 자율주행 기술이 탑재된 보다 안전하고 효율적인 이동 서비스를 제공하는 지능형 이동체로 발전하고 있다[9].
사용자에게 편의 및 서비스를 제공하는 자율주행 시스템을 구현하기 위해 카메라, LiDAR (Light Detection And Ranging), RADAR (RAdio Detection And Ranging), IMU (Inertial Measurement Unit) 및 GPS (Global Positioning System) 등 다양한 자율주행 센서를 활용하여 위치 추정, 주변 환경 인식, 경로 생성 및 종 ∙ 횡 방향 제어에 이르는 통합 시스템이 구성되어야 한다. 지능형 로봇 및 모빌리티의 현재 위치를 파악하고 주변 환경을 인식하기 위해 SLAM (Simultaneous Localization and Mapping) 기술이 활용되며 이를 통해 주행 중 실시간으로 현재 위치를 추정할 수 있다[10]. 또한, 주변 객체를 식별하고 정확히 추정하기 위해 카메라, LiDAR와 같은 인지 센서를 활용하여 각각의 정보를 상호 보완적으로 결합함으로써 객체 인식률 상승 및 신뢰도 높은 객체 추정을 가능하게 한다[11]. 서로 다른 센서의 정보를 통합하는 센서 융합 기술은 단일 센서 기반 인식의 한계를 보완하고 복잡한 주행 환경에서도 높은 인지 정확도와 주행 안정성을 확보할 수 있다[12]. 센서 융합 기술 정보를 기반으로 지능형 로봇 및 모빌리티는 주변 환경 형태와 정적 및 동적 장애물을 고려한 주행 가능 경로를 생성할 수 있다[13]. 주행 중 변화하는 상황에 능동적으로 대응하고 주행 경로를 실시간으로 생성하며 목적지까지 안정적으로 도착하기 위해 지능형 로봇 및 모빌리티 제어 시스템과 유기적인 관계를 통해 효율적으로 주행하는 것이 필수적이다. 이를 위해 모빌리티의 운동학적 특성 및 동역학적 특성을 고려한 모델 기반 종 방향 제어 기법[14], 주행 경로의 곡률을 고려한 횡 방향 제어 기법 등이 활용되고 있다[15]. 나아가, 복잡한 환경 및 다수의 객체들 간 정확한 거리를 추정함으로써 최적 충돌 거리에 기반한 충돌 회피 기법도 연구되고 있다[16].
HRI 기반 지능형 로봇 및 모빌리티 기술이 다양한 서비스 환경에서 활용됨에 따라 기술적 완성도뿐만 아니라 사용자의 경험과 피드백을 반영하기 위한 정성적 평가에 대한 필요성 또한 대두되고 있다. 동일한 자율주행 시스템이라 하더라도 사용자에 따라 느끼는 체감은 상이하게 나타날 수 있으므로 개개인의 특성을 고려하는 사용자 맞춤형 설계가 필요하다[17]. 이를 위해 사용자의 즉각적 반응의 차이를 정량적으로 분석할 수 있는 사용성 평가와 관련된 연구들이 수행되고 있다. [18]에서는 레벨 3 자율주행 차량의 TOR (Takeover Request) 설계를 고도화하기 위해 자율주행 상황에서 수동 운전으로 전환되는 시나리오 설계를 통한 사용자 TOR 반응 시간 등 사용자 경험 요소를 측정하여 개개인 특성에 적합한 자율주행 시스템 설계 방향을 도출한다. 나아가, 사용자의 실제 운전 데이터 취득 및 AI 기반 학습을 통해 개개인의 운전 경험 및 습관을 분석하고 자율주행 모빌리티 시스템에 적용함으로써 사용자 개개인에 최적화된 모빌리티 제어 시스템을 설계할 수 있다[19]. 이러한 사용성 평가 방법을 통해 다양한 사용자 집단의 상호작용 경험을 비교 ∙ 분석하고 특성을 반영한 설계 전략을 도출함으로써 지능형 로봇 및 자율주행 모빌리티 서비스 제공 기술의 접근성과 수용성을 높이는데 기여할 수 있다[20].
앞서 언급한 것처럼 자율주행 모빌리티는 단순 기술 서비스 제공과 함께 사용자에게 실용적인 솔루션으로 성장하기 위해 사용자의 안전과 운전 편의성을 보장하는 정밀한 제어가 필요하다. 그러나, 기존 시스템을 활용한 대부분의 자율주행 전동 휠체어는 고정된 주행 패턴 또는 경험적 규칙에 기반한 모드 전환 제어 방식을 적용하고 있다[21]. 이러한 접근 방식은 사용자 개개인의 요구사항을 반영하지 못하며 가속 ∙ 감속 등 주행 간 성능을 보장하지 못하기 때문에 승차감 향상 및 사용자 안정성 확보 필요와 같은 개선점들이 존재한다. 더불어 자율주행 기술에 대한 사용자의 신뢰성 및 수용성 또한 고려해야 한다[22]. 자율주행에 친숙도와 적응력이 높은 사용자는 더 많은 편리함을 위해 적극적으로 수용하려는 모습을 보이는 반면, 주행 환경 변화, 제어 신뢰성 등에 부담을 느끼는 사용자는 자율주행 시스템에 신중하게 접근하는 모습을 보인다. 이러한 사용자 개개인의 체감 차이는 자율주행 전동 휠체어의 주행 안정성, 제어 신뢰성 등에 영향을 미치므로 사용자 특성 및 요구사항을 반영한 맞춤형 자율주행 전동 휠체어 제어 시스템의 개발이 필요하다.
이러한 필요성에 따라 본 논문은 human factor를 고려한 자율주행 전동 휠체어의 사용자 맞춤형 속도 제어 시스템을 제안한다. HRI 기반 자율주행 전동 휠체어의 사용성 평가를 수행하고 평가 결과 기반 확률적 분석을 통해 사용자의 선호도 및 요구사항을 정량화하여 human factor를 도출한다. 도출된 human factor는 실제 사용자의 피드백을 반영하고 요구사항을 충족할 수 있는 전동 휠체어의 속도 계획에 활용한다. 또한, 설계된 속도 계획을 정확히 추종하기 위해 주행 과정에서 발생할 수 있는 급격한 속도 변화, 주행 노면의 미끄러짐 등 외란 및 추종 오차에 대한 실시간 보상 시스템을 포함하여 통합 제어기를 설계한다. 제안하는 맞춤형 자율주행 전동 휠체어 제어 시스템은 동일 사용자 재실험을 통해 제어 성능 및 유용성을 입증한다. 따라서, 본 논문의 주요 기여는 다음과 같다:
- • HRI 기반 사용성 평가를 활용한 사용자 선호도 및 요구 사항을 정량화한 human factor 도출
- • 사용자 피드백 반영 및 개개인 요구사항을 충족하는 human factor 기반 맞춤형 제어 시스템 설계
- • 제어 오차 보상 시스템을 통한 자율주행 전동 휠체어의 주행 안정성 확보 및 사용자 승차감 향상
II. 인간-로봇 상호작용 기반 자율주행 휠체어의 사용성 평가
제안하는 시스템은 먼저 HRI 기반 자율주행 전동 휠체어 사용성 평가를 위한 속도 프로파일을 설계한다. 설계된 속도 프로파일은 전동 휠체어의 자율주행 시스템에 탑재되어 목적에 맞는 사용성 평가를 실시한다. 사용자의 사용성 평가 결과 데이터를 통해 확률적 분석 기법을 활용하여 사용자의 요구사항을 반영한 human factor를 도출한다. 그리고 사용자의 요구사항을 충족하고 맞춤형 제어 시스템 설계를 위한 human factor 기반 최적 속도 프로파일을 재설계한다. 맞춤형 자율주행 전동 휠체어 제어 시스템은 최적 속도 프로파일을 추종하는 제어 시스템과 사용자의 요구사항 충족 및 주행 안전성 보장을 위한 보상 시스템을 통합하여 제어 성능을 확보한다. 그림 1은 제안하는 전체 시스템에 대한 순서도이다.
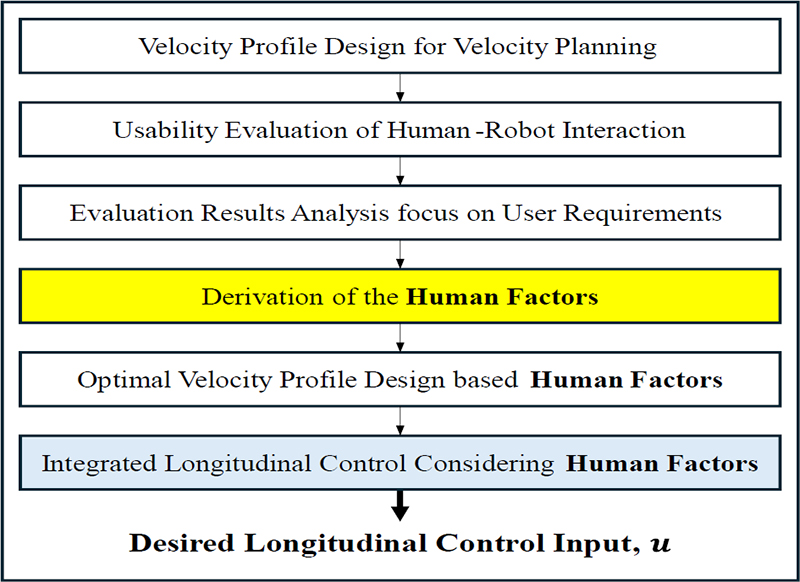
Personalized velocity control system of autonomous wheelchairs considering human factor architecture.
자율주행 전동 휠체어는 실내 환경의 좁은 복도 폭, 보행자 등 동적 장애물의 빈번한 발생과 같은 제약으로 인해 사용자의 체감 차이가 발생할 수 있다[23]. 이로 인해 자율주행 전동 휠체어의 사용성 평가를 위한 HRI 실험은 감속 주행 평가를 목적으로 진행한다. 참가자들은 전동 휠체어에 탑승하여 5 km/h의 일정 속도로 주행하며 다섯 가지의 감속 모드를 경험한다. 다양한 감속 경험을 반영하기 위해 평균 감속도 -0.2, -0.4, -0.6, -0.8, -1.0 m/𝑠2를 가진 다섯 개의 속도 프로파일을 설계한다. 여기서 “평균 감속도”는 초기 값에서 0까지의 속도 변화량을 완전 정지까지 소요된 시간으로 나눈 값을 의미한다. 속도 프로파일을 만들기 위해 사용되는 Bézier 곡선은 연속적이고 부드러운 가속을 보장하는 특성으로 인해 프로파일 생성 방법으로서 유용하다. 이는 더 자연스러운 감속 경험을 제공하며 사용자의 불편함이나 바퀴 미끄러짐과 같은 기계적 장애를 유발할 수 있는 갑작스러운 운동 변화를 효과적으로 최소화할 수 있기 때문이다[24]. 따라서, 자율주행 전동 휠체어 제어 시스템 설계에서 중요한 요소인 주행 편의성과 안정성을 향상시킬 수 있다
| (1) |
여기서 𝑎B,1 은 정규화된 시간 구간 𝜆 ∈ [0, 1] 에서 정의된 Bézier 곡선 기반 가속도 프로파일이다. 은 이항 계수를 의미하며 𝑖는 제어 점 지수를 의미한다. 이 프로파일은 6차 Bézier 다항식으로 구성되며 pi는 2차원 공간 내의 7개 제어 점을 의미한다. 7개 제어점을 선형 조합하여 부드러운 가속도 프로파일을 생성하고 전체 가속도 프로파일을 설계하기 위해 동일한 Bézier 곡선 형태로 반대 구조를 가진 추가 세그먼트를 구성할 수 있다.
| (2) |
여기서 𝑎𝐵 는 두 개의 Bézier 곡선을 시간에 따라 연결하여 구성된 전체 가속도 프로파일을 의미한다. 𝑇ℎ는 전체 프로파일 시간의 중간 점이다. 첫 번째 세그먼트 𝑎𝐵,1은 시간 구간 [0, 𝑇ℎ]에서 정의되며 두 번째 세그먼트 𝑎𝐵,2는 시간 구간 [𝑇ℎ, 𝑇]에 정의된다. 전체 프로파일 시간의 중간 점 𝑇ℎ에서 시간적 연속성을 보장하기 위해 Bézier 곡선 생성 시 중복 제어 점이 제거된다. 초기 속도에서 정지까지 소요되는 시간에 따라 결과 가속도 프로파일 𝑎𝐵를 적분함으로써 자율주행 전동 휠체어 속도 계획을 위한 부드러운 속도 프로파일을 설계할 수 있다:
| (3) |
여기서 𝑣0는 초기 속도, 𝑣B는 전체 가속도 프로파일 𝑎B를 소요되는 시간에 따라 적분하여 얻은 최종 속도 프로파일을 의미한다. 그림 2는 Bézier 곡선 기반 다섯 가지 속도 프로파일을 나타낸다. 자율주행 전동 휠체어는 초기 속도 5 km/h에서 0 km/h로 감속하며 평균 감속도의 크기가 더 큰 프로파일이 0 km/h에 도달하는 시간을 더 짧게 만든다는 것을 확인할 수 있다. 그림 3은 감속 주행 평가에 활용된 다섯 가지 감속 모드에 해당하는 가속도 프로파일을 보여준다. 이 또한 평균 감속도의 크기가 큰 프로파일은 최대 감속도의 크기 및 변화 폭이 큰 것을 확인할 수 있다. 따라서, 설계된 다섯 가지 속도 프로파일을 자율주행 전동 휠체어의 속도 계획에 적용하고 실내 감속 주행에 대한 사용성 평가를 수행한다.
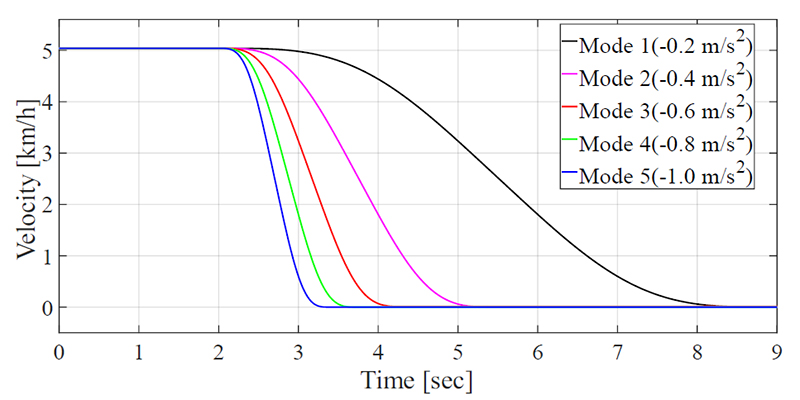
Velocity profiles by mode based on Bézier curve for deceleration driving evaluation.
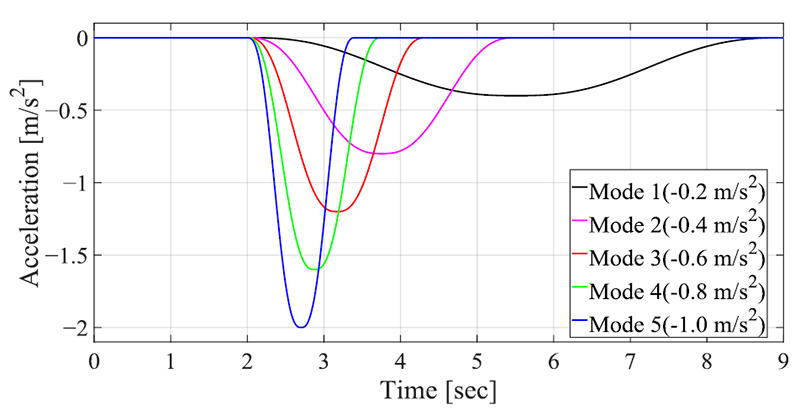
Acceleration profiles by mode based on Bézier curve for deceleration driving evaluation.
III. 사용성 평가 결과 확률적 분석 기반 human factor 도출
자율주행 전동 휠체어의 감속 주행에 대한 사용자가 요구하는 최적 평균 감속도를 도출하기 위해 “7점 리커트 척도”를 활용한 HRI 기반 사용성 평가를 진행한다. 7점 리커트 척도는 응답자의 의견을 정밀하게 표현할 수 있으며 구체적인 평가 결과를 분석할 수 있다[25]. 따라서, 자율주행 전동 휠체어의 사용자의 주관적 의견 및 요구사항을 파악하기 위해 안전성, 상황인식의 신속성, 상황인식의 정확성, 편의성, 선호도에 대한 다섯 가지 지표를 기준으로 1점부터 7점까지 서열 척도를 평가할 수 있다. 그림 4는 감속 주행 사용성 평가를 위한 7점 리커트 척도 평가지를 보여준다. HRI 기반 사용성 평가 실험 결과를 기반으로 7점 리커트 척도의 응답 점수 1점부터 7점까지의 결과를 크기로 가정하고 다섯 가지 감속 모드, 평균 감속도, 평가 지표 및 평가 점수를 모두 반영한 최적 평균 감속도를 도출할 수 있다.
| (4) |
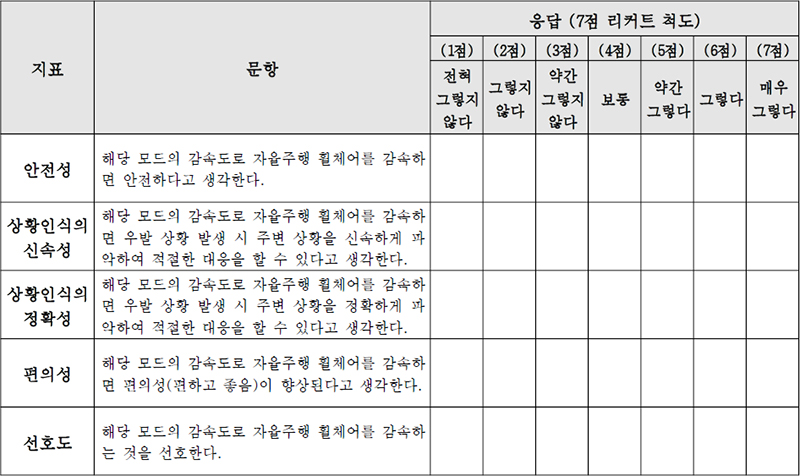
A 7-point Likert scale evaluation paper for autonomous wheelchair deceleration driving evaluation based on HRI.
여기서, 𝑚은 다섯 가지 감속 모드, 𝑎𝑚은 각 모드의 평균 감속도 크기를 의미한다. 𝑔는 사용성 평가에 활용된 7점 리커트 척도 평가지의 지표이며 𝑟은 평가된 리커트 척도 점수를 의미한다. 리커트 척도 평가지의 다섯 가지 지표 및 평가 응답 점수 결과를 기반으로 개별 점수 선택 빈도를 통계하고 확률적 분석을 통해 최적 값을 도출할 수 있다.
| (5) |
여기서 𝑁은 사용성 평가에 참여한 참여자 수를 의미한다. 𝐶𝑔는 7점 리커트 척도 평가 다섯 가지 지표에 따른 평가 응답 점수의 선택 빈도를 의미하며 𝑃𝑔는 평가 응답 점수의 선택 확률을 의미한다. HRI 기반 사용성 평가 결과 점수의 선택 확률을 통해 사용자들이 자율주행 전동 휠체어에 기대하는 요구사항 및 니즈를 파악하고 리커트 척도 평가 지표별 성능 점수를 정의한다:
| (6) |
여기서 𝜇𝑔는 사용성 평가에 활용된 7점 리커트 척도 평가 지표에 대한 성능 점수를 의미하며 평가 응답 점수 및 평가 응답 점수의 선택 확률을 활용해 산출한다. 다섯 가지 지표는 사용자의 요구사항 및 자율주행 전동 휠체어를 대하는 의견을 반영할 수 있는 중요한 항목이며 각 지표의 중요도를 우선 판별하여 가중치를 부여한다. 사용자 개개인의 특성에 따라 우선시되는 중요 항목의 가중치를 높게 부여함으로써 개별 맞춤형 시스템 설계가 가능하다. 이를 통해 다섯 가지 감속 모드에 대한 최종 성능 점수를 정의한다:
| (7) |
여기서 𝑆𝑚은 개별 감속 모드에 대한 최종 성능 점수를 의미하며 𝜔𝑔는 지표별 가중치를 의미한다. 𝜔𝑔는 0보다 크거나 같고 지표별 가중치의 합은 1인 조건을 만족하도록 설계한다. 각 사용성 평가의 모든 결과를 반영하기 위해 다섯 가지 감속 모드에 대한 지표별 최종 성능점수 쌍을 산출한다:
| (8) |
여기서 는 다섯 가지 감속 모드의 평균 감속도 𝑎𝑚에 상응하는 최종 성능 점수를 의미한다. 따라서 위 집합은 각 모드별 물리적 크기와 사용자의 주관적 평가 응답 점수를 결합한 결과이며 사용자의 주관적 의견 및 요구사항을 나타내는 최적 값을 도출할 수 있다:
| (9) |
여기서 는 최적 평균 감속도를 의미한다. 최적 평균 감속도는 자율주행 전동 휠체어 사용자들이 기대하는 감속 성능 및 요구사항을 반영한 human factor로 정의한다. Human factor는 사용자 맞춤형 최적 속도 프로파일을 재설계하는 핵심 요소로 적용한다.
| (10) |
여기서 는 사용성 평가를 기반으로 확률적 분석을 통해 도출된 human factor 기반 최적 속도 프로파일을 의미하며 𝑎B(𝑡; )는 최적 평균 감속도 에 따른 Bézier 곡선 기반 전체 가속도 프로파일을 의미한다. 설계된 최적 속도 프로파일은 HRI 기반 자율주행 전동 휠체어 사용성 평가에 대한 평가 결과를 통해 사용자의 요구사항을 충족하고 개별 주관적 의견이 반영된 속도 계획 전략을 의미한다. Human factor는 사용성 평가 결과를 비롯한 사용자의 의견을 반영할 수 있는 다양한 기법을 통해 도출할 수 있으며 맞춤형 시스템 구현을 위해 핵심 요소로 활용된다.
IV . Human factor를 고려한 사용자 맞춤형 통합 제어 시스템
HRI 기반 사용성 평가 실험을 통해 도출된 human factor를 고려한 최적 속도 프로파일은 사용자의 주관적 의견 및 요구 사항을 반영한 결과로서 자율주행 전동 휠체어의 종 방향 속도 제어를 위해 추종해야 할 참조 속도로 정의한다:
| (11) |
여기서 𝑣𝑟𝑒𝑓는 종 방향 제어를 위한 참조 속도이다. Human factor를 고려한 최적 속도 프로파일을 정확히 추종하기 위해 자율주행 전동 휠체어의 종 방향 현재 속도와 참조 속도 간의 추종 오차를 정의한다:
| (12) |
여기서 𝑒는 추종 오차를 의미하며 𝑣𝑥는 자율주행 전동 휠체어의 종 방향 현재 속도를 의미한다. 추종 오차를 기반으로 빠른 응답성을 확보하고 정상 상태 오차를 제거할 수 있는 PI(Proportional-Integral) 제어기를 설계한다[26]:
| (13) |
여기서 𝐾𝑝는 비례 gain이고 𝐾𝑖는 적분 gain을 뜻하며 𝑎𝑃𝐼는 PI 제어 시스템의 결과이다. 그러나, 실제 주행 환경에서는 단순 PI 제어만으로는 주행 노면의 미끄러짐이나 급격한 속도 변화와 같은 외란에 충분히 대응하기 어렵다[27]. 따라서, 주행 안전성 및 사용자의 승차감을 강화하기 위해 오차 기반 보상 시스템[28]과 feedforward 보상 시스템[29]을 추가 설계한다:
| (14) |
여기서 𝛼는 오차 기반 보상 gain을 의미하고 𝑎𝑐𝑜𝑚𝑝는 오차 기반 보상 시스템의 결과이다. 추종 오차, 𝑒의 크기에 비례하여 제어 입력을 조정한다. 오차가 발생할 시 즉각적인 보정을 통해 작은 속도 차이도 빠르게 보상함으로써 사용자가 느끼는 불안감을 보완하며 승차감을 향상시킬 수 있다.
| (15) |
여기서 𝛽는 feedforward gain을 의미하고 𝑎𝑓𝑓는 feedforward 보상 시스템의 결과이다. 참조 속도의 변화율, 𝑣̇𝑟𝑒𝑓을 선행적으로 반영함으로써 급격한 감속 구간에서 제어 지연을 줄이고 참조 속도를 정확히 추종할 수 있다. 특히, 최적 속도 프로파일의 감속 기울기 변화가 큰 구간이 발생하더라도 이를 빠르게 보상하여 자율주행 전동 휠체어의 안정적인 제어 성능 및 주행 안전성을 보장할 수 있다. 최종적으로 자율주행 전동 휠체어의 제어 입력은 다음과 같이 정의된다:
| (16) |
여기서 𝑢는 자율주행 전동 휠체어의 최종 제어 입력을 의미하며 PI 제어 시스템 결과, 오차 기반 보상 제어 시스템 결과 그리고 feedforward 제어 시스템 결과의 합을 통해 도출할 수 있다. 이를 통해 자율주행 전동 휠체어 종 방향 통합 속도 제어 시스템은 사용자의 요구사항이 반영된 human factor 기반 최적 속도 프로파일을 안정적으로 추종하며 실제 주행 환경에서 발생하는 외란에 대응할 수 있다. 또한, 전동 휠체어의 주행 안정성과 제어 성능을 동시에 확보함으로써 향상된 사용자의 승차감을 확보할 수 있다.
V. 실험 테스트
1. 자율주행 전동 휠체어 플랫폼
HRI 기반 사용성 평가 및 실험은 자율주행 전동 휠체어 플랫폼을 활용해 진행한다. 자율주행 전동 휠체어는 다양한 자율주행 센서 및 고성능 임베디드 시스템이 탑재되어 실시간 환경 인식 및 위치 정보를 기반으로 주행할 수 있다. 그림 5는 자율주행 전동 휠체어의 전체 구성 요소 및 외형을 나타내며 주요 기계적 사양은 전진 시 3 ~ 7 km/h 범위 내에서 5단계 속도 조절이 가능하다. 후진 시 2 km/h로 주행하며 최대 연속 주행거리는 약 25 km이다. 플랫폼은 제자리 회전이 가능하며 회전 반경은 0.3 m이다. 또한, 플랫폼 자체 무게는 약 30 kg, 최대 100 kg의 하중을 수용할 수 있다. 탑재된 자율주행 센서는 ectorNav N100 IMU, Intel RealSense Depth Camera D435i 및 Slamtec RPLiDAR S1 LiDAR가 탑재되어 플랫폼의 자세, 물체 인식, 거리 측정 및 지도 생성을 위한 데이터를 제공한다. 이와 함께 실시간 센서 데이터 처리와 고속 연산을 지원하는 고성능 임베디드 시스템 N IDIA Jetson AGX Orin을 통해 SLAM & Navigation, 객체 인식, 주행 및 속도 계획, 장애물 회피 등 자율주행 시스템을 수행한다.
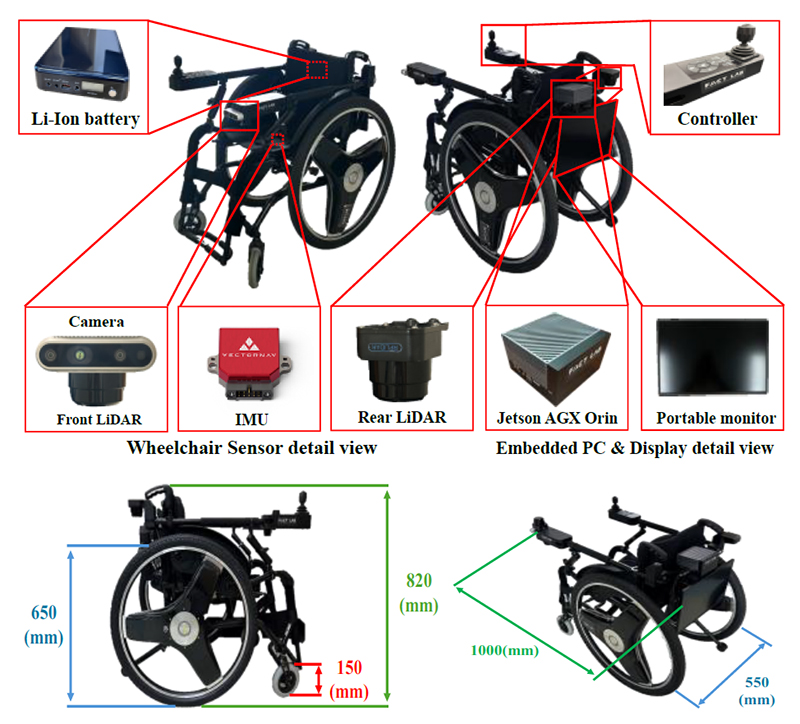
Autonomous wheelchair platform.
2. HRI 기반 사용성 평가 실험
실험은 국립부경대학교 대연캠퍼스 가온관 5층 복도에서 진행한다. 실험 환경은 약 46 m 길이의 직선 구간과 회전 구간으로 구성되어 감속 주행 평가 실험을 수행할 수 있도록 조성한다. 그림 6은 사용성 평가 실험 환경 구조를 나타내며 자율주행 시스템을 위한 LiDAR point cloud map을 나타낸다. 실험 참가자는 신체 결격 사유가 없는 성인 38명으로 구성하여 모집한다[30]. 실험 참가자는 안전모를 착용하고 자율주행 전동 휠체어에 탑승한 상태에서 감속 주행 평가를 수행한다. 다섯 가지의 감속 모드를 경험하고 각 모드에 대한 7점 리커트 척도 평가를 통해 주관적 의견을 응답한다. 7점 리커트 척도를 활용한 사용성 평가 결과에 대한 확률적 분석을 통해 사용자의 요구사항 및 주관적 의견을 나타내는 human factor를 도출하고 이를 충족할 수 있는 최적 속도 프로파일을 설계한다. 동일한 실험 환경에서 기 참여한 실험 참가자를 대상으로 human factor 기반 최적 속도 프로파일이 참조 속도로 적용된 자율주행 전동 휠체어에 탑승하여 재실험을 진행한다. 이를 통해, 제안한 자율주행 전동 휠체어의 사용자 맞춤형 제어 시스템의 안전성 및 유효성을 검증한다. 그림 7은 HRI 기반 사용성 평가 실험을 진행하는 모습이다. 본 연구는 국립부경대학교 기관생명윤리위원회(Institutional Review Board, IRB)의 검토 및 승인(1041386-202312-HR-139-02)을 받아 진행되었다.
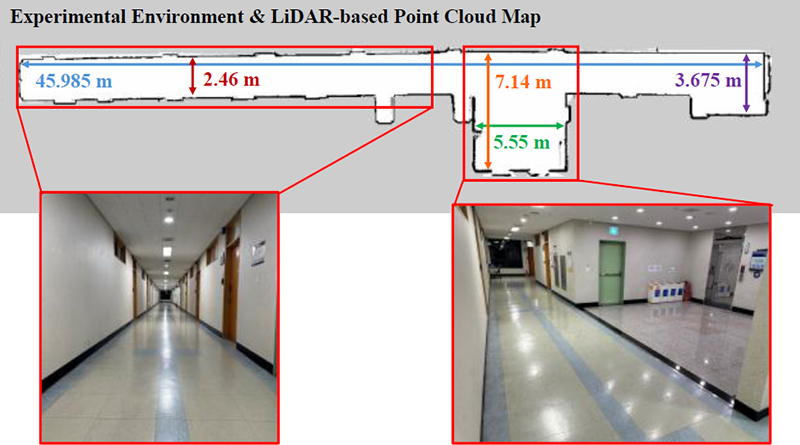
Usability evaluation experimental environment and LiDAR-based point cloud map.
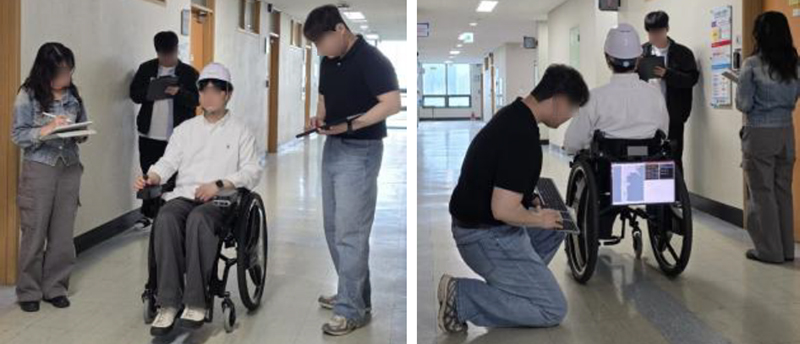
Usability evaluation experiment based on HRI.
3. 실험 및 결과
실험 참가자들은 서로 다른 평균 감속도를 지닌 다섯 가지의 감속 모드에 대한 사용성 평가를 진행하고 각 모드별 7점 리커트 척도를 응답했다. 실험 결과는 자율주행 시스템의 체감 편차가 두드러지게 나타나는 청년층 19명과 고령층 19명으로 구분하여 도출했고 이에 따른 맞춤형 제어 시스템을 설계했다[18,21]. 그림 8과 9는 각각 청년층과 고령층의 사용성 평가 결과 기반 지표별 성능점수를 나타낸다. 평가 지표 별 가중치는 각각 0.2로 모두 동일하게 적용하고 다섯 지표에 대한 리커트 척도 응답 결과를 모두 반영하여 모드별 최종 성능 점수를 도출한다. 그림 10은 청년층과 고령층 그룹의 감속 주행 평가에 대한 모드별 최종 성능점수를 나타낸다. 청년층 그룹은 2번 모드(-0.4 m/𝑠2) 그리고 고령층 그룹은 1번 모드(-0.2 m/𝑠2)에 대해 가장 높은 점수를 평가했으며 그 크기는 고령층 그룹이 더 높았다. 모드별 최종 성능점수를 기반으로 감속 주행 평가에 대해 사용자들의 요구사항 및 니즈를 반영한 그룹별 최적 평균 감속도를 도출했다. 청년층 그룹의 최적 평균 감속도는 -0.5785 m/𝑠2이며 고령층 그룹은 -0.5575 m/𝑠2이다. 각각의 최적 평균 감속도는 사용자의 주관적 의견 및 요구사항을 정량화 한 human factor이며 이를 통해 최적 속도 프로파일을 설계하여 동일 실험 참가자를 대상으로 재실험을 진행했다.
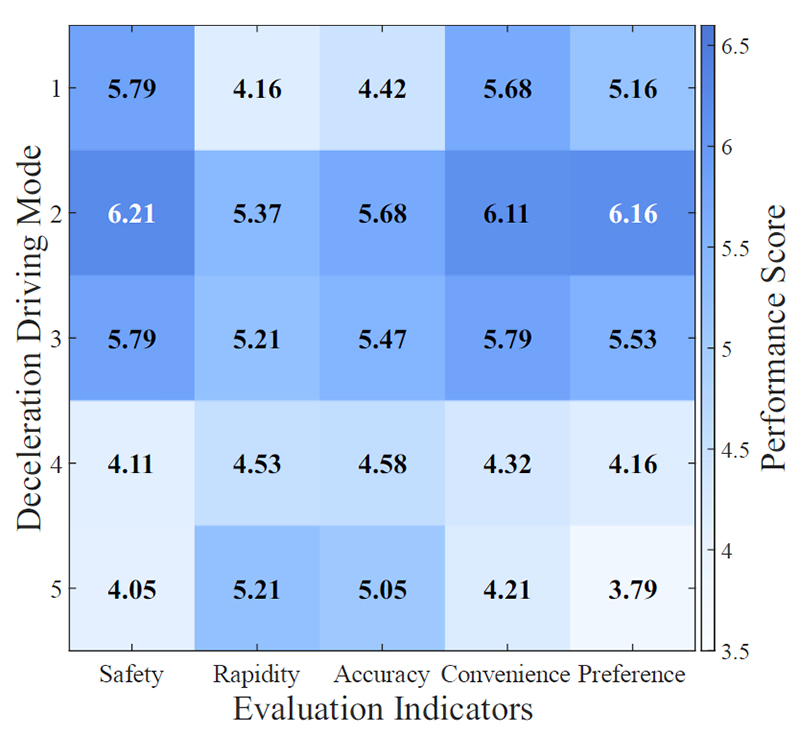
Performance scores by indicator for young groups based on usability evaluation.
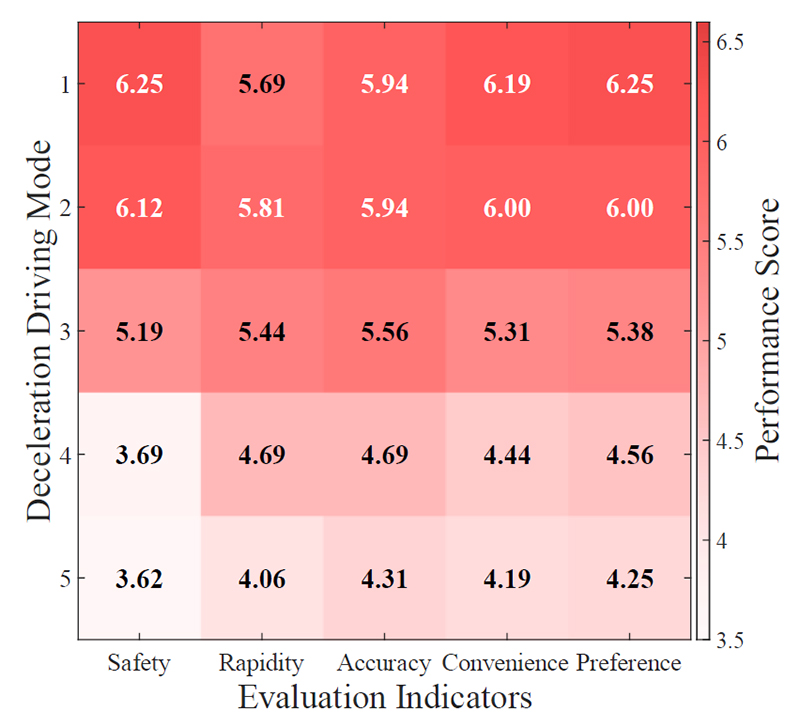
Performance scores by indicator for old groups based on usability evaluation.
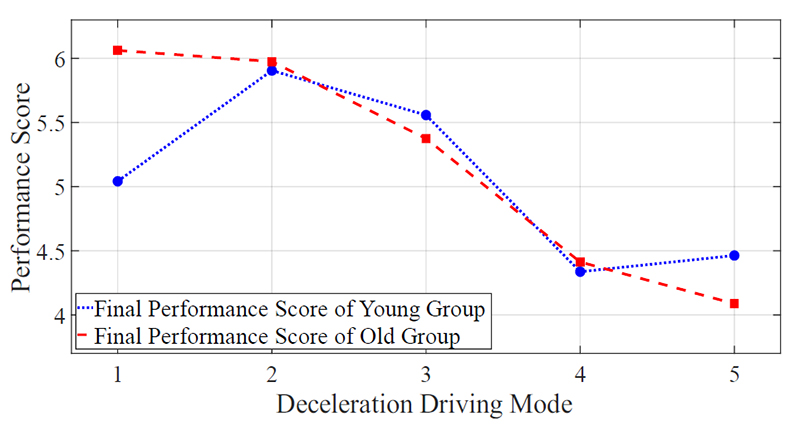
Experimental results of deceleration driving evaluation for young and old groups and final performance scores by mode.
그림 11은 청년층 그룹의 human factor를 반영해 설계한 최적 속도 프로파일과 이에 대한 자율주행 전동 휠체어의 종 방향 속도 및 가속도를 나타내며 5 km/h의 정속 주행 이후 최적 평균 감속도 −0.5785 m/𝑠2가 반영된 최적 속도 프로파일을 밀접하게 추종하며 감속한다. 특히 3.4 ~ 3.9 sec에서 매우 작은 추종 오차를 보인다. 그림 12는 청년층 그룹의 자율주행 전동 휠체어 추종 속도 오차 분포를 나타내며 다수의 표본이 ±0.2 km/h 범위에 집중됨을 확인할 수 있다. 그림 13은 동일한 방법으로 도출된 고령층 그룹의 human factor를 반영한 최적 속도 프로파일과 전동 휠체어의 종 방향 속도 및 가속도를 나타내며 5 km/h 정속 주행 이후 −0.5575 m/𝑠2의 고령층 최적 평균 감속도가 반영된 최적 속도 프로파일을 안정적으로 추종한다. 그림 14는 이에 대한 추종 오차 분포를 의미하며 오차가 0 km/h 부근에 좁게 형성되고 청년층 그룹의 결과와 마찬가지로 대부분의 표본이 ±0.2 km/h 이내에 존재함을 보여준다. 이 실험 결과들을 통해 제안한 보상기가 결합된 사용자 맞춤형 속도 제어 시스템이 높은 제어 정밀도와 주행 안전성을 보장하며 사용자 요구사항 충족 및 human factor 기반 맞춤형 제어 시스템이 부드러운 감속 성능 및 승차감을 동시에 확보함을 보여준다.
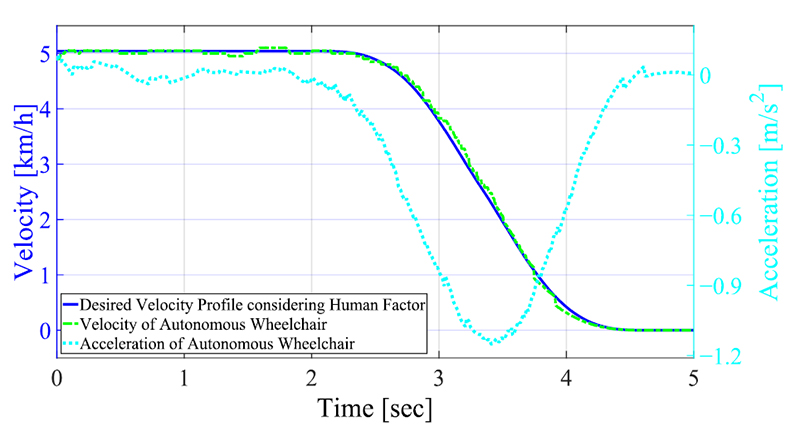
Human factor-based optimal velocity profile for young groups and longitudinal velocity and acceleration of autonomous wheelchair.
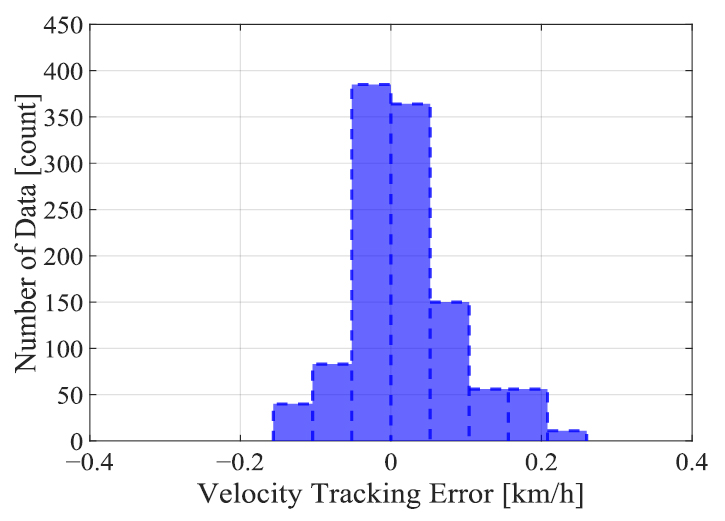
Tracking velocity error distribution of autonomous wheelchair in young groups.
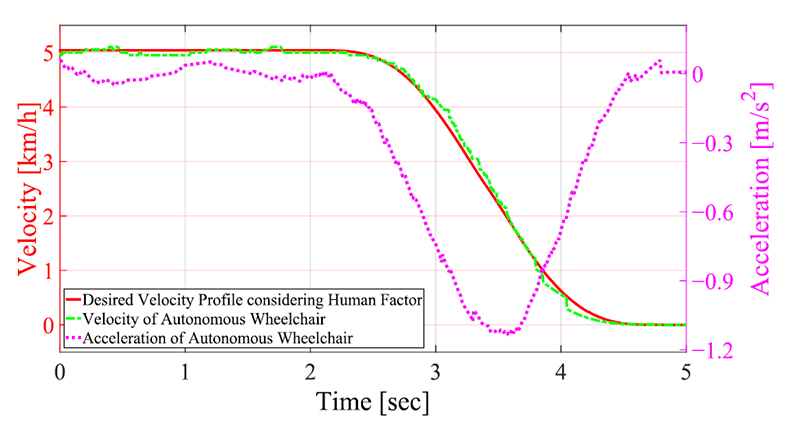
Human factor-based optimal velocity profile for old groups and longitudinal velocity and acceleration of autonomous wheelchair.
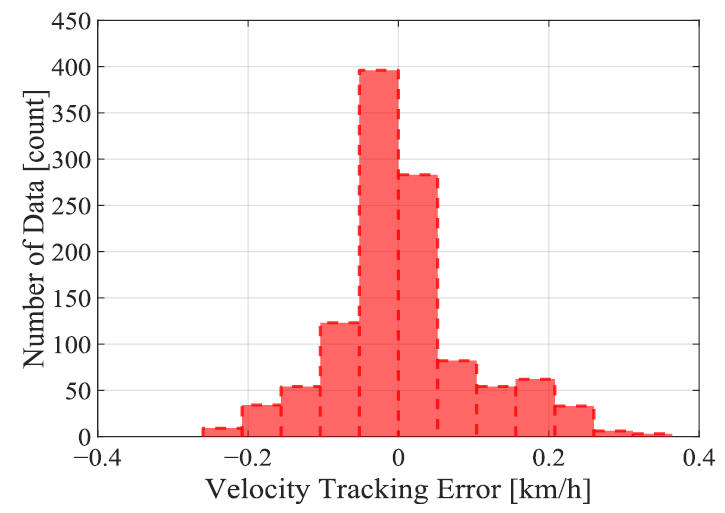
Tracking velocity error distribution of autonomous wheelchair in old group.
VI. 결론
본 논문에서는 자율주행 전동 휠체어 사용자의 요구사항을 충족할 수 있는 human factor 기반 사용자 맞춤형 속도 제어 시스템을 제안하였다. HRI 기반 사용성 평가 실험을 통해 사용자들의 주관적 의견 및 요구사항을 정량화 한 human factor를 도출하였고 이를 충족할 수 있는 최적 속도 계획 전략에 반영되었다. 최적 속도 계획 전략이 참조 속도로 정의된 맞춤형 자율주행 전동 휠체어 제어 시스템을 설계하였고 사용성 평가 실험 기 참여자의 재실험을 기반으로 주행 안정성, 제어 성능, 사용자 만족도 측면에서 유용성을 확인하였다. 제안된 방법은 자율주행 전동 휠체어 탑승 간 필연적으로 발생하는 사용자 생체 신호 및 동적 특성 등 객관적 지표를 기반으로 확장된 human factor를 도출할 수 있다. 이를 통해 자율주행 전동 휠체어 사용자의 고도화된 개인 최적 맞춤형 제어 시스템을 설계함으로써 복잡한 상황에서 보다 안정적이고 범용성 넓은 시스템으로 발전할 수 있을 것으로 기대된다. 또한, 자율주행 전동 휠체어뿐만 아니라 병렬 로봇, 다양한 지능형 로봇에도 적용할 수 있을 것으로 기대된다.
Acknowledgments
본 논문은 정부(교육부)의 재원으로 한국연구재단의 지원을 받아 수행된 우수신진연구(RS-2023-00213640) 및 기초연구사업(RS-2025-25421283)에 의하여 연구되었음.
REFERENCES
-
L. Vianello, L. Penco, W. Gomes, Y. You, S. M. Anzalone, P. Maurice, and S. Ivaldi, “Human-humanoid interaction and cooperation: A review,” Current Robotics Reports, vol. 2, no. 4, pp. 441–454, Nov. 2021.
[https://doi.org/10.1007/s43154-021-00068-z]

-
A. Baratta, A. Cimino, M. G. Gnoni, and F. Longo, “Human robot collaboration in industry 4.0: A literature review,” Procedia Computer Science, vol. 217, pp. 1887–1895, Dec, 2023.
[https://doi.org/10.1016/j.procs.2022.12.389]
-
Tong, Y., Liu, H., and Zhang, Z., “Advancements in Humanoid Robots: A Comprehensive Review and Future Prospects,” IEEE/CAA Journal of Automatica Sinica, vol. 11, no. 2, pp. 301-328, Feb. 2024.
[https://doi.org/10.1109/JAS.2023.124140]
-
N. Rawal and R. M. Stock-Homburg, “Facial emotion expressions in human–robot interaction: A survey,” International Journal of Social Robotics, vol. 14, no. 7, pp. 1583–1604, Oct. 2022.
[https://doi.org/10.1007/s12369-022-00867-0]
-
C. Zhang, J. Chen, J. Li, Y. Peng, and Z. Mao, “Large Language Models for Human–Robot Interaction: A Review,” Biomimetic Intelligence and Robotics, vol. 3, no. 4, pp. 100131, Dec. 2023.
[https://doi.org/10.1016/j.birob.2023.100131]
-
J. Qi, L. Ma, Z. Cui, and Y. Yu, “Computer vision-based hand gesture recognition for human–robot interaction: A review,” Complex & Intelligent Systems, vol. 10, no. 1, pp. 1581–1606, Jan. 2024.
[https://doi.org/10.1007/s40747-023-01173-6]
-
J. Xie, Z. Xu, J. Zeng, Y. Gao, and K. Hashimoto, “Human–robot interaction using dynamic hand gesture for teleoperation of quadruped robots with a robotic arm,” Electronics, vol. 14, no. 5, pp. 860, Mar. 2025.
[https://doi.org/10.3390/electronics14050860]
-
E. Moriuchi and S. Murdy, “The role of robots in the service industry: Factors affecting human–robot interactions,” International Journal of Hospitality Management, vol. 118, pp. 103682, Apr. 2024.
[https://doi.org/10.1016/j.ijhm.2023.103682]
-
W. Y. Choi and C. C. Chung, “Optimizing look-ahead distance for vehicle lateral control: A controller-adaptive approach,” IEEE Transactions on Intelligent Vehicles, vol. 10, no. 9, pp. 4583-4594, Sept. 2025
[https://doi.org/10.1109/TIV.2024.3488057]
-
M. H. Lee, K. W. Seo, D. Y. Hwang, and J. W. Song, “Radar dead-reckoning based EKF-SLAM using virtual line segment,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 9, pp. 996–1003, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0099]
-
S. H. Lee and W. Y. Choi, “Camera and LiDAR sensor fusion method for object estimation of intelligent robots,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 8, pp. 810–816, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0104]
-
S. H. Lee and W. Y. Choi, “Enhancing object estimation by camera-LiDAR sensor fusion using IMM-KF with error characteristics in autonomous robot systems,” IEEE Access, Dec. 2024.
[https://doi.org/10.1109/ACCESS.2024.3522090]
-
W. Y. Choi, C. M. Kang, S.-H. Lee, and C. C. Chung, “Radar accuracy modeling and its application to object vehicle tracking,” International Journal of Control, Automation and Systems, vol. 18, no. 12, pp. 3146–3158, Dec. 2020.
[https://doi.org/10.1007/s12555-019-1066-5]
-
K. L. Gdey, and W. Y. Choi, “Optimized super-twisting sliding mode control with parameter estimation for autonomous vehicle longitudinal motion on downhill road,” Applied Science, vol. 15, no. 2, pp. 981, Jan. 2025.
[https://doi.org/10.3390/app15020981]
-
W. Y. Choi, S. H. Lee, and C. C. Chung, “Robust vehicular lane-tracking control with a winding road disturbance compensator,” IEEE Transactions on Industrial Informatics, vol. 17, no. 9, pp. 6125-6133, Sept. 2020.
[https://doi.org/10.1109/TII.2020.3036103]
-
J. H. Lee, Y. Lee, Y. S. Son and W. Y. Choi, “Multi-vehicle collision avoidance by vehicle longitudinal control based on optimal collision distance estimation,” Mathematics, vol. 13, no. 8, pp. 1283, Apr. 2025.
[https://doi.org/10.3390/math13081283]
-
N. Gasteiger, M. Hellou, and H. S. Ahn, “Factors for personalization and localization to optimize human–robot interaction: A literature review,” International Journal of Social Robotics, vol. 15, no. 4, pp. 689–701, Apr. 2023.
[https://doi.org/10.1007/s12369-021-00811-8]
-
W. Ding, Y. Murzello, S. Samuel, and S. Cao, “Examining driver situation awareness in the takeover process of conditionally automated driving with the effect of age,” IEEE Access, vol. 12, pp. 96169–96178, Jul. 2024.
[https://doi.org/10.1109/ACCESS.2024.3422322]
-
A. Kucukyilmaz and Y. Demiris, “Learning shared control by demonstration for personalized wheelchair assistance,” IEEE Transactions on Haptics, vol. 11, no. 3, pp. 431-442, Sept. 2018.
[https://doi.org/10.1109/TOH.2018.2804911]
-
J. H. Lee, S. H. Lee, Y. Jeong, D. Hwang and W. Y. Choi, “Optimal longitudinal stop control system considering human factor via human-robot interaction for personal mobility service robots,” Proc. of 25th International Conference on Control, Automation and Systems (ICCAS 2025), pp. 1322-1327, Dec. 2025
[https://doi.org/10.23919/ICCAS66577.2025.11301331]
-
M. A. Shamseldin, E. Khaled, A. Youssef, D. Mohamed, S. Ahmed, A. Hesham, A. Elkodama, and M. Badran, “A new design identification and control based on GA optimization for an autonomous wheelchair,” Robotics, vol. 11, no. 5, pp. 101, Sept. 2022.
[https://doi.org/10.3390/robotics11050101]
-
S. Classen, . P. Sisiopiku, J. R. Mason, W. Yang, S. W. Hwangbo, B. McKinney, and Y. Li, “Experience of drivers of all age groups in accepting autonomous vehicle technology,” Journal of Intelligent Transportation Systems, vol. 28, no. 5, pp. 651–667, Apr. 2024.
[https://doi.org/10.1080/15472450.2023.2197115]
-
H. Thomas, J. Zhang, and T. D. Barfoot, “The foreseeable future: Self-supervised learning to predict dynamic scenes for indoor navigation,” IEEE Transactions on Robotics, vol.39, no.6, pp. 4581-4599, Dec. 2023.
[https://doi.org/10.1109/TRO.2023.3304239]
-
A. Zdesar and I. Skrjanc, “Optimum velocity profile of multiple Bernstein-Bézier curves subject to constraints for mobile robots,” ACM Transactions on Intelligent Systems and Technology, vol.9, no.5, pp.1-23, Jun. 2018.
[https://doi.org/10.1145/3183891]
-
L. South, D. Saffo, O. Vitek, C. Dunne, and M. A. Borkin, “Effective use of Likert scales in visualization evaluations: A systematic review,” Computer Graphics Forum, vol. 41, no. 3, pp. 43-55, Aug. 2022.
[https://doi.org/10.1111/cgf.14521]
-
K. Jang and H. Kim, “Motion planning and control for improved ride comfort in urban autonomous driving,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 3, pp. 206–213, 2024.
[https://doi.org/10.5302/J.ICROS.2024.23.0183]
-
J. H. Lee and W. Y. Choi, “Automated lane keeping control with a reinforcement learning-based winding road disturbance compensator,” International Conference on Control, Automation and Systems (ICCAS), pp. 1178-1183, Dec. 2025
[https://doi.org/10.23919/ICCAS66577.2025.11301230]
-
P. Zhu, S. Jin, X. Bu, and Z. Hou, “Distributed data-driven control for a connected autonomous vehicle platoon subjected to false data injection attacks,” IEEE Transactions on Automation Science and Engineering, vol. 21, no.4, pp. 7527-7538, Oct. 2023.
[https://doi.org/10.1109/TASE.2023.3345369]
-
P. Wang, T. Shi, C. Zou, L. Xin, and C. Y. Chan, “A data driven method of feedforward compensator optimization for autonomous vehicle control,” 2019 IEEE Intelligent Vehicles Symposium (IV), pp. 2012-2017, Jun. 2019.
[https://doi.org/10.1109/IVS.2019.8814215]
-
Y. Jeong and W. Park, “Differences between obese and non-obese drivers in preferred vehicle interior components setting and driving posture,” Ergonomics, vol. 60, no. 5, pp.731-742, Aug. 2017.
[https://doi.org/10.1080/00140139.2016.1211322]
2023년 계명대학교 기계공학과(공학사). 2023년~현재 국립부경대학교 대학원 지능로봇공학과 박사과정 재학 중. 관심분야는 인간-로봇 상호작용, 인공지능, 제어 이론, 자율주행 모빌리티 및 로봇.
2023년 계명대학교 기계공학과(공학사). 2025년 국립부경대학교 지능로봇공학과(공학석사). 2025년~현재 지능형자동차부품진흥원 전략기획본부 주임연구원. 관심분야는 인공지능, 센서 융합, 자율주행 모빌리티 및 로봇.
2005년 육군사관학교 환경과학(이학사). 2011년 Auburn University 산업시스템공학(공학석사). 2021년 서울대학교 산업공학(공학박사). 2022년~현재 계명대학교 산업공학과 교수. 관심분야는 자동차 인간공학, 인지인간공학, 인간-시스템 안전.
2011년 한국과학기술원 산업및시스템공학과(공학사). 2019년 서울대학교 산업공학과(공학박사). 2019~2021년 Singapore University of Technology and Design 박사후연구원. 2021년~현재 광운대학교 미디어커뮤니케이션학부 교수. 관심분야는 HCI, UX/UI, XR, 인간공학.
2012년 한양대학교 전기공학과(공학사). 2018년 한양대학교 전기공학과(공학박사). 2018년~2019년 국방과학연구소 선임연구원. 2019년~2025년 인천대학교 전기공학과 교수. 2025년~현재 한양대학교 전기공학과 교수. 관심분야는 선형시스템, 최적제어, 자율주행, 인공지능 등.
2015년 부경대학교 제어계측공학과(공학사). 2021년 한양대학교 전기공학과(공학박사). 2021년~2022년 한국과학기술연구원 박사후연구원. 2022년~2023년 계명대학교 자동차시스템공학과 교수. 2023년~현재 국립부경대학교 제어계측공학전공 교수. 관심분야는 제어 이론, 자율주행 모빌리티 등.