
착용형 고관절 보조 로봇에서 지도학습 기반의 Initial Contact 시점 추정

Copyright© ICROS 2026
Abstract
Hip-assistive wearable robots have been widely adopted for gait rehabilitation due to their lightweight design and ease of use. However, the lack of distal sensors, such as shank inertial measurement units (IMUs) or foot pressure insoles, limits precise gait event detection. This study proposes an initial contact (IC) estimation method using only thigh angle measurements and two IMU signals embedded in a hip-assistive robot. The algorithm was validated against IC timings obtained from foot pressure sensors. Using a k-nearest neighbors model trained on kinematic features around IC, the method accurately detected IC events and demonstrated high agreement with the reference data. Moreover, the model achieved a root mean squared error of 2.20% ± 1.15%. These results demonstrate that reliable IC estimation and spatiotemporal gait analysis can be achieved using only hip-embedded sensors, without additional distal instrumentation.
Keywords:
hip-assistive wearable robot, Gait analysis, Gait event estimation, Inertial measurement unit (IMU)I. 서론
착용형 하지 재활로봇은 근골격계 약화 또는 신경계 장애로 인한 보행장애 환자의 보행 보조 및 기능회복을 지원하는 기술로 발전하고 있다. 특히 고관절만을 보조하는 형태의 2자유도 로봇은 가벼운 무게와 간단한 구조로 착용성이 우수하다. 최근 여러 상용 고관절 보조 로봇들이 출시되어 병원 및 일상에서 활용되고 있다[1-3]. 고관절 굴곡 및 신전 보조만으로도 보행 지표가 개선되는 장점이 있으나[4,5], 단순한 구조상 하퇴나 족부 부위의 센서가 부착되지 않기 때문에 보행 상태를 정밀하게 추정하기 어렵다는 한계가 있다.
재활로봇의 임상적 활용에서 보행 분석(gait analysis)은 착용자의 보행 능력을 정량적으로 평가하고, 재활 효과를 추적하기 위한 핵심 요소이다. 고관절 로봇 착용 상태의 정밀한 보행 분석이 필요한 경우 모션 캡처나 족저압 시스템을 추가적으로 사용하는 것이 일반적이다[6-8]. 슬관절이나 발목 보조를 포함하는 착용형 로봇의 경우 동작분석 장비 없이 로봇에서 측정되는 관절각, 족저압 데이터 만으로도 보행 상태, 보행 주기, 보행 속도 등과 같은 보행 지표를 정밀하게 도출할 수 있다[9,10]. 그러나 고관절 보조 로봇은 무릎 각도나 족저압 정보를 알 수 없기 때문에, 고관절 정보만으로 보행 상태를 판별할 수 있는 새로운 방법이 요구된다.
보행상태를 구분하는 주요 보행 이벤트(gait event)로는 입각기(stance phase)의 시작을 나타내는 IC (initial contact)와 유각기(swing phase)의 시작을 나타내는 PS (pre-swing)가 있다[11]. 보행 이벤트를 검출하기 위해서는 일반적으로 발바닥 압력 센서나, 하퇴부의 기울기를 측정할 수 있는 관성측정장치 IMU (Inertial Measurement Unit)가 필요하다[12,13]. Strick et al.은 허벅지 IMU에 추가로 고관절 각도 및 무릎 각도 데이터를 이용해 IC를 검출하였으며[14], Tang et al.은 허벅지와 정강이 IMU를 사용하여 보행 이벤트를 추정하였다[15]. Havashinezhadian et al.은 IMU 부착 위치에 따른 보행 이벤트 검출 성능을 분석하였으며, 특히 발과 정강이 위치에서 상대적으로 높은 정확도를 보였음을 보고하였다[16].
이처럼 기존 연구에서는 보행 이벤트 검출을 위해 정강이나 발 센서를 주로 활용하고 있는 반면, 고관절이나 허벅지 데이터만을 이용한 연구는 아직 제한적이다. 때문에 고관절 보조 로봇의 경우, 정밀한 이벤트 시점 검출보다는 보행 주기(gait cycle) 또는 보행 단계(phase) 구분에 초점을 맞춘 연구가 많다[17,18]. 본 연구에서는 이러한 한계를 해결하기 위해 고관절 보조 로봇에 내장된 허벅지 각도와 IMU 신호만을 이용하여 IC 시점을 정밀하게 추정하는 방법을 제안한다. 제안한 알고리즘은 족저압 센서로 구분된 이벤트 시점과 비교하여 검증하였으며, IC 검출 결과를 기반으로 기본적인 보행 지표를 산출하여 분석하였다.
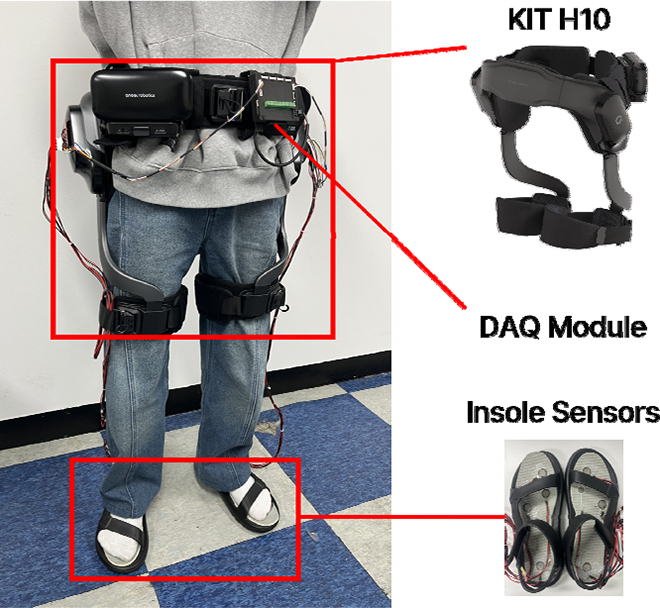
Subject wearing the hip-assistive robot KIT H10 and insole pressure sensors.
II. 시스템 구성
본 연구에서는 ㈜엔젤로보틱스의 착용형 고관절 보조 로봇인 KIT H10를 사용하였다[1]. 그림1과 같이 구동부가 양쪽 고관절부에만 존재하는 2자유도 로봇으로, 사용자의 허리부와 허벅지에 밴드 형태로 고정하여 착용한다. IC시점 검증을 위해 양쪽 4개씩의 FSR (Force Sensitive Resistor) 가 내장된 샌들 형식의 인솔 센서를 연결하여 사용하였다.
고관절 로봇 H10에서 자체적으로 측정 및 추출 가능한 데이터 중 본 연구에서는 그림 2와 같이 허벅지의 절대각도(θthigh)를 사용하였다. θthigh는 로봇의 내재된 엔코더와 IMU를 사용하여 계산한 지면방향 기준의 시상면 허벅지 절대 각도를 의미한다. 지면에 수직한 축을 기준으로 굴곡(flexion) 방향의 회전을 양(+)의 각도, 신전(extension) 방향의 회전을 음(-)의 각도로 정의하였다. 추가적으로 구동부에 내장된 IMU에서 가속도센서 값을 수집하며, 가속도센서의 축방향은 그림 2에 표시하였다. 신발에 부착된 인솔 센서는 총 8개의 FSR센서로 구성되어 있으며, DAQ module을 통해 analog 신호로 저장된다. FSR로 구분된 stance phase 및 swing phase는 IC 시점을 판별하는 참값으로 활용되었다. 모든 센서 데이터(엔코더, IMU, FSR)는 고관절 로봇의 제어 보드 내에서 동기화되어 1 kHz의 샘플링 주기(sampling frequency)로 실시간 저장되었다.
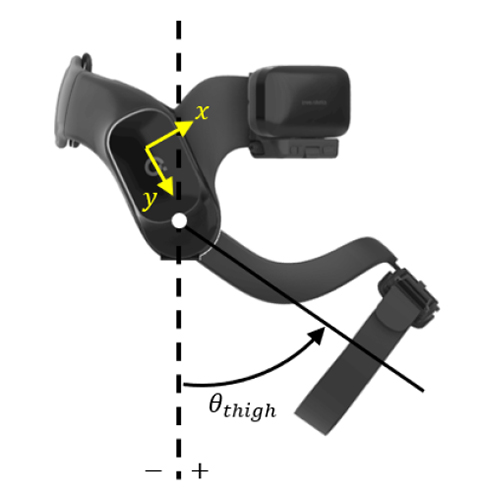
Definition of the inertial sensor coordinate system and hip joint angle direction of the KIT H10.
이러한 시스템을 기반으로, 본 연구에서 수행한 보행 실험 환경 및 IC 시점 판별 방법은 다음과 같다. 총 3명의 피험자는 약 21 m 길이의 직선 보행 구간에서 별도의 보행 속도 통제나 물리적·기계적 외부 제한 장치 없이 실험을 수행하였다. 정상 보행, 무릎 잠김 보행(knee locking gait), 좁은 보폭 보행을 실험하였으며, 무릎 잠김 보행과 좁은 보폭의 보행은 뇌졸증, 뇌성마비, 파킨슨병 등으로 인한 보행 장애 환자들에게서 관측되는 대표적인 비정상보행 유형이다[19-20]. 정상 보행은 피험자의 자연스러운 보행 패턴을 유지하도록 하였으며, 무릎 잠김 보행은 stance phase 동안 무릎 굴곡 없이 보행하도록 지시하였다. 또한 좁은 보폭 보행은 피험자의 평소 보폭 대비 약 1/3 수준으로 보행하도록 유도하였다. 모든 비정상 보행 조건은 피험자에게 제공된 구두 지시에 따라 수행되었다.
실험에 사용된 FSR 인솔 센서는 피험자의 발 크기에 맞춘 샌들에 완전히 고정된 상태로 착용하였으며, 발의 발목, 발등, 뒤꿈치를 고정할 수 있는 스트랩이 있는 샌들을 사용하여, 보행 중 발–인솔 간 상대적 미끄러짐을 최소화하였다. FSR 신호는 별도의 필터링을 적용하지 않은 원 신호(raw signal)를 사용하였다. 피험자별 하중 특성과 신호 분포의 차이를 고려하여, 4개의 센서값의 합에 대해 시도별로 서로 다른 임계값(threshold)을 설정하였으며, swing phase 중 발의 움직임과 샌들과 발 사이의 압력 등을 고려해 임계값은 stance phase의 최댓값과 swing phase의 평균값의 15% 로 설정하였다. 이는 약 3kg 의 물체가 샌들 위에 올라갔을 때의 압력이며, 80kg의 피험자 기준 체중의 3.75% 이다. threshold-crossing 기법을 통해 stance phase와 swing phase를 구분하였으며, 이때 swing phase에서 stance phase으로 전환되는 최초 시점을 IC로 정의하였다. 해당 정의는 정상 보행 및 비정상 보행 조건 모두에 동일하게 적용하였다.
III. 보행별 IC 시점의 특징 분석
1. Hip and Thigh Angle Patterns in Different Gait Conditions
그림 3(a)의 첫 번째 그래프는 정상 보행 중에 측정된 허벅지 각도(θthigh)의 좌우 값이다. 세로 점선으로 표시된 지점은 인솔 센서로 구분한 IC 시점이다. 적색과 청색은 각각 오른쪽과 왼쪽을 의미한다. 정상보행의 허벅지각도는 각 주기 내에서 두 번의 피크가 관찰되며, IC 시점과 비교하면 두 번째 피크 근처에서 발생하는 것으로 관찰된다.
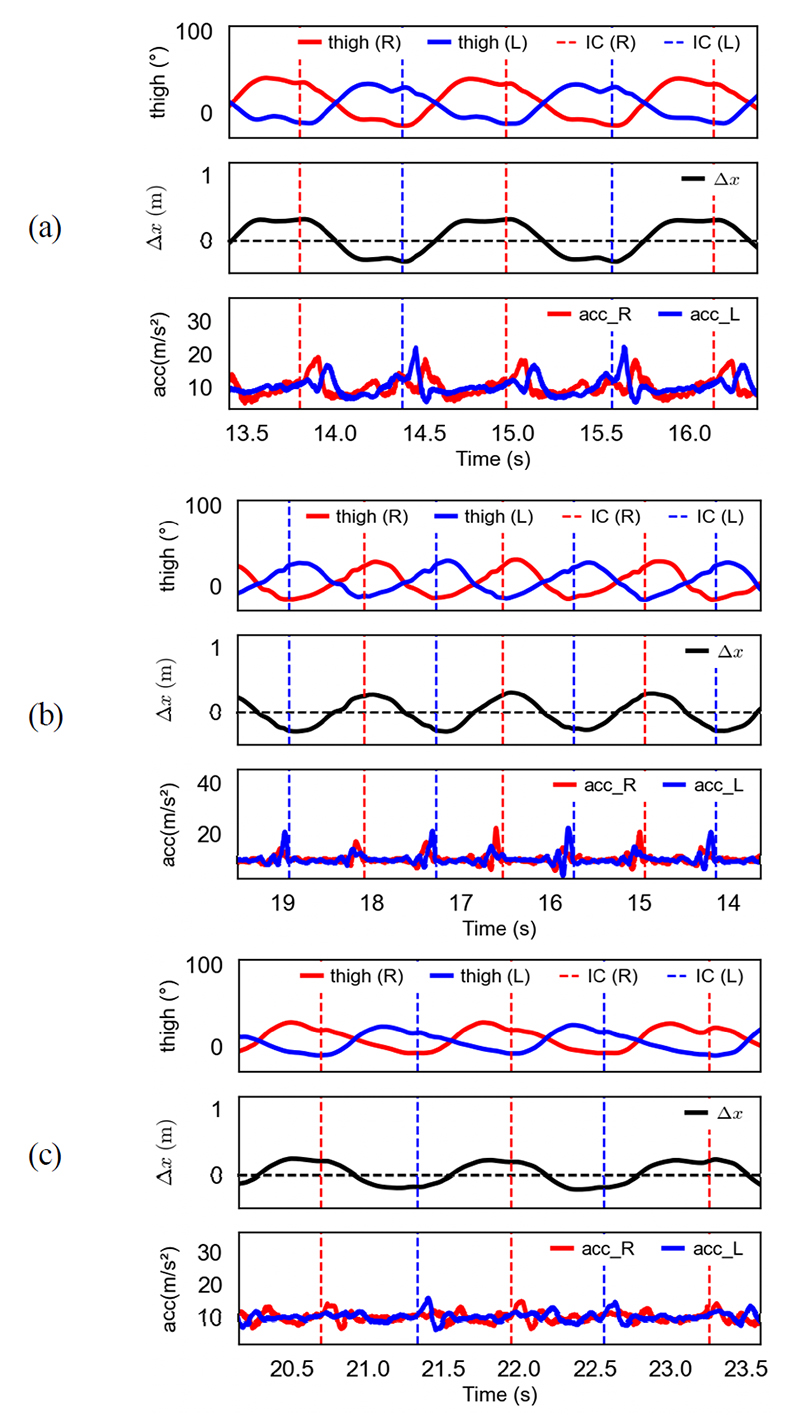
Thigh angle, inter-knee distance, and angular velocity magnitude for three gait types:(a) normal gait, (b) knee locking gait during loading response, and (c) narrow-step gait.
그림 3(b)는 정상보행이 아닌 무릎 잠김 보행을 모사한 결과이고, 그림 3(c)는 좁은 보폭 보행을 모사한 결과이다. 이 경우 허벅지 각도의 형상은 각 주기에서 두 번의 피크가 뚜렷하게 나타나지는 않으며, IC 시점과 피크 시점에 시간 차이가 발생하는 것이 확인된다. 비정상보행에서는 허벅지 각도의 형상만으로 족저압 데이터 없이 IC 시점을 추정하기 어려우며, 정상 및 비정상 보행 모두에서 일관된 IC 추정 모델을 구축하기 어렵다는 점을 시사한다.
2. Knee Horizontal Distance Derived from Thigh Angles
허벅지 각도는 상체와 허벅지의 상대 각도인 hip joint angle 과도 밀접한 관계가 있다. hip joint angle의 flexion 피크 값은 IC 시점이 아닌 swing phase의 후반부에 등장한다. 보폭을 만들기 위해 허벅지를 들어 올린 뒤 발을 지면에 내리면서 IC가 시작되기 때문이다. 본 연구에서는 IC 시점에서의 발과 발 사이 거리로 보폭을 측정한다는 점에서 착안하여, 무릎과 무릎 사이의 거리를 측정하였다. 발과 발 사이의 수평거리가 가장 클 때가 IC 시점이므로, 무릎과 무릎 사이의 수평거리 또한 IC 시점 부근에서 가장 클 것이라고 예상하였다. 그림 4는 허벅지 각도를 이용하여 양쪽 무릎 사이의 수평거리를 측정하는 방법을 나타낸다. 고관절 보조 로봇은 무릎관절의 각도정보가 없기 때문에 정강이의 기울기와 발목의 위치를 추정할 수 없고, 무릎 위치 까지만 추정 가능하다. 사용자의 허벅지 길이가 L일 때, 양 무릎의 수평 위치 xL과 xR을 다음과 같이 구할 수 있다.
| (1) |
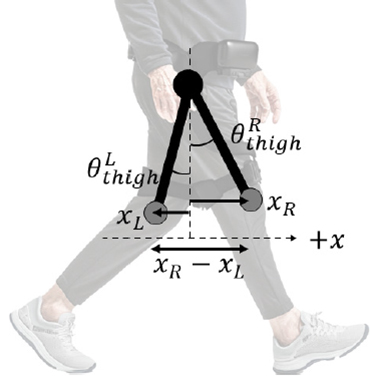
Definition of knee horizontal distance in the sagittal view.
이를 이용하면 두 무릎 사이의 수평거리를 계산할 수 있다.
| (2) |
∆x는 오른발이 앞쪽에 있을 때 양수를 갖게 되고, 왼발이 앞쪽에 있을 때 음수를 갖게 된다. 그림 3(a-c)의 두 번째 그래프는 정상보행, 무릎 잠김 보행, 좁은 보폭 보행에서의 무릎 수평 거리를 나타낸다. 인솔 센서로 판별한 IC 시점이 세로점선으로 표시되었다. 비정상 보행에서는 ∆x 의 피크 지점이 허벅지 각도의 피크지점보다 IC 시점과 가깝다는 것을 볼 수 있다.
3. Acceleration Magnitude and Its Relation to IC
Swing phase에서 stance phase로 넘어갈 때 고관절 중심으로 자유진자와 같이 이동하던 다리가 지면으로 접촉하며 순간적인 충격력과 역진자 형태의 운동변화를 일으킨다. 이때 일어나는 운동의 변화는 가속도 변화로 측정하였다. 그림 2의 x축 방향 가속도를 ax, y축 방향 가속도를 ay라 할 때, 전체 가속도의 크기는 다음과 같이 계산할 수 있다.
| (3) |
그림 3의 (a-c)의 세 번째 그래프는 각 보행에서의 좌우 acc 값을 그렸다. 모든 보행에서 IC 시점 이후에 acc의 피크 값이 나타나는 것을 확인할 수 있다.
이를 통해 보행 유형에 따라 IC 시점과 양 무릎 사이 거리, 가속도 크기에서는 보행 유형이 달라져도 유사한 특정이 관측된다는 것을 확인할 수 있다. 본 연구에서는 이러한 특징을 활용하여 정상보행과 비정상보행 모두에서 사용할 수 있는 IC 추정 시스템을 도출하였다.
4. Step Segmentation Using Knee Distance Zero-crossings
그림 5는 정상보행에서 측정한 무릎 간 거리 ∆x와 좌우 가속도 벡터의 크기 그래프이다. 인솔 센서로 측정한 오른발의 IC 시점은 적색 점선으로, 왼발은 청색 점선으로 표시하였다. 일반적으로 보행 주기는 IC 시점에서 다음 IC 시점까지로 구분한다. 인솔 센서가 없는 고관절 보조 로봇에서는 주기적으로 반복되는 다른 지표를 이용하여 보행 주기를 구분해야 한다. 그림 5의 무릎 간 거리 그래프는 부호를 통해 오른발이 앞서는 구간과 왼발이 앞서는 구간으로 구분할 수 있다. 이를 통해 양 무릎이 교차하는 시점을 영점 교차(zero-crossing) Z 시점으로 정의한다.
| (4) |
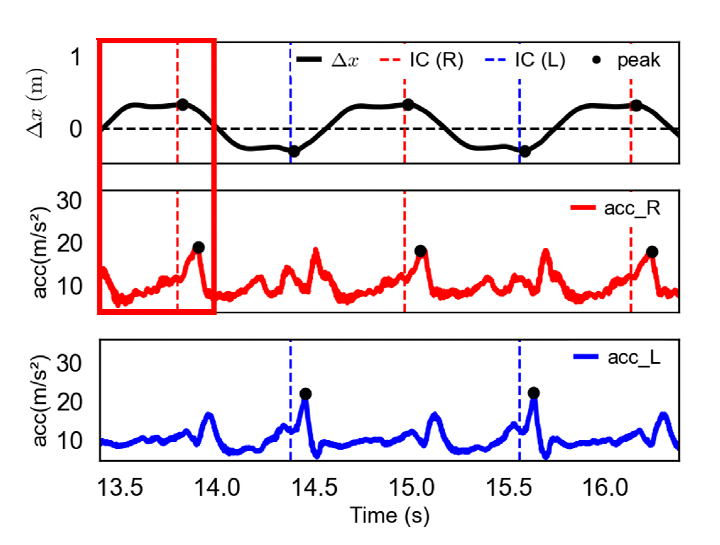
Time series of knee horizontal distance and acceleration magnitude signals during walking, with IC events and peak points indicated. (normal gait signal).
이때 ∆xi는 ti시점의 두 무릎 사이의 수평거리를 의미하며, ∆x의 부호가 +에서 –로 변하는 시점은 왼쪽 다리가 오른 다리를 앞서 swing 하는 구간이고, -에서 +로 변하는 시점은 오른쪽 다리가 swing 시작하는 구간이다. 이를 기준으로 왼쪽 오른쪽의 반주기 구간을 구분하고, 왼쪽 오른쪽 스텝을 더하여 한 주기를 계산한다.
5. Summary of Characteristic Patterns for IC Estimation
영점 교차 시점으로 구분한 반주기 구간에서 무릎 간 거리의 지역 피크 점들을 찾고, 발견한 피크 중 가장 인덱스가 큰 피크를 지역 피크로 한다. IMU 가속도 벡터의 크기 또한 반주기 구간에서의 지역 피크를 찾는다. 일반적으로 가속도 크기의 피크는 IC 시점보다 조금 뒤에서 관측된다. 본 연구에서는 이러한 특징을 이용하여 지도학습을 통해 IC를 추정하고자 한다.
IV. 지도학습 기반 IC 시점 추정 방법
그림 6은 앞서 영점 교차로 구분한 보행 반주기(그림 5에서 적색 네모로 표시한 구간)를 나타낸다. 각 반주기는 0~100% 범위로 정규화(normalized)되며, 이때 양 무릎 수평 거리의 피크 시점, 가속도 벡터 크기의 피크 시점, 그리고 IC 시점이 포함된다. 영점 교차로 구분된 각 반주기 구간을
| (5) |
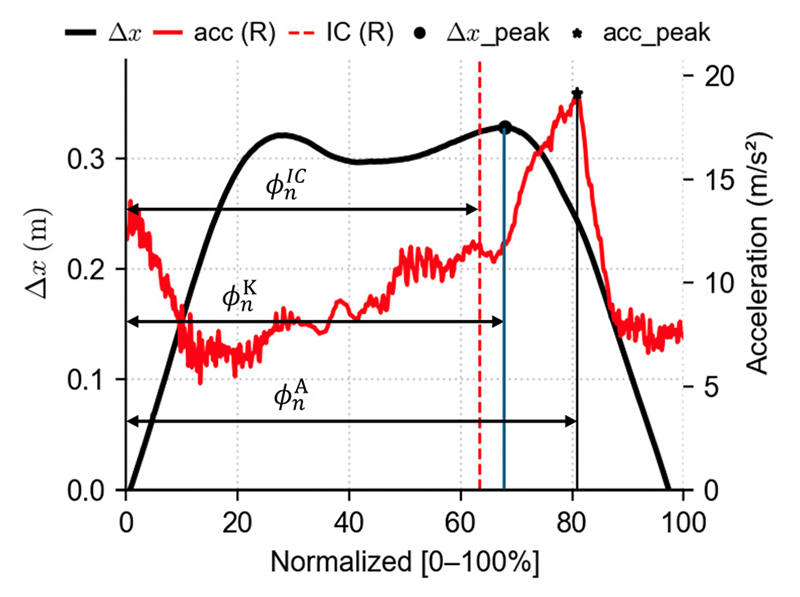
Example of a step segment defined by the zero-crossing of thigh motion. The step is normalized to 0~100%, showing the knee horizontal distance, acceleration magnitude, and IC moments. (normal gait signal).
라 하면, 각 반주기 구간 내의 시간 t를 정규화하기 위해 다음과 같이 위상 변수를 정의한다.
| (6) |
즉, ϕn = 0 은 반주기의 시작 지점, 1은 종료 지점을 의미한다. 각 반주기 구간에서 인솔 센서로 측정한 IC 시점은 , 무릎 거리 피크 시점은 , 가속도 피크 시점은 로 구분한다. 모든 수집 데이터는 동일한 방식으로 영점 교차 기준으로 정규화된다. 본 연구에서는 보행 주기에서 IC 시점을 추정하기 위해 K-최근접 이웃 회귀(k-nearest neighbors regression, KNN regression)를 적용하였다. KNN 회귀는 새로운 입력 샘플에 대해 학습 데이터에서 가장 가까운 K개의 이웃을 선택하고, 해당 이웃들의 출력값 평균을 예측값으로 사용하는 비모수 회귀(non-parametric regression) 방법으로, 모델 학습 과정에서 추가적인 파라미터 최적화와 계산이 간단하고 다양한 데이터 패턴에 유연하게 대응할 수 있다는 장점을 가진다. 학습을 위해 각 반주기별로 다음의 특징 벡터를 구성하였다.
| (8) |
| (8) |
본 연구에서 입력 변수 xn는 각 보행 주기에서 정규화된 양 무릎 사이 수평 거리 피크와 가속도 벡터 크기 피크로 구성되며, 출력 변수 yn는 해당 주기의 IC 시점이다. 보행 데이터를 주기별로 분할하고, 각 주기를 0~100% 범위로 정규화함으로써 서로 다른 보행 길이와 속도 차이에도 불구하고 일관된 입력 형태를 확보하였고, 모델을 통해 예측한 IC 시점은 과 같이 표현된다.
| (9) |
V. 실험 결과 및 분석
본 연구에서는 정상 보행, 무릎 잠김 보행, 좁은 보폭 보행 조건에서 수집된 20대 남성 3명의 약 21 m 보행 데이터를 단일 통합 데이터셋으로 구성하여 모델 학습에 활용하였다. 학습(train) 데이터와 테스트(test) 데이터 분리는 피험자(subject) 기준으로 수행하였으며, 학습 데이터 내에서는 무작위 분할 방식으로 80%를 학습 세트, 20%를 검증 세트로 구성하였다. K값을 변화시키며 성능을 비교한 결과, 최종 하이퍼파라미터로 K = 7을 선택하였다. 성능 평가는 평균제곱오차(RMSE)를 사용하였으며, 평가 수식은 다음과 같이 정의된다.
| (10) |
학습 결과, RMSE는 4.40 ± 2.30%로 나타났다. 이 값은 보행 반주기를 기준으로 한 상대적 오차를 의미하며, 전체 한 보행 주기 기준으로 환산하면 RMSE는 약 2.20 ± 1.15%에 해당한다. 실험에서 수집한 보행 데이터의 평균 보행 주기는 약 1.4 s 이며, 본 연구에서 확인된 평균 오차 2.2% 는 평균 주기 기준으로 약 0.031 s 이다.
그림 7은 테스트 결과에 대해 무릎 수평 거리와 가속도 크기의 시계열 신호를 나타낸 것이다. 그림에는 각 신호의 지역 피크와 인솔 센서로 검출한 실제 IC 시점을 함께 표시하였다. 그림에서 actual IC 표시가 보이지 않는 부분은 predicted IC 시점과 거의 동일하여 겹쳐진 부분이다.
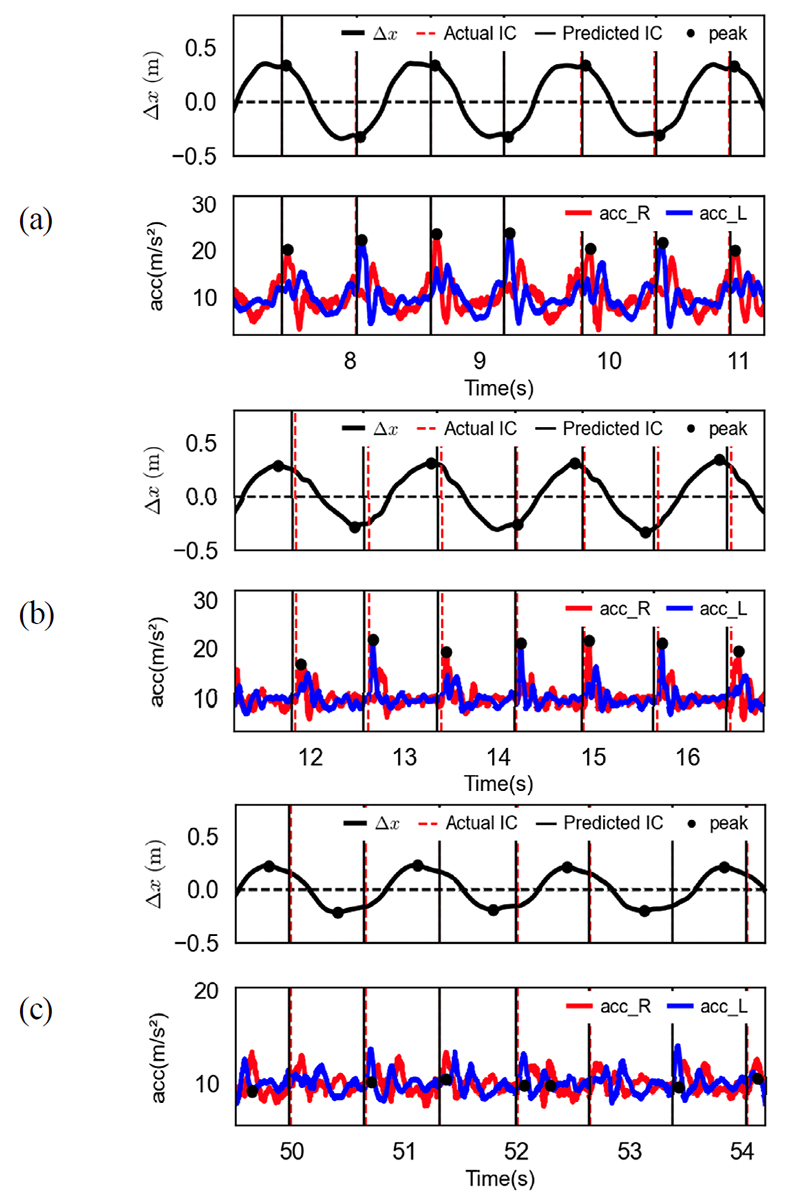
Comparison of peak points and actual IC and predicted IC events in time-series signals of knee horizontal distance and acceleration magnitude across different gait types.:(a) normal gait, (b) knee locking gait during loading response, and (c) narrow-step gait.
표 1은 기존 연구와의 센서 구성, 사용 모델 및 성능을 비교한 결과이다. 기존 연구들이 복수의 IMU나 추가 관절 센서를 필요로 했던 것과 달리, 본 연구에서는 고관절 정보만으로 우수한 정밀도를 달성하였다.

Comparison of sensor configuration and performance with previous studies.
VI. 결론
본 연구에서는 착용형 고관절 보조 로봇에 내장된 허벅지 각도와 IMU 신호만을 이용하여 보행 이벤트 IC를 추정하는 방법을 제안하였다. 기존 연구에서는 보행 이벤트 검출을 위해 주로 발 또는 정강이 부위에 센서를 부착하였으나, 고관절 보조 로봇은 하퇴 및 족부 센서가 부착되지 않아 IC 검출이 어려운 한계가 있었다. 본 연구에서는 이러한 제약을 극복하기 위해 양 무릎 수평 거리와 허벅지 각속도의 크기라는 특징을 활용해 추가적인 센서를 부착하지 않아도 IC 시점을 검출하는 모델을 제안하였다.
본 연구에서 제안한 모델은 고관절 보조 로봇만으로 정상 보행과 비정상 보행에서 모두 IC 시점을 분석할 수 있었다. 향후 연구에서는 제안된 방법을 다양한 연령대 및 보행 장애 유형을 가진 환자군으로 확장하여 검증하고, IC 시점 추정을 기반으로 보행 단계 자동 분류 및 보조 로봇 제어에 활용할 수 있는 시스템 개발을 목표로 한다.
Acknowledgments
이 논문은 2025년도 정부(과기정통부)의 재원으로 한국연구재단 바이오·의료기술개발사업의 지원을 받아 수행된 연구임(No. RS-2025-02273232).
REFERENCES
- Angel Robotics (South Korea), “Angel Suit H10,” 2022. https://www.angelrobotics.com/en
- Samsung Electronics (South Korea), “GEMS-H Hip Exoskeleton,” 2020. https://bit.ly/3hILPLC
-
J. Kim, “Efforts and challenges for medical robots in South Korea,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 4, pp. 423-427, 2024
[https://doi.org/10.5302/J.ICROS.2024.24.0047]

-
R. Macaluso, M. Giffhorn, S. Prokup, B. Cleland, J. Lee, B. Lim, M. Lee, H. J. Lee, S. Madhavan, and A. Jayaraman, “Safety & efficacy of a robotic hip exoskeleton on outpatient stroke rehabilitation,” Journal of NeuroEngineering and Rehabilitation, vol. 21, no. 1, 127, Jul. 2024.
[https://doi.org/10.1186/s12984-024-01421-x]
-
Y. Chang, J. Kang, B. Jeong, G. Kim, B. Lim, B. Choi, and Y. Lee, “Verification of industrial worker walking efficiency with wearable hip exoskeleton,” Applied Sciences, vol. 13, no. 23, 12609, 2023.
[https://doi.org/10.3390/app132312609]
-
H. Wang, M. Wang, D. Li, F. Deng, Z. Pan, and Y. Song, “Gait phase recognition of hip exoskeleton system based on CNN and HHO-SVM model,” Electronics, vol. 14, no. 1, 107, 2025.
[https://doi.org/10.3390/electronics14010107]
-
S.-H. Icu, C. Changcheng, H.-J. Lee, and C.-T. Chen, “Design and implementation of a robotic hip exoskeleton for gait rehabilitation,” Actuators, vol. 10, no. 9, pp. 212, 2021.
[https://doi.org/10.3390/act10090212]
-
S. H. Lee, H. J. Lee, W. H. Chang, et al., “Gait performance and foot pressure distribution during wearable robot-assisted gait in elderly adults,” Journal of NeuroEngineering and Rehabilitation, vol. 14, 123, 2017.
[https://doi.org/10.1186/s12984-017-0333-z]
-
D.-X. Liu, X. Wu, W. Du, C. Wang, and T. Xu, “Gait phase recognition for lower-limb exoskeleton with only joint angular sensors,” Sensors, vol. 16, no. 10, 1579, 2016.
[https://doi.org/10.3390/s16101579]
-
J.-Y. Jung, W. Heo, H. Yang, and H. Park, “A neural network-based gait phase classification method using sensors equipped on lower limb exoskeleton robots,” Sensors, vol. 15, no. 11, pp. 27738–27759, 2015.
[https://doi.org/10.3390/s151127738]
- J. Perry and J. M. Burnfield, Gait Analysis: Normal and Pathological Function, SLACK Incorporated, 2010.
-
W. Seo and J. Choi, “Signal processing method of gyro sensor for improving the performance of recognizing assist phase of gait assist wearable robot,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 29, no. 2, pp. 98–106, 2023.
[https://doi.org/10.5302/J.ICROS.2023.22.0220]
-
J.-H. On, S. Choi, Y.-W. Shin, M. Kim, and J.-H. Park, “Development of a modular data acquisition system based on multimodal sensors for gait assistance systems,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 8, pp. 879–889, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0076]
-
J. A. Strick, R. J. Farris, and J. T. Sawicki, “A novel gait event detection algorithm using a thigh-worn inertial measurement unit and joint angle information,” Journal of Biomechanical Engineering, vol. 146, no. 4, 044502, 2024.
[https://doi.org/10.1115/1.4064435]
-
L. Tang, M. Shushtari, and A. Arami, “IMU-based real-time estimation of gait phase using multi-resolution neural networks,” Sensors, vol. 24, no. 8, 2390, 2024.
[https://doi.org/10.3390/s24082390]
-
S. Havashinezhadian, L. Chiasson-Poirier, J. Sylvestre, and K. Turcot, “Inertial sensor location for ground reaction force and gait event detection using reservoir computing in gait,” International Journal of Environmental Research and Public Health, vol. 20, no. 4, 3120, 2023.
[https://doi.org/10.3390/ijerph20043120]
-
I. Kang, D. D. Molinaro, S. Duggal, Y. Chen, P. Kunapuli, and A. J. Young, “Real-time gait phase estimation for robotic hip exoskeleton control during multimodal locomotion,” IEEE Robotics and Automation Letters, vol. 6, no. 2, pp. 3491–3497, 2021.
[https://doi.org/10.1109/LRA.2021.3062562]
-
Y. Ji, X. Yang, R. Zhao, Q. Ye, Q. Zheng and Y. Fan, “Human Locomotion Implicit Modeling-Based Real-Time Gait Phase Estimation,” IEEE Transactions on Neural Systems and Rehabilitation Engineering, vol. 33, pp. 4124-4136, 2025.
[https://doi.org/10.1109/TNSRE.2025.3621076]
-
J. A. F. Jansen, T. J. W. Buurke, L. van de Venis, V. Weerdesteyn, N. Keijsers, and J. Nonnekes, “Narrow-based gait in people with Parkinson’s disease: Its mechanisms explored,” Journal of Parkinson’s Disease, vol. 15, no. 2, pp. 329–337, 2025.
[https://doi.org/10.1177/1877718X241313333]
-
O. Bacca, M. L. Celestino, J. A. Barela, and A. M. F. Barela, “Identification of stiff-knee gait in stroke survivors,” BMC Biomedical Engineering, vol. 7, no. 1, 11, 2025.
[https://doi.org/10.1186/s42490-025-00097-1]
2025년 상명대학교 휴먼지능로봇공학과 졸업. 2025년~현재 상명대학교 대학원 전자정보시스템공학과(석사) 재학. 관심 분야: 웨어러블 로봇, 시스템 알고리즘 설계, 로봇 설계.
2020년~현재 상명대학교 휴먼지능로봇공학과 재학. 관심 분야: 웨어러블 로봇, 시스템 알고리즘 설계, 데이터 분석.
2012년 서강대학교 물리학과 학사. 2019년 서강대학교 기계공학과 박사. 2017년~2020년 엔젤로보틱스 책임연구원. 2020년~현재 상명대학교 휴먼지능로봇공학과 교수. 관심 분야: 재활로봇, 착용형로봇, HRI.