
서비스 적정성 평가를 이용한 배설 및 식사 돌봄로봇 이용자의 만족도 평가

Copyright© ICROS 2026
Abstract
This study applied the measurement of service adequacy (MSA) method to evaluate the service performance and user acceptance of two types of care robots: excretion and meal assistance robots. As the demand for care services continues to in aging societies, care robots have emerged as a promising solution to reduce physical and psychological burdens; however, evidence their actual usability and acceptance remains limited. Participants were 60 caregivers who had used excretion or meal assistance robots in homes, long-term care facilities, or hospitals for at least one month. Their desired level (D), acceptable level (A), and perceived level (P) were measured using a modified SUXES–SERVQUAL framework, and the MSA index (P–A) was calculated to assess whether minimum expectations were met. The excretion care robot showed positive MSA values across most attributes, particularly in effectiveness, durability, and convenience, exceeding minimum user expectations. The meal assistance robot also demonstrated positive responses in usability and design but scored lower in environmental compatibility and cost. These findings indicate that while both robots generally met users’ minimum expectations, improvement in economic accessibility and environmental adaptability is required. Overall, MSA analysis as a user experience evaluation approach for care robots provide a practical, evidence-based framework future development and service improvement.
Keywords:
care-robot, care-burden, MSA, SUXES, SERVQUALI. 서론
21세기에 접어들며 급격한 저출산·고령화가 진행됨에 따라, 돌봄 서비스에 대한 사회적 수요가 빠르게 증가하고 있다[1]. 이러한 변화에 대응하기 위해 의료 현장에서는 기존의 수술 및 시술 업무뿐만 아니라 병원 안내 로봇[2], 방역 로봇[3], 수어 번역 시스템[4] 등 다양한 로봇 기술이 활용되고 있다. 특히 인간의 신체적·정신적 부담을 경감하고 효율적인 돌봄을 지원하기 위한 방안으로 돌봄로봇(care robot)의 도입이 활발하게 이루어지고 있다[5]. 배설돌봄로봇[6] 및 식사돌봄로봇[7] 등은 반복적이고 신체적 부담이 큰 돌봄 업무를 경감함으로써 돌봄 인력 부족과 업무 부담을 완화하는 혁신적 수단으로 자리매김하고 있다[8].
하지만 첨단기기의 새로운 도입은 언제나 과도기적 어려움을 수반하는데[9], 특히 고령자들은 인지·운동 기능 저하, 낯선 기술 용어, 매뉴얼 난해성 등으로 인해 새로운 기술 학습에 어려움을 겪는다[10]. 실제로 돌봄로봇 또한 현장 적용 과정에서는 사용자의 기술 수용성 부족[11], 신뢰성 저하[12], 유지관리 비용 문제[13] 등 다양한 제약이 보고되고 있다. 따라서 돌봄로봇이 현장에 안정적으로 정착하기 위해서는 효과와 편의성을 객관적으로 검증할 수 있는 체계적 평가가 뒤따라야 한다.
현재 한국의 돌봄로봇은 여전히 확산 초기 단계에 있으며[14], 이 시기에는 기술 개발과 현장 적용, 사용자 피드백이 상호 순환적으로 이루어지는 접근이 요구된다. 그럼에도 불구하고 기존 연구의 대부분은 실험실 중심으로 수행되고 있으며, 실제 돌봄 현장을 기반으로 한 연구는 매우 제한적이다. 또한 기존 평가 방식은 주로 사용성 평가에 국한되어 있으며, 단순한 만족/불만족 수준의 단편적 판단에 머무르는 한계가 있다. 현재 활용되고 있는 평가 방법으로는 사회적 가치 평가[1], 작업부담 평가[15], 사용성 평가[16], 심층 인터뷰[17], 포커스 그룹 인터뷰[18] 등이 있으나, 돌봄로봇의 실제 효과성과 사용성을 다각적으로 검증할 수 있는 표준화된 방법론은 여전히 미비하다.
아울러 돌봄로봇과 같은 신기술은 사용자의 직접 경험이 적고 언론 보도나 광고, 주변 기대감으로 인해 기대 수준이 비현실적으로 높거나 낮게 형성되기 쉽다[19]. 이로 인해 기대와 실제 경험 간 괴리가 발생하며, 이는 신기술 초기 단계에서 평가의 객관성과 신뢰성을 저해하는 요인으로 작용한다[20].
이러한 문제를 해결하기 위해 본 연구에서는 마케팅 분야에서 널리 활용되어 온 서비스 적정성 평가(MSA, Measurement of Service Adequacy) 개념[21]을 돌봄로봇 사용자 경험 평가에 적용하였다. MSA는 사용자가 실제로 경험한 수준(Perceived)과 ‘수용 가능한 최소 수준(Adequate)’을 비교함으로써 변동성이 큰 기대치 상황에서도 보다 현실적인 품질 평가를 가능하게 한다. 특히 특정 기능이나 서비스 항목이 최소 기준을 충족하지 못해 불만족을 유발하는 부분을 명확히 식별하여 개선 우선순위를 도출하는 데 유용하다[21]. 이러한 특성은 현재와 같이 시장 도입 초기 단계에 있는 돌봄로봇 평가에 특히 적합하다.
따라서 본 연구는 배설돌봄로봇과 식사돌봄로봇을 대상으로 MSA를 적용하여 초기 시장 단계에서의 현실적 수용성을 파악하고, 실제 사용자 경험을 기반으로 기대 수준과 만족도의 차이를 분석함으로써 향후 현장 정착을 위한 개선 방향을 제시하고자 한다.
II. 연구 방법
1. 연구 대상
본 연구의 대상자는 배설 및 식사 돌봄을 직접 수행하는 돌봄 제공자이다. 대상자는 서울·경기 지역의 가정, 요양시설, 요양병원 등에서 장애인 또는 거동이 불편한 노인을 돌보는 돌봄 제공자로 구성되었다.
배설돌봄로봇 연구대상자는 요의나 변의를 스스로 인지하지 못하여 실금이 있거나 화장실 이용이 불가능한 사람을 돌보는 자로, 요양보호사, 장애인 활동지원사, 가족 등 의사소통이 가능하고 인지 기능에 장애가 없는 돌봄 제공자를 포함하였다. 식사돌봄로봇 연구대상은 상지의 허약이나 마비로 인해 자력으로 음식 섭취가 불가능한 사람을 돌보는 자로, 동일한 기준을 충족하는 돌봄 제공자로 규정하였다. 최종적으로 선정된 연구대상자는 총 60명으로 이 중 배설돌봄 관련 돌봄 제공자가 30명, 식사돌봄 관련 돌봄 제공자가 30명이었다.
2. 연구 도구
본 연구에서는 배설돌봄로봇으로 CareBidet (CURACO, Republic of Korea)를 사용하였다. CareBidet는 배설물을 자동으로 감지하여 흡입·제거한 뒤 세정과 건조하는 자동으로 수행하는 기능을 갖추고 있다[Fig. 1].
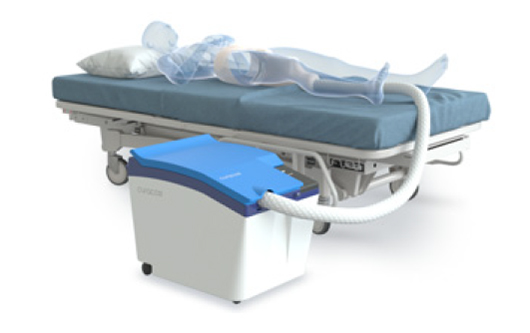
CareBidet (CURACO, Republic of Korea).
식사돌봄로봇으로는 Obi (DESiN LLC, United States)를 사용하였다. Obi는 사용자가 스위치나 조작기를 통해 선택한 음식을 로봇 팔이 자동으로 집어 전달하는 방식으로 작동하며, 상지 근력이 약화되었거나 마비가 있는 대상자가 스스로 식사할 수 있도록 지원하는 전자동 로봇이다[Fig 2].
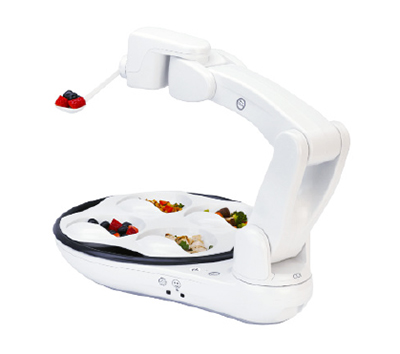
Obi (DESiN LLC, United States).
돌봄로봇 만족도는 한국판 보조기구 만족도 검사(K-QUEST 2.0: Korean Version of Quebec User Evaluation of Satisfaction with Assistive Technology 2.0) [22] 중 보조기구에 관한 8문항(규격, 중량, 편리성, 안전성, 내구성, 용이성, 안정성, 효과성)과 선행 돌봄로봇의 돌봄부담 분석연구[23]에서 도출된 기술 모델링의 5문항(환경, 비용, 보관, 운반, 디자인) 등 총 13개 문항에 대해 7점 Likert 척도로 측정하였다.
3. 평가 방법
본 연구에서는 주관적 사용자 경험 평가를 위해 SUXES 방법[21]을 사용하였다. SUXES는 수정된 SERVQUAL 기법[24]에 기반하여 사용자의 기대 수준(desired level, D), 수용 가능한 최소 수준(acceptable level, A) 그리고 사용 후 인지 수준(perceived level, P)을 함께 평가할 수 있는 도구이다.
설문은 돌봄로봇 사용 전후로 구분하여 실시하였다. 사용 전에는 각 문항에 대해 수용 가능한 최소 수준(A)과 기대 수준(D)을 1~7점 범위에서 응답하도록 하였으며, A는 사용자가 허용할 수 있는 최저 성능을, D는 추가적 개선이 필요하지 않다고 판단하는 이상적 성능을 의미한다. 설문 항목은 돌봄로봇의 주요 기능과 품질을 평가할 수 있도록 구성되었으며, 예를 들어 “돌봄로봇의 조절(고정·잠금)이 편리하다”와 같은 문항이 포함되었다. 이를 통해 최소 수준(A)과 기대 수준(D)까지의 범위, 즉 허용구간(Zone of Tolerance)을 확인하였다.
사용 후에는 동일한 문항들에 대해 실제 사용 경험을 기반으로 인지된 수준(P)을 평가하였다. SUXES는 이 세 수준 간의 차이를 두 가지 불일치 척도로 산출하는데, 하나는 기대 수준과의 차이(P - D)를 나타내는 서비스 우월성 지표(MSS: Measure of Service Superiority)이고, 다른 하나는 최소 수용 수준과의 차이(P - A)를 나타내는 서비스 적정성 지표(MSA: Measure of Service Adequacy)이다. SUXES 개발 연구[21,24]에서는 초기 단계의 서비스나 기술을 평가할 때 이상적 기대 수준(D)과의 차이를 반영하는 MSS보다 최소 수준(A) 충족 여부를 나타내는 MSA가 현실적 수용성을 평가하는 데 더 적합한 지표라고 제시한다.
돌봄로봇은 초기 시장 단계의 기술로서 제품 완성도가 충분히 확보되지 않았기 때문에, 본 연구에서는 돌봄로봇 사용 경험의 기대-만족 차이를 평가함에 있어 MSA를 중심 지표로 분석하였다. 인지된 수준(P)이 최소 수준(A) 이상일 경우 서비스는 사용자의 최소 요구 기준을 충족한 것으로 해석되며, 이때 MSA 값은 0 이상으로 나타난다. 반대로 인지된 수준(P)이 A보다 낮을 경우 MSA 값은 음수로 산출되어 서비스 성능이 최소 기준에 미달함을 의미한다. 예컨대 수용가능한 최소 수준(A)=2, 기대 수준(D)=6, 인지된 수준(P)=5로 측정될 때 서비스 적정성 지표는 MSA = P - A에 따라 3으로 도출된다[Fig. 3].
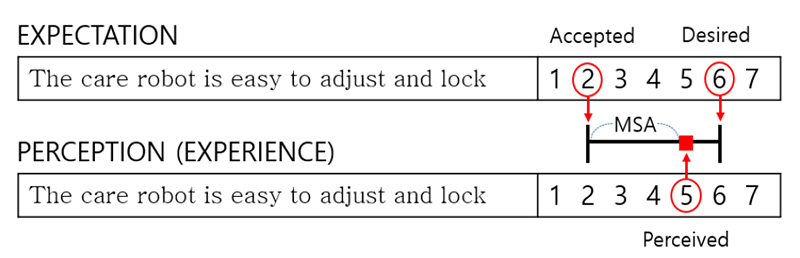
Example of MSA Calculation.
4. 연구 절차
평가에 앞서, 대상자에게 돌봄로봇의 주요 기능과 성능을 간략히 소개하는 교육을 제공하였다. 돌봄로봇 실물을 보여주고 로봇의 외형과 핵심 기능, 활용 가능 상황 등을 간단히 설명하여 해당 돌봄로봇에 대한 기본적 이해를 바탕으로 평가할 수 있도록 하였다. 그러나 이 과정에서 긍정적 또는 부정적 암시는 배제하였으며, 실제 동작 시연이나 구체적인 사용 절차는 제외함으로써 사전 기대 수준이 인위적으로 높아지거나 왜곡되는 것을 방지하였다. 이후 설문을 통해 각 문항에 대한 수용 가능한 최소 수준(acceptable level, A)과 기대 수준(desired level, D)을 평가하였다.
대상자는 실제 돌봄 현장에서 돌봄 받는자를 돌보며 1개월 간 배설/식사 돌봄로봇을 사용하였다. 사용 기간 종료 후에는 사전 설문과 동일한 문항으로 구성된 경험 설문을 작성하였다. 이때는 각 문항에 대해 실제 사용 경험을 바탕으로 인지 수준(perceived level, P)을 평가하였다.
III. 연구 결과
1. 일반적 특성
연구대상자의 일반적 특성은 다음과 같다. 배설돌봄로봇과 식사돌봄로봇 두 그룹 모두 여성의 비율이 96.7%로 대부분을 차지하였다. 평균 연령은 배설돌봄로봇 대상자가 57.13±3.93세, 식사돌봄로봇 대상자가 58.20±6.82세로 나타났다. 직업별 구성에서는 배설돌봄로봇 대상자가 모두 요양보호사였던 반면, 식사돌봄로봇 대상자는 요양보호사와 가족을 포함한 다양한 직종으로 구성되었다. 돌봄 경력은 배설돌봄로봇 대상자가 5.99년, 식사돌봄로봇 대상자가 6.13년으로 비슷한 수준이었으며, 특히 식사돌봄로봇 집단 중 가족 돌봄 제공자는 17.25년으로 가장 길었다[Table 1].

General characteristics.(N=60)
2. 분석 결과
본 연구에서 돌봄 제공자를 대상으로 식사돌봄로봇과 배설돌봄로봇의 서비스 적정도(MSA)를 평가한 결과는 [Fig 4]와 같다. 각 평가 항목별로 하한선은 수용 가능한 최소 수준(A)을, 상한선은 기대 수준(D), “□”와 “◇”는 인지 수준(P)을 뜻한다.
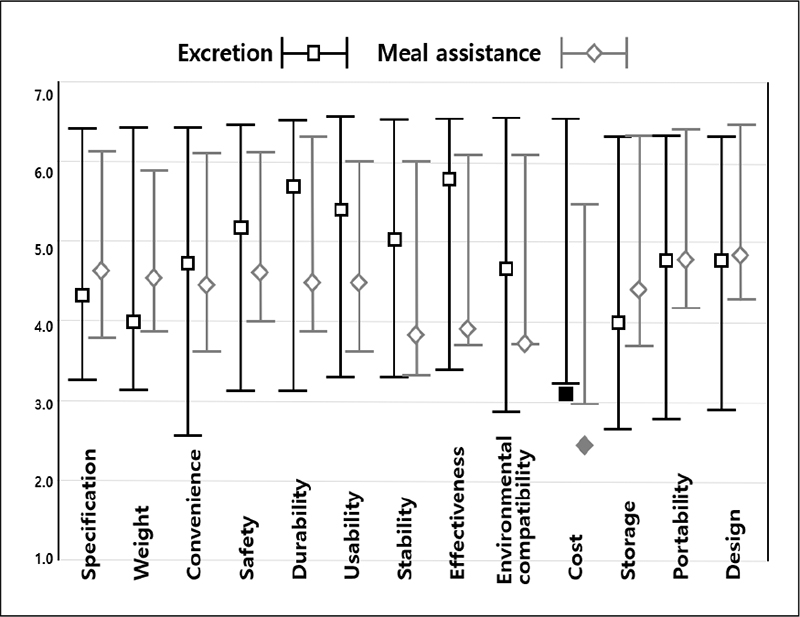
MSA of excretion and meal-assistance robots.
배설돌봄로봇의 MSA는 -0.1에서 +2.7의 분포를 보였고, ‘비용’ 항목을 제외한 모든 속성에서 양(+)의 MSA를 나타냈다. 특히 ‘내구성’(+2.6), ‘효과성’(+2.4), ‘편리성’(+2.2) 등 주요 속성에서 +2.0 이상의 값을 보여, 인지된 만족도가 최소 기대 수준을 상회하는 것으로 확인되었다. ‘규격(+1.0)’과 ‘중량(+0.9)’은 상대적으로 낮은 편이였으나 여전히 최소 기대치를 충족하였다. 반면, ‘비용’ 항목은 -0.1로 나타나 유일하게 최소 기대 수준에 근소하게 미치지 못하였다.
식사돌봄로봇은 총 13개 평가 항목 중 12개에서 양(+)의 MSA를 나타냈다. 전체 값은 -0.6에서 +0.8 사이에 분포하였으며, 전반적으로 소폭의 긍정적 결과를 보였다. 특히 ‘용이성’(+0.8)과 ‘규격’(+0.7)에서 가장 높은 값을 보였고, 디자인·운반·편리성 등의 항목도 각각 +0.6로 나타나 최소 기대 수준을 충족하였다. 그러나 ‘환경 적합성’은 0.0으로 최소 기준에 머물렀고, ‘비용’(-0.6)은 음수 값을 보여 기대치에 미치지 못한 것으로 나타났다.
IV. 논의
본 연구는 배설돌봄로봇과 식사돌봄로봇을 대상으로 돌봄 제공자의 기대 수준, 실제 경험, 그리고 서비스 적정성(MSA, Measure of Service Adequacy)을 분석하였다. 두 로봇 모두 다양한 영역에서 실제 경험이 대체로 수용할 만한 최소 기대 수준을 충족하였으나, 구체적인 만족 수준과 개선 필요 영역은 로봇 유형별로 상이하게 드러났다.
배설돌봄로봇은 전반적으로 대부분의 평가 항목에서 높은 MSA 값을 보여, 돌봄 제공자의 최소 수용 기대치를 상회하였다. 특히 배설과 같이 민감하고 신체적 부담이 큰 돌봄 영역에서 ‘효과성’과 ‘편리성’이 높게 인식된 점은 사용자 신뢰 형성과 돌봄 제공자의 부담 경감에 중요한 의미를 갖는다. 실제로 선행연구[25]에 따르면 로봇을 활용한 배설 돌봄이 간병인의 허리 및 상지 부담을 각각 25.6%, 34.9% 감소시키는 효과가 확인되었다. 또한 ‘내구성’이 긍정적으로 평가된 것은 로봇의 장기적 활용 가능성과 안정적 운용에 기여할 수 있음을 시사한다.
또한 배설돌봄로봇에서 ‘내구성’이 높게 평가된 것은 배설 돌봄로봇이 한 달간의 사용 기간 동안 고장이나 기능 저하 없이 안정적으로 작동한 결과로 해석된다. 돌봄 제공자는 사용 과정에서 불안 없이 로봇을 신뢰하며 활용할 수 있었고, 이러한 경험은 기술에 대한 긍정적 인식과 지속적 사용 의도를 높이는데 기여하였다. 이는 의료 로봇의 현장 적용에 있어 기술적 성능뿐 아니라 신뢰성과 수용성이 핵심 요소로 작용한다는 선행연구의 논의와도 맥을 같이한다[26]. 특히 현재 돌봄로봇 전문 인력이 현장에 충분히 확보되어 있지 않은 상황에서 유지보수가 용이하고 내구성이 높은 제품 특성은 돌봄 환경의 안정적 운용을 위해 필수적이다.
다만 배설돌봄로봇의 ‘규격’, ‘중량’, ‘보관’과 같은 물리적 특성은 다른 항목에 비해 낮은 평가를 보였다. 실제로 로봇이 크고 무거우며 보관이 용이하지 않아, 이러한 물리적 요인이 돌봄 제공자의 지속적 사용 의도를 저해하는 것으로 확인되었다. 따라서 배설돌봄로봇은 돌봄 환경에 보다 적합한 크기와 무게, 그리고 효율적인 보관 방식을 고려한 개선이 필요하다.
식사돌봄로봇은 ‘용이성’ 항목에서 가장 높은 평가를 받았다. 이는 ‘규격’. ‘운반’, ‘디자인’ 영역에서 확인된 긍정적 평가와 일맥상통하며, 로봇의 소형·경량 구조로 인해 돌봄 환경에서 공간적 부담이 적고 이동과 보관이 용이하다는 점이 수용성을 높이는 요인으로 작용했음을 보여준다. 더불어 친화적이고 미적 요소가 반영된 외형은 돌봄 제공자와 돌봄 받는자 모두에게 긍정적 인상을 주어, 기술 도입 초기의 심리적 저항을 완화하는 데 기여한 것으로 해석된다. 이러한 결과는 기능적 성능뿐 아니라 심리적·사회적 친화성을 고려한 사용자 중심 설계가 기술 수용성 향상에 기여할 수 있음을 시사한다. 특히 직관적으로 설계된 인터페이스와 단순한 작동 방식은 고령 돌봄 제공자들이 흔히 겪는 인지적 부담이나 매뉴얼 학습의 어려움을 완화하여 초기 사용 경험을 긍정적으로 형성한다. 이는 사용자 중심 설계가 기술의 수용 기반을 확장하는 핵심 요인임을 뒷받침하며, 실제로 고령자를 대상으로 한 원격 의료 인터페이스 연구[27]에서 직관성·효율성·만족도가 기술 수용을 높이는 주요 요인임을 보고한 바 있다.
‘안전성’ 역시 긍정적으로 평가되었다. 연구 전 돌봄 제공자들은 로봇이 음식을 제공하는 과정에서 자신이 직접 개입하지 못함에 따라 돌봄 받는자가 사레에 걸리거나 안전사고가 발생할 가능성을 우려했으나, 실제 사용 후에는 이러한 위험이 크게 인지되지 않았다. 오히려 로봇이 식사 돌봄을 수행함으로써 돌봄 제공자는 상황 관리와 정서적 지원에 집중하게 되었으며, 이러한 역할 분화가 돌봄 과정 전반의 안정성 인식을 높이는 요인으로 작용한 것으로 나타났다.
한편 ‘환경적합성’과 ‘효과성’ 항목은 상대적으로 낮게 평가되었다. 실제로 요양시설에서는 짧은 식사 시간 내 다수의 돌봄 대상자를 지원해야 하는 구조적 제약으로 인해 식사돌봄로봇이 기존 식사 문화 및 업무 방식과의 적합성이 낮다고 인식되었다. 반면 가정에서는 돌봄 받는자와 함께 식사를 마주하며 보다 긍정적인 경험을 제공한 것으로 나타났다. 이러한 맥락에서 식사돌봄로봇은 사용 환경과 돌봄 구조에 따라 수용성이 달라질 수 있는 한계를 지니며, 향후에는 다양한 환경에 적응할 수 있도록 ‘환경적합성’을 최소 기준 이상으로 향상시키는 노력이 필요하다. 특히 요양시설과 같이 시간 압박이 큰 환경에서는 완전 자동화형보다는 대상자의 팔 근력을 보조하는 부분 지원형 식사로봇이 보다 현실적인 대안이 될 수 있다. 이러한 접근은 돌봄 환경의 특성을 반영하여 사용자 만족도를 높이고, 다양한 현장에서의 실제적 통합과 원활한 보급을 가능하게 할 것이다.
로봇 간 차이와는 별개로, 두 로봇 모두에서 ‘비용’ 항목이 음(-)의 MSA를 보여 돌봄로봇의 현재 가격 책정이 사용자들의 기대와 괴리되어 있음이 나타났다. 이는 경제적 접근성의 한계가 돌봄로봇 채택을 제약하는 구조적 요인으로 작용하고 있음을 시사한다. 사회적 돌봄로봇 도입 과정에서 재정적 부담이 주요 장벽으로 작용한다는 점은 선행연구에서도 보고되었으며[28], 높은 획득 및 유지 비용, 낮은 금융 접근성, 그리고 미비한 정책 지원 역시 돌봄로봇의 채택을 구조적으로 제약하는 요인으로 지적되고 있다[29]. 이러한 선행연구와 본 연구의 결과를 종합할 때, 돌봄로봇의 안정적 확산을 위해서는 경제적 접근성 향상이 핵심 과제로 도출된다. 이러한 선행연구와 본 연구의 결과를 종합하면, 돌봄로봇의 안정적 확산을 위해서는 경제적 접근성 향상이 핵심 과제로 도출된다. 구체적으로는 공적 급여나 보조금 제도의 연계, 지자체·보건소·보조공학센터 등을 통한 공공 대여 방식이 고려될 수 있으며, 또한 실증·보급 사업과 연계하여 초기 비용을 분담하는 방안이 고려될 수 있다.
한편, 로봇별 특성과 설치 환경의 차이로 인해 두 로봇이 동일한 환경에서 평가된 것은 아니었다. 배설돌봄로봇은 부피가 커 요양시설 환경에서 요양보호사 중심으로 평가가 이루어진 반면, 식사돌봄로봇은 소형·경량 구조로 가정에서도 사용될 수 있어 일부 가족 돌봄 제공자가 포함되었다. 이러한 참여자 구성의 차이는 두 로봇의 MSA 분포가 서로 다르게 나타난 데 일정 부분 영향을 미쳤을 가능성이 있다. 요양보호사는 반복적이고 신체 부담이 큰 돌봄 업무 특성상 기능적 효율성·편리성·내구성과 같은 실용적 요소를 중심으로 기대와 평가를 형성하는 경향이 있다. 반면 가족 돌봄 제공자는 정서적 상호작용, 일상적 돌봄의 흐름, 관계 중심성과 같은 비기능적 요소를 더 중시하기 때문에 기대와 경험의 형성 방식이 전문 돌봄 제공자와 다르게 나타날 수 있다. 따라서 본 연구에서 확인된 MSA는 로봇 자체의 성능뿐 아니라 대상자 특성과 사용 환경의 차이가 함께 반영된 결과로 이해해야 하고, 일반화에 주의할 필요가 있다.
이러한 시사점과 더불어, 향후 연구에서는 다양한 돌봄로봇과 돌봄 환경에서의 수용성을 검증하고, 돌봄 제공자뿐 아니라 돌봄 받는 자·가족·기관 관리자 등 이해관계자의 다각적 관점을 반영한 통합적 평가가 필요하다. 더불어 MSA를 기반으로 한 유지보수 및 업그레이드 우선순위 관리, 비용 부담 완화 정책, 사용 의도 증진을 위한 맞춤형 지원이 병행된다면 돌봄로봇의 현장 정착과 확산은 더욱 가속화될 것으로 기대된다.
V. 결론
본 연구는 서비스 적정성(MSA) 분석을 적용하여 돌봄로봇의 주요 기능별 특성과 사용자 수용성을 정량적으로 평가하였다. 이는 돌봄로봇 분야에서 MSA 기법을 활용한 사용자 경험 평가라는 점에서 학문적 의의를 지닌다. 분석 결과는 돌봄로봇의 현장 정착을 위한 개선 우선순위를 도출하는 실증적 근거로 활용될 수 있으며, 이를 통해 실무적으로 요구되는 핵심 개선 과제를 체계적으로 제시하였다. 이러한 결과는 돌봄제공자의 신체적·심리적 부담을 경감하는 동시에 기술 수용성을 높일 수 있는 전략 마련에 실질적 근거를 제공한다. 더 나아가 본 연구는 돌봄로봇 개발과 정책 수립 과정에서 서비스 품질 평가를 위한 과학적 근거 기반 접근을 제시함으로써, 기술의 지속적 도입과 일상적 통합을 촉진하는 방향성을 마련하였다. 또한 단기적 만족 수준을 넘어 장기적 활용 가능성을 평가할 수 있는 체계적 기준을 제안함으로써, 향후 후속 연구와 제도적 논의에 중요한 기초 자료를 제공할 것으로 기대된다.
Acknowledgments
This research was supported by a grant from Korea Health Technology R&D Project through the Korean Health Industry Development Institute (KHIDI), funded by the Ministry of Health and Welfare, Republic of Korea (Grant Number: RS-2023-KH141157).
REFERENCES
-
J. Kim, K. Park, and H. Ryu, “Social values of care robots,” International Journal of Environmental Research and Public Health, vol. 19, no. 24, p. 16657, 2022.
[https://doi.org/10.3390/ijerph192416657]

-
B. Choi and J. Park, “Development of hospital guide robot with stable mobility and improved human-robot interaction,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 29, no. 11, pp. 921-927, 2023.
[https://doi.org/10.5302/J.ICROS.2023.22.8013]
-
C. Lim, M. Y. Lee, and S. W. Kim, “Recent development of medical service robots in Republic of Korea and their field demonstration cases in the clinical setting,” Journal of Mechanical Science and Technology Advances, vol. 6, pp. 395-401, 2024.
[https://doi.org/10.1007/s42791-024-00092-y]
- T. S. Moon, S. M. Lee, D. H. Lim, and H. J. Choi, “A mediapipe-based sign language translation system for improving hospital medical services,” Proceedings of the 2025 40th ICROS Annual Conference (ICROS 2025) pp. 1073-1074, 2025.
-
E. Broadbent, I. H. Kuo, Y. I. Lee, J. Rabindran, R. Stafford, and B. MacDonald, “Robots in aged care: A focus group approach,” Proceedings of the IEEE, vol. 106, no. 9, pp. 1725-1736, 2018.
[https://doi.org/10.1109/JPROC.2018.2844558]
-
D. Park, Y. Hoshi, H. P. Mahajan, H. K. Kim, Z. Erickson, W. A. Rogers, and C. C. Kemp, “Active robot-assisted feeding with a general-purpose mobile manipulator: Design, evaluation, and lessons learned,” Robotics and Autonomous Systems, vol. 124, p. 103344, 2020.
[https://doi.org/10.1016/j.robot.2019.103344]
-
D. Zhao, Z. Zhang, J. Yang, S. Wang, and Y. Hiroshi, “A novel auxiliary excretion approach to a lavatory robot with safety and robustness,” Machines, vol. 10, no. 8, p. 657, 2022.
[https://doi.org/10.3390/machines10080657]
-
J. I. Jung, Y. S. Jeong, and D. R. Kwon, “The effectiveness of care robots in alleviating physical burden and pain for caregivers: A non-randomized prospective interventional study,” Medicine (Baltimore), vol. 103, no. 50, p. e40877, 2024.
[https://doi.org/10.1097/MD.0000000000040877]
-
K. Wills, O. El-Gayar, and D. Bennett, “Examining healthcare professionals’ technology acceptance using UTAUT,” in Proceedings of the 41st Annual Hawaii International Conference on System Sciences, 2008, pp. 1-10.
[https://doi.org/10.1109/HICSS.2008.85]
-
H. Liu and R. Joines, “Older adults’ experience with and barriers to learning new technology: A focus group study,” Gerontechnology, vol. 20, no. 1, pp. 1-17, 2023.
[https://doi.org/10.4017/gt.2020.20.1.409.10]
-
T. Turja, “Uncertainties about accepting care robots,” Frontiers in Digital Health, vol. 5, p. 1092974, 2023.
[https://doi.org/10.3389/fdgth.2023.1092974]
-
S. Wald, K. Puthuveetil, and Z. Erickson, “Do mistakes matter? Comparing trust responses of different age groups to errors made by physically assistive robots,” arXiv preprint arXiv:2408.13153, , 2024.
[https://doi.org/10.48550/arXiv.2408.13153]
-
N. C. Nguyen and M. Saito, “Issues in applications of nursing care robots and training of care workers in Japan,” Frontiers in Medicine, vol. 12, p. 1459015, 2025.
[https://doi.org/10.3389/fmed.2025.1459015]
-
M. Song, “A study on the care robot system and policy implications for Korea and Japan,” The Journal of Humanities and Social Sciences 21, vol. 13, no. 1, pp. 83-98, 2022.
[https://doi.org/10.22143/HSS21.13.1.7]
-
Y.-K. Kong, K.-H. Choi, H.-H. Shim, M.-U. Cho, M.-J. Kim, S.-S. Park, J.-W. Shim, and S.-Y. Kim, “Development of a workload assessment system for comparison of manual care and robot-aided care loads,” Journal of the Ergonomics Society of Korea, vol. 40, no. 5, pp. 313-329, 2021.
[https://doi.org/10.5143/JESK.2021.40.5.313]
-
M. J. Kim and Y. S. Shin, “Usability evaluation and improvement derivation for care robots to prevent pressure injury,” Journal of Korea Robotics Society, vol. 18, no. 4, pp. 409-418, 2023.
[https://doi.org/10.7746/jkros.2023.18.4.409]
-
A. Y. M. Leung, I. Y. Zhao, S. Lin, and T. K. Lau, “Exploring the presence of humanoid social robots at home and capturing human-robot interactions with older adults: Experiences from four case studies,” Healthcare, vol. 11, no. 1, Art. no. 39, 2023.
[https://doi.org/10.3390/healthcare11010039]
-
E. Otaka, K. Sato, and D. Shimotori et al., “Longitudinal changes following the introduction of socially assistive robots in nursing homes,” BMC Geriatrics, vol. 24, p. 1026, 2024.
[https://doi.org/10.1186/s12877-024-05628-4]
-
S. Kim, “Perception types toward care robots among workers and users of care services,” Journal of Human Subjectivity, no. 63, pp. 5-26, 2023.
[https://doi.org/10.18346/KSSSS.63.1]
-
S. Hick, H. Biermann, and M. Ziefle, “How deep is your trust? A comparative user requirements analysis of automation in medical and mobility technologies,” Humanities and Social Sciences Communications, vol. 11, p. 77, 2024.
[https://doi.org/10.1057/s41599-023-02575-0]
-
M. Turunen, J. Hakulinen, A. Melto, T. Heimonen, T. Laivo, and J. Hella, “SUXES: User experience evaluation method for spoken and multimodal interaction,” Proceedings of Interspeech, 2009, pp. 2567-2570.
[https://doi.org/10.21437/Interspeech.2009-676]
-
N. Y. An and J. J. Kong, “Translation and validation of the Korean version of the Quebec user evaluation of satisfaction with assistive technology,” Disability and Employment, vol. 19, no. 2, pp. 99-116, 2009.
[https://doi.org/10.15707/disem.2009.19.2.005]
- National Rehabilitation Center, Translational Research Program for Care Robots: Final Report, Seoul, Republic of Korea, 2023.
-
M. Hartikainen, E.-P. Salonen, and M. Turunen, “Subjective evaluation of spoken dialogue systems using the SERVQUAL method,” Proceedings of the International Conference on Spoken Language Processing, 2004, pp. 2273-2276.
[https://doi.org/10.21437/Interspeech.2004-654]
-
J. B. Ko, Y. K. Kong, K. H. Choi, C. K. Lee, H. J. Keum, J. S. Hong, and B. H. Won, “Comparison of physical care burden between manual and robot-aided excretion care,” International Journal of Environmental Research and Public Health, vol. 20, no. 2, p. 1281, 2023.
[https://doi.org/10.3390/ijerph20021281]
-
J. Kim, “Efforts and challenges for medical robots in South Korea,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 4, pp. 423-427, 2024.
[https://doi.org/10.5302/J.ICROS.2024.24.0047]
-
H. He, R. A. Raja Ghazilla, and S. H. Abdul-Rashid, “A systematic review of telemedicine interface usability for older adults,” Applied Sciences, vol. 15, no. 10, p. 5458, 2025.
[https://doi.org/10.3390/app15105458]
-
A. S. Rigaud, S. Dacunha, C. Harzo, H. Lenoir, I. Sfeir, M. Piccoli, and M. Pino, “Implementation of socially assistive robots in geriatric care institutions,” Journal of Rehabilitation and Assistive Technologies Engineering, vol. 11, 2024.
[https://doi.org/10.1177/20556683241284765]
-
G. Aguiar Noury, A. Walmsley, R. B. Jones, and S. E. Gaudl, “Barriers to the assistive robotics market,” Sensors, vol. 21, no. 9, p. 3111, 2021.
[https://doi.org/10.3390/s21093111]
2015년 여주대 간호학과 졸업. 2022년 한양대 임상간호대학원 석사. 2023년~현재 한양대학교 간호학과 박사과정 재학 중. 관심분야는 돌봄로봇, 돌봄부담, 실버테크, 중재연구.
2002년 한양대학교 간호학과 석사. 2007년 동 대학원 간호학 박사. 1997년부터 2012년까지 서울아산병원 전문간호사로 근무. 2012년부터 2014년까지 국립창원대학교 조교수. 2014년부터 현재까지 한양대학교 간호대학 교수. 관심분야는 돌봄로봇, 노인간호, 돌봄기술 개발 및 적용.