
독거노인 돌봄로봇 활용에 따른 우울증상 궤적과 관련 요인

Copyright© ICROS 2026
Abstract
Recent studies examining the effects of social robots on depressive symptoms among older adults have reported mixed results, suggesting that depressive symptom patterns may follow distinct trajectories. The present study aimed to identify the trajectories of depressive symptoms and explore their associations with relevant variables. Participants were obtained from the Hyodol Project conducted in Seoul. A semi-parametric group-based modeling approach was used to identify the trajectories of depressive symptoms, decrease-increase using the Korean Geriatric Depression Scale (KGDS). Three distinct decrease-increase of depressive symptoms were identified: (1) steep decrease-increase (SDI), (2) gradual increase-decrease (GID), and (3) gradual decrease-increase (GDI). Factors associated with trajectory group membership included ease of robot use (B = 13.40 for SDI vs. GID; B = -18.49 for GID vs. GDI), fun in talking to robots (B = 4.54 for SDI vs. GID; B = -17.59 for GID vs. GDI), sleep problems (B = -2.28 for SDI vs. GDI; B = -2.30 for GID vs. GDI), and life management (B = 2.43 for SDI vs. GDI). These findings indicate that the trajectories of depressive symptoms among older adults using social robots are heterogeneous. Therefore, social robots should be integrated with systematic support systems that enhance ease of use and promote meaningful communication with older adults.
Keywords:
social robots, depressive symptoms, older adults, trajectoryI. 서론
노인 우울증 경감을 위해 돌봄로봇이 폭넓게 활용되고 있다[1,2]. 노년기에는 경제적 어려움과 사회적 관계망의 부족으로 인해 정신건강의 문제를 겪을 가능성이 높다. 이와 같은 문제를 해결하고자 다양한 서비스가 수행되었으나 노인이 서비스를 거부하는 등의 문제로 인해 프로그램 효과를 보지 못하는 등의 문제가 보고되고 있기도 하다[3]. 이와 같은 문제를 감안하여 반려동물을 매개하여 정서적 안정을 기대하는 프로그램도 제안되었으나, 동물로 인한 외상위험, 동물의 죽음으로 인한 상실의 문제 등의 부작용 등도 보고되고 있다[4,5]. 이에 같은 접근들의 단점을 보완하며 유사한 효과를 내기 위한 대안으로 돌봄로봇을 활용한 노인 우울증 경감 프로그램들이 개발되어 그 효과를 보고하고 있다[6,7].
국내외 다양한 연구에서 돌봄로봇은 노인 우울증상 경감에 효과적이라고 밝히고 있으나[8,9], 한편 임상적 효과가 없다고 보고하는 연구도 있다[10]. 효과가 없거나 미미하다고 추정하는 이유는 우울 증상의 수준이 너무 높거나 낮다거나 로봇 활용 방식 (개인 vs. 그룹)에 따라 다를 수 있다고 추정하고 있지만 아직 검증된 바는 없다[1,2]. 돌봄로봇이 효과적으로 활용되기 위해서는 사용자들과 로봇 간의 관계에 관한 다양한 요인을 감안해야 할 것이다. 본 연구는 노인들이 돌봄로봇을 사용하는 동안 우울증상의 변화궤적을 살펴, 각 그룹간 어떤 차이가 있는지를 살펴 돌봄로봇의 효과성 제고를 위한 근거 제공의 목적이 있다.
II. 연구방법
1. 연구 참가자
본 연구는 서울시 K구에 거주하면서 돌봄로봇 효돌을 사용하는 65세 이상 노인 225명의 데이터를 분석하였다. 연구대상자는 K구 동주민센터, 종합사회복지관, 어르신돌봄통합센터, 어르신복지관 등의 유관기관들과 협력하여 지역사회에 거주하는 취약계층 독거노인을 대상으로 본 연구를 안내하여 모집하였다. 참여를 희망하는 대상자에게 개인정보수집 이용 제공에 관한 동의서를 받았다. 데이터는 돌봄로봇 효돌을 제공하기 전과 3개월 후, 6개월 후 총 3회에 걸쳐 수집되었다. 또한, 주단위로 사용 여부를 점검하여 돌봄로봇을 사용하지 않은 노인의 자료는 본 연구에 포함시키지 않았다.
2. 돌봄 로봇 - 효돌
효돌 (1세대, 제조국: 한국)은 유아 모습의 인형 외관의 돌봄 로봇 (그림 1)으로 노인의 투약, 운동 등의 생활 관리를 돕고 안부인사와 대화 등을 통해 정서적 안정감의 증진을 목적으로 제작되었다. 효돌의 구체적인 기능은 <표 1>과 같다.
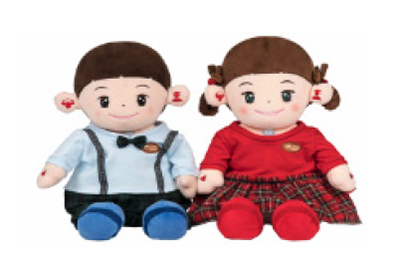
Appreance of Hyodol.

Functions of Hyodol.
3. 연구 변수
우울 궤적을 탐색하기 위해 사용된 척도는 K-GDS (Korean Geriatric Depression Scale)이다[11]. K-GDS는 총 15문항으로 ‘아무 것도 할 수 없을 것처럼 무기력하게 느껴짐,’ ‘안절부절 못하고 초조할 때가 자주 있음’ 등의 문항으로 구성되었고 각 문항에 ‘예’ (1점), ‘아니오’ (0점)으로 응답하였다. 각 문항 점수를 합산한 총합 점수를 분석에 사용하였고, 점수가 높을수록 우울증상 수준이 높음을 의미한다.
우울 궤적 구분에 영향을 미치는 변수들은 노인 우울에 관한 선행 연구의 분석 결과로부터 추출된 변인들로 수면 어려움, 삶의 질, 생활 관리, 삶의 만족도이다. 수면 어려움은 피츠버그 수면의 질 지수(pittsburgh sleep quality index) [12] 12문항 버전을 활용하였으며, 수면의 질, 수면시 장애, 수면 후 상태, 음주 문제 등으로 구성되었고 본 자료의 신뢰도는 Cronbach’s a값 0.91이었다. 삶의 질은 EuroQol-5 dimension (EQ-5D)를 활용하여 측정하였다[13]. EQ-5D는 운동능력, 자기관리, 일상생활, 통증/불편, 불안/우울 항목에 대해 평가하고 각 항목에 대해 3점 척도 (‘지장이 없다’, ‘다소 지장이 있다’, ‘많은 지장이 있다’)로 응답하였으며 5개 항목의 총합을 지수로 활용하였다. 본 자료의 신뢰도는 Cronbach’s a값 0.69이었다. 생활관리는 환기, 투약, 산책, 식사, 실내운동 등이 규칙적인지를 묻는 6개의 문항으로 구성되어 3점 척도로 응답하였으며 총합을 지수로 활용하였다[14]. 본 자료의 신뢰도는 Cronbach’s a값 0.66이었다. 삶의 만족도는 건강 상태, 경제 상태, 사회 관계, 여가활동 등에 관해 5점 리커트 척도 (‘전혀 만족하지 않음’ ~ ‘매우 만족’)로 질문하였으며 총합을 지수로 사용하였다.
또한 로봇 보급 후 3개월 후에 참가자들에게 로봇 사용 관련 (사용 편리성, 외양 선호, 대화 선호, 촉각 선호)하여 4가지 질문을 하였고, 참가자들은 이 질문에 대해 ‘예’ 혹은 ‘아니오’로 응답하였다.
4. 분석 방법
본 연구의 자료 분석 방법은 우울 궤적 식별과 식별된 우울 궤적 관련 요인 탐색 두가지로 나뉜다. 첫째, 우울 궤적 식별에는 준모수적 집단 중심 분석 방법(Semi-parametric group-based approach)을 사용하였다(STATA TRAJ plug-in) [15]. 준모수적 집단 중심 분석 방법은 하나의 표본 안에 최소 2개 이상의 의미 있는 변화 궤적이 존재한다는 가정을 바탕으로, 궤적 수를 늘려가며 모형 적합도를 비교하면서 최적의 궤적 수 모형을 찾는 방법이다. 최적 모형을 찾는 데에는 모형적합도 AIC (Akaike Information Criterion) [16]와 BIC (Bayesian Information Criterion) [17]를 이용하였다. AIC는 [log(L) - (0.5)k]로, BIC는 [log(L)-(0.5)klog(N)]로 정의되는데 Log(L)은 로그 우도값, k는 모수의 개수, N은 표본수를 의미한다. 모형이 자료에 잘 부합할수록 log(L)값은 0에 가까운 값이 된다. 따라서 AIC와 BIC가 가장 큰 값을 갖는 모형을 최적 궤적 모형으로 한다[18]. AIC와 BIC를 계산하는 과정에서, 한 모형 내의 각 궤적 별로 유의미한 변화 함수 모형을 찾을 때까지 3차(Cubic), 2차(Quadratic), 1차(Linear), 절편(Intercept) 모형을 차례대로 검증한다. 둘째, 식별된 우울 궤적들과의 관련 변인 탐색을 위해서, 돌봄로봇 활용 전 데이터들과의 변화 궤적 그룹들 간의 차이를 살펴보기 위해 변화궤적 그룹을 종속 변수로 하고 로봇 활용 전 독립 변수들로 구성된 다항로짓(Multinomial logit) 모형의 분석을 수행하였다.
III. 결과
1. 독거노인 우울증상 궤적 수 판별 분석
독거노인들의 최적의 우울증상 궤적 수를 판별하기 위해 준모수적 집단 중심 분석 방법을 수행한 결과, 3궤적 모형이 최적 모형인 것으로 나타났다(표 2 참고).
Results of optimal trajectory determination analysis.
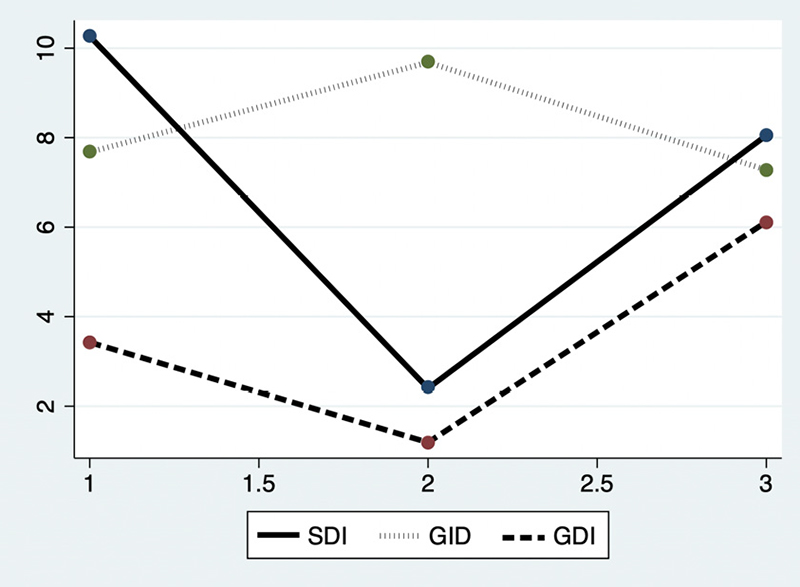
Trajectories of depressive symptoms among older adults living alone in the community (SDI=Steep Derease-Increase; GID=Gradual Increase-Decrease; GDI=Gradual Decrease-Increase).
판별된 세 궤적은 시간에 따른 우울증 변화 양상은 그림 1과 같다. 이에 따라 각 궤적을 다음과 같이 명명하였다. 첫 번째 궤적 그룹은 우울증상의 급격한 감소 이후 급격한 증가를 보인 그룹으로 steep decrease-increase (SDI) (n=41) 그룹으로 명명하였다. 두 번째 그룹은 우울 증상의 완만한 증가 후 감소를 보이는 그룹으로 gradual increase-decrease (GID) (n=92) 그룹으로 명명하였다. 세 번째 그룹은 우울증상의 완만한 감소 이후 증가를 보인 그룹으로 gradual decrease-increase (GDI) (n=92) 그룹으로 명명하였다.
SDI 그룹과 GID 그룹은 초기 우울 증상의 수준이 각각 11.02점과 7.56점으로 높고 GDI 그룹은 초기 우울 증상이 3.47점으로 상대적으로 낮은 편이었다. 특이한 점은 세 그룹 모두 돌봄로봇 보급 후 3개월 동안 우울 증상의 변화가 있으나 3개월 후 반대 방향으로의 변화가 있었다는 점이다.
2. 독거노인 우울증상 궤적 차이와 관련 요인 분석
나이, 성별, 자녀 유무 등의 기본 요인은 통계적으로 유의하지 않아 세 궤적 간 차이가 없는 것으로 나타났다(표 3 참고). 독거노인의 삶 관련 우울증상에 영향을 미치는 요인들은 모두 3가지 궤적의 차이에 영향을 미치는 것으로 나타났다. 수면 어려움은 SDI 그룹, GID 그룹, GDI 그룹의 순으로 높은 것으로 나타났고, 삶의 만족도, 삶의 질, 생활 관리 수준은 반대순인 것으로 나타났다. 돌봄 로봇 보급 3개월 후 측정에서도 수면 어려움, 삶의 만족도, 삶의 질, 생활 관리 수준의 궤적 간 차이는 동일한 것으로 나타났다.
Characteristics of participants by trajectory group.
돌봄 로봇 보급 3개월 후 측정한 돌봄 로봇 사용 관련 선호도와 궤적 간 차이를 분석한 결과, GID 그룹이 SDI, GDI 그룹에 비해 ‘로봇 사용이 편리했는지’를 묻는 질문에 ‘예’로 응답한 비율이 높았고 통계적으로 유의한 것으로 나타났다. ‘로봇과의 대화를 선호하는지’의 질문에 ‘예’로 응답한 비율도 같은 패턴인 것으로 나타났다. 촉감과 외양에 관한 질문에 대한 응답은 세 그룹 간 차이가 없었다.
앞서 수행되었던 분석에 포함되었던 요인들을 모두 포함시켜 궤적 간 차이를 예측한 다중로짓모형의 분석결과는 <표 4>와 같다. 먼저 SDI 그룹에 비해 GID 그룹에 속할 가능성을 높이는 변수는 로봇 사용 편리성과 대화 선호 여부인 것으로 나타났다. 로봇 사용이 편리한가의 질문에 ‘예’로 응답한 참가자가 ‘아니오’로 응답한 참가자에 비해 SDI 그룹에 비해 GID 그룹에 속할 가능성이 높은 것으로 나타났다. 또한, 로봇과의 대화를 선호하는가의 질문에 ‘예’로 응답한 참가자가 ‘아니오’로 응답한 참가자에 비해 SDI 그룹에 비해 GID 그룹에 속할 가능성이 높은 것으로 나타났다.
Multinomial logit model analysis of depressive symptom trajectories.
SDI 그룹에 비해 GDI 그룹에 속할 가능성을 높이는 변수는 수면 어려움, 생활 관리의 변수인 것으로 나타났다. 수면에 어려움을 덜 겪는 노인일수록 SDI 그룹에 비해 GDI 그룹에 속할 가능성이 더 높은 것으로 나타났고, 생활 관리가 규칙적일수록 SDI 그룹에 비해 GDI 그룹에 속할 가능성이 더 높은 것으로 나타났다.
GID 그룹에 비해 GDI 그룹에 속할 가능성이 낮은 변수는 수면 어려움, 로봇 사용 편리, 로봇 대화 선호의 변수인 것으로 나타났다. 수면에 어려움을 겪는 노인일수록 GID 그룹에 비해 GDI 그룹에 속할 가능성이 낮은 것으로 나타났다. 로봇 사용이 편리하다고 생각할수록 GID 그룹에 비해 GDI 그룹에 속할 가능성이 낮은 것으로 나타났고, 로봇과의 대화를 선호할수록 GID 그룹에 비해 GDI 그룹에 속할 가능성이 낮은 것으로 나타났다.
IV. 결론
1. 돌봄로봇 사용 독거노인 우울증상 궤적 판별
분석 결과 돌봄 로봇을 활용하는 독거노인들의 우울증상 궤적은 3개인 것으로 판별했다. 세 궤적은 우울증상의 수준과 변화 양상에 있어 차이를 보였다. 이는 돌봄 로봇 사용이 우울증상 경감에 효과적인지를 다룬 선행연구들의 결과가 혼합되어 있는 이유를 부분적으로 설명할 수 있을 것이다. 돌봄 로봇을 활용하는 노인들의 평균적인 우울증상 수준만을 파악하면, 한 그룹 안에 다양한 의미 있는 수의 세부 그룹이 존재할 수 있다는 점을 놓칠 수 있다. 본 연구에서는 우울증상이 높은 두 그룹과 낮은 한 그룹이 존재한다는 것을 파악하였다. 이는 로봇을 보급하는 데에도 노인의 정신건강 수준에 적합한 기능(혹은 프로그램)을 탑재하는 것을 고려해볼 수 있다. 이를테면 우울증상의 예방을 목적으로 하는 프로그램을 기초 프로그램으로 탑재하되, 우울 증상이 높은 사용자에게는 우울 증상 경감을 목적으로 하는 기능 (혹은 프로그램)을 추가 탑재할 수 있다.
또한 본 연구에서는 각각의 우울증 궤적에서, 우울증상이 변화하는 시간이 다른 점도 파악하였다. 이는 사용자에 따라 로봇 사용의 효과가 다르게 나타날 수 있다는 점인데, 이를테면 SDI 그룹과 GDI 그룹 사용자들은 로봇 사용 후 바로 우울증상이 경감하는 변화를 보였지만, GID 그룹 사용자들은 우울 증상이 높아졌다가 3개월 후 원래 수준으로 회복되는 변화를 보여 로봇 사용자의 반응이 다를 수 있음을 보였다.
또한, 로봇을 사용하는 동안 우울 증상의 변화가 있을 수 있음을 파악하였다. SDI 그룹과 GDI 그룹 사용자들은 사용 후 3개월 동안 우울증상이 경감되었지만 3개월 후에는 다시 높아지는 추세를 보였다. 이는 돌봄로봇의 우울증 경감 효과가 한시적이거나 혹은 지속적으로 유지시켜줄 수 있는 추가 노력이 필요할 수도 있다는 점을 말해준다. 돌봄로봇 활용에 관한 많은 연구들은 돌봄 로봇의 효과에 주목하는데, 실제 돌봄로봇을 사용할 때에는 ‘어떻게 사용해야 효과가 있을지’, ‘어떻게 사용할 수 있도록 도와야 효과가 있을지’에 관한 연구가 체계적으로 수행될 필요가 있다. Shin 등은 독거노인 7명을 대상으로 수행한 인터뷰에서 사용자 친화성 증진이 필요함을 파악하였다. 연립주택과 같은 밀집지역에 거주하는 노인들은 소리를 줄이고 싶은데 그 방법을 몰라 돌봄로봇 사용 자체를 주저하는 경우도 있었으며, 청력이 약해 소리를 키우고 싶지만 방법을 몰라 어려움을 겪는 노인도 있었다[19]. 이처럼 소리 조절과 같은 간단한 조작에서부터 다양한 기능의 활용에 관한 도움이 사용 초기부터 필요하고 이는 효과성에 영향을 미칠 수 있다. 이와 같은 맥락에서 각 궤적이 어떤 요인과 관련있는지 파악하는 것은 의미있다고 볼 수 있다.
2. 돌봄로봇 사용 독거노인 우울증상 궤적과의 관련 요인
먼저 우울증상 궤적과 관련 있는 요인들에는 크게 두가지 기본적인 특징이 있다. 첫째, 노인 우울증과 관련 있다고 알려진 요인들이 궤적들 간의 차이와 관련 있는 것으로 나타났다. 둘째, 로봇 사용 관련 변인들이 우울증상 변화에 관련 있는 것으로 나타났다.
수면 어려움, 삶의 만족도, 삶의 질, 생활 관리 등 노인 우울증과 관련 있다고 알려진 변인들이 우울증 궤적 간의 차이와 관련이 있었는데, 이는 선행연구 결과가 가리키는 것처럼 각 궤적에 속한 노인들의 초기 우울증상 수준과 관련있는 것으로 파악된다[20]. 즉, 우울증상 수준이 높은 SDI 그룹이나 GID 그룹은 GDI 그룹에 비해 수면 어려움 수준이 높고, 삶의 질이나 삶의 만족도 수준은 낮았다. 각 궤적에 속할 가능성을 분석한 다중로짓모형 분석결과를 보면 이와 같은 해석이 더욱 설득력을 가진다. 수면 어려움이 많을수록 SDI 그룹에 비해 GDI 그룹에 속할 가능성이 낮아지거나(B=-2.28), GID 그룹에 비해 GDI 그룹에 속할 가능성이 낮아진다는 점 혹은 생활 관리가 잘 될수록 SDI 그룹에 비해 GDI 그룹에 속할 가능성이 높아진다는 점은 이러한 변인들이 각 궤적의 전반적인 우울증상 수준과 관련이 있다고 보인다. 다만 각 변인과 궤적 간의 연관성을 살펴본 이변량 분석결과에서는 로봇 보급 전후 변인들이 모두 궤적과 관련이 있었지만 다중로짓모형 분석에서는 수면 어려움과 생활 관리만 통계적으로 유의한 결과를 보였는데, 이러한 결과는 해당 변인으로 인한 삶의 변화 가능성 정도에 따라 우울증상에 영향을 미칠 수 있는지 여부를 따져 볼 수 있다. 이를테면 수면 어려움이나 생활 관리는 로봇 사용을 통해 부분적으로 개선될 수도 있으나, 삶의 만족도나 삶의 질 등의 삶의 전반적인 수준에 관한 문제는 좀 더 오랜 시간 동안의 복합적인 개입을 통해 개선될 수 있는 성질의 문제라고 볼 수 있다. 이는 돌봄로봇의 정신건강 증진을 위한 기능을 고려할 때 시사점이 있다. 노인 정신건강 증진에 영향을 미치는 주요 요인 중 로봇 사용을 통해 현실적으로 변화 가능성이 있는 요인들에 전략적으로 집중하는 것을 고려해볼 수 있다.
본 연구에서 로봇 보급 3개월 후 측정한 로봇 사용 관련 변인들과 각 궤적 간 관련성의 분석 결과 또한 시사하는 바가 있다. 로봇 사용이 편리한가와 로봇과의 대화를 선호하는가의 질문에 ‘예’로 응답한 참가자가 ‘아니오’로 응답한 참가자에 비해 SDI 그룹에 비해 GID 그룹에 속할 가능성이 높은 것으로 나타났다. 또한, 위의 두 질문에 ‘예’로 응답한 참가자가 ‘아니오’로 응답한 참가자에 비해 GID 그룹에 비해 GDI 그룹에 속할 가능성이 낮은 것으로 나타났다. SDI 그룹과 GDI 그룹은 로봇 보급 3개월 후 우울증상이 다시 증가한 그룹이고, GID 그룹은 로봇 보급 3개월 후 우울증상이 원상태로 회복한 그룹이다. 이처럼 사용에 편리함을 느끼거나 로봇과의 대화를 선호할수록 3개월 후 우울증상이 회복되는 그룹에 속했다는 점은, 로봇 사용 편리함이 우울증상 변화에 영향을 미칠 수도 있다는 것을 조심스럽게 추정한다. 즉, 높은 우울증상 수준의 노인이 돌봄로봇에 친숙함을 느끼게 되어 시간이 지난 후 우울증상에 변화를 보였다는 설명이 가능하다. 돌봄로봇 사용 용이성이 우울증상 변화에 어떻게 간접적으로 영향을 미칠 수 있는지 향후 연구가 필요한 영역이다. 최근 연구에서는 돌봄로봇의 사용이 용이하다면 돌봄로봇이 가치있다고 여기거나, 일상돌봄에 채택될 가능성이 높다고 보고되고 있다[21]. 최근 AI기술이 점점 로봇에 탑재되고 있는데, 노인의 로봇 활용 역량을 충분히 감안할 필요가 있다고 볼 수 있다.
본 연구에는 몇가지 한계가 있다. 로봇 등의 디지털 기구 사용 역량은 돌봄로봇의 효과성을 살펴보는데 중요한 변인일 수 있는데 본 연구에서 다루지 못하였다. 그리고 본 연구가 수행되는 과정에서 노인들의 로봇 사용을 돕기 위한 도움이 자주 있었으나 이를 변수화하여 분석에 포함하지 못했다. 또한, 돌봄로봇의 사용빈도를 정확하게 데이터화하여 분석에 포함시키지 못했다. 하지만 사용에 큰 불편을 느끼거나 심한 어려움이 있어 사용을 중지했는지 등의 여부는 주단위로 점검하였고 해당 케이스는 본 연구의 분석에 포함시키지 않았다.
이러한 한계에도 불구하고 본 연구는 돌봄로봇을 사용하는 노인들의 우울 증상 변화에 이질적인 다수의 궤적 그룹이 존재하는 것과, 그룹간 차이에 영향을 미치는 요인을 파악했고, 이에 따른 돌봄 로봇 사용과 개발에 관해 논의했다. 이와 같은 연구결과가 노인들의 정신건강 증진에 도움이 될 수 있는 로봇기술 개발에 도움이 되기를 희망한다.
Acknowledgments
This work was supported by the Sungkonghoe University Research Grant of 2021.
REFERENCES
- J. Kwon, “An analysis of research trends on social robots in korea using keyword network analysis and CONCOR analysis,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 30, no. 4, pp. 412-422, 2024.
-
S. Kim, J. Jang, Y. Hwang, O. Lee, and H. Jo, “Investigating the effectiveness of socially assistive robot on depression and cognitive functions of community dwelling older adults with cognitive impairments,” Assistive Technology, vol. 37, no. 1, pp. 22-30, 2025.
[https://doi.org/10.1080/10400435.2023.2237554]

-
Y. Kim, “A qualitative study on the experiences of using mental health care services among older adults with severe depression,” Journal of the Korean Gerontological Society, vol. 44, no. 6, pp. 711-735, 2024.
[https://doi.org/10.31888/JKGS.2024.44.6.711]
-
S. Baek, “The impact of grief avoidance on loneliness in older adults who experience pet loss: the mediating effect of attachment anxiety,” The Journal of the Korean Contents Association, vol. 25, no. 3, pp. 560-571, 2025.
[https://doi.org/10.5392/JKCA.2025.25.03.560]
-
M. Cleary, S. West, D. Thapa, M. Westman, K. Vesk, and R. Kornhaber, “Grieving the loss of a pet: a qualitative systematic review,” Death Studies, vol. 46, no. 9, pp. 2167-2178, 2022.
[https://doi.org/10.1080/07481187.2021.1901799]
-
T. Shibata and J. F. Coughlin, “Trends of robot therapy with neurological therapeutic seal robot, PARO,” Journal of Robotics and Mechatronics, vol. 26, no. 4, pp. 418-425, 2014.
[https://doi.org/10.20965/jrm.2014.p0418]
- Y. Kim, M. Song, J. Yang, and H. Na, “The effects of AI robot integrated management program on cognitive function, daily life activity, and depression of the elderly at home,” Journal of Digital Convergence, vol. 20, no. 2, pp. 511-523, 2022.
-
N. Jøranson, I. Pedersen, A. Rokstad, and C. Ihlebæk, “Effects on symptoms of agitation and depression in persons with dementia participating in robot-assisted activity: a cluster-randomized controlled trial,” Journal of the American Medical Directors Association, vol. 16, no. 10, pp. 867-873, 2015.
[https://doi.org/10.1016/j.jamda.2015.05.002]
-
S. Petersen, S. Houston, H. Qin, C. Tague, and J. Studley, “The utilization of robotic pets in dementia care,” Journal of Alzheimer’s Disease, vol. 55, no. 2, pp. 569-574, 2017.
[https://doi.org/10.3233/JAD-160703]
- H. C. Ham and H. J. Ahn, “Development trends and applications of model predictive control and reinforcement learning for safe autonomous robot control,” Journal of Institute of Control, Robotics and Systems (in Korean), vol. 31, no. 1, pp. 6-12, 2025.
-
Y. Jang, B. Small, and W. Haley, “Cross-cultural comparability of the geriatric depression scale: comparison between older Koreans and older Americans,” Aging and Mental Health, vol. 5, no. 1, pp. 31-37, 2001.
[https://doi.org/10.1080/13607860020020618]
-
J. Backhaus, K. Junghanns, A. Broocks, D. Riemann, and F. Hohagen, “Test-retest reliability and validity of the Pittsburgh sleep quality index in primary insomnia,” Journal of Psychosomatic Research, vol. 53, no. 3, pp. 737-740, 2002.
[https://doi.org/10.1016/S0022-3999(02)00330-6]
-
The EuroQol Group, “EuroQol-a new facility for the measurement of health-related quality of life,” Health Policy, vol. 16, no. 3, pp. 199-208, 1990.
[https://doi.org/10.1016/0168-8510(90)90421-9]
- Y. Kim, H. Lee, T. Kim, J. Kim, and K. Ok, “The effect of care-robots on improving anxiety/depression and drug compliance among the elderly in the community,” Journal of Korean Society of Biological Therapies in Psychiatry, vol. 26, no. 3, pp. 218-226, 2020.
-
B. Jones and D. Nagin, “A note on a Stata plugin for estimating group-based trajectory models,” Sociological Methods and Research, vol. 42, no. 4, pp. 608-613, 2013.
[https://doi.org/10.1177/0049124113503141]
-
H. Akaike, “A new look at the statistical model identification,” IEEE Transactions on Automatic Control, vol. 19, pp. 716-723, 1974.
[https://doi.org/10.1109/TAC.1974.1100705]
-
G. Schwartz, “Estimating dimensions of a model,” Annals of Statistics, vol. 6, pp. 462-464, 1978.
[https://doi.org/10.1214/aos/1176344136]
- U. No and S. Hong, “Identifying latent classes in early adolescents’ overt aggression and testing determinants of the classes using semi-parametric group-based approach,” Survey Research, vol. 10, no. 3, pp. 37-58, 2009.
-
J. Shin, Y. Shin, and M. Paek, “An exploratory study on the experience of using social care robots for the elderly living alone,” Journal of the Korea Academia-Industrial Cooperation Society, vol. 26, no. 6, pp. 716-728, 2025.
[https://doi.org/10.5762/KAIS.2025.26.6.716]
-
S. Jung and M. Koo, “Factors influencing depression: a comparison among babyboomers, the pre-elderly, and the elderly,” Korean Journal of Gerontological Social Welfare, vol. 52, pp. 305-324, 2011.
[https://doi.org/10.21194/kjgsw..52.201106.305]
-
S. Tan, Y. Yap, S. Tan, and C. Wong, “Informal caregivers’ perception of assistive robots in eldercare,” Journal of Open Innovation: Technology, Market, and Complexity, vol. 10, no. 1, Art. no. 100234, 2024.
[https://doi.org/10.1016/j.joitmc.2024.100234]
2012년 University of Pittsburgh 박사. 2016년~현재 성공회대학교 사회복지학과 교수. 관심분야는 돌봄로봇 활용 노인건강증진.