
항만 및 건설 현장용 V2X 기반 다중 자율 모빌리티 관제 소프트웨어 플랫폼 설계 및 구현: 데이터 파이프라인 및 대시보드 개발

Copyright© ICROS 2026
Abstract
This paper presents a design and implementation of a V2X-based supervisory control software platform for multiple autonomous mobilities operating in port and construction sites. The proposed platform establishes an end-to-end data flow from on-board units and roadside units to an edge layer for parsing and normalization, a streaming pipeline for storage, and a Grafana-based dashboard for operators. A unified schema supports map and trajectory visualization, speed and status monitoring, time-series queries, and reproducible logging, while enabling staged replacement of virtual fields with measured data without changing field types. The platform is configured for 10 Hz status message ingestion and second-granularity dashboard refresh for operations. Performance is evaluated through field tests focusing on communication range and dashboard update behavior. Experiments confirm stable reception and continuous monitoring up to approximately 700 m radius under the test environment, with dashboard updates within 1 sec. The proposed platform provides a practical baseline for scalable supervisory control and data-driven improvement of autonomous mobility operations in harsh outdoor sites.
Keywords:
v2x communication, supervisory control, multi autonomous mobility, data pipeline, dashboardI. 서론
항만 및 건설 현장은 다수의 이동 장비가 비정형 공간에서 동시에 운용되며 작업 계획 변경과 안전 이벤트가 빈번하게 이루어진다. 그림 1과 같이 네덜란드 로테르담 자동화 항만을 보면 다수의 자율주행 모빌리티가 여러 임무를 수행함에 따라서 알고리즘 성능뿐 아니라 운영자가 현장 상황을 신속히 이해하고 필요 시 개입할 수 있도록 지원하는 다중 모빌리티 관제 소프트웨어의 운용성이 현장 적용의 핵심 요소로 부상하고 있다. 특히 기존 관제 시스템은 크게 단일 장비 중심의 원격조종 및 상태 모니터링, 로봇 미들웨어 기반 다중로봇 통합 관제, 클라우드 또는 클러스터 기반 원격 제어 및 관리로 구분된다. ROS 기반 다중로봇 통합 관제는 토픽과 서비스 인터페이스를 활용하여 센서 데이터와 임무 상태를 관제 화면에 연동하고 로봇의 역할 선택과 임무 전환을 지원한다[1-3]. 이러한 물류 이송 로봇 및 병원 배송 로봇 등 서비스 로봇 분야에서도 모듈형 플랫폼과 운영 시스템 설계가 활발히 진행되고 있어, 다중 모빌리티 운용과 관제의 중요성이 확장되고 있다[4,5].
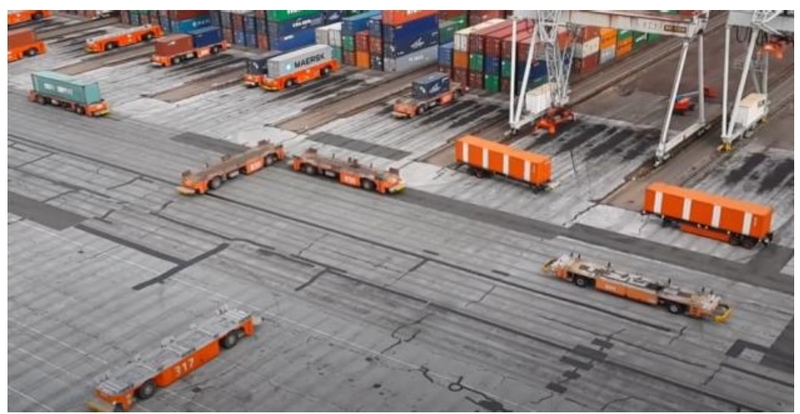
Current status of automation adoption in the Port of Rotterdam logistics system.
다만 야외 대규모 현장에서는 네트워크 품질 변동과 장비 이기종성으로 인해 메시지 형식이 파편화되기 쉽고 장기 로그의 재현성과 운영 분석을 위한 저장 및 재생 계층을 별도로 설계해야 한다. 그림 2는 본 관제 시스템을 운용할 국내 선광컨테이너의 항만 배치도를 나타내며 블록(일반/냉동/위험물/컨테이너) 및 서비스 구역(정비/주차/부대시설) 구성을 나타내며 일방통행 및 작업 스팟(상차/하차/대기/충전)으로 구성된다.
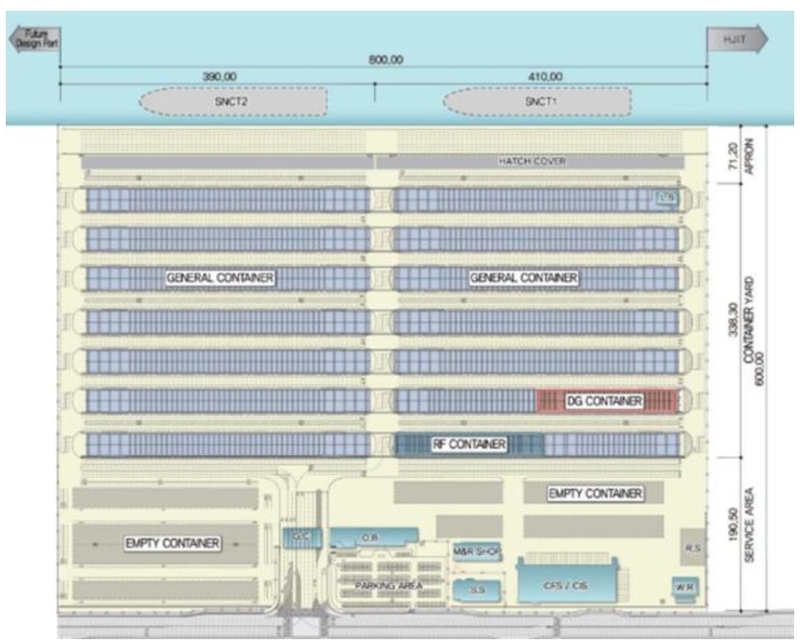
Example of a container port (container yard) layout and operation/work area.
또한, 그림 3은 항만 배치도를 기반으로 자율주행 모빌리티 1대의 주요 이동 경로 5개를 도출하고 각 경로에 대한 세부 운용 시간을 분석한 결과를 제시한다. 그림에서 보듯이 직진 주로, 곡선 주로에서 발생하는 운용 시간 차이를 확인 할 수 있으며 이를 통해 전체 운용 시간 차이와 병목 구간 발생 가능성을 판단할 수 있다. 결론적으로 관제 관점에서 작업 할당과 경로 선택 수립 시 시나리오 기반 검증이 필요함을 선행 확인하였다.
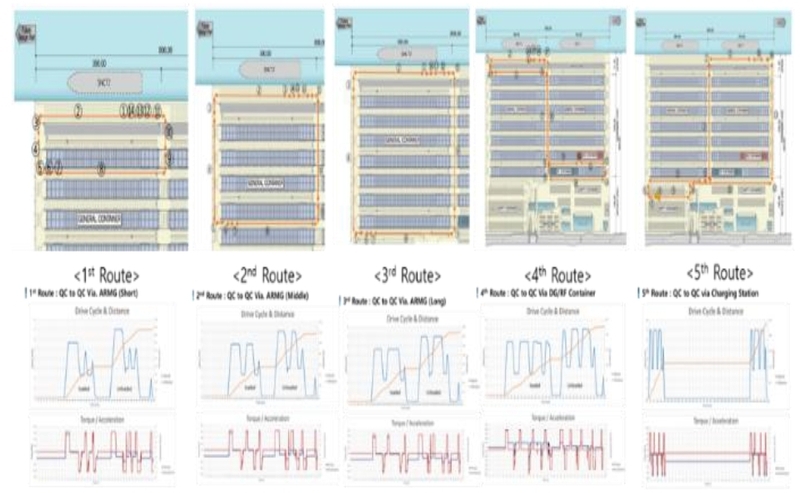
Analysis of the operating environment of a container port (1 mobility vehicle).
반면, 쿠버네티스 클러스터 기반 원격 제어 및 관리 방식은 로봇 내부 소프트웨어를 컨테이너로 배포하여 가용성과 확장성을 높이는 장점이 있다[2]. 그러나 관제에서 요구되는 고속 로그 수집, 시간축 기반 분석, 현장 통신 인터페이스와의 직접 연계는 시스템별 구현 편차가 크며 입력 스키마의 명시적 정의와 데이터 파이프라인 설계가 핵심 과제로 남는다.
한편 다중 무선 통신 기반 관제는 WiFi와 이동통신 등을 이중화하여 통신 가용성을 확보하는 데 중점을 둔다[3]. 하지만 통신 신뢰성 확보만으로는 다중 모빌리티의 동시 운용에서 요구되는 통합 상황 인지와 운영 지표 기반의 의사결정을 충분히 지원하기 어렵다. 예를 들어 5G NSA 환경에서 AMR 운용을 위한 통신 지연 특성을 현장에서 실측하여 적용 가능성을 평가한 연구도 보고되었다[6].
V2X 분야에서는 주행 협력과 안전 서비스 고도화를 목표로 한 다양한 시나리오가 논의되고 있으며 5G V2X 기반 협력 차로 합류와 같은 연구도 보고되고 있다[7]. V2X는 차량 간, 차량과 노변장치, 차량과 네트워크 간 통신을 포함하는 표준 기반 협력 통신 기술로 메시지 형식과 네트워크 요구사항이 체계화되어 있다. 또한, 다양한 물류 환경의 축소판으로 5G MEC 환경에서의 다중 로봇 원격 실행을 위한 클라우드 로보틱스 연구가 활발하게 수행되고 있다[8].
한편 Gazebo 시뮬레이터 기반 자율주행 알고리즘 개발과 LiDAR 측정 오차 모델링 연구는 현장 적용 전 단계까지 고도화되어 있고 관련 솔루션을 제공하고 있다[9,10].
최근 ITS 관점에서는 동적 지도 구축과 같은 도로 인프라 기반 정보 제공 연구가 지속적으로 이루어지고 있다[11]. 국내 ITS 분야에서는 차세대 ITS 서비스를 위한 WAVE 통신 시스템 테스트베드 설계와 고속 주행 환경 성능 분석, 링크 버짓 기반 커버리지 도출, 핸드오버 성능 검증 등 실도로 운용 관점의 연구가 축적되어 왔다[11,14,16]. 또한, V2X 통신 기반 현장 실험을 통해 교차로 사각지대 돌발상황에 대한 C-ITS 시나리오 효과를 분석한 연구도 보고되었다[15]. 그러나 항만 및 건설 현장과 같이 다중 자율 모빌리티가 혼재하고 통신 환경이 가변적인 야외 작업장을 대상으로 V2X 메시지 기반 데이터 수집과 엣지 정규화, 스트리밍 파이프라인, 대시보드 시각화를 하나의 운영 플랫폼으로 통합하고 현장 시험을 통해 통신거리와 고주기 로그 갱신 특성을 정량화한 연구 및 기술은 상대적으로 부족하다.
특히, 항만 및 건설 현장에서는 이미 관제 자동화에 가까운 시스템들이 일부 운용되고 있으며 현장 고정형 온프레미스 로컬 방식으로 운용되고 있다. 이 경우 현장마다 서버와 관제 소프트웨어를 별도로 구축해야 하므로 현장 변경이나 모빌리티 구성 변화에 따라 재설치와 재통합 비용이 반복적으로 발생한다. 또한 통신 인터페이스도 표준 V2X 메시지 기반이 아닌 현장별 또는 벤더별 자체 포맷과 로컬 네트워크에 의존하는 경우이기 때문에 이기종 장비 연계와 데이터 재사용성에 한계가 있다.
따라서 본 개발은 이러한 한계를 해결하기 위해 관제 기능과 저장 및 분석 인프라를 클라우드 환경에 고정하고 현장에는 V2X 메시지 수집과 정규화를 담당하는 엣지 시스템만 배치하여 클라우드와 연결하는 운용 구조를 제안한다. 즉, 클라우드는 유지한 채 엣지만 이동시키는 방식으로 다양한 현장과 이기종 모빌리티를 빠르게 연계할 수 있으며 동일한 데이터 스키마와 파이프라인을 유지한 상태에서 현장 조건과 통신 환경 변화에 유연하게 대응할 수 있다. 이와 같이 V2X 메시지 수집부터 대시보드 시각화 까지를 하나의 운영 플랫폼으로 통합한다. 세부적으로 자율주행 차량의 통신 표준인 V2X(OBU, RSU) 메시지를 기반으로 모빌리티 상태와 이벤트를 수집한 뒤 엣지에서 메시지 정규화와 검증을 수행하고 Kafka 기반 스트리밍 파이프라인을 통해 Elasticsearch 저장 및 분석 계층으로 전달한다[17,18]. 이를 기반으로 실시간 지도 기반 모니터링과 시간축 기반 운영 분석을 지원하는 Grafana 기반 대시보드를 구현하였다[19]. 최종적으로 갱신주기 10 Hz 조건에서의 데이터 수집 및 표시 특성을 현장 시험으로 평가하였다[20].
II. 시스템 요구사항 및 전체 구조
그림 4는 본 관제 시스템을 구성하기 위한 전체 솔루션 계층도를 보여준다. 클라우드 서비스에서 호스팅되는 컨테이너 애플리케이션 아키텍처를 채용하였다. 클라우드 서비스 위에서 오케스트레이션(쿠버네티스)을 사용하여 컨테이너의 자동 배포, 관리 및 스케일링이 이루어지도록 구성하고, 소프트웨어 패키징(도커)를 통해 애플리케이션의 종속성이 유지되도록 설계하였다. 마지막으로, 데이터베이스, 대시보드, ETL 프로세스, 메인터넌스 등 애플리케이션이 도커에서 동작하도록 설계하였다.
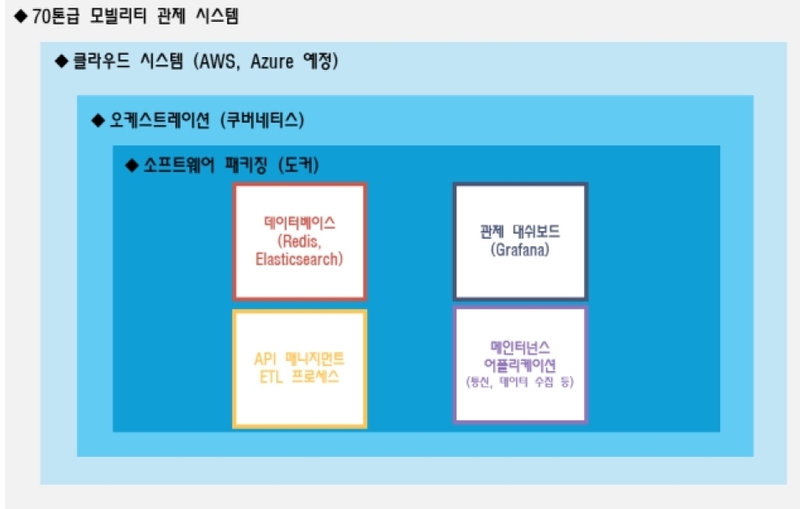
Cloud-based development platform layered architecture for the multi mobility supervisory control system.
1. 운영 요구사항
다중 모빌리티 관제는 작업자가 즉시 상황을 인지하고 조치할 수 있어야 하므로 관제 화면의 위치 및 상태 정보는 1초 이내 주기로 갱신되는 것을 목표로 한다. 엣지 수집은 주행 상태의 시계열 분석을 고려하여 10 Hz 수준의 수집을 기준으로 하며 원시 로그와 정규화 데이터 모두를 저장하여 재현 가능한 분석이 가능하도록 요구한다.
또한 초기 실증 단계에서는 배터리, 임무, 오류 코드 등 일부 항목이 실측으로 확보되기 어려우므로 필드명과 타입을 고정한 상태에서 가상 생성 값을 사용하고 향후 동일 필드와 타입을 유지한 채 데이터 소스만 치환하는 방식으로 확장 가능해야 한다. 필드 결측은 기본값 또는 직전값 유지 정책을 적용하되 결측 플래그로 식별 가능하도록 하였다.
III. V2X 기반 데이터 파이프라인 구현
1. 데이터 처리 단계
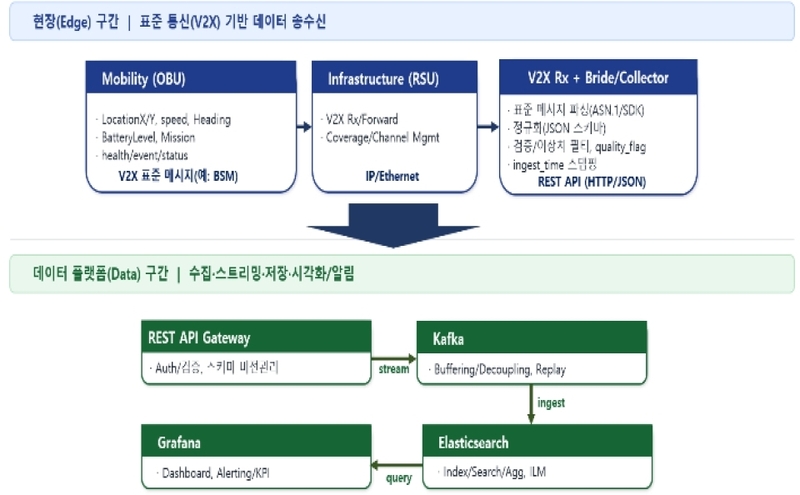
노변 장치는 모빌리티로부터 수신한 V2X 메시지를 엣지로 전달하며, 엣지는 수신 프레임을 로깅한 뒤 파싱 및 정규화를 수행한다. 정규화된 데이터는 Kafka 메시지 브로커를 통해 스트리밍으로 전달된다. Elasticsearch 저장소에서 시간축 검색이 가능하도록 인덱싱한다. 마지막으로 Grafana 대시보드에서 시각화가 이루어진다.
표 1은 V2X에서부터 대시보드 갱신까지 이루어지는 통신 체계 구성이다. 현장 조건에 따라 전송 주기 및 데이터량을 조정할 수 있도록 유연한 데이터 형태로 구성하고자 하며 원시 로그를 함께 저장함으로써 수신 품질 저하, 패킷 손실, 지연 증가 등의 이벤트를 재현하고 원인 분석에 활용할 수 있다.

Communication system architecture (definition of roles by segment).
2. 관제 입력 스키마 및 정규화 정책
관제 연동 데이터는 지도 시각화, 주행 상태 표현, 시간축 분석, 로그 재현 요구를 만족하도록 필드와 타입을 정의하였다.
필수 항목은 실측 수신을 원칙으로 하며, 확장 항목은 초기에는 가상 생성 후 점진적으로 실측 데이터로 치환하는 전략을 채택한다.
주요 필드는 device_id, timestamp, latitude, longitude, heading, speed로 구성되며, 오류 및 결측 플래그(error_codes)와 배터리 수준(battery_level), 임무 식별자(mission_id)는 선택 항목으로 정의한다. timestamp는 ISO8601 문자열로 통일하고 위치와 방위, 속도는 실수형으로 정의하여 지도 및 계기 패널에서 일관되게 사용되도록 하였다. 정규화 과정에서는 단위와 범위를 통일하고, 결측 시 기본값 또는 직전값 유지 정책을 적용한다. 동시에 결측 또는 이상 상태를 오류 코드로 기록하여 관제 표시와 분석 단계에서 명확히 식별할 수 있도록 한다.
IV. 운용 시나리오 및 스케줄러 인터페이스
1. 운용 시나리오 정의
항만 및 건설 현장에서는 다수 모빌리티가 제한된 작업 구역과 공유 경로를 사용하며, 임무(운송, 대기, 회수, 점검)의 상태 전환이 빈번하게 발생한다. 따라서 관제 플랫폼은 단순 위치 모니터링을 넘어 작업 지점과 제약조건을 반영한 운용 시나리오를 정의하고 모빌리티별 임무 할당과 순서를 생성하는 스케줄러와의 연동 인터페이스를 제공해야 한다 [21],[22]. 본 개발에서는 작업 지점(Node)과 경로(Link)로 표현되는 구역 모델, 임무 유형과 우선순위, 모빌리티 상태(운행, 대기, 회수, 점검) 규칙을 운용 시나리오의 최소 요소로 정의하였다.
2. 스케줄러-관제 연동 인터페이스
표 2는 연동 인터페이스를 구성하는 데이터 항목을 나타내고 있으며 스케줄러는 운용 시나리오의 입력(작업 지점, 임무 목록, 제약조건, 모빌리티 가용 상태)을 기반으로 모빌리티 별 임무 시퀀스(할당 결과)를 생성하며, 관제 플랫폼은 이를 미션 디스패처 API로 전달하여 OBU(차량 제어기)에서 실행하도록 한다. 또한 관제 플랫폼은 10 Hz 주기의 상태 텔레메트리를 수신하여 스케줄러가 재할당 또는 재계획을 수행할 수 있도록 피드백 채널을 제공한다.
Data fields for scheduler-supervisory control interface.
또한 관제 플랫폼의 미션 디스패처 REST API 요청/응답과 Kafka 기반 상태 스트림의 메시지 스키마를 일관되게 정의하기 위한 최소 집합이며 스케줄링 알고리즘은 문제 정의와 제약조건에 따라 교체 가능하도록 모듈화하였다[21,22].
V. 관제 대시보드 설계 및 구현
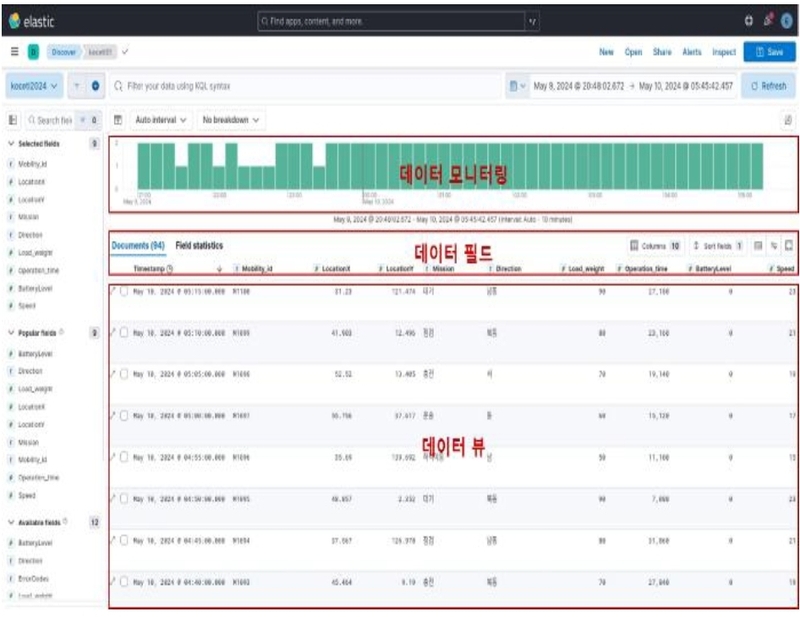
대시보드 개발에 앞서 수집 데이터의 저장, 조회, 품질 점검을 수행할 수 있는 데이터 관리 시스템 구축이 선행되어야 한다. 따라서, 그림 6은 본 연구에서 데이터베이스를 연결하고 관리하는 시스템을 개발하였으며 모빌리티 데이터 필수 사양을 기준으로 필드 스키마를 구성한 뒤 시험 목적의 JSON 타입의 데이터 1000건을 적재하여 동작을 검증하였다. 또한 자동 ETL 프로세스를 함께 구현함으로써 향후 데이터 필드의 변경 요구에 대응하여 필드 추가, 수정, 삭제가 유연하게 가능하도록 데이터 파이프라인의 확장성을 확보하였다.
Control system database management platform.
1. 패널 구성 원칙
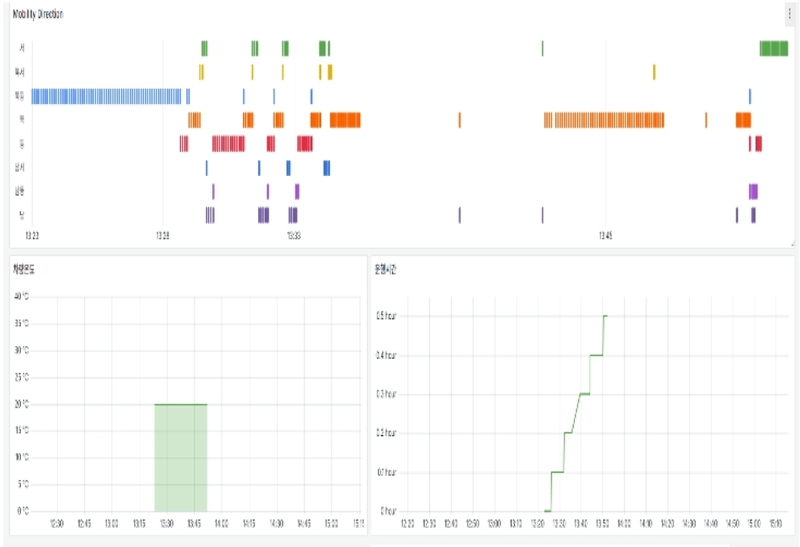
그림 7과 같이 대시보드는 운영자가 현장 상황을 빠르게 이해할 수 있도록 요약 현황, 지도 기반 위치 및 궤적, 속도 및 주행 방향, 운행시간 누적, 장비 상태 등의 패널로 구성하였다. 지도 패널은 최신 위치와 이동 궤적을 함께 표시하고, heading 값을 이용하여 아이콘 방향을 회전 표시함으로써 진행 방향을 직관적으로 제공한다.
Example dashboard view with real-time map and speed gauge updates.
시간 축 패널은 속도와 상태 값을 시계열로 조회할 수 있도록 구성하며, 데이터 이상 발생 시 원시 로그 조회로 바로 연결하여 디버깅 시간을 단축하도록 설계하였다.
2. 원시 데이터 조회 및 운영 지원 기능
운영 중에는 센서 값 이상, 통신 지연, 패킷 손실 등이 발생할 수 있으므로 원시 데이터 조회 기능을 제공하여 수신 프레임과 정규화 데이터의 차이를 비교할 수 있도록 한다. 또한 실증 단계에서 자주 변경되는 화면 요구를 반영하기 위해 패널 단위로 확장 가능한 구성을 채택하였다.
3. 지도 기반 다중 모빌리티 시각화
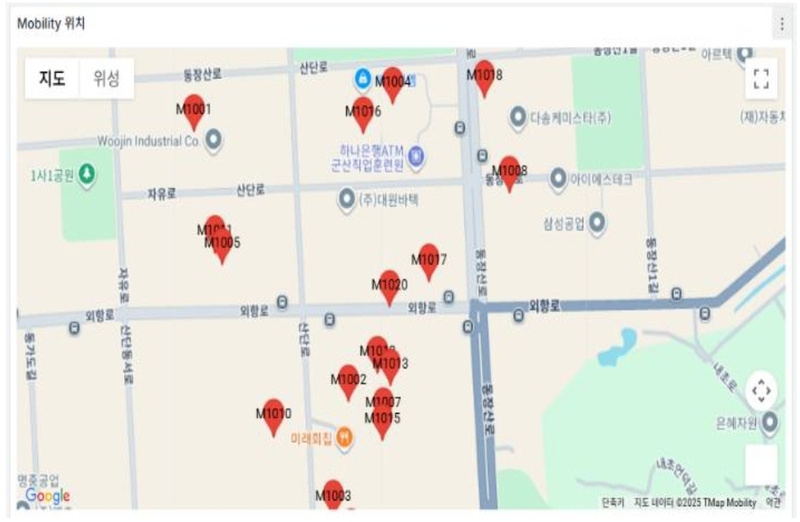
다중 모빌리티가 동시 운용되는 경우 관제는 개별 장비의 최신 위치뿐 아니라 상대적 분포와 이동 궤적을 동시에 제공해야 한다. 그림 8과 같이 지도 패널은 모빌리티 식별자별 마커와 궤적을 레이어로 구분하여 중첩 표시하고, 확대 수준에 따라 클러스터링 또는 선택 강조를 지원하도록 설계하였다.
Example of multi-mobility map panel with pins and trajectory visualization.
4. 상세 상태 및 이벤트 팝업
운영자는 특정 모빌리티를 선택하여 상태 변수, 최근 수신 시간, 오류 코드, 누적 운행시간 등을 즉시 확인할 필요가 있다. 따라서 그림 9와 같이 지도 객체 선택 시 팝업으로 핵심 상태를 요약하고 원시 프레임 및 저장 데이터로의 드롭다운 링크를 제공하도록 개발하였다.
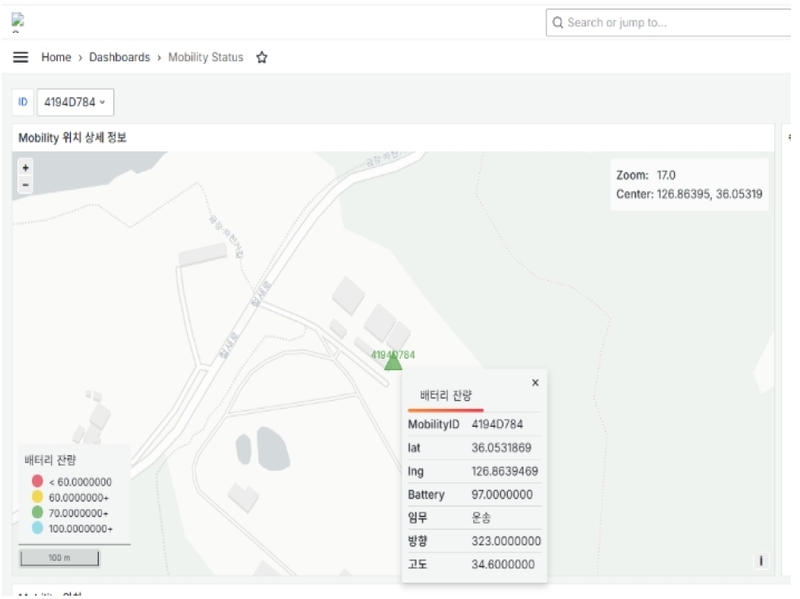
Example popup view for detailed status inspection and data linkage.
5. 속도 및 상태 시계열과 게이지 패널
속도, 조향각, 주행 모드 등 연속 값은 시계열 패널에서 변화를 추적하고 운영 화면에서는 게이지 형태로 현재 값을 직관적으로 제시한다.
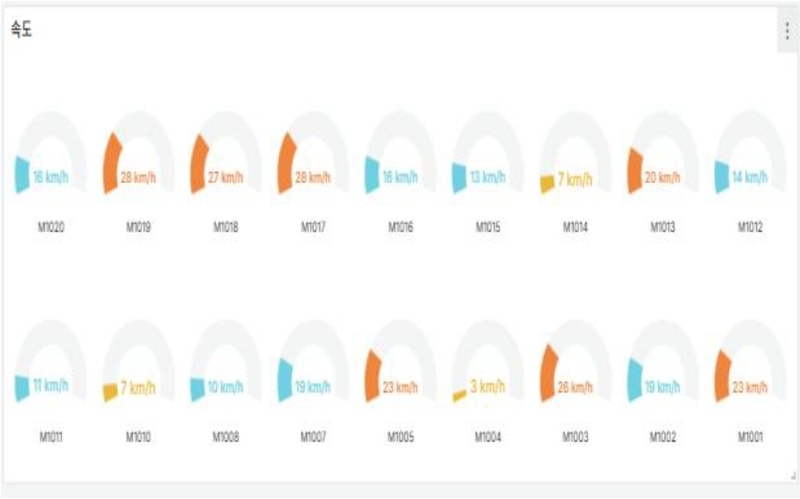
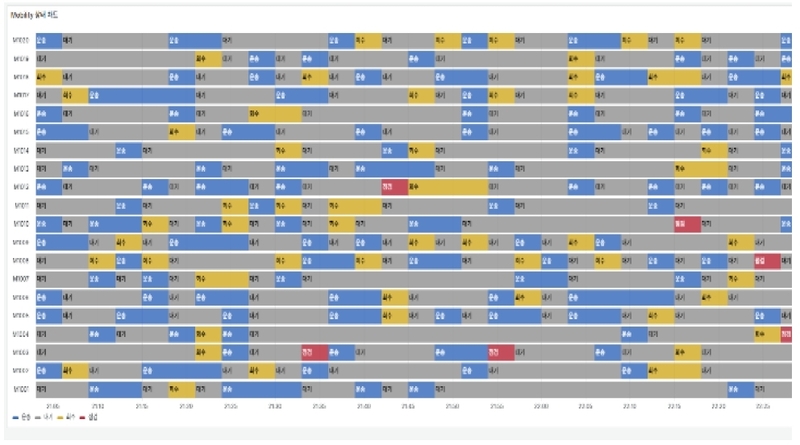
VI. 성능 평가
1. 필드 시험 구성 및 결과
필드 시험은 수신 안정성과 원시 데이터의 관제 시스템 실시간성 반영을 검증하는 방식으로 수행하였다. 시험에서는 엣지 수신 기준 최대 반경 약 700 m의 정상 수신을 확인하였다. 다만 시험 현장의 면적 한계로 인하여 1 Km 까지는 측정하지 못하였다.
지도 패널에서는 위치가 1초 이내 주기로 갱신되었으며 이동 궤적과 최신 위치가 실시간으로 반영됨을 확인하였다. 또한, 동일 구간에서 측정된 end-to-end 표시 지연 시간은 동일 경로를 5회 실시하여 합산 평균 0.78 sec, 표준편차 0.059 sec, 최대 지연 0.96 sec로 확인하였다. 결론적으로 V2X 메시지 수신부터 대시보드 화면 반영 지연시간 확인을 통해 서비스 가능한 성능임을 확인할 수 있었다. 다만 현장 실증 환경에서는 RSU 및 클라우드 내부 모듈 별 타임스탬프가 동일한 기준으로 기록되지 않거나 일부 구간의 로그가 운영 시스템 보호 및 장비별(V2X) 로그 정책에 따라 제한적으로 수집되는 한계가 있었다. 이에 따라 본 논문에서는 전체 운영 체계의 실시간 모니터링 가능 여부를 확인하는 목적에서 end to end 지연과 대시보드 갱신 여부를 결과로 제시하고 각 구간별 병목 분석은 제한적으로 확인되었다. 따라서 향후에는 메시지 단위의 고유 식별자와 단계별 타임스탬프를 파이프라인 전 구간에 공통으로 부여하고 로그 수집 정책을 표준화하여 RSU, 엣지, 스트리밍, 저장, 대시보드 구간의 지연 정보를 계측하여 운영 관점에서 효율과 신뢰성을 높이고자 한다.
그림 12와 같이 필드 시험에서는 실제 차량을 이용하여 OBU 모듈을 설치하였고 실험 현장 건물 상단에 RSU 모듈을 설치하였다. 차량을 직접 모사 현장 내에서 이동하면서 데이터 송신 및 통신 거리 검증 실험을 진행하였다.
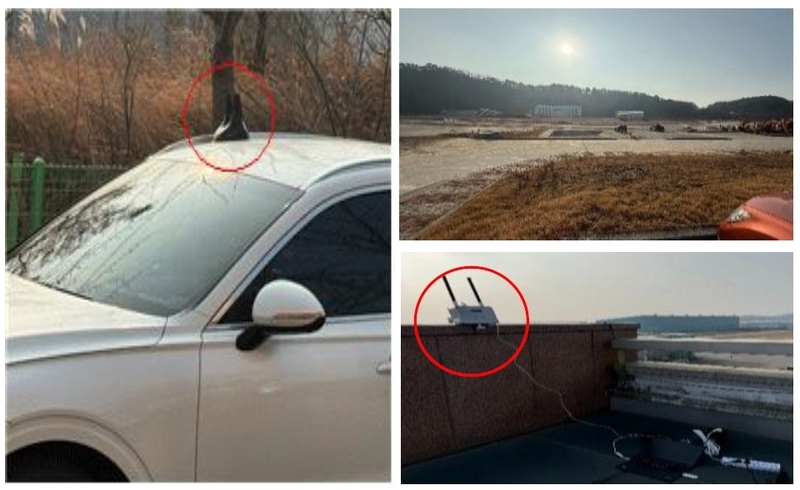
Long-range field test setup and communication range verification.
2. 갱신주기 및 메시지 트래픽 산정
본 플랫폼은 엣지에서의 상태 메시지 갱신 주기를 10 Hz로 설정하고 필드 메시지 구성에서 패킷 길이를 약 2304 bit로 가정하여 운영 규모 확장 시 필요한 최소 전송량을 산정하였다. 확인한 결과 모빌리티의 순수 페이로드 기준 데이터율은 약 23 kbps로 확인되며 모빌리티의 수가 증가함에 따라 선형적으로 증가할 것으로 예상된다[23,24].
그림 13과 같이 데이터 수신율을 엣지에서 확인할 수 있으며 수신된 데이터는 클라우드 기반 데이터베이스에 전송하는 과정을 거친다.
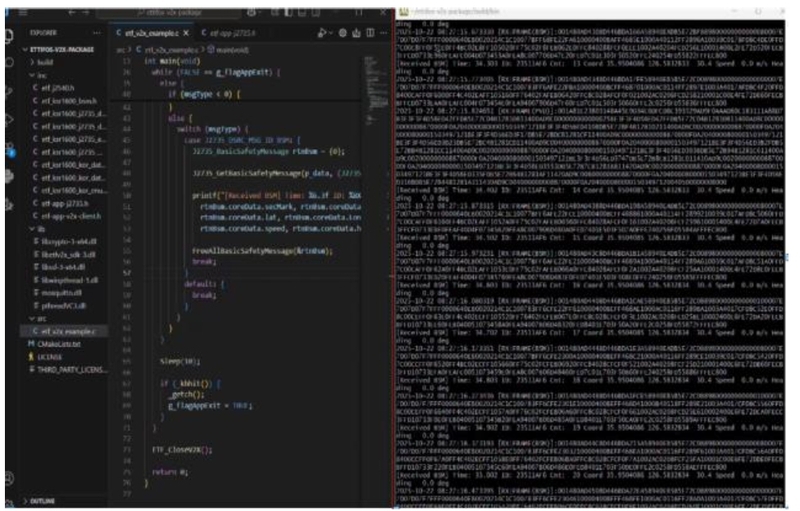
Verification of mobility data reception in an edge environment.
그림 14와 같이 연구원 내 건설현장 모사환경에서 통신 및 데이터 수신 실증을 수행하였다. 또한 그림 15는 본 실증에 사용한 V2X 모듈 매뉴얼에서 제시하는 수신 범위(500 m 이상, 1 km 이하)를 고려하여 관제 연동의 연속성과 운영 가능 거리를 단계적으로 확인하기 위한 시험 구성과 결과를 나타낸다. 시험 결과, 엣지 수신 기준 최대 반경 약 700 m까지 연속 수신과 대시보드 갱신이 유지됨을 확인하였다.
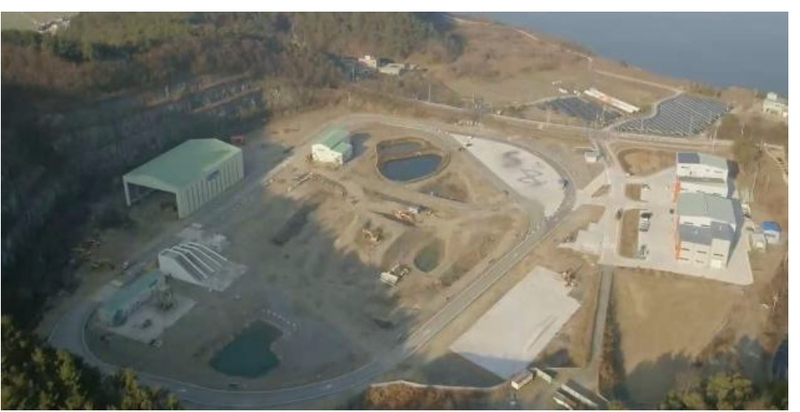
Construction site emulation test environment.
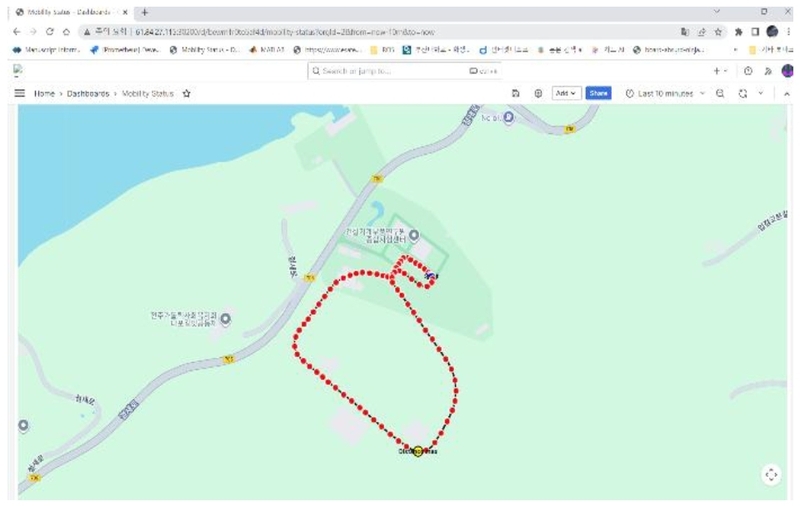
Real-time driving trajectory and location monitoring through map panels and cloud data linkage in a simulated test environment.
서론에서 언급하였듯이 무선 구간의 오버헤드와 이동 중 통신 특성은 V2X 환경에서도 핸드오버, 고속 주행 조건 등이 서비스 품질에 영향을 준다는 선행 결과와 유사하게 작용하므로 설계 단계에서부터 고려할 필요가 있다.
향후 20대 이상 운용 시 페이로드 기준 약 0.46 Mbps 수준이며, 실제 환경에서는 무선 프로토콜 오버헤드, 재전송, 보안 계층, 시간 동기화 메시지 등이 추가되므로 운영 여유율을 포함한 설계가 필요하다. 또한 관제 화면은 초 단위로 요약 갱신하므로 고주기 데이터는 저장 및 분석 계층에서 활용하고 운영 화면에서는 요약 지표로 제공하는 것이 효율적이다. 향후에는 통신 품질 지표와 관제 의사결정, 예를 들어 작업 할당 및 경로 재계획 트리거 간의 상호 영향을 정량적으로 결합하는 운영 지표 체계가 필요하다.
VII. 결론
본 논문은 항만 및 건설 현장용 다중 자율 모빌리티 운용을 위해 V2X 기반 관제 소프트웨어 플랫폼을 설계 및 구현하였다. 제안 플랫폼은 엣지 기반 수신 및 정규화, Kafka 기반 스트리밍 파이프라인, Grafana 기반 대시보드로 구성되며, 관제 입력 스키마와 단계적 확장 정책을 통해 실측 데이터와 가상 데이터를 동일 구조에서 운용할 수 있도록 하였다. 이를 통해 초기 실증 단계에서도 재현 가능한 로그 기반 분석과 운영 가시성을 동시에 확보할 수 있음을 보였다.
필드 시험 결과, 약 700 m 수준의 원거리 환경에서도 안정적인 데이터 수신과 1초 이내 대시보드 갱신이 가능함을 확인하였다. 또한 10 Hz 수집 조건에서 메시지 트래픽을 정량화하여 다중 모빌리티 확장 시 필요한 통신 용량과 운영 구조를 제시하였다. 본 연구는 V2X 통신, 데이터 파이프라인, 시각화 계층을 단일 운영 체계로 통합하고 실제 현장 조건에서 운용 가능성을 검증한 점에 있다. 향후 연구에서는 임무 스케줄러와의 폐루프 연동, 통신 품질 기반 동적 재계획, 안전 이벤트 자동 대응 로직을 포함한 운영 자동화 기능을 확장하여 대규모 현장 적용 시의 확장성 및 안전성 검증으로 연구를 발전시킬 계획이다. 더불어 협업 환경 안전성 검증을 위한 테스트베드 기반 연구가 확대되고 있어 관제 플랫폼을 안전 검증 인프라와 연동하는 방향도 향후 과제로 고려할 필요가 있다.
Acknowledgments
이 과제는 부산대학교 기본연구지원사업(2년)에 의하여 연구되었음.
REFERENCES
-
K. Yang, J. B. Han, H. S. Sin, J. Lee, S. Lee, and K. Seo, “An integrated multi-robot control system based on ROS for autonomous exploring disaster environment,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.25, no.6, pp.534-540, Jun. 2019.
[https://doi.org/10.5302/J.ICROS.2019.19.0060]

-
S. Gu and D. Yun, “Remote multi-robot control and management based on a kubernetes cluster,” Journal of Institute of Control, Robotics and Systems(in Korean), vol.29, no.2, pp.161-167, Feb. 2023.
[https://doi.org/10.5302/J.ICROS.2023.22.0221]
-
T. Uhm, J.-Y. Jung, S.-H. Cho, G.-D. Bae, and Y.-H. Lee, “Multiple wireless networks based control system for unmanned security robots,” Journal of Korea Robotics Society, vol.15, no.4, pp.392-397, Oct. 2020.
[https://doi.org/10.7746/jkros.2020.15.4.392]
-
K. M. Yang, J. Koo, J. Kwak, and K. H. Seo, “A study on a modular platform-based robot system for contactless delivery of supplies within hospitals,” Journal of Korea Robotics Society, vol.20, no.3, pp.448-455, Aug. 2025.
[https://doi.org/10.7746/jkros.2025.20.3.448]
-
E.-J. Jung, S. H. Park, K. W. Jeon, H. Shin, and Y. Choi, “Development of autonomous driving electric vehicle for logistics with a robotic arm,” Journal of Korea Robotics Society, vol.18, no.1, pp.93-98, Feb. 2023.
[https://doi.org/10.7746/jkros.2023.18.1.093]
-
K. H. Do and J. Woo, “Application and performance evaluation of 5G NSA-based wireless communication for autonomous mobile robots in manufacturing processes,” Journal of Korea Robotics Society, vol.20, no.3, pp.415-421, Aug. 2025.
[https://doi.org/10.7746/jkros.2025.20.3.415]
-
K. Kim, G. Mun, G. Lee, D. Kim, and H. Kim, “Cooperative lane merge system through driving trajectory sharing based on 5G-NR-V2X,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.30, no.4, pp.492-499, Apr. 2024.
[https://doi.org/10.5302/J.ICROS.2024.23.0165]
-
S.-Y. Gu, S. Kang, W. Jeong, H. Moon, H. Yang, and Y. Kim, “Validation of cloud robotics system in 5g mec for remote execution of robot engines,” Journal of Korea Robotics Society, vol.17, no.2, pp.118-123, Apr. 2022.
[https://doi.org/10.7746/jkros.2022.17.2.118]
-
H. J. Kim, S. Kang, and D. H. Kim, “Development of autonomous driving algorithm for robots in high-rise buildings using gazebo simulator,” Journal of Institute of Control, Robotics and Systems(in Korean), vol.28, no.8, pp.758-767, Aug. 2022.
[https://doi.org/10.5302/J.ICROS.2022.22.0093]
-
H. J. Kim, Y. H. Kim, Y. M. Kim, S. H. Kang, Y. S. Kwon, and J. W. Song, “LiDAR error modeling and harsh environment simulator development for unmanned vehicles,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.28, no.9, pp.817-829, Sep. 2022.
[https://doi.org/10.5302/J.ICROS.2022.22.0129]
-
J.-H. Song, J. Lee, S. R. Kim, J. Kim, and D.-W. Seo, “Design of u-transportation communication systems for next-generation ITS services,” Journal of Korean Society of Intelligent Transport Systems, vol.12, no.5, pp.61-72, Oct. 2013.
[https://doi.org/10.12815/kits.2013.12.5.061]
-
Y.-S. Song, S. Lee, and H. S. Oh, “Performance evaluation of WAVE communication systems under a high-speed driving condition in a highway,” Journal of Korean Society of Intelligent Transport Systems, vol.12, no.3, pp.96-102, Jun. 2013.
[https://doi.org/10.12815/kits.2013.12.3.096]
-
Y.-S. Song and H.-J. Yoon, “Link budget of wave communication system for a reliable ITS service under highway environments,” Journal of Korean Society of Intelligent Transport Systems, vol.14, no.4, pp.80-85, Aug. 2015.
[https://doi.org/10.12815/kits.2015.14.4.080]
-
H.-G. Jung and G.-T. Lim, “Performance evaluation of handover mechanism in WAVE communication system,” Journal of Korean Society of Intelligent Transport Systems, vol.13, no.6, pp.43-53, Dec. 2014.
[https://doi.org/10.12815/kits.2014.13.6.043]
-
S. Oh, M. Kim, K. Jang, and G. Chun, “Analysis of C-ITS scenarios for blind spot incidents at intersections using V2X communication-based field experiment,” Journal of Korean Society of Intelligent Transport Systems, vol.23, no.6, pp.174-189, Dec. 2024.
[https://doi.org/10.12815/kits.2024.23.6.174]
-
Y.-S. Song and H. S. Oh, “Performance analysis of handover based on IEEE 802.11p in high-speed driving environment,” Journal of Korean Society of Intelligent Transport Systems, vol.12, no.5, pp.52-60, Oct. 2013.
[https://doi.org/10.12815/kits.2013.12.5.052]
- J. Kreps, N. Narkhede, and J. Rao, “Kafka: A distributed messaging system for log processing,” NetDB Workshop, 2011. https://kafka.apache.org/community/books_and_papers/
- Elastic, “Elastic documentation (Elasticsearch),” (accessed Feb. 13, 2026). https://www.elastic.co/docs/get-started
- Grafana Labs, “Grafana documentation,” (accessed Feb. 13, 2026). https://grafana.com/docs/
-
J. Lee, S. Jang, S. Yoon, K. T. Lim, D.-K. Shin, S. Jang, J.-H. Jang, and B.-M. An, “Overview of 5G-NR-V2X system and analysis methodology of communication performance,” Journal of IKEEE, vol.28, no.3, pp.310-320, 2024.
[https://doi.org/10.7471/ikeee.2024.28.3.310]
-
M. J. Kim and J.-M. Yang, “Robust box-pushing task of autonomous mobile robots using the watcher-pusher structure,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.25, no.5, pp.445-451, 2019.
[https://doi.org/10.5302/J.ICROS.2019.19.0046]
-
D. Lee, “A Real-time algorithm of task allocation and trajectory planning considering task weights for drone swarms,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.27, no.2, pp.118-123, 2021.
[https://doi.org/10.5302/J.ICROS.2021.20.0168]
-
Y.-I. Yoon, H.-S. Suh, G.-J. Shin, and J.-W. Lim, “Development of video stabilization technology in extreme environments using lidar-inertial odometry,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.31, no.1, pp.61-67, Jan. 2025.
[https://doi.org/10.5302/J.ICROS.2025.24.0244]
-
G. Lee, K. Kim, J. Lee, and H. Kim, “Realtime and integrated framework for LiDAR-based object tracking,” Journal of Institute of Control, Robotics and Systems (in Korean), vol.31, no.3, pp.196-205, Mar. 2025.
[https://doi.org/10.5302/J.ICROS.2025.24.0284]
2015년 부산대학교 기계공학부(제어자동화시스템 전공) 공학석사 졸업. 2015년~2020년 삼성전자 설비엔지니어링 그룹 선임연구원. 2020년~2022년 삼성전자 메모리사업부 전략마케팅실 책임연구원. 2022년~현재 한국건설기계연구원 선임연구원 재직. 관심분야는 자율주행, 위치인식, 클라우드 기반 통합시스템 개발.
1989년 부산대학교 정밀기계공학과 졸업, 1991년 동 대학원 공학석사. 1995년 동 대학원 공학박사. 1996년~1997년 일본 이화학연구소 방문연구원. 1998년~현재 부산대학교 기계공학부 교수. 관심분야는 메카트로닉스 기반 자동화 시스템, 기계 감시 진단.
1987년 서울대학교 제어계측공학과 졸업. 1989년 동 대학원 공학석사. 1995년 동 대학원 공학박사. 1996년~현재 부산대학교 기계공학부 교수. 2003년~2004년 MIT 방문 교수. 2011년~2012년 The George Washington Univ. 방문 교수. 2000년~2011년 Associate Editor, IEEE Control Systems Society Conference Editorial Board. 2003년~2011년 Associate Editor 및 Editor, International Journal of Control, Automation and Systems. 2000년 5월 제10회 과학기술우수논문상 수상. 2002년 과학기술진흥유공포상 국무총리 표창 수상. 2008년 제어로봇시스템 학회 고명삼 학술상 수상.2009년 공학교육혁신유공 교육과학기술부장관 표창 수상.2015년 제어로봇시스템학회 우광방 학술상 수상. 관심분야는 추적필터 설계, 선형시변시스템의 스펙트럴 이론 등.